Categories

AI guides

Practical guides to AI tools, models and related technologies.

创意任务解决率95%!让视觉AI自己练习,还能把经验带到视频

创意任务解决率95%!让视觉AI自己练习,还能把经验带到视频 (opens in a new tab)

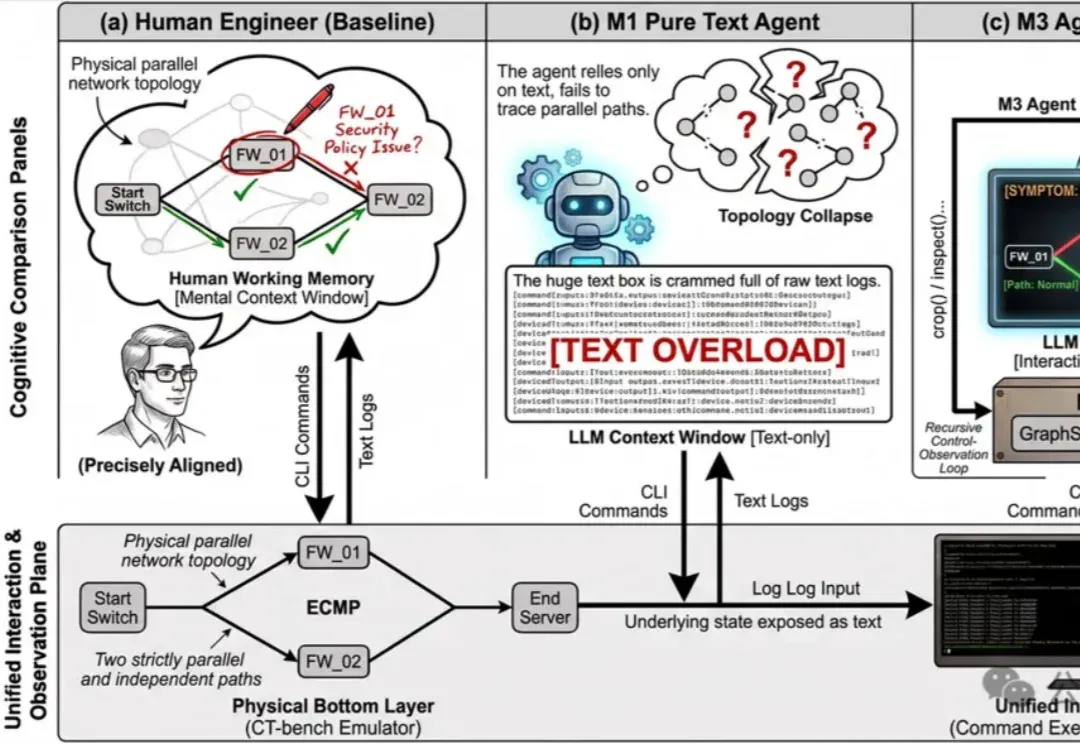
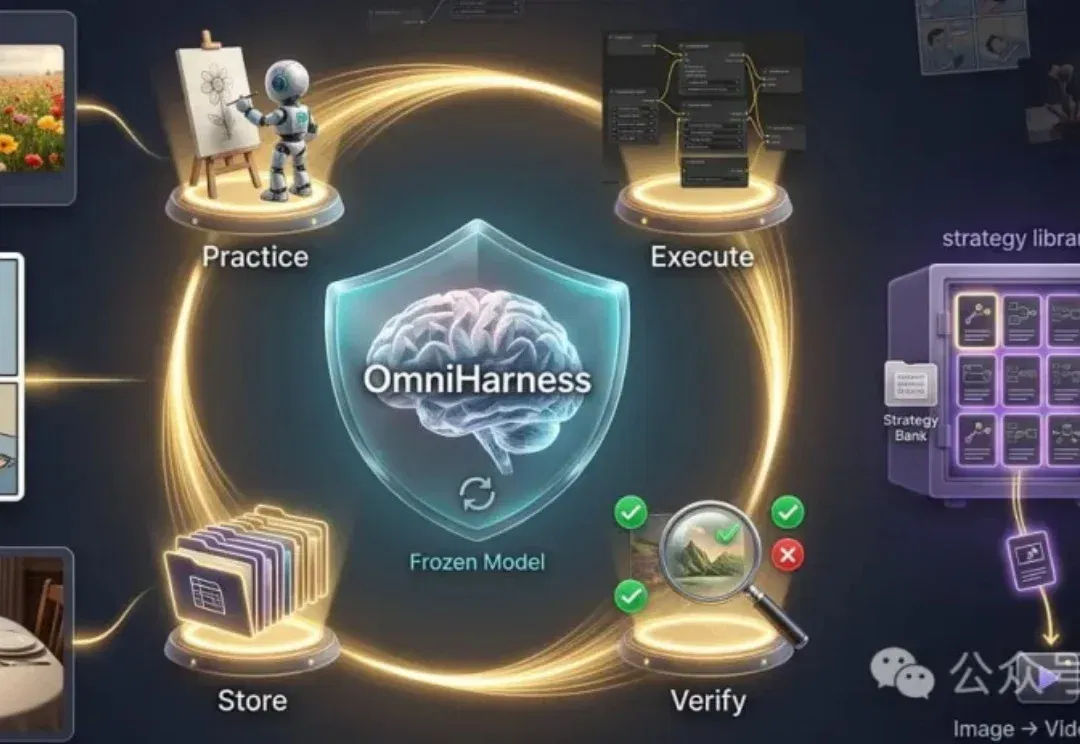
AI完成任务之后,还能留下什么? 北京航空航天大学、香港中文大学和新加坡国立大学的研究团队最近发布了OmniHarness,给出的路径是:让视觉智能体主动练习、检查结果,再将有效流程留下。 面对下一个需求,AI手里能多一份经过验证的方法。 论文全文:https://arxiv.org/abs/2609.16057 项目主页:https://omniharness.github.io/ 代码与运行说明:https://github.com/OmniHarness/OmniHarness 创意任务解决率95% ComfyBench创意任务中,OmniHarness达到95%,超过表中最佳对照Sym
AI guides
0
TPAMI26 | 全面升级PolaFormer++:极性感知计算流 +通道级尖峰,实现线性注意力的新天花板

TPAMI26 | 全面升级PolaFormer++:极性感知计算流 +通道级尖峰,实现线性注意力的新天花板 (opens in a new tab)

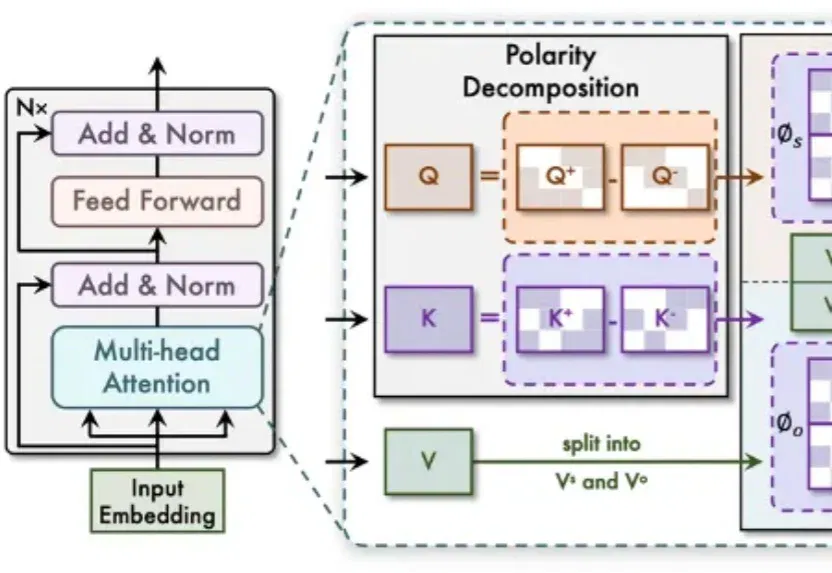
继 ICLR 2025 的 PolaFormer 之后,哈工大(深圳)与鹏城实验室合作的扩展版本 PolaFormer++ 近日被 IEEE TPAMI 正式接收。新版本在理论框架、特征映射设计和实验覆盖面上全面升级:首次给出判定特征映射是否具备「降熵尖锐性」的理论判据,并提出极性感知的通道级尖锐(PaCS)特征映射,在六大类视觉核心任务上全面验证了线性注意力的潜力。

AI guides
0
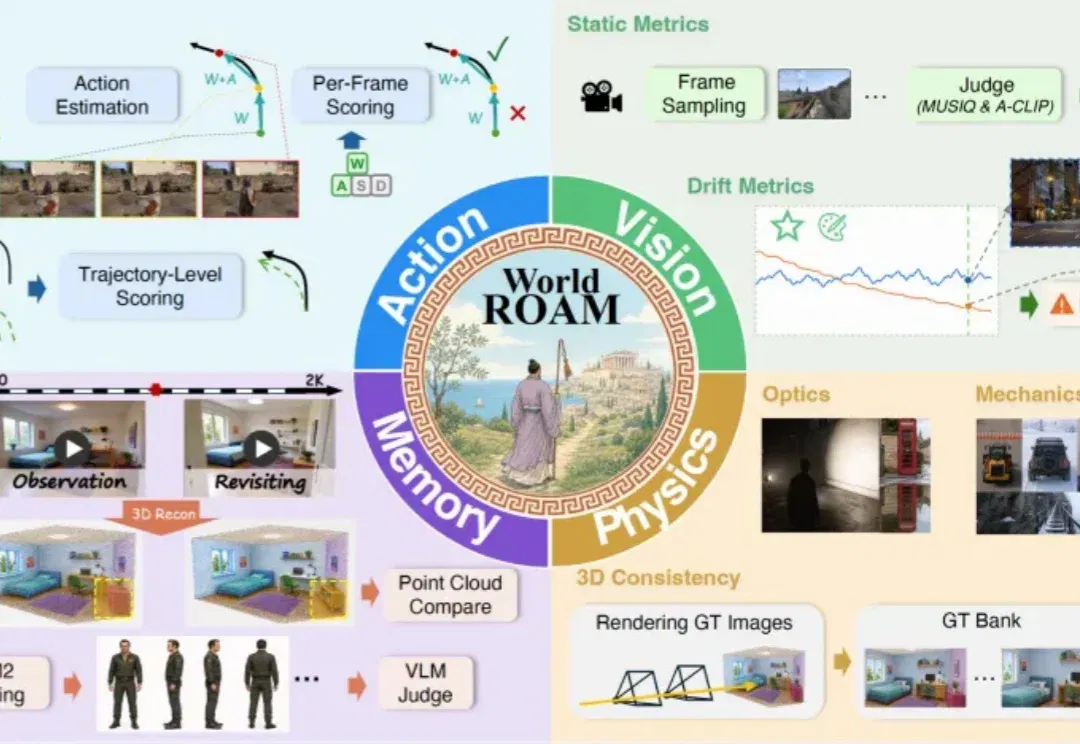
高德联合南大、清华、北大发布WorldRoamBench,定义交互式世界模型长时漫游评测新范式

高德联合南大、清华、北大发布WorldRoamBench,定义交互式世界模型长时漫游评测新范式 (opens in a new tab)

随着 Genie 3 的发布,可交互世界模型真正走到台前:用户不再只是观看生成视频,而是可以输入动作实时改变一个持续演化的世界。世界模型开始从「生成一段视频」走向「模拟一个可交互世界」,但能走进去,不等于经得起探索。模型能否持续响应控制、维持视觉与空间一致、遵守物理规律并记住来路,仍缺少系统评测。

AI guides
22
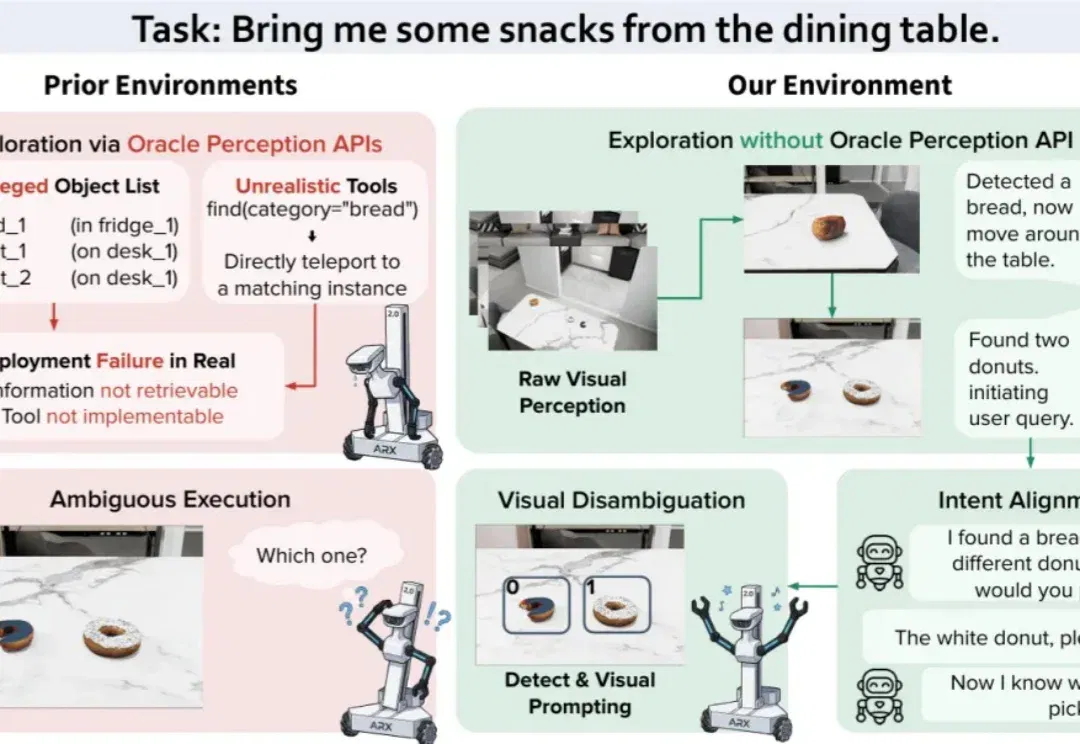
ECCV 2026|不靠「上帝视角」,也不等「完美指令」:REAL 让具身智能体走向开放世界

ECCV 2026|不靠「上帝视角」,也不等「完美指令」:REAL 让具身智能体走向开放世界 (opens in a new tab)

真实家庭任务往往从「不完整的信息」开始:机器人不知道目标在哪里,用户也未必能一次说清自己想要什么。面对「帮我从餐桌上拿点零食」这样的模糊指令,机器人不仅要主动寻找候选物体,还要在发现面包和多个甜甜圈后进一步询问用户,确认究竟该拿哪一个。

AI guides
1

Join the conversation

AINRK community information

Read how to join the community. No sign-in is required to read articles.

Community information (opens in a new tab)