全行业都在卷大模型,他们却用不确定微分几何给机器人做了个大脑
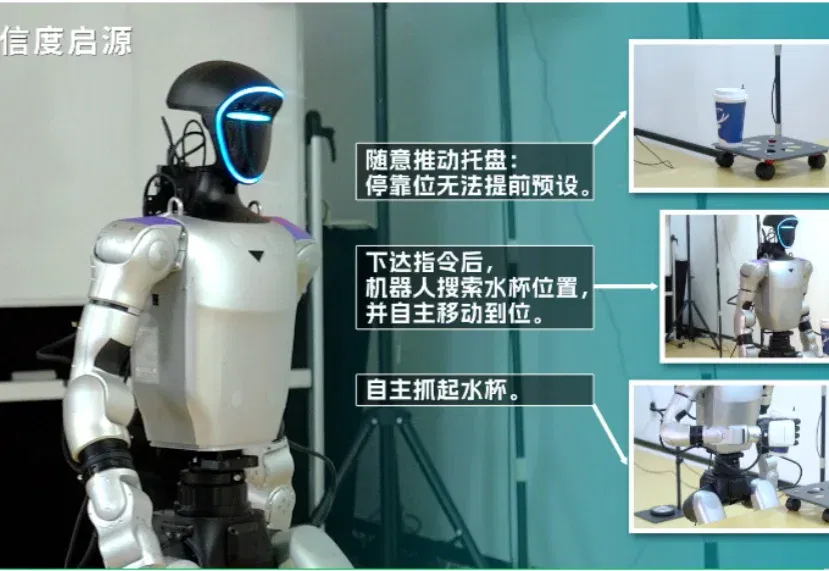
7 月中旬的一天,清华科技园的一处办公区, 一台人形机器人站在屋子中央,身后没有风扇轰鸣的 GPU 机柜,不远处是两张落满公式的书写板。
7 月中旬的一天,清华科技园的一处办公区, 一台人形机器人站在屋子中央,身后没有风扇轰鸣的 GPU 机柜,不远处是两张落满公式的书写板。
对面桌子的滑轮托盘上,放着一个纸杯。托盘被推了一下,滑动一段距离后,停在没有标定过的位置。当抓取指令响起,机器人调整方向,走向桌子,然后站稳,抓住杯子,举了起来。
10 多秒的视频一刀未剪,机器人的动作没有试探和犹豫,达到人的正常速度。
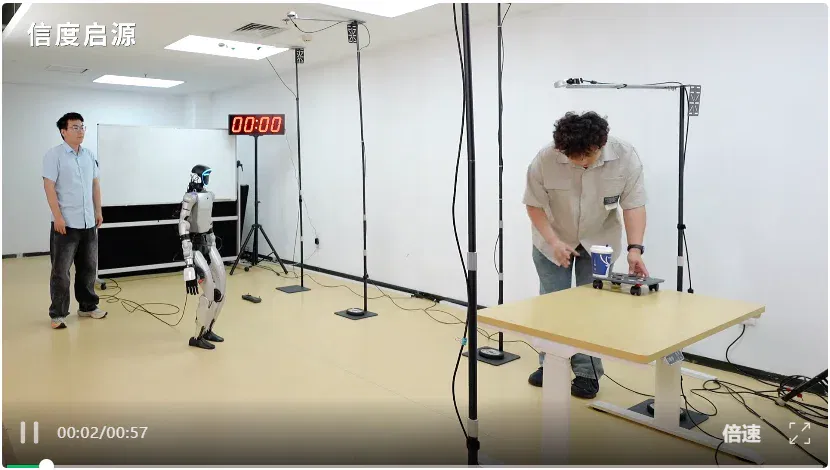
做出这套系统的团队叫信度启源。他们的算法没有用过几百张 GPU 训练,没有针对这个房间做过任何特殊标定,甚至没有针对「抓取水杯」这个动作做过一次预训练。采购完机器人本体、部署算法,从零开始完成全套调试,只用了一个月。
当硅谷的具身智能团队还在为泛化边界和数据瓶颈争论时,这里的人形机器人正在用数学对冲拟合幻觉,像人类一样,自然地完成从语音指令到抓取递送的全流程。
技术的底层,是清华大学刘宝碇教授创立的不确定理论;它的目标是用「不确定微分几何」直接计算物理世界的可信边界。
具身智能的牌桌上,有人正在换一副牌打。在信度启源的创始团队看来,当下行业的主流叙事中,用统计相关性去逼近物理世界的因果必然性,本质上是在用掷硬币的逻辑,去驾驭从不重复的真实世界。
从数学理论做起
不确定理论的创立者是清华大学数学科学系刘宝碇教授,他的代表作《Uncertainty Theory》被广泛引用并译成俄文、日文、中文和波斯文,是国际数学界公认的、不同于概率论的数学分支。
满足概率论公理的现象,称为随机。满足不确定理论公理的现象,称为不确定。
大量实证研究表明,现实世界是不确定的,不是随机的。
我们在现实中既观测不到大数定律,也观测不到中心极限定理,更观测不到重对数律。概率论的完美自洽,建立在「频率稳定」这个隐含前提上。就像掷硬币,掷一万次,正面朝上的频率总会在 1/2 附近波动。但真实世界没有理想条件,家庭场景、工厂扰动、天气都不会简单重复。当频率本身就远不稳定时,用概率模型去拟合,则会带来三重缺陷:
- 一是「强做可知」。概率模型在任何情况下都必须输出完整的概率分布,哪怕面对从未见过的事物,也要把 100% 的概率分配到已知类别上,这不是数据量能解决的问题,因为真实世界永远有新的组合。
- 二是「虚假精确」。当模型对一个物理上不可能发生的预测给出 99% 的置信度时,错误不在模型,而在于理论本身 —— 比如用维纳过程预测运动,会推导出路径长度无限长的矛盾。
- 三是「数据饥饿」。每一次环境变化都需要新的数据重新校准分布,这意味着永无止境的数据采集、标注和训练,这也是换场景就失灵的根本原因。
这些缺陷是当下具身智能行业痛点的源头,而信度世界模型天生绕开了它们。
信度的解法
高效白盒的世界模型
要理解信度世界模型到底做对了什么,其实要从每个人中学都学过的立体几何说起。
机器人控制的本质是几何问题。机器人在哪里,杯子在哪里,手要移动到哪个位置,以什么角度抓握,这些都是空间中的位置、姿态、轨迹问题,这是第一层:立体几何。机器人又是运动的,位置随时间变化,就必须引入时间变量,用微分方程来描述运动状态随时间的演化,这是第二层:微分几何。到这里为止,还没有超出经典数学的范畴,所有运动学、动力学,都是在用微分几何来重建机器人的空间运动。
但在现实世界,扰动必然存在:地面不是绝对平整,电机执行不是绝对精准,传感器存在微小误差,模型和现实之间永远存在偏差。如何处理这些偏差?
信度世界模型在这里走出了关键一步:它用信度来建模这些不确定性,目标是算出一个「可信边界」,就像开车的人不会精确计算旁边的车变道的概率分布,只会本能地保持一个安全距离:在这个几何范围内,我的动作是物理安全的。把微分几何中的扰动用不确定理论重新建模,就得到了第三层:不确定微分几何。
这就是信度启源为机器人构建的完整数学世界。
基于这套数学体系推导出的是一套「信度智能算法」。它实时解算未来状态的可信边界,让机器人在这个边界内做出最优决策,不需要海量采样、设想的分布,甚至不需要针对新场景重新训练:物理规律在哪都是一样的。
以不确定统计、不确定微分方程和不确定控制为基础,该团队构建了「七窍」智能框架,由听觉、触觉、视觉、校验、预测、决策、控制七个模块组成,复刻了人脑处理信息的逻辑。前三个模块负责感知世界:听觉、触觉、视觉模块从传感器数据中提取环境的几何特征,将其转化为「不确定测度」也就是信度,传递给下游模块。这部分可以用成熟的感知模型来做特征提取。
但决定机器人怎么动、动多快的校验、预测、决策、控制等核心模块,并不基于主流的大模型方法。
其中,校验模块就像人脑的前庭系统,为整个系统的安全兜底:它实时接收传感器数据,毫秒级判断当前状态是否超出了物理可信边界,如发现危险则立刻中断当前动作,不需要等待上层决策。预测模块对应人脑的顶叶,负责空间感知,它不仅预测未来运动轨迹,更重要的是「预测现在」,所有传感器都有延迟,机器人看到的永远是几十毫秒前的世界。预测模块会基于带延迟和噪声的数据,反推出机器人此刻真实的物理状态,再去推演下一步运动。决策模块对应人脑的前额叶:它基于信度最大化原则,直接求解最优控制律,不需要在几万个可能动作里做概率采样,也不需要用大模型生成可能的未来。控制模块则对应小脑和基底节,把决策指令转化为电机的精确控制信号,实现最优控制。
这条完全透明的数据流,从传感器数据输入到电机指令输出,每一步计算都有明确的数学支撑,决策可追溯、可解释,中间没有神经网络的黑盒猜测。
具身智能行业里,目前的技术路线存在两条主干道:
第一条路,端到端大模型,代表是 Google RT 系列、Figure Helix。核心逻辑是数据驱动、黑盒、泛化靠堆量。这条路的问题是:数据永远不够,分布永远不全,泛化永远是概率意义上的。
第二条路,传统控制理论 + AI 混合,代表是 Boston Dynamics 早期路线、特斯拉 Optimus 的部分模块。核心逻辑是规则驱动、场景受限。这条路的问题是:规则写不完,场景一变就失灵。
信度启源走的是第三条路:理论驱动、白盒、从数学公理推演。它不依赖数据规模,不依赖算力堆砌,而是依赖对物理世界本质的数学理解。
但这条路要求团队同时具备顶尖的数学能力和卓越的工程能力,两个能力缺一不可。信度启源的核心成员来自不确定理论的研究一线,同时又具备机器人全栈的工程落地能力 —— 这种组合在具身智能领域极为稀缺。
更深层的问题在于,这条路能否在更复杂的场景里持续验证。从抓取水杯到精密装配,从单机器人到多机协作,从结构化环境到完全开放的野外场景,不确定微分几何的边界在哪里,还需要更多实践来回答。
对此,信度启源创始人总结:「大模型是在用数据拟合世界,我们是在用数学理解世界。这是两种世界观。」
从自研到落地
做出这套系统的信度启源今年刚刚成立,由清华大学刘宝碇牵头,走的是一条从理论到部署的自研链路。
从最底层的不确定理论,到七个模块的架构搭建,再到硬件平台的部署调试,信度启源的整条技术链路已经构建完成。这是一条完整自主、不依赖西方 AI 主流范式的技术路线。
据介绍,该团队是少有的「数学家 + 工程师」组合:核心理论团队已在不确定理论领域深耕了 20 年,在如今机器人传感器、电机等硬件条件成熟的环境下,理论自然落地到了具身智能这个最适合的场景。
目前,信度启源已经开启新一轮融资,下一步团队会把信度世界模型适配到更多工业机器人、人形机器人平台上,推进工业场景和商业场景。
在传统方案上,机器人适应一个场景任务往往需要标定点位、采集数据训练模型,而信度世界模型天生的抗扰动能力、快速适配能力、不需要针对新场景重新训练的特点,命中了这些场景的核心痛点:不需要针对每条产线做几个月的定制化开发,算法部署上去就能用,厘米级的位置偏差、光照变化、微小扰动都能自己处理。
这就让机器人从 demo 变成能 24 小时稳定干活的生产力。
给机器人一套和人类直觉同源的数学框架,用可解释的物理规律来进行决策。当我们不再强迫机器人用「掷硬币 」的方式理解世界,它才能真正长出应对真实世界的能力。
这场从数学公理开始的革命,正在拉开序幕。
文章来自于"机器之心",作者 "泽南"。
Related topics
After reading
Join the AINRK community
Read how to join the community and connect with people working in AI.
Related articles
Continue reading related topics and articles in this category.

智动未来据报完成亿元级Pre-A+融资,资金用于产线与服务机器人部署 (opens in a new tab)
机甲觉醒报道,智动未来宣布完成亿元级Pre-A+轮融资,由中美绿色基金领投、南曦创投联合领投,资金拟用于广州产线、服务场景部署和世界模型研发。“智子世界”仍属技术预览,商业化效果待更多应用数据检验。
Syncere raises $11M for Lume, a household robot shaped like a floor lamp (opens in a new tab)
Syncere uses a floor-lamp form for Lume: one robot handles some pick-and-place tasks, while two work together in Duet mode on tasks such as folding clothes. Demos are edited; pricing and delivery reflect the source date, and home reliability remains unproven.
Genesis AI raises $500M Series A to advance its full-stack robotics and Eno (opens in a new tab)
Genesis AI announces funding at a $3.5B post-money valuation, outlining a stack of data gloves, simulation, models and the Eno robot. Production and customer deployments are planned; demonstrations and correlation experiments do not establish delivery at scale.

Oxford researcher proposes cognitive symbionts for wearable AI augmentation and governance (opens in a new tab)
Hao Fei's perspective paper proposes cognitive symbionts and AI-Augmented Human Intelligence, covering long-term memory, wearables, proactive help and governance. Privacy, low latency and lifelong companionship are design goals, not verified product guarantees.
Huawei Cloud unveils CloudRobo-WM1.2, plans November 30 release of weights and code (opens in a new tab)
Huawei Cloud presents its Ascend-native embodied world model CloudRobo-WM1.2 and development platform, with two benchmark results and industrial demonstrations. Model weights, inference and post-training code, and pretraining practices are scheduled for November 30.