独家|顺为五源联合出手,瞄准柔性具身智能团队
Z Potentials独家获悉,柔性具身智能公司深圳擎羽科技有限公司(以下简称:擎羽科技)已完成 Pre-A 轮融资。本轮融资由顺为资本、五源资本联合投资,高鹄资本担任独家财务顾问。这也是继德迅投资、东方富海等一线机构相继出手后,擎羽科技在半年内完成的第三轮融资。
01擎羽科技完成 Pre-A 轮融资,顺为资本、五源资本联合投资
Z Potentials独家获悉,柔性具身智能公司深圳擎羽科技有限公司(以下简称:擎羽科技)已完成 Pre-A 轮融资。本轮融资由顺为资本、五源资本联合投资,高鹄资本担任独家财务顾问。这也是继德迅投资、东方富海等一线机构相继出手后,擎羽科技在半年内完成的第三轮融资。
擎羽科技成立于 2025 年 3 月,核心方向是柔性具身智能。公司从仿生柔性机器人本体切入,向上延展出具身数据飞轮和跨本体通用智能模型(Cross-Embodiment Foundation Model),搭建一套面向多机器人形态的通用具身智能系统。
29岁的创始人兼CEO彭锐是少见同时横跨机器人竞赛、产业工程与前沿科研的创业者。19岁获得全国大学生电子设计竞赛一等奖和RoboCon全国一等奖,21岁加入大疆从事机器人嵌入式开发,博士期间以独立一作身份在Nature子刊发表机器人研究成果。相比于学术标签,更值得关注的是其技术积累的连续性。从机器人本体设计、底层控制系统,到感知决策与智能模型,彭锐几乎完整经历了机器人技术栈的每一个关键环节。这种贯穿“硬件—数据—模型”的能力结构,也成为擎羽技术路线的重要底色。
团队层面,擎羽也聚集了一批来自斯坦福、清华、普林斯顿、大疆等全球顶尖科技与研究体系的人才。团队平均年龄 26 岁,最年轻的数学小天才只有 19 岁。
擎羽最容易被看见的,是柔性机器人这个标签;真正值得被重新定价的,是它把一个长期停留在实验室的机器人方向,推进到了工程产品化和可交付阶段,并沉淀为可持续生长的模型能力。
顺为资本和五源资本此次联合出手,投向的正是这条路线:擎羽用柔性本体进入真实世界,用具身数据飞轮吸收不同机器人经验,再用跨本体通用智能模型把这些经验沉淀为模型资产。
顺为资本表示:“擎羽科技的绳驱柔性机器人有望突破传统刚性机器人在安全性与部署成本上的限制。同时,该路线天然适配具身模型训练,可实现末端轨迹与硬件解耦,并以少量真机数据合成大规模有效仿真数据,缓解数据瓶颈。”
五源资本表示:“我们看好擎羽科技在柔性具身智能领域的长期技术积累。擎羽是业内比较稀缺的具备柔性机器人量产能力的团队,并围绕柔性本体 + 数据飞轮+ 跨本体通用模型构建了完整的软硬件一体化能力,为机器人在半开放场景及家庭环境中的安全交互与泛化应用奠定了坚实基础。我们期待公司持续推动柔性具身智能的商业化落地。”
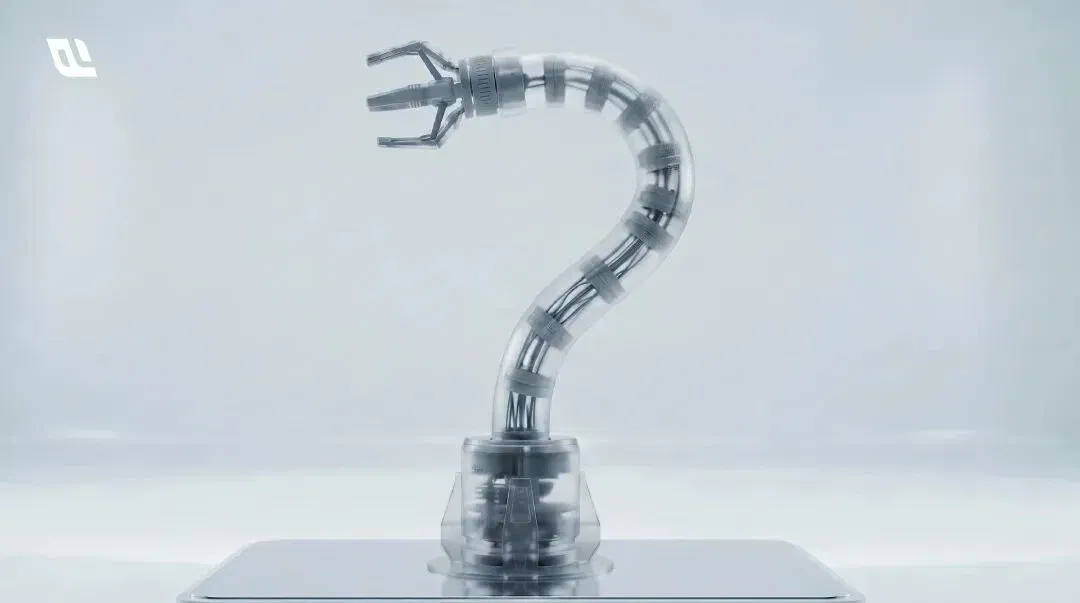
图片说明:擎羽科技仿生柔性机械臂
02柔性机器人是进入真实世界的物理入口
在具身智能领域,柔性机器人一直被认为是最具潜力、也最难实现工程化落地的方向之一,始终缺少真正实现规模化交付的产品。擎羽科技第一代仿生柔性机器人产品,是全球少数真正走向量产产品化的绳驱柔性机器人系统。
这套产品完成了从科研原型到工程产品的跃迁。作为全球最轻的量产级柔性机械臂,擎羽第一代产品整机重量覆盖 750g 至 2300g,可适配轻型移动平台、四足机器狗、无人机、无人车等多类载体,补足移动机器人最后一步操作能力。目前,该产品已销往全球数十家顶级高校实验室,并展开深度合作。
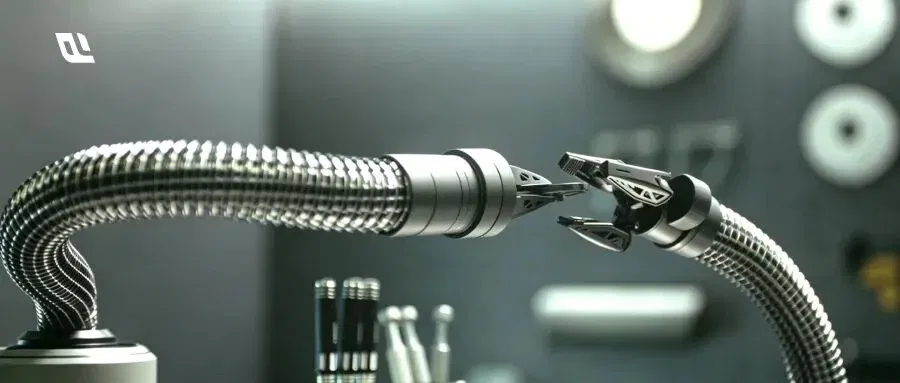
更重要的是,擎羽将腱绳驱动、连续体结构、感知估计、运动控制和系统工程等关键技术整合进同一套产品体系,使柔性机器人第一次以标准化、可部署、可迭代的形态进入真实场景。某种程度上,擎羽推动的不仅是一款产品的落地,更是一个长期被认为难以工程化的技术方向开始走向规模化应用。
而在擎羽的整体技术路线中,柔性机器人并非终点,而是起点。它是模型进入真实世界的第一只手:进入场景、执行任务、产生交互、回流数据、验证模型,再驱动下一轮迭代。柔性本体负责连接物理世界,数据负责沉淀经验,模型负责实现泛化,三者共同构成擎羽所强调的柔性具身智能。
03 把全行业机器人经验转化为擎羽的模型曲线
擎羽的数据边界,从一开始就不局限于自有柔性本体。
外部数据进入擎羽后,会经过重定向、结构化和合成,转化为不同柔性本体构型下的训练样本,并进入模型闭环。一份来自其他机器人的操作数据,可以在不同长度、不同段数、不同自由度、不同安装方式中重新展开,沉淀为跨本体训练分布。
其中,行业已有机器人平台的数据不断扩展模型的训练半径;人类Ego数据补充真实操作中的动作意图与场景理解;自有柔性本体在实际部署过程中回流的数据,则持续校准模型在真实接触、真实负载和复杂环境中的表现。
当这三类数据汇聚到同一体系中,擎羽的数据飞轮开始运转。每接入一种新的机器人数据源,模型对任务和场景的理解都会变厚;每完成一次真实部署,回流数据又会继续增强跨本体迁移能力。数据来源越丰富,模型覆盖的机器人形态越广;模型泛化能力越强,又能够吸收更多异构数据,形成正向循环。
从这个角度看,擎羽真正构建的并非单一机器人的数据资产,而是一套跨机器人形态的经验聚合系统。它正在把分散在不同设备、不同场景、不同身体里的机器人经验,汇入同一个智能系统,变成可复用、可迁移、可持续增长的模型资产。
04 让智能跨越身体,擎羽的跨本体模型底座
跨本体通用智能模型(Cross-Embodiment Foundation Model)是擎羽科技最核心的技术下注,也是其构建多本体时代具身智能底座的关键。
当下,硅谷的 Physical Intelligence 已经把行业命题推进到“用不同机器人身体的数据,训练一个可以控制任意机器人的模型”。而擎羽比PI更进一步,跨本体通用智能模型不仅吸收不同机器人本体产生的数据,也让训练出的模型能力直接运行在不同机器人身体之上。这意味着,一台机器人在真实场景中积累的操作经验,不再只服务于原始设备,而可以进入同一个模型系统,成为其他机器人本体也能调用和迁移的能力。
在擎羽的框架中,机器人结构参数、本体状态、动作约束和真实接触反馈都会进入模型底座。模型学习的不是某一种身体如何完成任务,而是同一任务在不同身体条件下的共性规律,最终沉淀为跨本体执行、跨构型迁移和跨场景泛化的能力。
柔性本体则为这一过程提供了天然的训练土壤。不同长度、不同段数、不同自由度、不同安装方式以及不同接触状态,共同构成丰富的本体分布。每增加一种新的身体形态,模型对任务、环境与本体关系的理解都会进一步深化。
由此形成一条清晰的复利曲线:本体越多,数据越厚;数据越厚,迁移越强;迁移越强,新机器人和新场景的部署成本越低。柔性本体优势沉淀为跨机器人形态运行的模型资产,让真实世界持续训练出可迁移、可扩展、可生长的智能能力。
05 一线美元基金集体下注
顺为资本和五源资本此次投向擎羽,本质上是在押注一条更高杠杆的Physical AI路径:从柔性硬件出发,让机器人经验不再散落于不同本体和场景之中,而是汇聚到同一个模型系统,持续沉淀为可复用、可迁移的智能能力。
擎羽的技术路径十分明确。柔性本体负责进入真实世界,获取真实接触和任务反馈;具身数据飞轮负责吸收不同机器人平台产生的操作经验;跨本体通用智能模型则将这些经验统一编码为能够运行在不同机器人身体上的模型能力。每增加一种本体、一个场景或一类数据,增强的都不再是某个孤立系统,而是模型对于任务、环境与身体关系的整体理解。
在机器人形态走向多元的时代,擎羽选择从柔性机器人切入,又把目标推进到更远的地方:让机器人能力不被单一身体限制,让真实世界的数据被持续吸收,让不同本体的经验被迁移,让模型能力在多身体之间生长。
从这个意义上看,擎羽争夺的并非某一种机器人产品的位置,而是Physical AI时代的柔性具身智能模型底座。
文章来自于"Z Potentials",作者 "Z Potentials"。
Related topics
After reading
Join the AINRK community
Read how to join the community and connect with people working in AI.
Related articles
Continue reading related topics and articles in this category.

智动未来据报完成亿元级Pre-A+融资,资金用于产线与服务机器人部署 (opens in a new tab)
机甲觉醒报道,智动未来宣布完成亿元级Pre-A+轮融资,由中美绿色基金领投、南曦创投联合领投,资金拟用于广州产线、服务场景部署和世界模型研发。“智子世界”仍属技术预览,商业化效果待更多应用数据检验。
Syncere raises $11M for Lume, a household robot shaped like a floor lamp (opens in a new tab)
Syncere uses a floor-lamp form for Lume: one robot handles some pick-and-place tasks, while two work together in Duet mode on tasks such as folding clothes. Demos are edited; pricing and delivery reflect the source date, and home reliability remains unproven.
Genesis AI raises $500M Series A to advance its full-stack robotics and Eno (opens in a new tab)
Genesis AI announces funding at a $3.5B post-money valuation, outlining a stack of data gloves, simulation, models and the Eno robot. Production and customer deployments are planned; demonstrations and correlation experiments do not establish delivery at scale.

Oxford researcher proposes cognitive symbionts for wearable AI augmentation and governance (opens in a new tab)
Hao Fei's perspective paper proposes cognitive symbionts and AI-Augmented Human Intelligence, covering long-term memory, wearables, proactive help and governance. Privacy, low latency and lifelong companionship are design goals, not verified product guarantees.
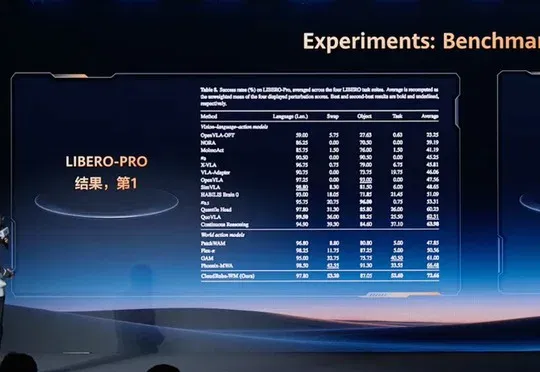
Huawei Cloud unveils CloudRobo-WM1.2, plans November 30 release of weights and code (opens in a new tab)
Huawei Cloud presents its Ascend-native embodied world model CloudRobo-WM1.2 and development platform, with two benchmark results and industrial demonstrations. Model weights, inference and post-training code, and pretraining practices are scheduled for November 30.