
Know AI. See What’s Next.




第 1 张,共 5 张:姜宇辉的AI分身:知识助手与“另一个自己”之间
最新资讯流
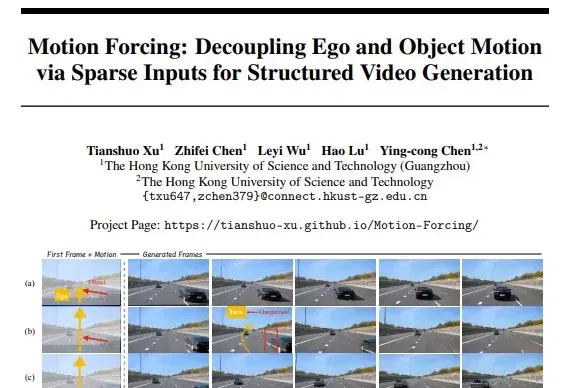
Motion Forcing 用单图和轨迹生成驾驶视频,团队公布 Waymo 对照结果(在新窗口打开)
港科大(广州)团队在 Waymo 数据集的 100 段样本上比较生成效果。Motion Forcing 在所用的运动连贯性与物理合理性指标上得分更优。
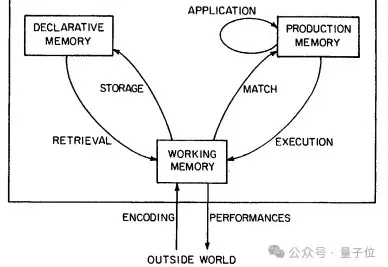
openJiuwen 提出 TTSE,让智能体分开更新环境事实和操作经验(在新窗口打开)
TTSE 将智能体经验拆为环境事实与条件式技巧,分别检验和更新。团队报告五项基准结果,并在 WorkSwarm 展示表格与文档任务中的复用案例。
美团 LongCat-2.5 评测,推理模式下 50 道任务有 26 道连续三次成功(在新窗口打开)
01Founder 用 Lobe Bench Hard50 评测 LongCat-2.5。默认设置有 22 道任务三次均通过,推理模式增加到 26 道,平均耗时也随之上升。
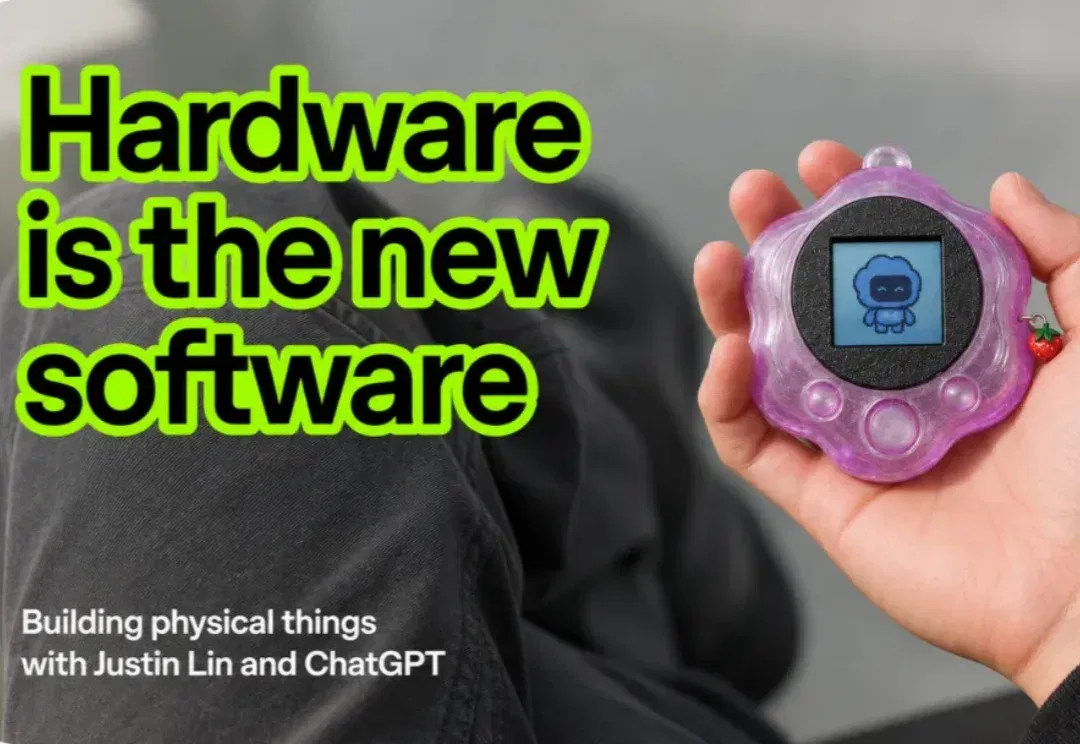
OpenAI 工程案例用 GPT-6 Astra 设计 Codex 掌机原型(在新窗口打开)
OpenAI 两名员工用 GPT-6 Astra 设计掌机外壳、电路与固件,再经人工审查和制造修改,完成小批量原型。报告还分享了赛车零件与汽车仿真案例。
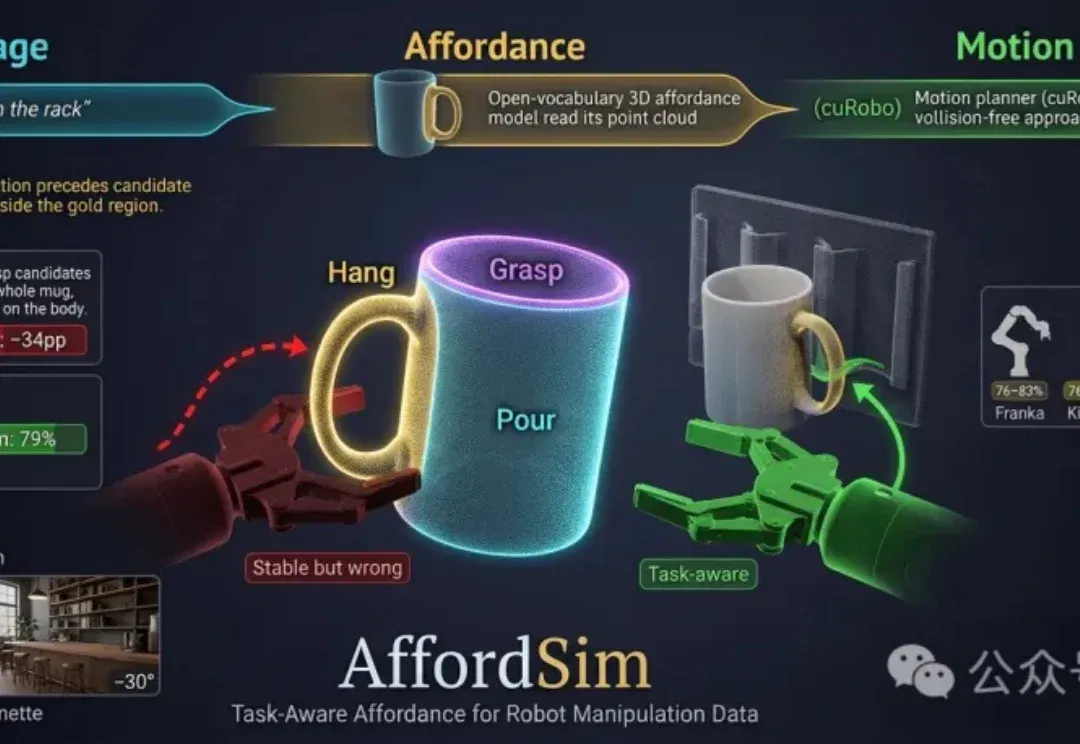
AffordSim 按任务选择机器人的抓取位置,生成仿真示范(在新窗口打开)
西安交大团队将语言描述、物体表面功能区域与运动规划结合,构建覆盖 50 项任务的仿真基准,并在 Franka FR3 上验证部分任务的迁移。
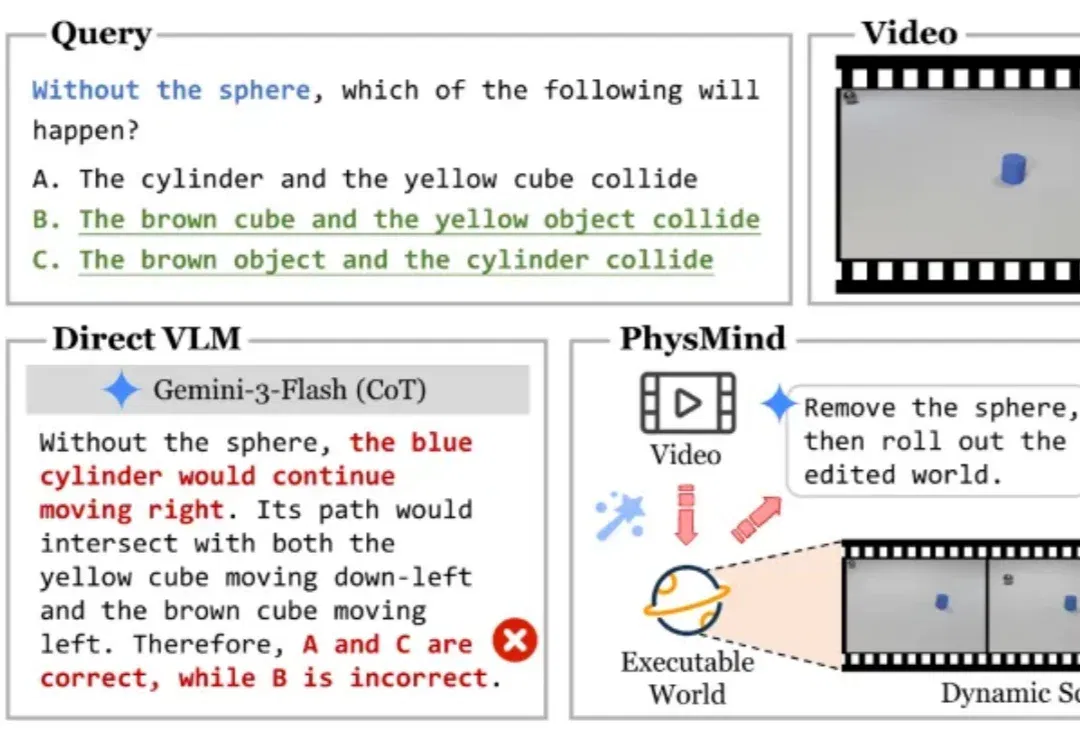
清华 Asking the World 从视频重建仿真环境,检验物理推理(在新窗口打开)
Asking the World 让模型从视频重建可运行场景,通过查询、模拟和干预获取证据。以 Gemini-3-Flash 为基础,在 CLEVRER 和 ContPhy 上分别达到 80.82% 和 70.56%。
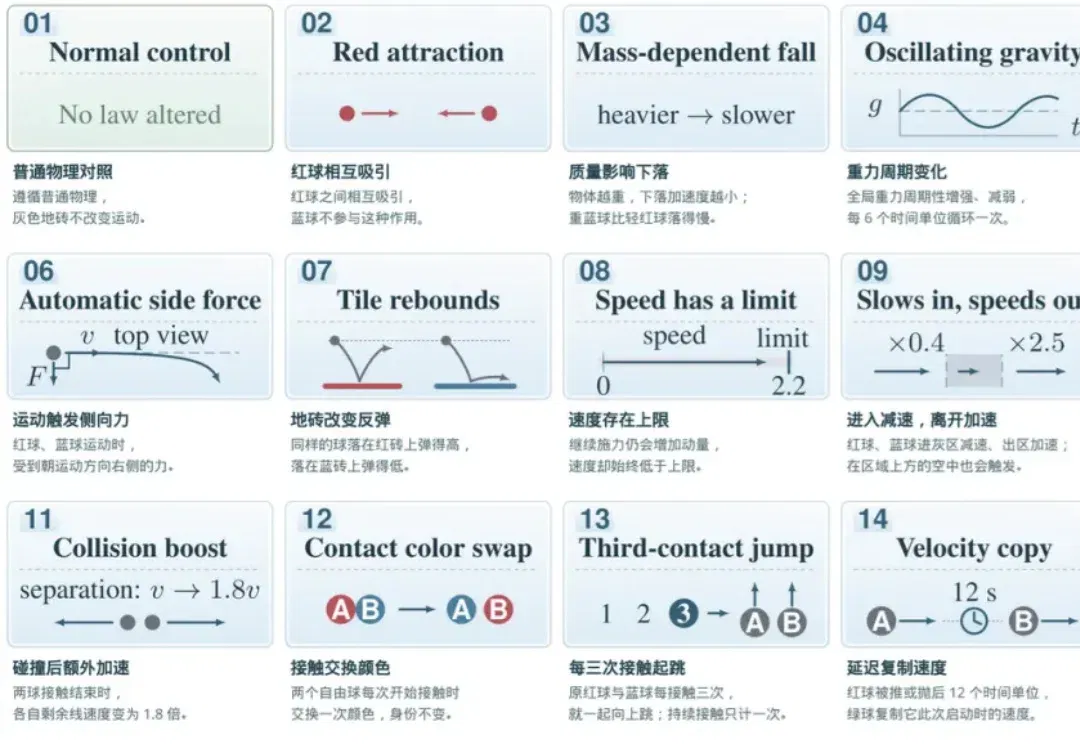
龙场基准让大模型在仿真中寻找未知物理规律(在新窗口打开)
LongChang 构建 15 个 MuJoCo 场景,其中 14 个各改写一条物理规律。在 12 个被测模型中,仅 GPT-6 Astra 得出了有实验支持的规律发现,发现率为 16.7%。
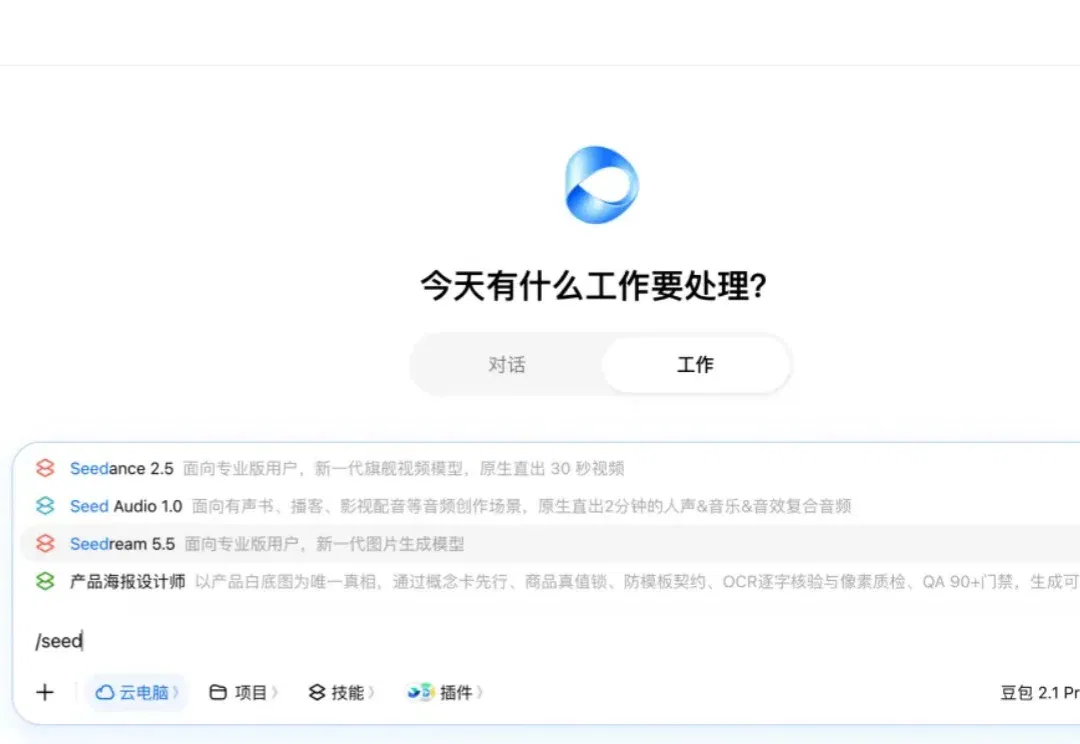
从飞书需求到图层和页面,Seedream 5.5 的设计工作流体验(在新窗口打开)
APPSO 用 Seedream 5.5 处理设计需求、拆分素材和制作页面,记录图层复用与版面迭代的具体操作。
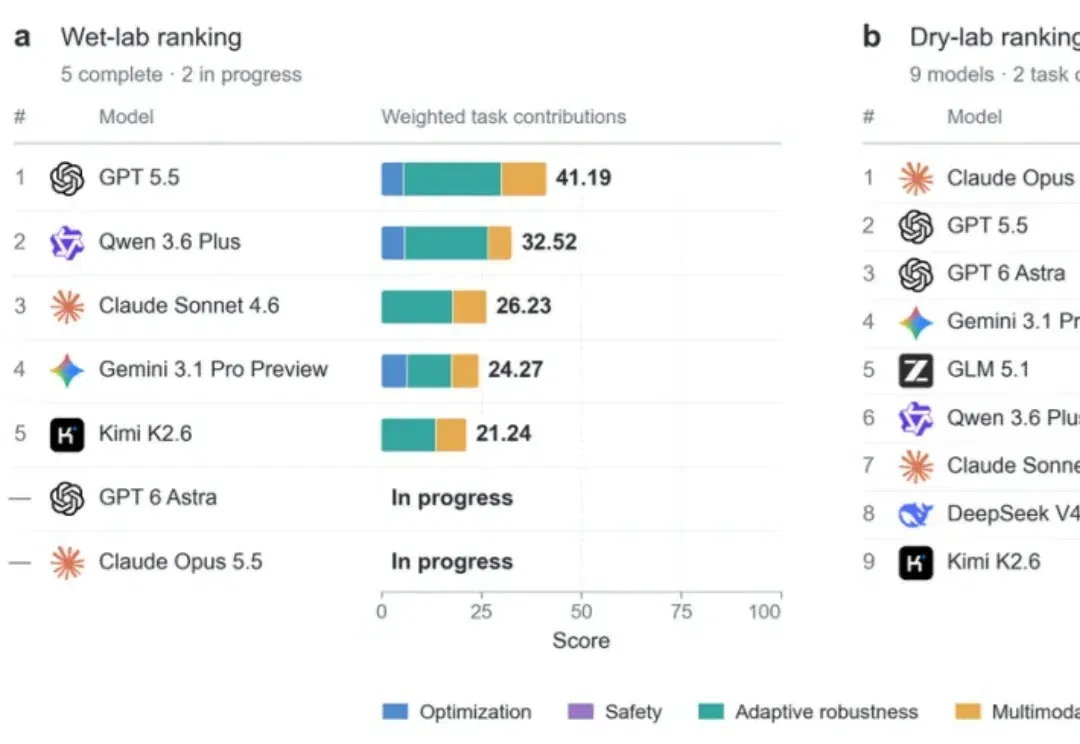
AISLE 在两处实验室测试智能体自主实验能力(在新窗口打开)
AISLE 团队使用 4,079 项测试评估智能体操作真实实验设备的能力。GPT-5.5 在该框架中得分 41.19,所测模型未能完全通过安全检查。
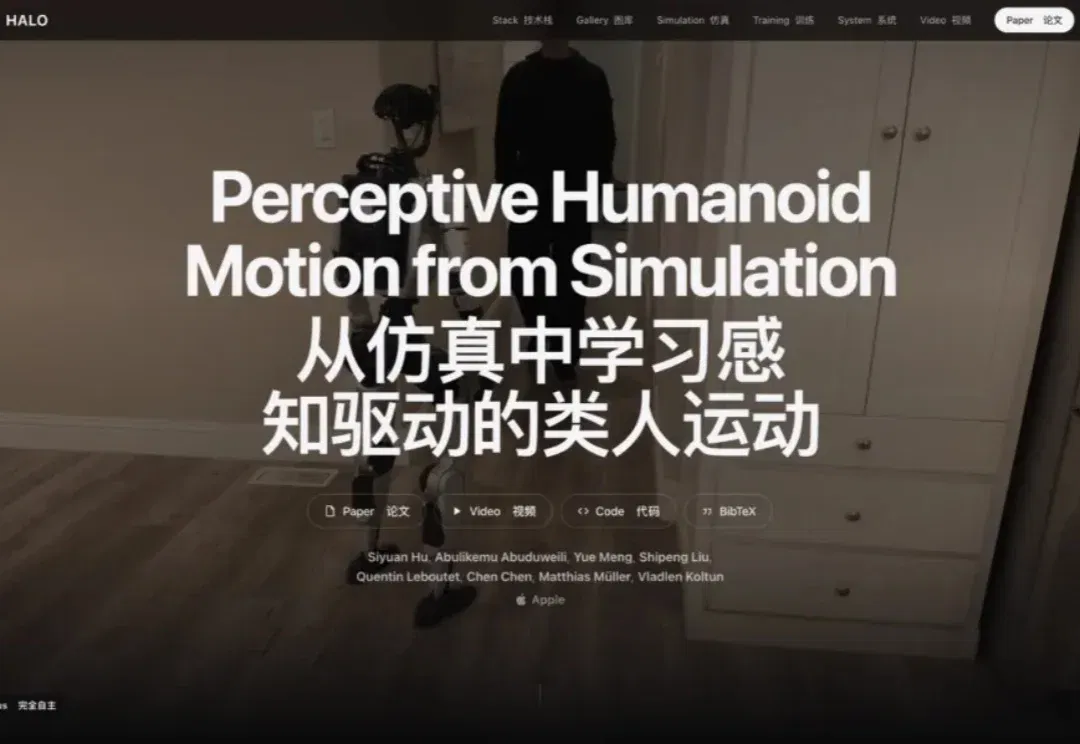
苹果 HALO 研究用通用模型控制机器人,在 360 次测试中报告 91% 成功率(在新窗口打开)
研究团队将 Mac mini、视觉语言模型与 Unitree G1 组合,在 360 次测试中报告 91% 成功率,多步骤组合任务约为七成。
Warp 团队复盘编程智能体为何会漏报中间步骤(在新窗口打开)
Warp 的 Ben Holmes 展示了编程智能体总结时省略重试与工具调用的案例,并介绍 Skill Doctor 如何辅助检查,最终仍由人复核。
Hojo 与 Otter 会议助手对比,五组场景测试中英混合转写(在新窗口打开)
体验者用五组模拟会议比较 Hojo 与 Otter 的转写、上下文理解和纪要整理,涵盖中英混用及不同会议任务。文章另记录 Hojo 的商业化计划。
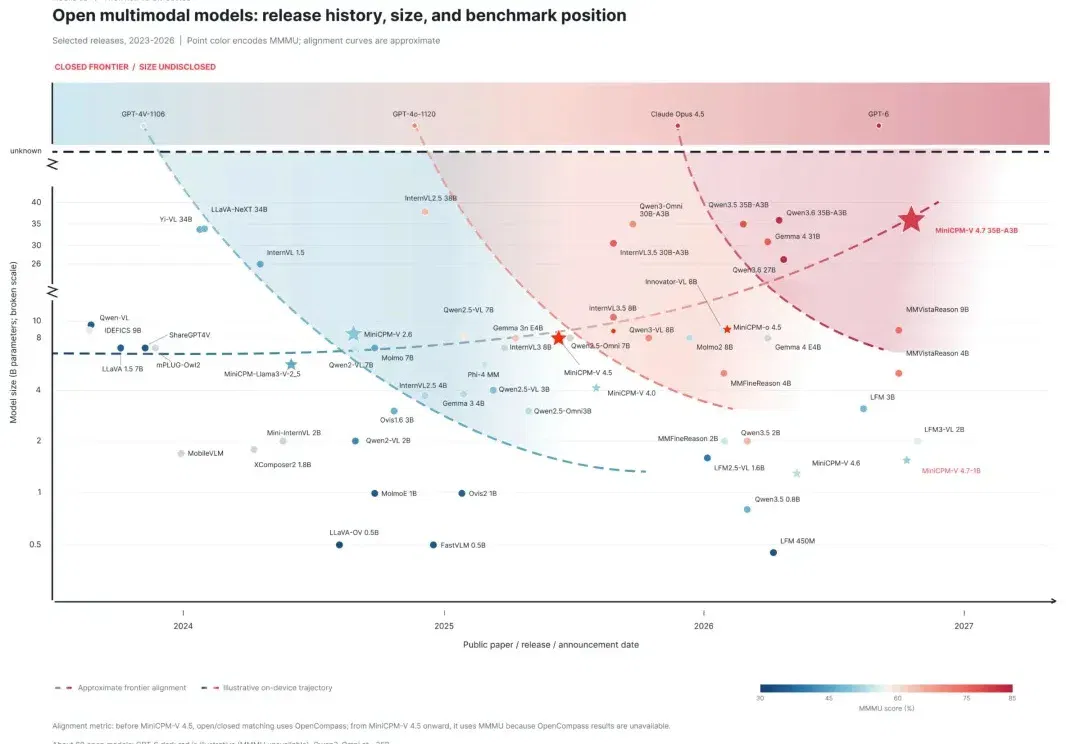
MiniCPM-V 4.7 手机端实验以专家调度降低推理内存(在新窗口打开)
团队展示在 iPhone 18 Pro Max 上运行量化后的 MiniCPM-V 4.7。文章解释约 3GB 峰值运行内存与约 15GB 权重存储的区别。
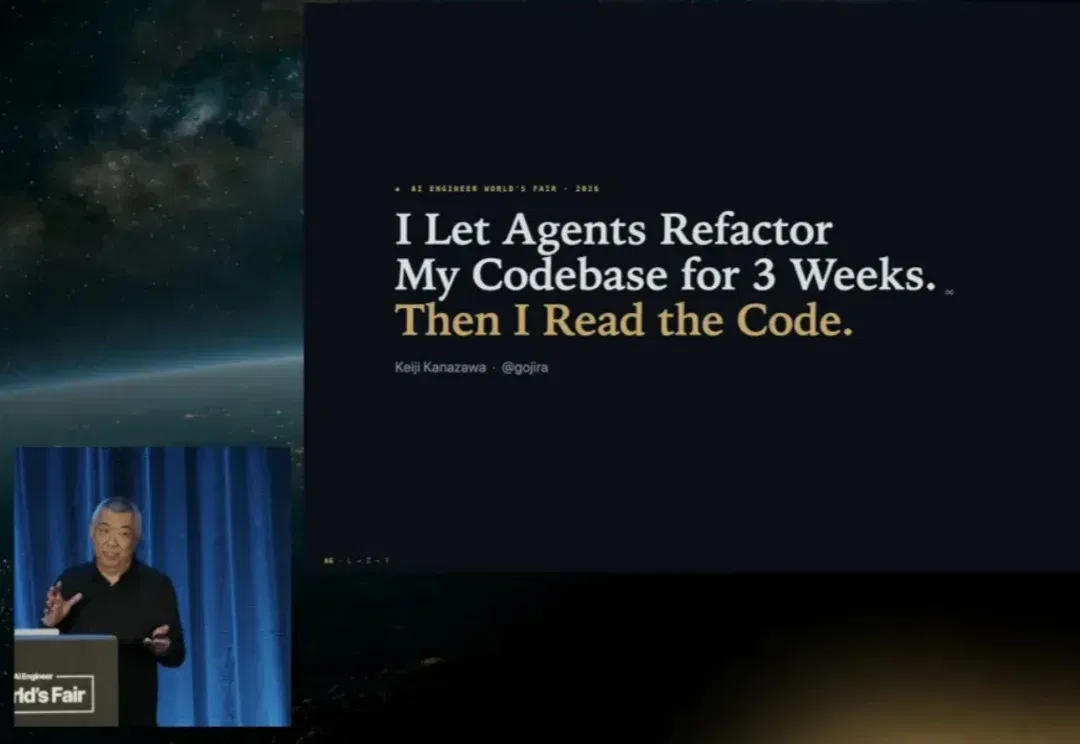
个人项目的测试连到真实推理端点,开发者复盘一周账单(在新窗口打开)
工程师 Keiji Kanazawa 在演讲中复盘个人项目测试误调真实推理服务的案例。账单约为平时五倍,问题涉及测试环境的调用边界。
DayOne 提交赴美上市申请,招股书披露大客户收入集中度(在新窗口打开)
数据中心运营商 DayOne 拟以 DODC 为代码登陆纳斯达克。10 月提交的招股书披露,最大客户约占 2025 年收入的 69.4%,文件未点名客户。
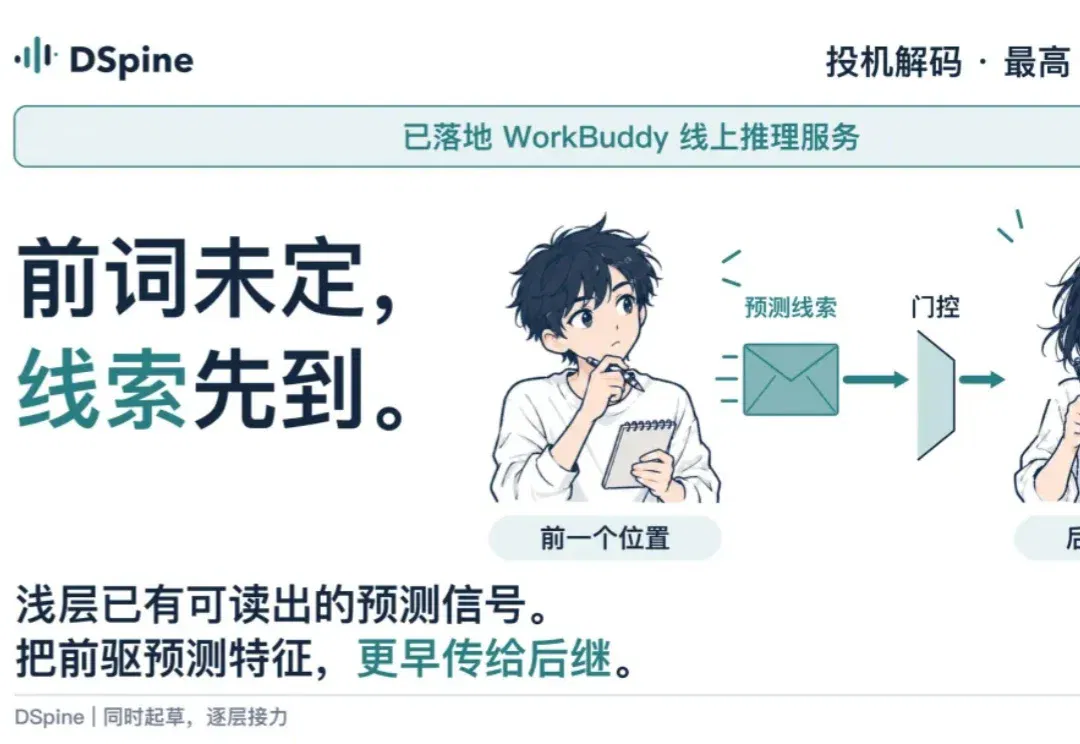
DSpine 改进多步推测解码,8B 测试中报告最高 4.01 倍提速(在新窗口打开)
DSpine 在草稿模型的解码过程中引入前序特征。团队在 SGLang 的 8B 测试中报告,相比逐词自回归生成最高提速 4.01 倍。
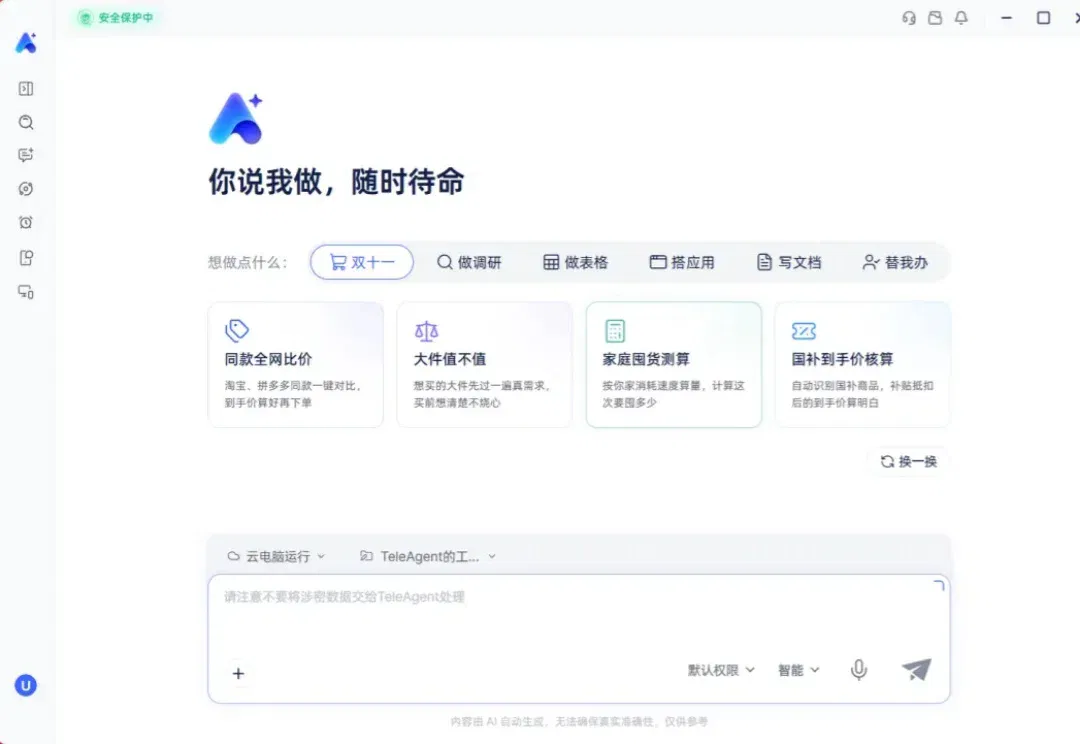
TeleAgent V3.0 加入 Windows 云电脑,体验企业微信与 Blender(在新窗口打开)
体验者用 TeleAgent 的 Windows 云电脑配置企业微信,并在处理两次启动问题后完成 Blender 汽车模型渲染。文章比较云端和本机执行方式。
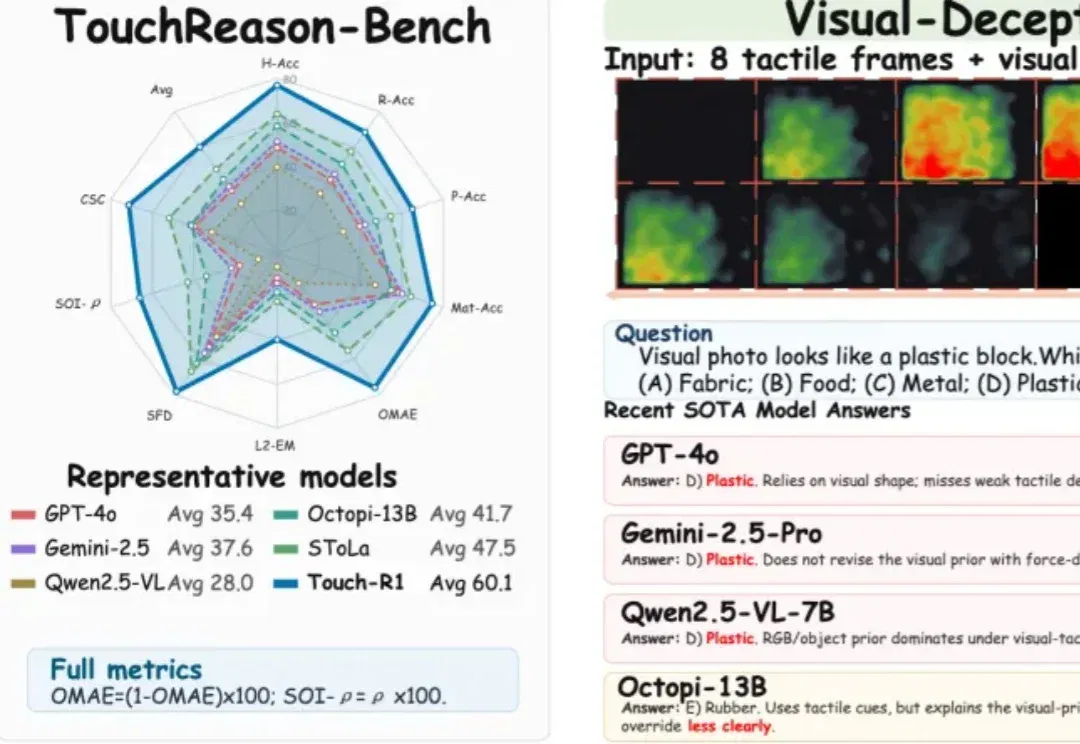
Touch-R1 用强化学习训练视觉触觉推理,覆盖四种传感器(在新窗口打开)
Touch-R1 团队构建 TouchReason-1M 数据集,将四种视触觉传感器的观测用于问答和推理,并在所设评测上报告 60.1 的综合分。
用千问 Office 2.0 模拟筹备三店促销,四个岗位怎么分工(在新窗口打开)
体验者为一家三店茶饮品牌搭建了模拟场景,让智能体分别处理策划、采购、财务和执行。文章记录约两小时的筹备过程与人工复核环节。
Anthropic 发布 Claude Fable 5.2 和 Mythos 5.2,公布科研与机器人测试(在新窗口打开)
Anthropic 发布两款新旗舰,并披露 RoboDojo、既有数学证明形式化及实验设计的测试结果。Fable 与 Mythos 的开放方式和安全限制各有不同。