搞不定有表格数据和多模态的Prompt?试下微软最新的提示词编排标记语言POML(在新窗口打开)
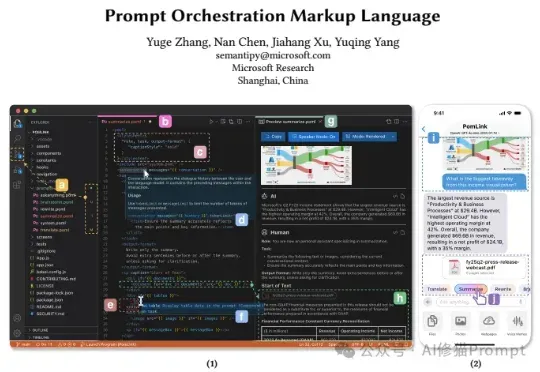
最近来自微软的研究者们带来了一个全新的思路,他们开源发布了POML(Prompt Orchestration Markup Language),它的的解决方案它的核心思想非常直接:为什么我们不能像开发网页一样,用工程化的思维来构建和管理我们的Prompt呢?这个编排语言很类似IBM的PDL
内容栏目
分享不同 AI 工具、模型与相关技术的使用方法和实践文章。
最近来自微软的研究者们带来了一个全新的思路,他们开源发布了POML(Prompt Orchestration Markup Language),它的的解决方案它的核心思想非常直接:为什么我们不能像开发网页一样,用工程化的思维来构建和管理我们的Prompt呢?这个编排语言很类似IBM的PDL
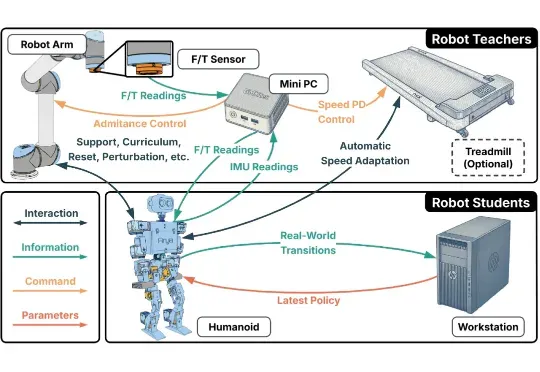
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。
参与交流
了解加入交流群的方式,阅读内容无需登录。