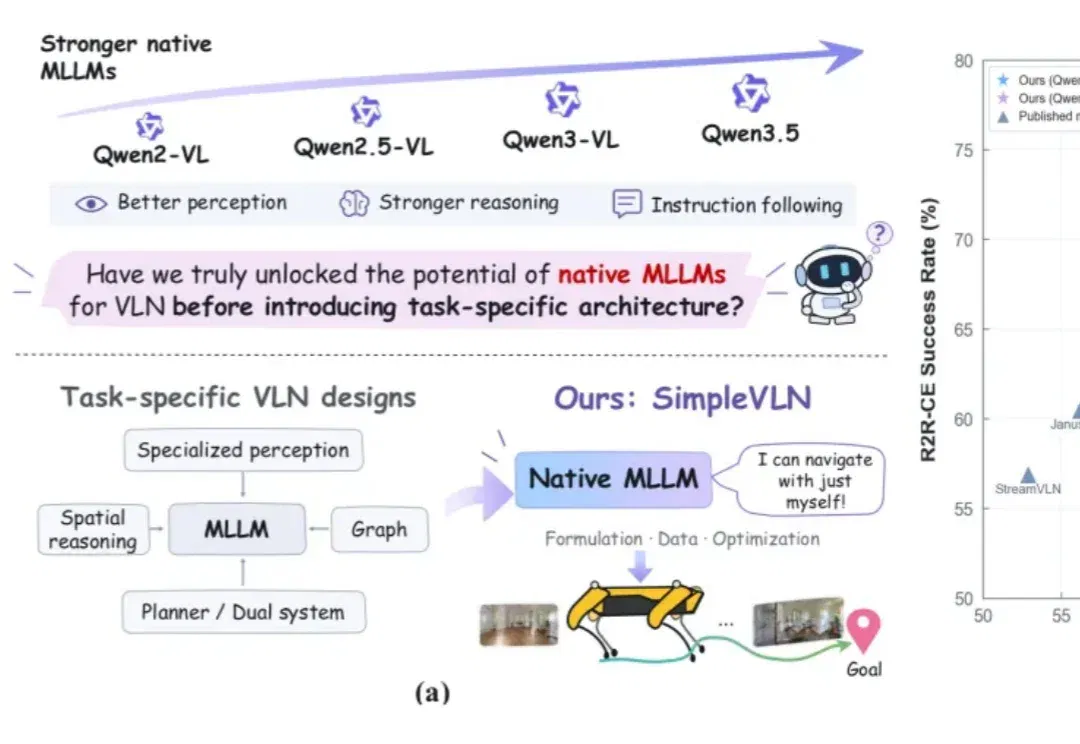
SimpleVLN 不改模型主干,以观测筛选和三阶段训练改善导航(在新窗口打开)
SimpleVLN 通过历史画面筛选、动作块输出,以及专家示范、DAgger 和强化学习组成的训练流程,挖掘原生多模态模型的导航能力。团队在连续导航基准上报告提升,并展示四足机器人演示;仿真成功率与真实环境的稳定泛化仍应分别验证。
共 1 篇
SimpleVLN 通过历史画面筛选、动作块输出,以及专家示范、DAgger 和强化学习组成的训练流程,挖掘原生多模态模型的导航能力。团队在连续导航基准上报告提升,并展示四足机器人演示;仿真成功率与真实环境的稳定泛化仍应分别验证。