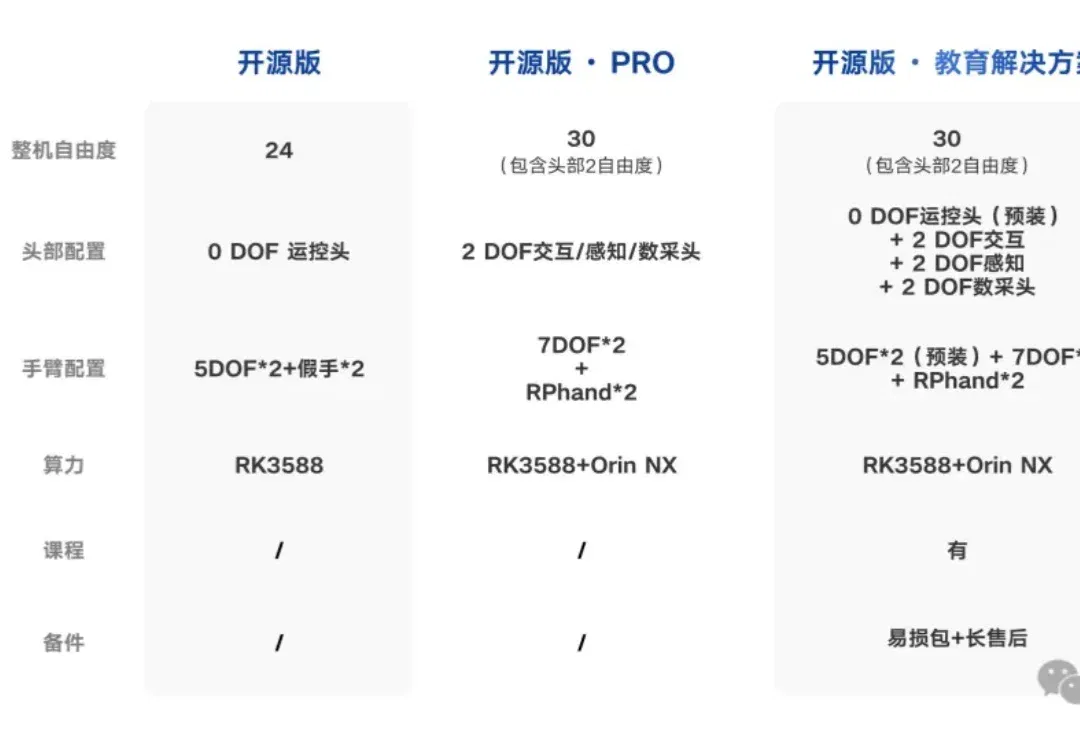
RoboParty RP1 开放研发资源,人形机器人全栈开源如何落地?(在新窗口打开)
RoboParty RP1 将机器人本体、关节、控制和仿真训练工具纳入开放研发体系。文章梳理已公开的模型与动作重定向资源,也说明 CAD、BOM 等资料及部分软件仍有开放范围和开发阶段之分。
共 2 篇
RoboParty RP1 将机器人本体、关节、控制和仿真训练工具纳入开放研发体系。文章梳理已公开的模型与动作重定向资源,也说明 CAD、BOM 等资料及部分软件仍有开放范围和开发阶段之分。
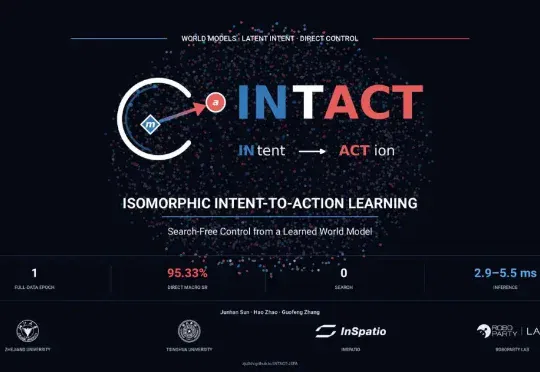
浙江大学、清华大学智能产业研究院、影溯 InSpatio、RoboParty Lab 等团队提出的 INTACT(INtent-To-ACTion),一种基于端到端 JEPA 的无搜索世界模型控制方法,试图改变这一范式:直接利用离线轨迹中已有的状态、动作与未来结果,将运动意图转化为动作模型可以读取的语义接口,使模型无需搜索候选动作序列,就能直接生成动作计划