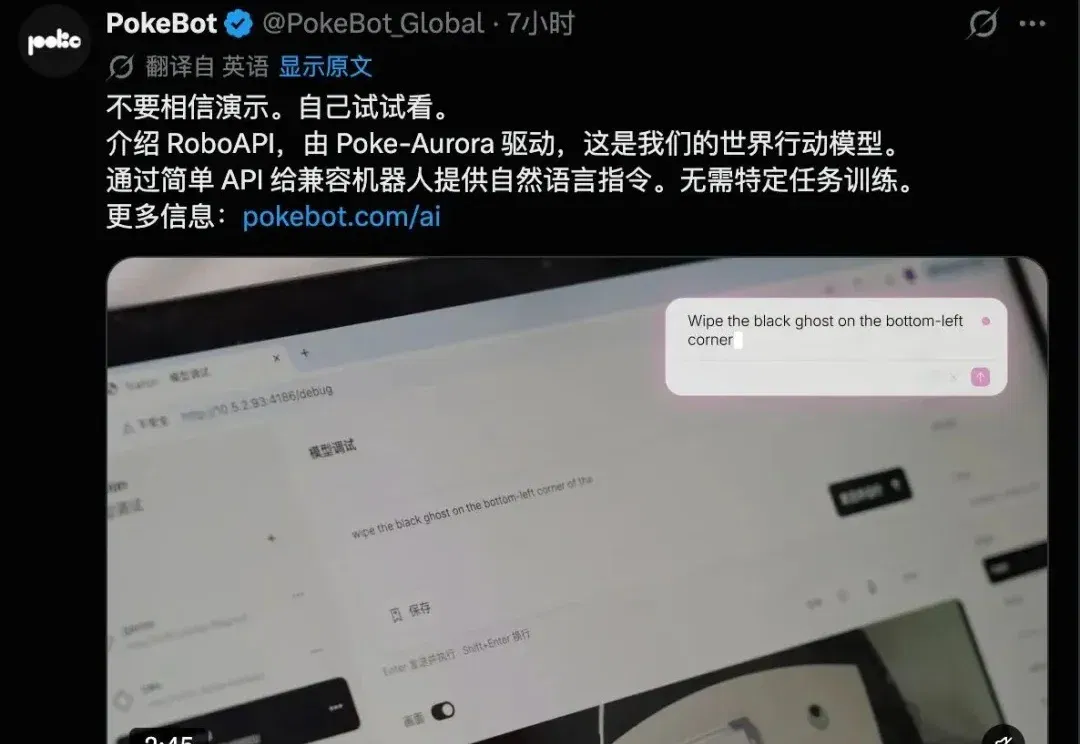
对话许华哲:RoboAPI 如何验证具身模型、积累失败任务(在新窗口打开)
具身研究者天南对比 PI、Dream Labs 与破壳的 API 路线,并与许华哲讨论 RoboAPI 的通用场景、数据质量和云端通信限制。访谈提出以用户反馈的失败任务推动模型改进,强调开放接口不仅是商业形式,也用于检验演示与实际可用能力是否一致。
共 2 篇
具身研究者天南对比 PI、Dream Labs 与破壳的 API 路线,并与许华哲讨论 RoboAPI 的通用场景、数据质量和云端通信限制。访谈提出以用户反馈的失败任务推动模型改进,强调开放接口不仅是商业形式,也用于检验演示与实际可用能力是否一致。
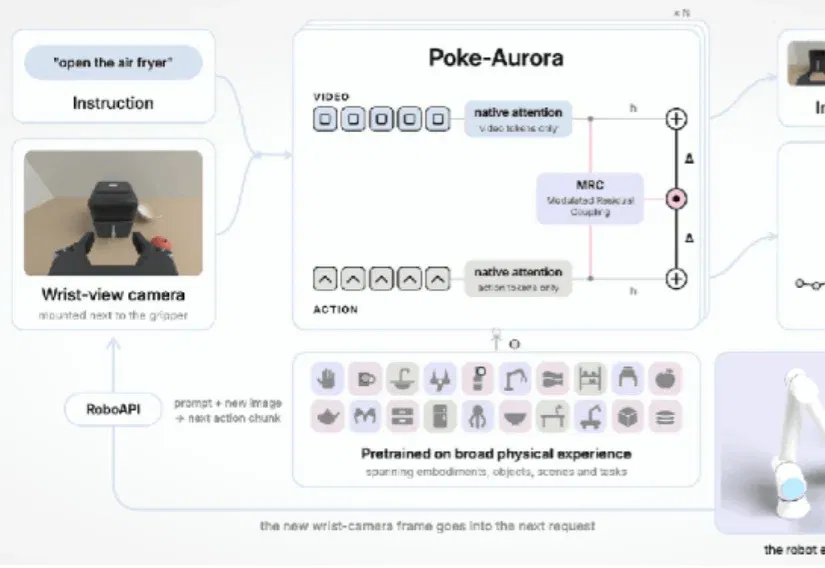
RoboAPI 将机器人的观测、状态与语言指令连接到动作预测,支撑模型为 Poke-Aurora。破壳展示了自建评测和实验室试用,并邀请外部开发者检验泛化表现;使用仍有机械臂构型与接入条件,目前定位非商业化应用,而非任意硬件即插即用。