启元发布 PrimeSim,探索面向机器人操作的世界模型仿真器(在新窗口打开)
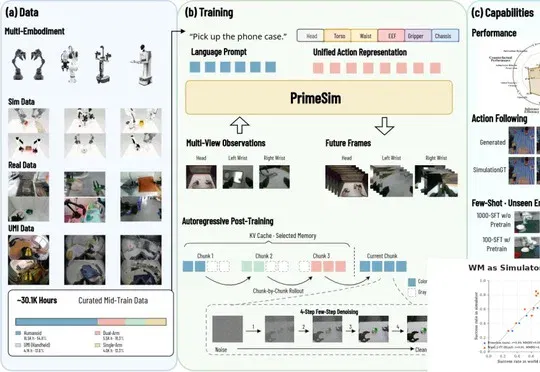
PrimeSim 将预训练视频模型经中训练与后训练改造为动作条件仿真器,关注跨视角一致性、长程状态和生成速度。团队报告了仿真基准及在模型内训练后向传统仿真迁移的结果;这仍不同于已验证真实机器人泛化,权重与代码在报道时属于即将开放。
共 1 篇
PrimeSim 将预训练视频模型经中训练与后训练改造为动作条件仿真器,关注跨视角一致性、长程状态和生成速度。团队报告了仿真基准及在模型内训练后向传统仿真迁移的结果;这仍不同于已验证真实机器人泛化,权重与代码在报道时属于即将开放。