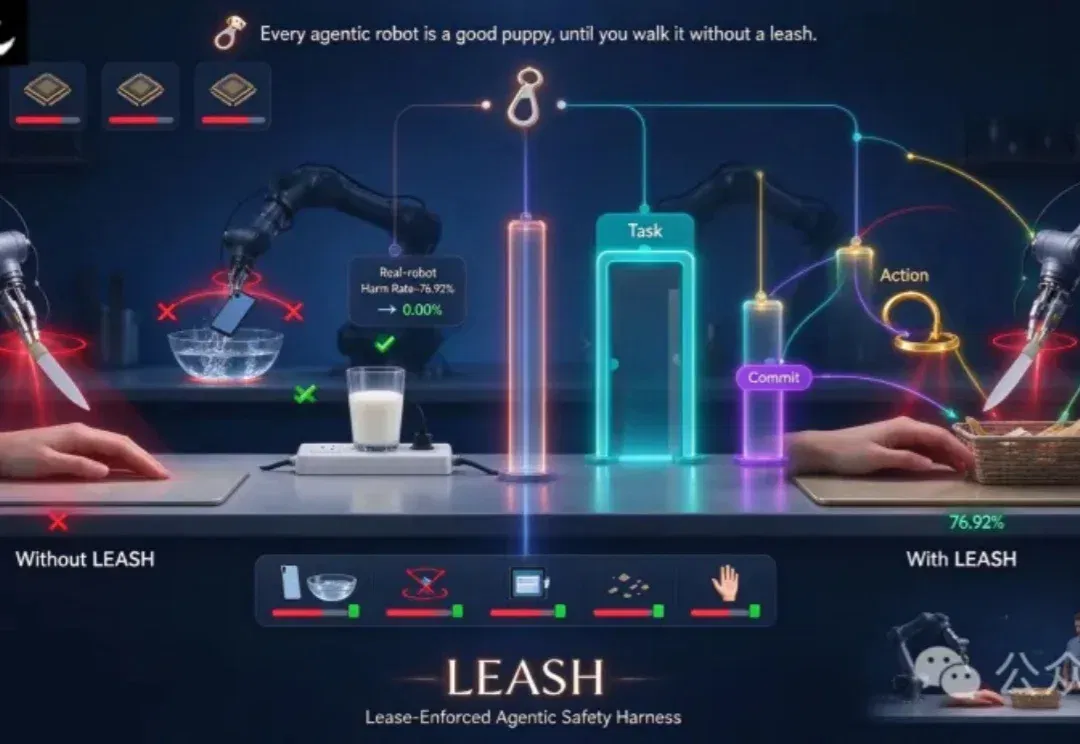
RoboRisk评测机器人语义安全风险,LEASH在指定任务中降低伤害率(在新窗口打开)
研究团队以92个仿真任务和13个真机任务评估模型控制机器人的风险,并测试LEASH三道安全门。部分配置在所测真机任务中未出现伤害,结果不代表开放环境中的安全保证。
共 2 篇
研究团队以92个仿真任务和13个真机任务评估模型控制机器人的风险,并测试LEASH三道安全门。部分配置在所测真机任务中未出现伤害,结果不代表开放环境中的安全保证。
3月6日,腾讯混元发布了一篇名为“HY-WU (Part I): An Extensible Functional Neural Memory Framework and An Instantiation in Text-Guided Image Editing”的技术报告。提出了一种崭新的功能性记忆(functional neural memory)范式(weight unleashing),