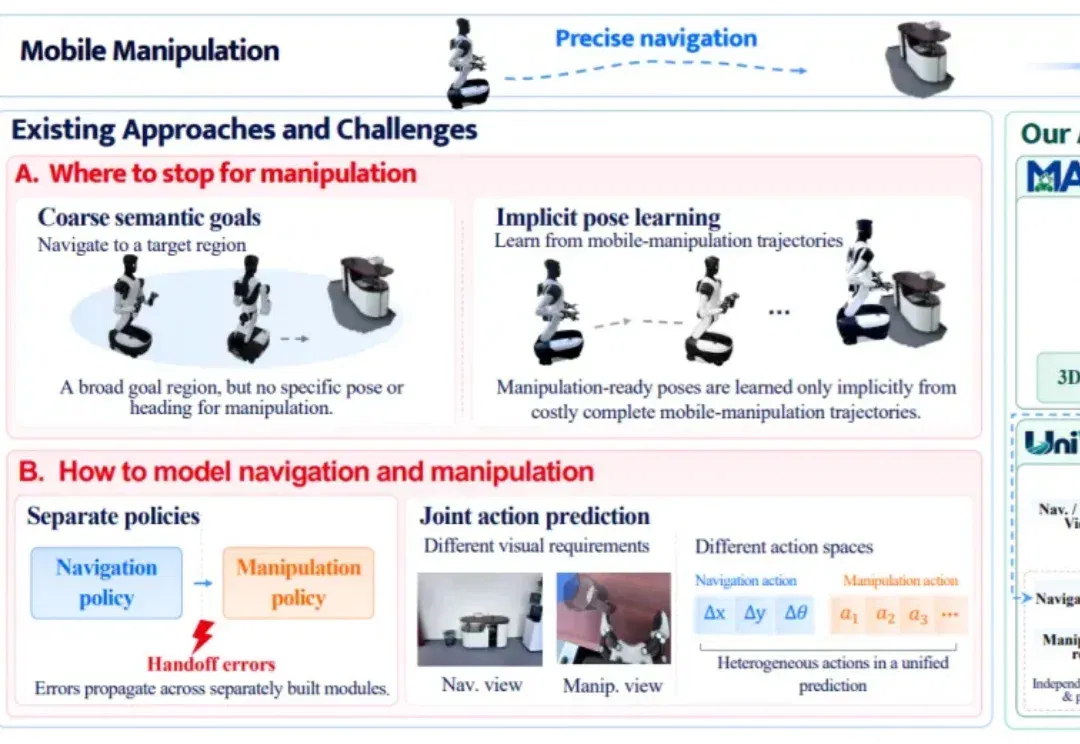
Fysiverse-UniWAM 连接导航与操作,在24项真机任务中测试统一能力(在新窗口打开)
飞捷科思与复旦团队提出 Fysiverse-UniWAM,用操作锚定位姿 MAP 与共享骨干的双数据流连接导航和操作。团队构建150万余条生成轨迹,并在4种机器人平台的24项真机任务上报告停靠与操作表现,探索降低对完整移动操作示范的依赖。
共 1 篇
飞捷科思与复旦团队提出 Fysiverse-UniWAM,用操作锚定位姿 MAP 与共享骨干的双数据流连接导航和操作。团队构建150万余条生成轨迹,并在4种机器人平台的24项真机任务上报告停靠与操作表现,探索降低对完整移动操作示范的依赖。