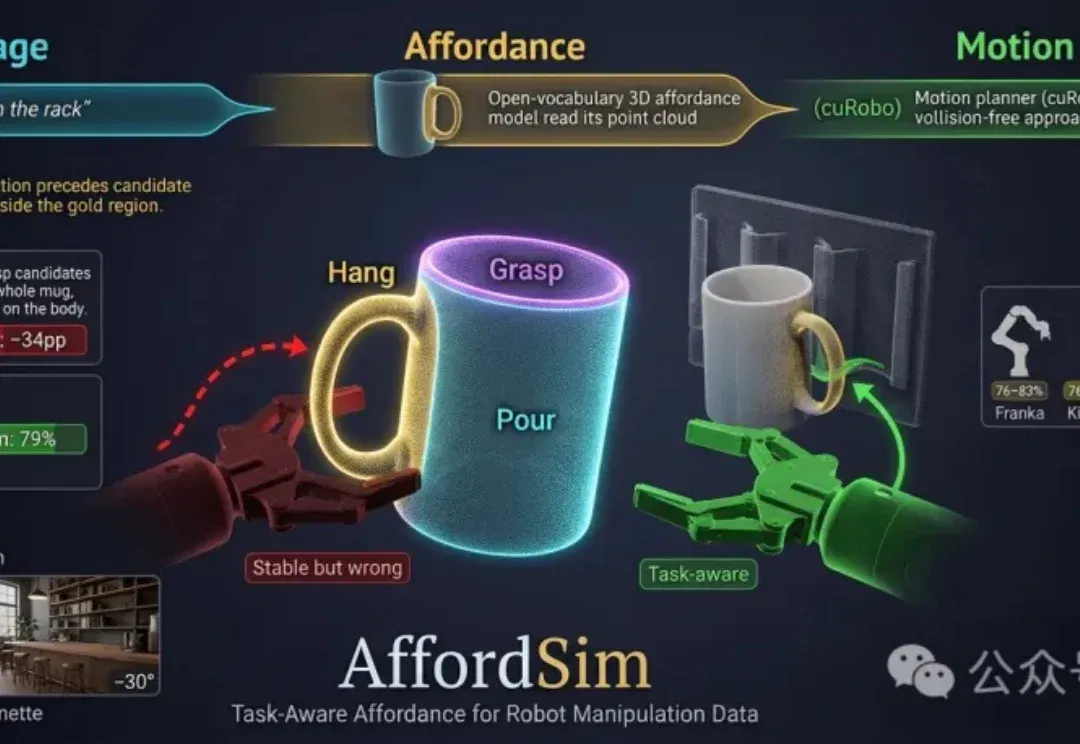
AffordSim 按任务选择机器人的抓取位置,生成仿真示范(在新窗口打开)西安交大团队将语言描述、物体表面功能区域与运动规划结合,构建覆盖 50 项任务的仿真基准,并在 Franka FR3 上验证部分任务的迁移。