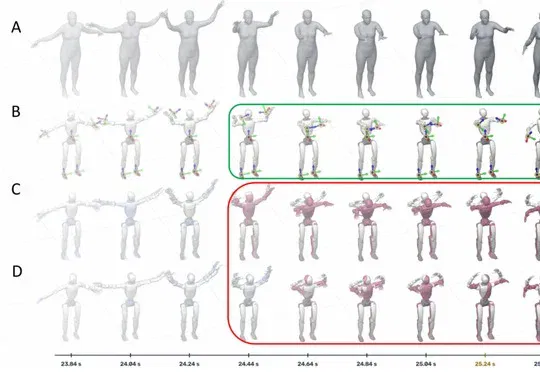
源策未来发布 Anchor 1,测试人形机器人全身控制精度(在新窗口打开)
Anchor 1 用五个动作锚点和解耦误差反馈控制人形机器人。在团队的宇树 G1 全身操作测试中,手腕和脚踝的全局位置误差较最强对比方法分别降低约 28% 和 39%。
共 3 篇
Anchor 1 用五个动作锚点和解耦误差反馈控制人形机器人。在团队的宇树 G1 全身操作测试中,手腕和脚踝的全局位置误差较最强对比方法分别降低约 28% 和 39%。
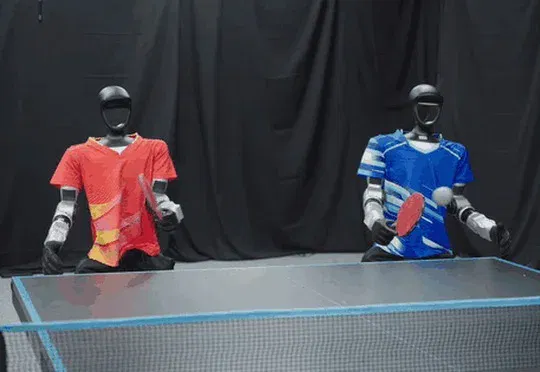
上海创智学院、源策未来、香港大学和英伟达团队提出PingpongDuo,通过联合站位规划与全身运动控制,让两台宇树G1与人类搭档完成18次连续交替回球,验证人形机器人双打协同。
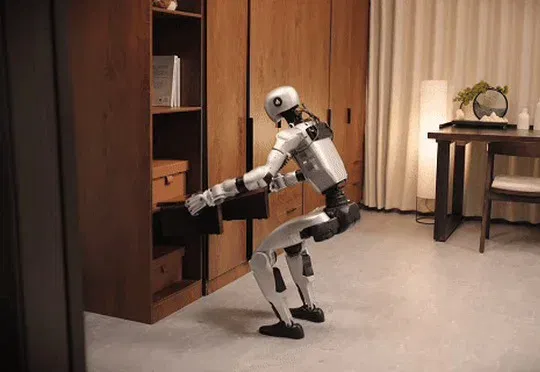
源策未来成立半年后首次系统性公开“全身智能”(WBI)实机成果,展示自研S0全身控制系统与S1模型在宇树 G1、加速进化 T2上的复杂地形控制、自主任务及跨本体验证。