训具身模型遇到的很多问题,在数据采集时就已经注定了丨鹿明联席CTO丁琰分享(在新窗口打开)
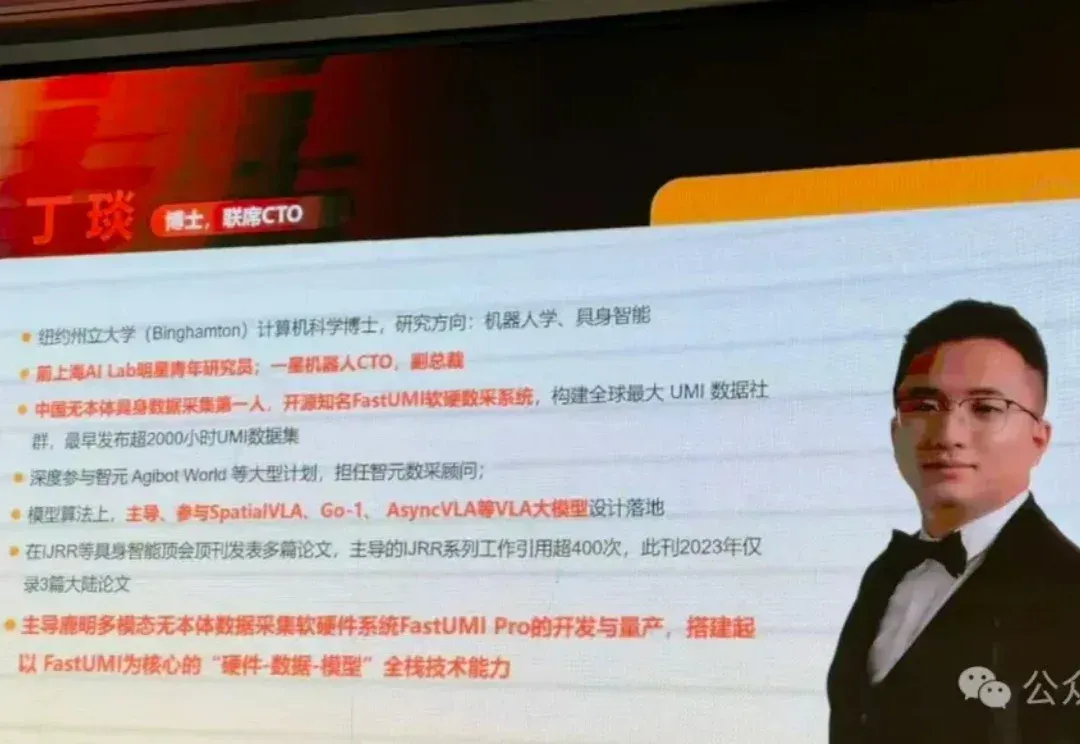
“我们只交付100%可以复现的轨迹。” 具身智能创企鹿明机器人媒体沟通会上,联席CTO丁琰对具身智能数据采集现状、困境,以及最新兴的采集方式UMI作了前沿的深度分享。 他在分享中反复强调,很多团队以为具身模型训不出来是卡在训练阶段,实际多数问题在数据生成的起点就已经埋下了。后面再堆模型、堆算力,只是在给错误输入继续加速。 丁琰的履历能解释他为什么会把“数据的可训练性”看得这么重。 他的研究方向是机器人学与具身智能,2024年3月从美国纽约州立大学计算机学院博士毕业。去年年底加入鹿明之前,他做过一星机器人的CTO,更早则在上海AI Lab担任研究员。 按他的说法,从2024年3月起,他就持续投入