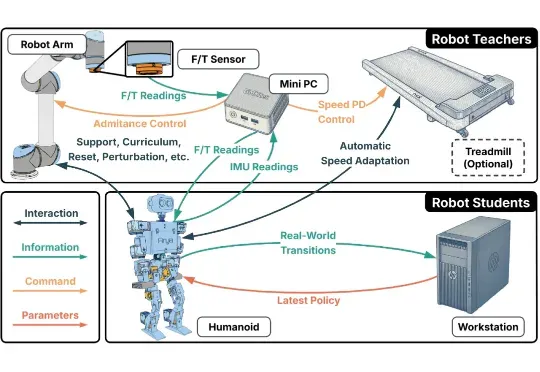
手把手教机器人:斯坦福大学提出RTR框架,让机械臂助力人形机器人真机训练(在新窗口打开)
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。
共 8422 篇
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。
昨晚,神秘且强大的图像生成与编辑模型 nano banana 终于正式显露真身。没有意外,它果然来自谷歌,并且也获得了一个正式但无趣的名字:gemini-2.5-flash-image-preview。