CoRL 2026|浙大联合TeleAI提出GR-BC,用图搜索从机器人试错中找出有效动作(在新窗口打开)
浙江大学、TeleAI 与伽马智能提出 GR-BC,把多次成功、失败和人工介入轨迹连成图,从成功终点反向搜索进度,再为有效动作片段加权训练。在四项精细操作的真机实验中,X-VLA骨干平均成功率约91%,其他骨干只在部分任务上验证。
共 122 篇
浙江大学、TeleAI 与伽马智能提出 GR-BC,把多次成功、失败和人工介入轨迹连成图,从成功终点反向搜索进度,再为有效动作片段加权训练。在四项精细操作的真机实验中,X-VLA骨干平均成功率约91%,其他骨干只在部分任务上验证。
启元团队介绍其分层认知与动作执行路线,以及针对模型薄弱环节采集示范的 Hil-UMI 方法。报道把已量产的 Q1、T1 与仍在迭代的家务机器人区分开,并讨论数据规模、训练效率、制造良率和家庭体验门槛;相关商业目标仍是团队规划。
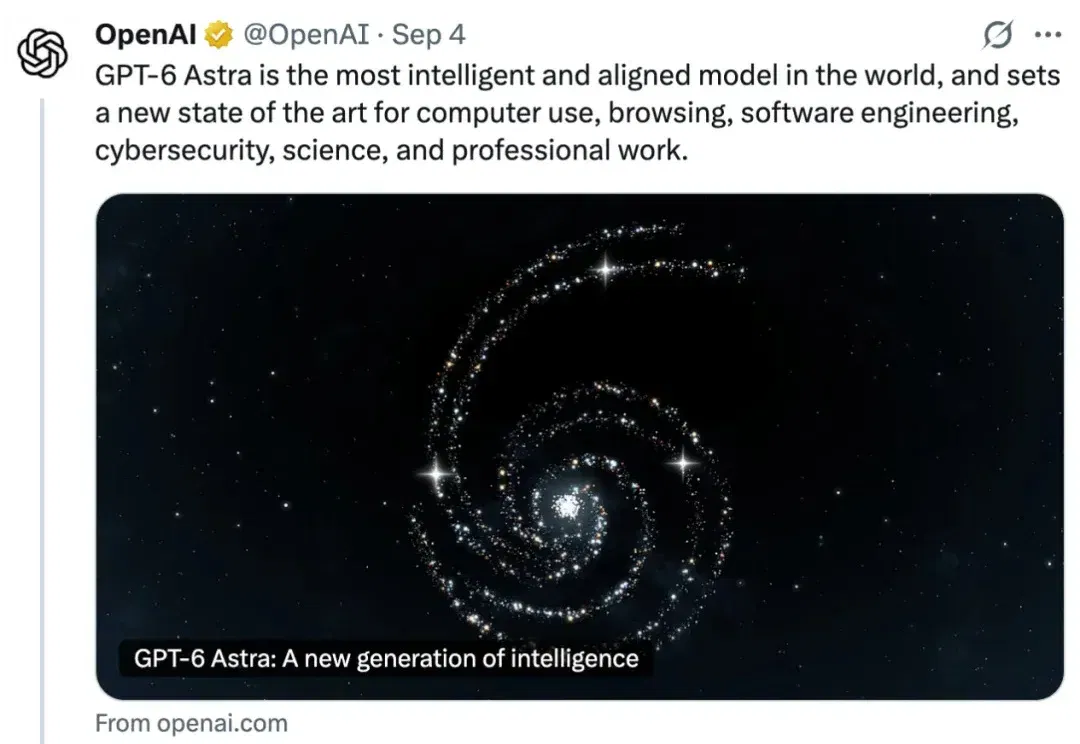
上月发布 GPT-6-Astra 时,OpenAI 称它为「全球智能程度最高且最符合人类意图的模型」。具身社区则是惊讶的发现,VLA vs WAM 的路线之争,被通用大模型用文字模态「降维打击」了,大家不禁想问:
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
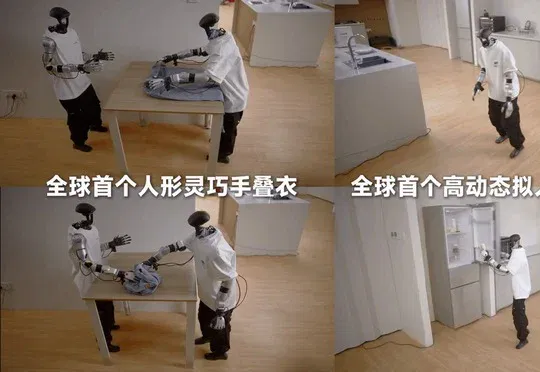
西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。
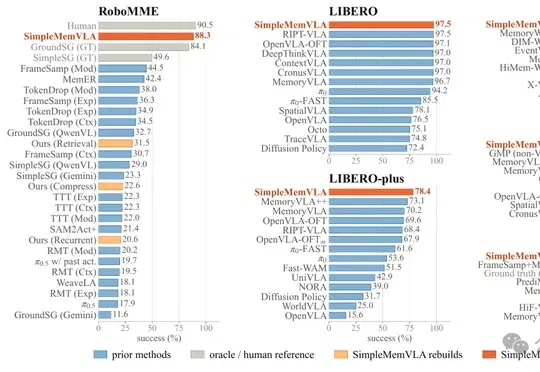
SimpleMemVLA由面壁智能联合华中科技大学等机构提出,将带时间戳的原生视觉历史直接作为机器人记忆上下文,在四项记忆基准取得SOTA并涌现视觉上下文学习能力,同时通过流式推理优化将60秒历史决策延迟从1.02秒降至0.68秒。
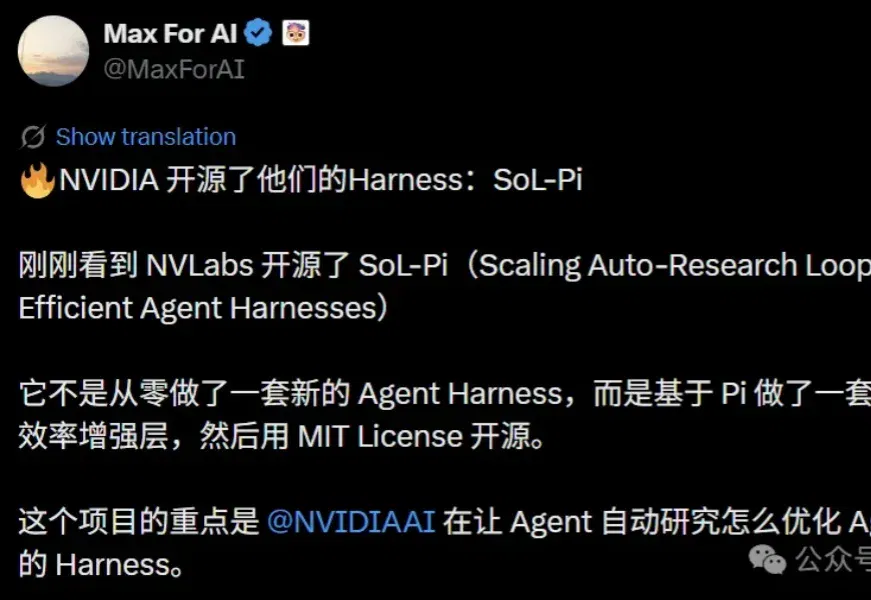
OpenAI之后,老黄也出手了! 终于,英伟达重磅开源了自家的Harness——SoL-Pi。 它把Pi作为底盘,基于此重造了一套Harness效率增强层,让AI实现自我迭代、优化。 在这套严苛的自动化流水线中,AI自己也当上了研究员。 它们观察Agent怎么干活,找出哪些步骤在白白烧Token,提出方案、修改bug,再把方案送进测试。 AI的整个搜索从152个候选方向开始,最终留下了四大杀手级架构机制。 实测结果,令人咋舌—— Token消耗最高省64%,API调用成本骤降50%-54%。 GitHub传送门:https://github.com/NVlabs/SoL-Pi 在专业的研究场景
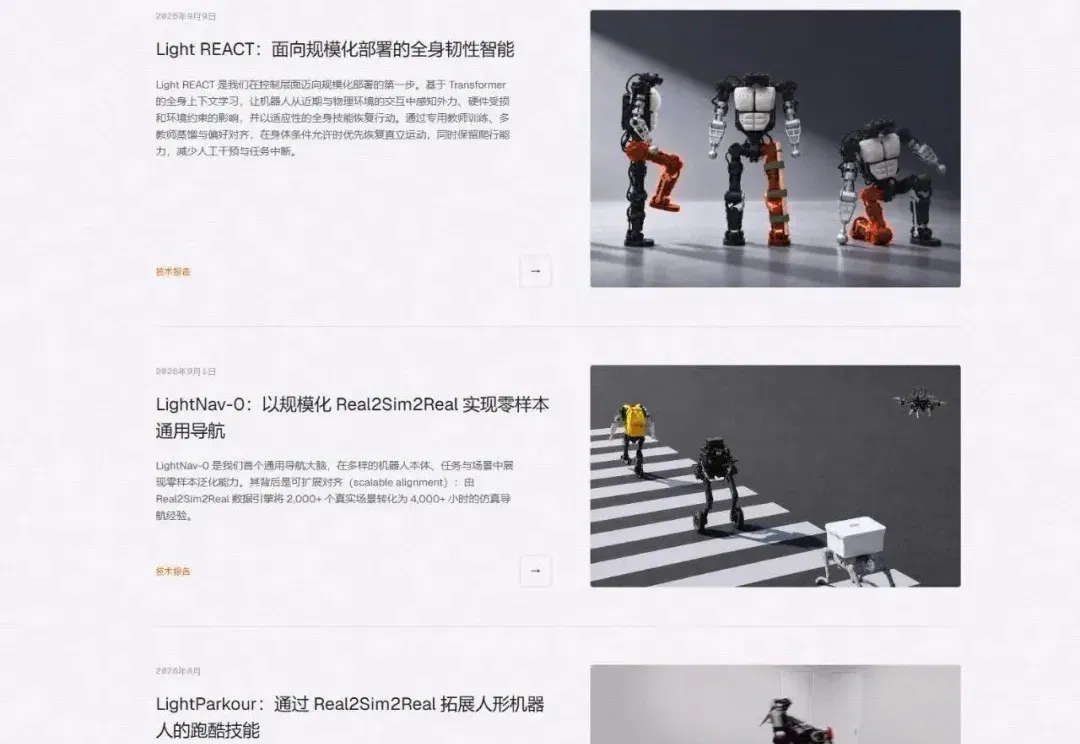
过去一年,具身智能的技术迭代明显加快。VLA、世界模型持续演进,强化学习重新成为机器人学习的重要技术路径,Sim2Real加速从仿真走向真机,全身控制能力也在快速突破。
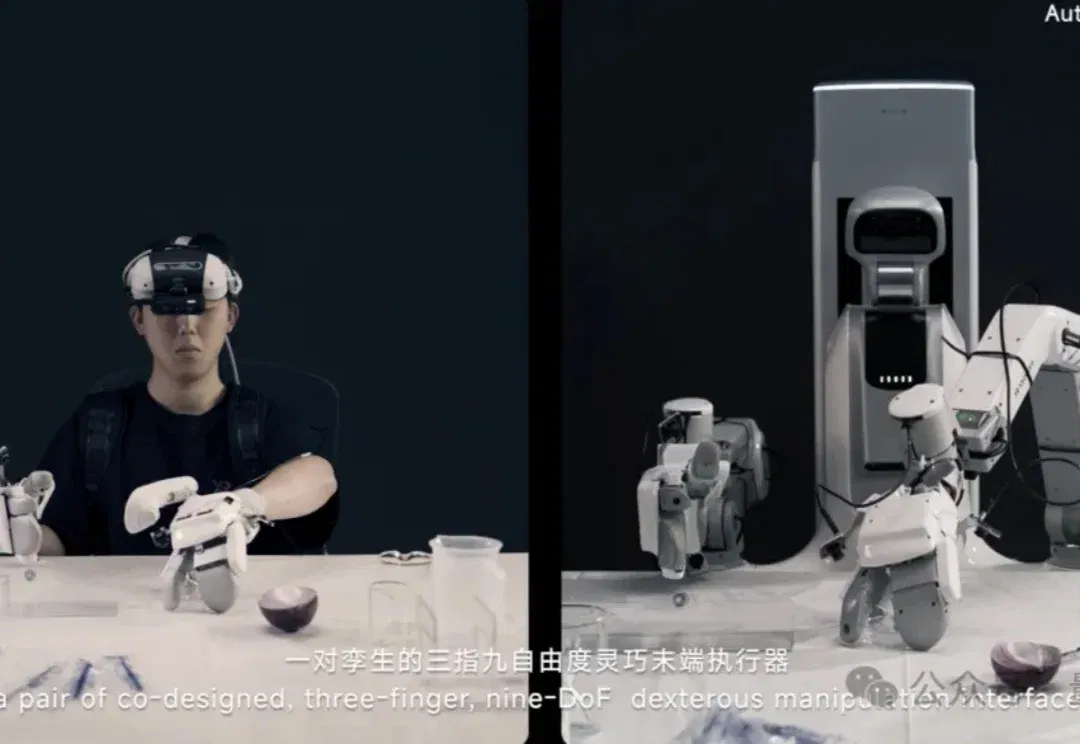
今年5月,英伟达机器人负责人Jim Fan在一场公开演讲中宣告:VLA、遥操已死。
S²-VLA 引入信念状态和自适应动态门控,仅用2B参数、7GB显存,长程操控超越7B模型。