人形机器人控制新突破!敏捷稳定两不误,一个策略让人形机器人完成叶问蹲和跳舞|港大&英伟达&清华(在新窗口打开)
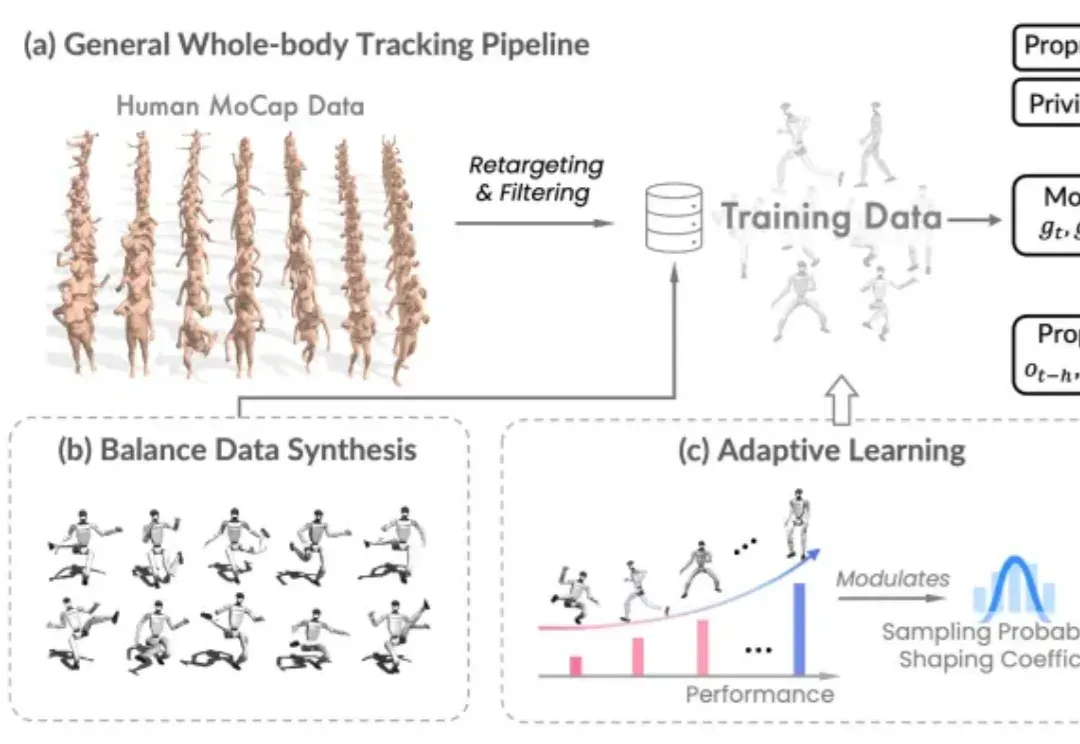
叶问蹲、跳舞、跑步,一个策略全搞定! 近日,来自香港大学、NVIDIA和清华大学的联合研究团队提出了一种名为AMS(Agility Meets Stability)的统一人形机器人全身控制框架,首次实现了在单一策略中同时具备动态运动跟踪和极限平衡控制能力。 核心思路: AMS从三个关键方面解决动态运动与平衡控制的统一问题: 1. 异构数据源:从机器人动作空间直接采样生成可扩展的平衡数据,突破人类数据限制,缓解长尾分布问题。 2. 混合奖励机制:选择性应用平衡先验奖励,精准平衡指导不牺牲敏捷性,化解优化目标冲突。 3. 自适应学习策略:动态调整采样概率,同时对每个动作”因材施教”,实现高效的自适