让机器人学会「预判接触」:它石智航牵头四大顶尖机构发布TacForeSight,破解精细操作难题(在新窗口打开)
机器人已经学会看见世界,也开始学会摸到世界。但对于真实接触操作而言,仅仅感知当前状态远远不够,机器人还需要预测物理世界接下来会如何变化。擦拭、插接、拧紧,这些人类几乎凭感觉就能完成的动作,对机器人来说却并非易事:接触力度会变化,物体位置会偏移,反馈慢一步,就可能打滑、卡住或丢失。
共 887 篇
机器人已经学会看见世界,也开始学会摸到世界。但对于真实接触操作而言,仅仅感知当前状态远远不够,机器人还需要预测物理世界接下来会如何变化。擦拭、插接、拧紧,这些人类几乎凭感觉就能完成的动作,对机器人来说却并非易事:接触力度会变化,物体位置会偏移,反馈慢一步,就可能打滑、卡住或丢失。
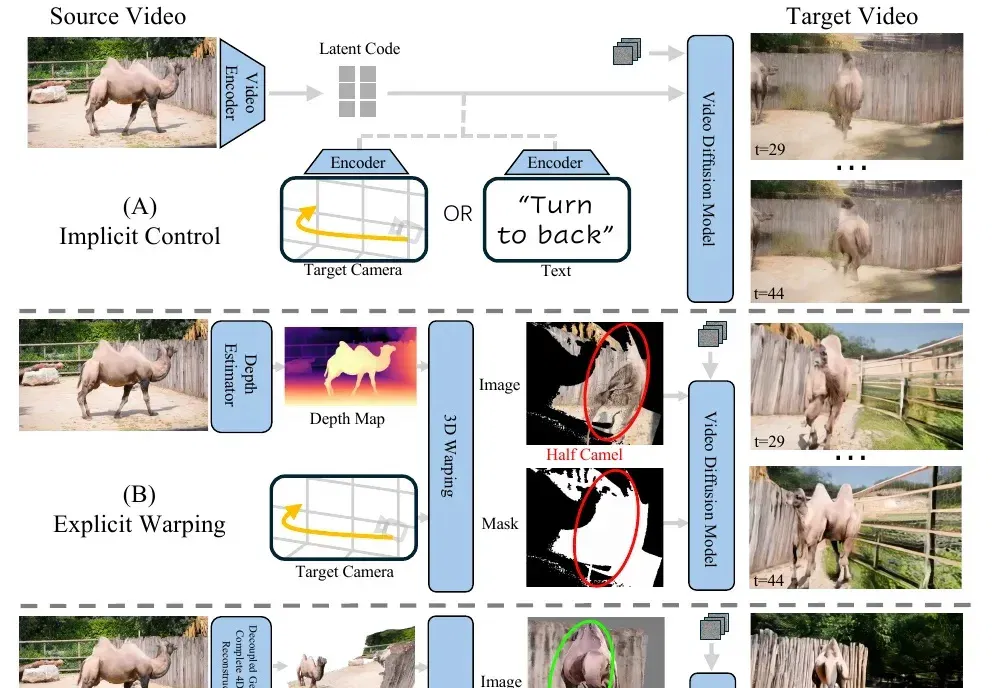
给定一段普通单目视频,FreeOrbit4D 可沿任意指定相机轨迹「重拍」整个动态场景,包括影视级的「子弹时间」环绕镜头。
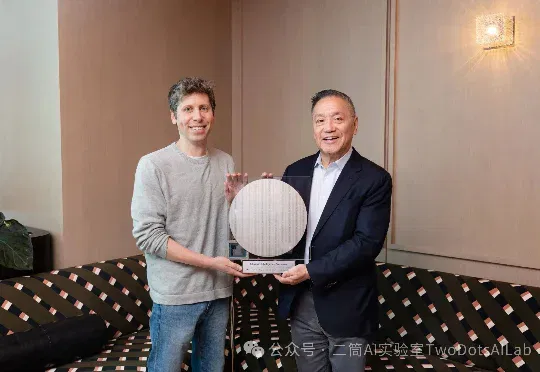
美国当地时间6月24日,OpenAI与博通联合发布了双方合作的首款定制芯片Jalapeño。这是一款专用集成电路(ASIC),专门针对大语言模型的推理任务而设计,也标志着OpenAI正式进军AI芯片领域。
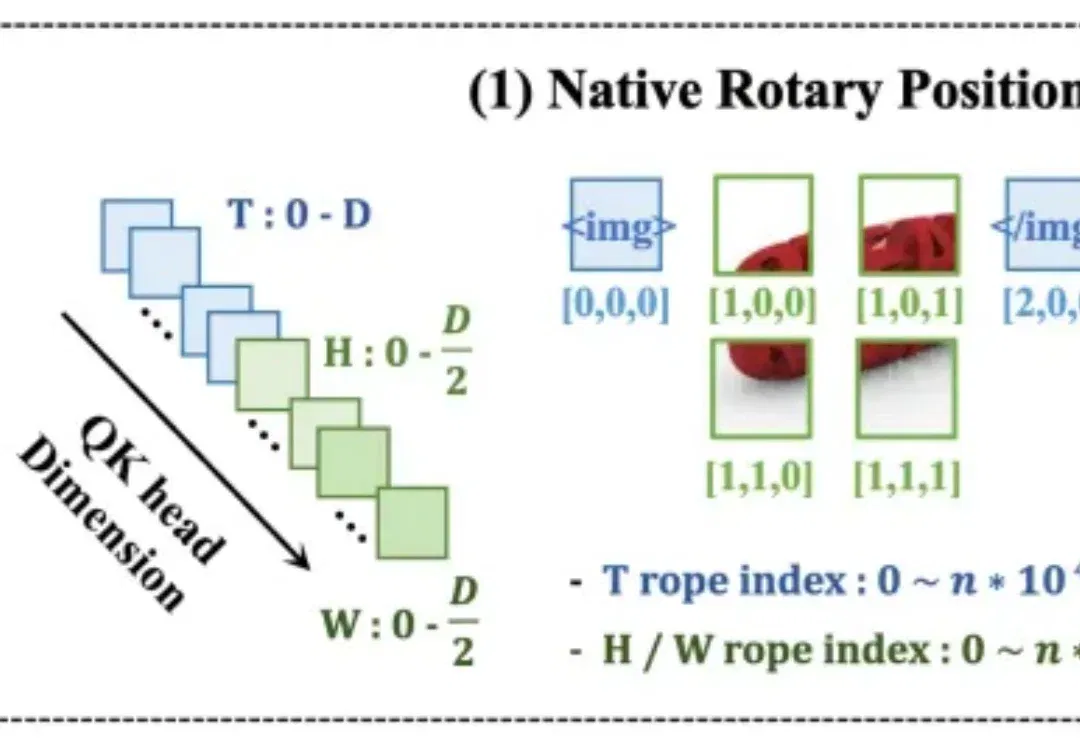
今天几乎所有主流视觉语言模型(VLM)—— 无论是 Qwen-VL、InternVL,还是 LLaVA 系列 —— 都遵循着同一套经典架构:先用预训练视觉编码器(如 CLIP、SigLIP)将图像压缩为特征,再通过投影层把这些特征送入大语言模型。
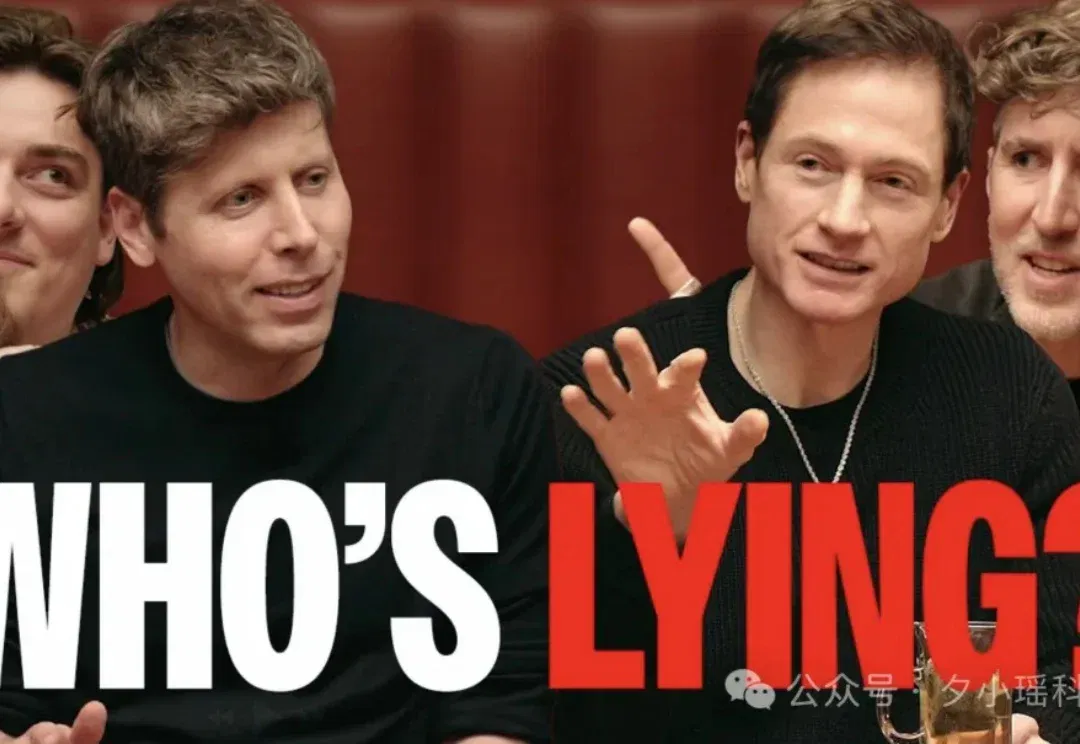
家人们,硅谷这次真的把抽象玩明白了。 Sam Altman、Figma 创始人Dylan Field、Signal创始人 Moxie Marlinspike、Anduril 创始人 Palmer Luckey、Flexport创始人 Ryan Petersen、Founders Fund 合伙人 Trae Stephens…… 这群平时出现在融资新闻、AI发布会、产品传说和硅谷权力网络里的人,总身价多个亿都算不过来了。。 最近,他们坐到了一张桌上—— 玩狼人杀。 更准确地说,是Mafia,一种狼人杀的原型游戏。 游戏规则是:一共12名玩家,3名黑手党(坏人角色),9个好人角色,包括1名天使,1
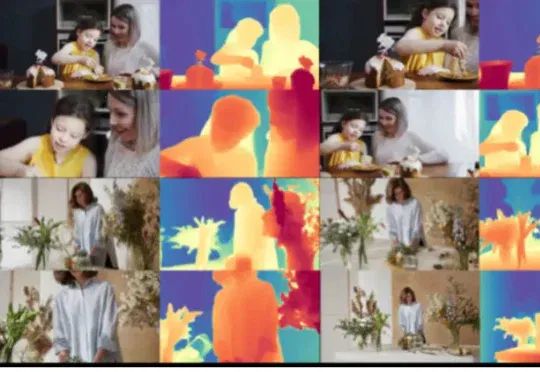
如今,CameraSquad 的出现,让这种多视角一致的视频生成与 3D 世界状态构建成为现实。近日,中国科学院大学高林研究员团队联合卡迪夫大学、香港科技大学和快手可灵团队,提出了一种面向多轨迹并行生成的相机可控视频生成方法 CameraSquad [1],相关论文已被 ACM SIGGRAPH 2026 录用。
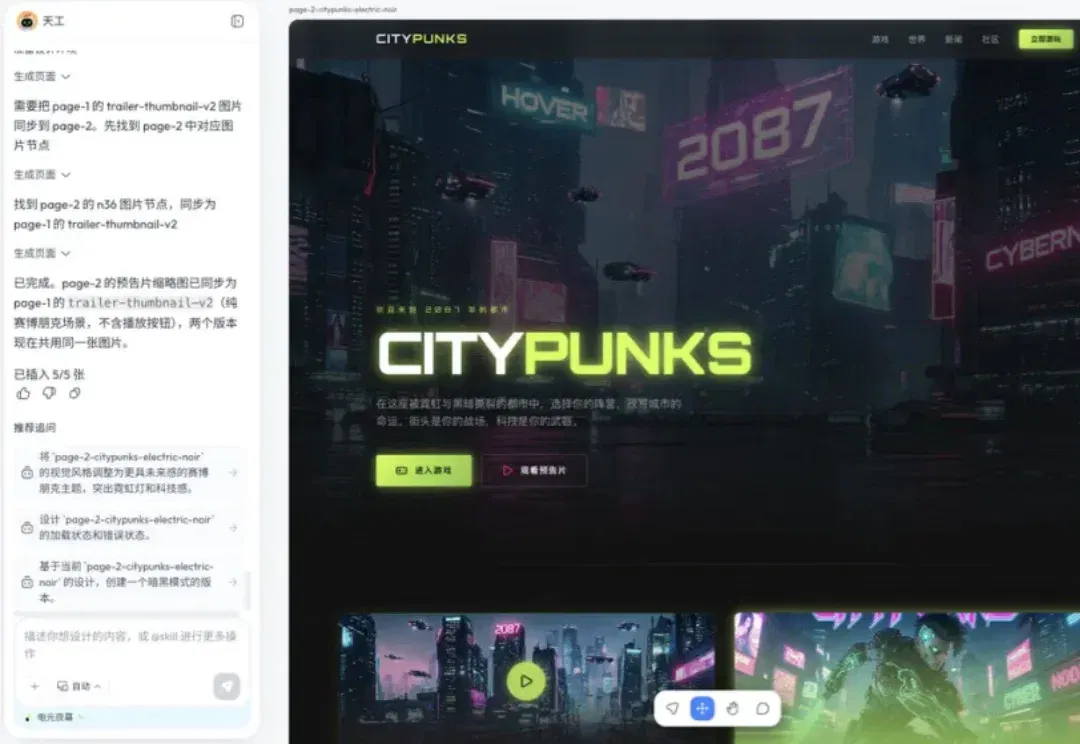
你有没有想过,做一个网站这件事,可能根本不需要会设计,也不需要会写代码?这听起来有点反常识,但天工刚好就在往这个方向走。6月15日,天工设计智能体正式在 tiangong.cn 全面上线,我看完它的介绍之后第一反应是,这不是又一个做图工具,这是想直接把从想法到产品原型这条路给压缩掉。
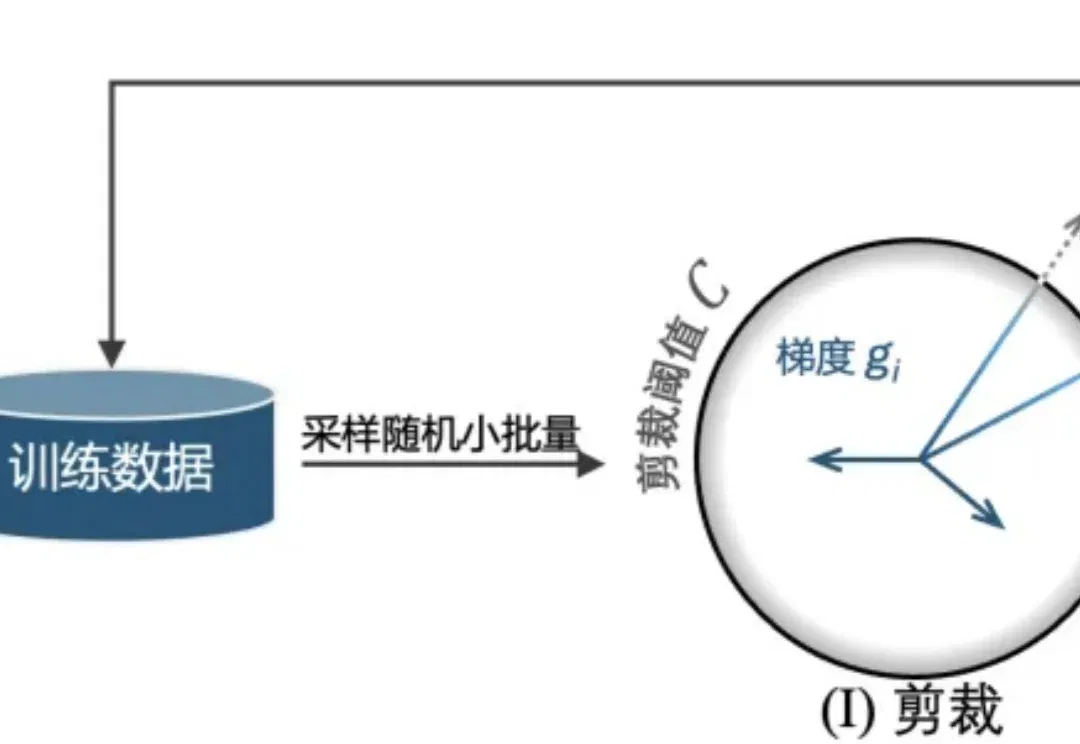
近日,来自英国南安普顿大学(University of Southampton)和广州大学的研究者团队提出 SlaClip,一种用于差分隐私随机梯度下降(DP-SGD)[1] 的自适应梯度剪裁方法。
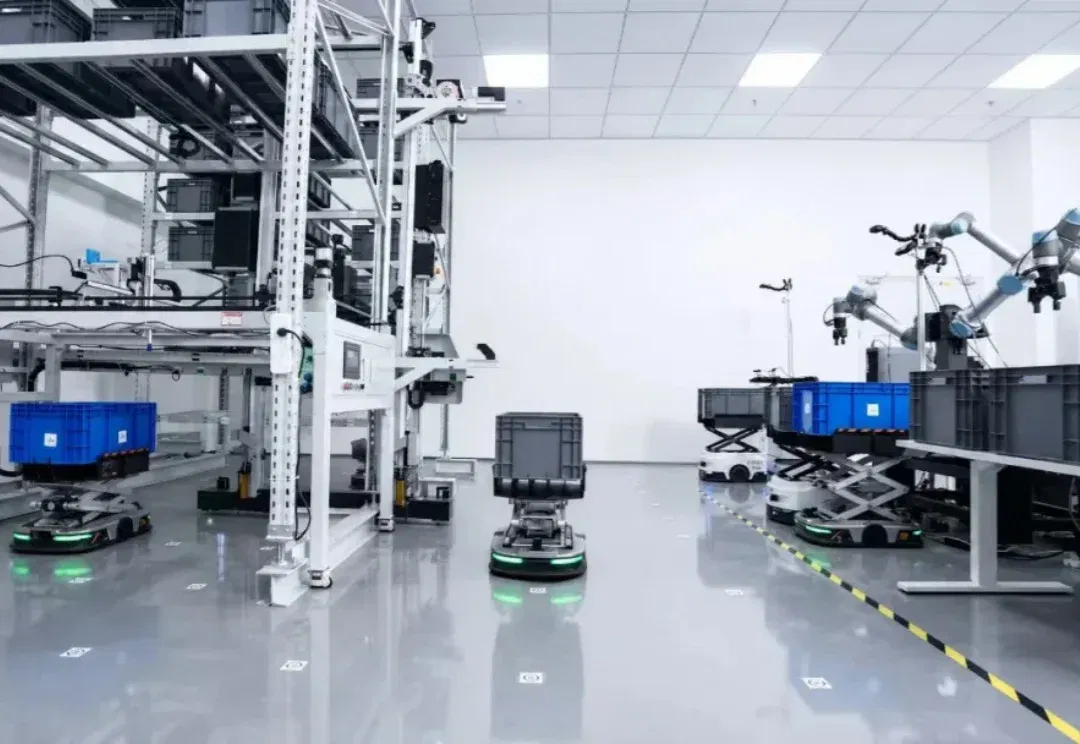
模型还不够完美,但机器人必须开始干活。Ferrata 想解决的,正是 Physical AI 从 Demo 走向真实现场之前,最缺的那层安全绳。
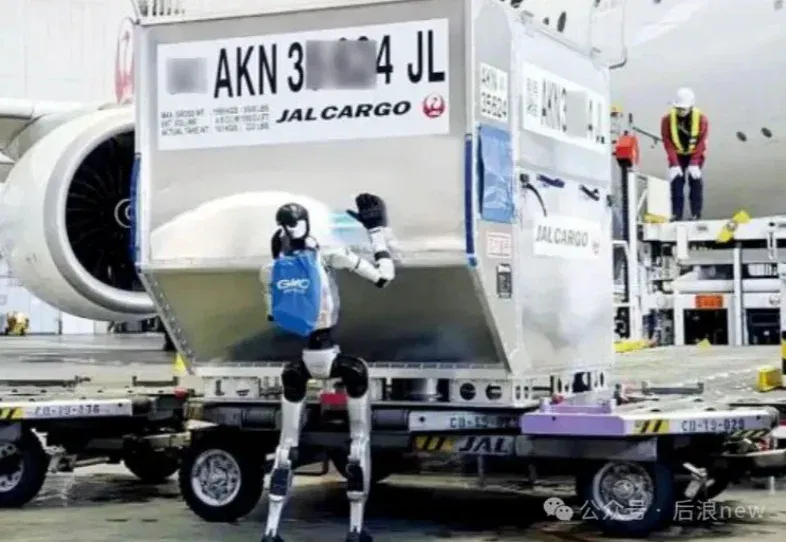
KOID是美股首支覆盖具身智能和Physical AI全生态的ETF,持仓50家公司,横跨美国、中国、日本、欧洲市场,目前持有16家中国公司(文末有清单)。KOID不仅押注人形机器人整机厂商,更侧重上游零部件、芯片等核心资产,整体投资思路是复刻“卖铲子”和“卡脖子”逻辑。