真钱买假模型?187篇论文被「套壳API」坑惨,准确率暴跌(在新窗口打开)
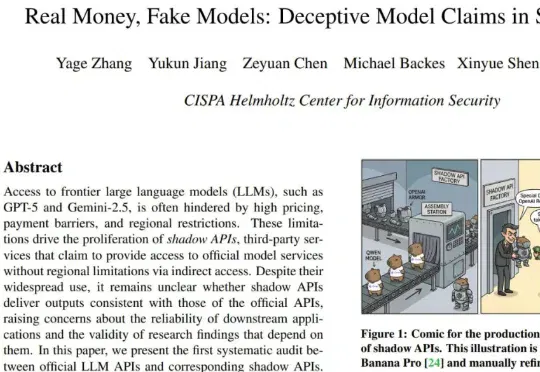
现在,一篇来自 CISPA 亥姆霍兹信息安全中心的最新论文《Real Money, Fake Models: Deceptive Model Claims in Shadow APIs》为我们揭开了一点谜底:那些你花真金白银购买的「第三方 API」,有可能偷偷把前沿大模型换成了廉价的替代品。
共 46 篇
现在,一篇来自 CISPA 亥姆霍兹信息安全中心的最新论文《Real Money, Fake Models: Deceptive Model Claims in Shadow APIs》为我们揭开了一点谜底:那些你花真金白银购买的「第三方 API」,有可能偷偷把前沿大模型换成了廉价的替代品。
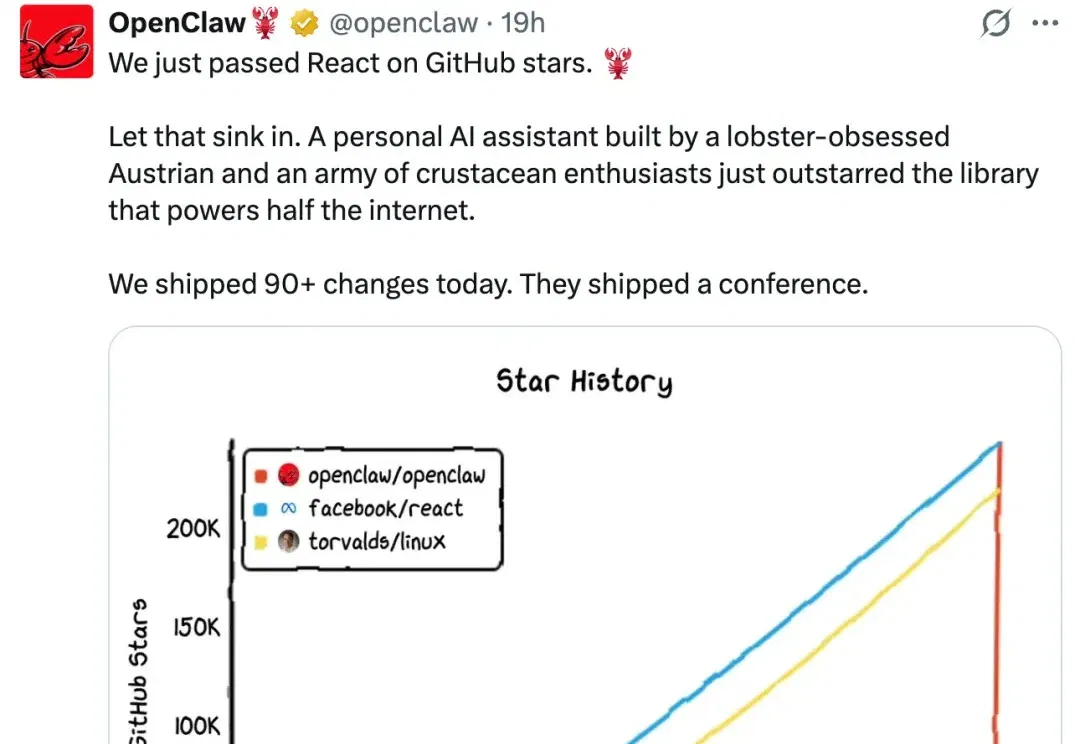
2026 开年已两个月,Agent 依然是全球最引人注目的 AI 赛道之一。OpenClaw(原 Clawbot)掀起的那波 Agent 热潮至今仍在发酵,甚至让「一人公司」概念第一次真正有了落地的可能性。
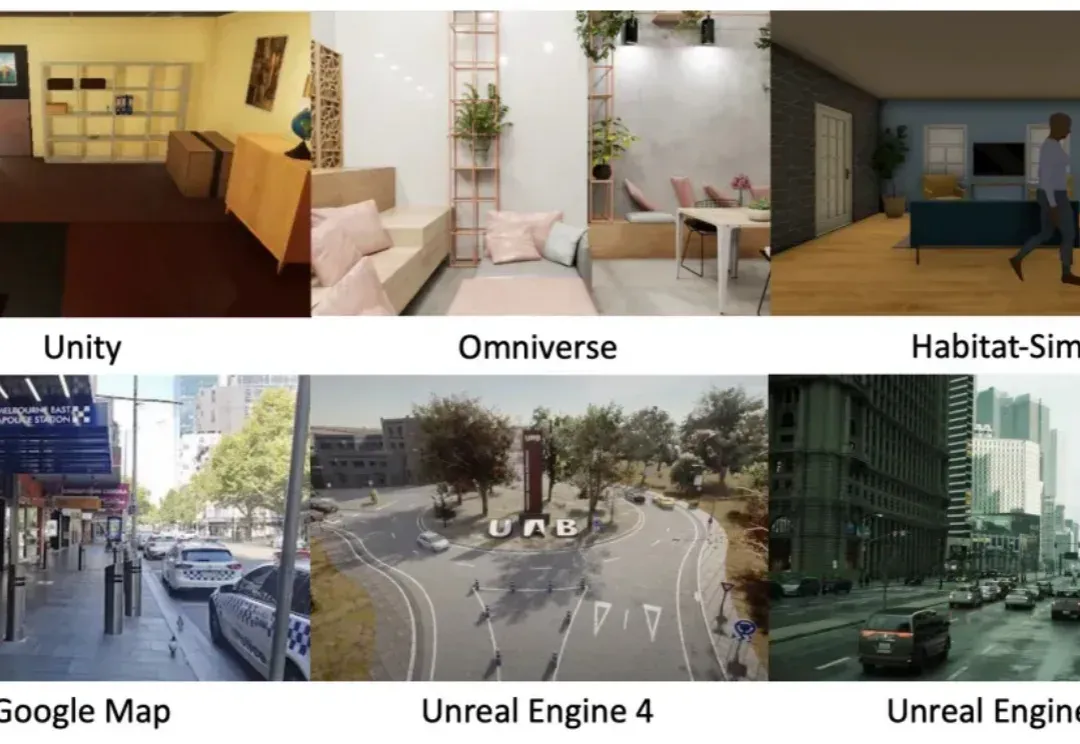
你是否曾为搭建具身仿真环境耗费数周学习却效果寥寥? 是否因人工采集海量交互数据需要高昂成本而望而却步? 又是否因找不到足够丰富真实的开放场景让你的智能体难以施展拳脚?
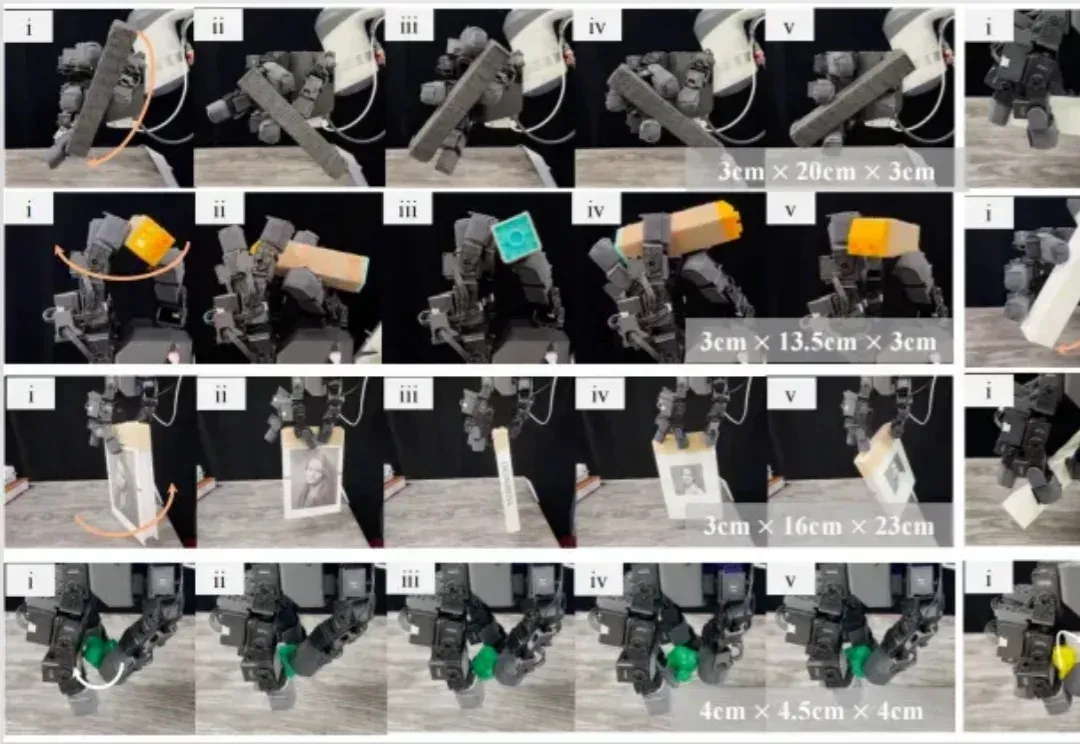
机器人使用灵巧手帮人类在工厂里拧螺丝,在家里切菜做饭的一天何时可以到来?为了实现这一愿景,旨在解决灵巧操作技能 sim-to-real 难题的 DexNDM 应运而生。
李飞飞的世界模型创业,最新成果来了!刚刚,教母亲自宣布对外推出全新模型RTFM(A Real-Time Frame Model),不仅具备实时运行、持久性和3D一致性,更关键的是——单张H100 GPU就能跑。
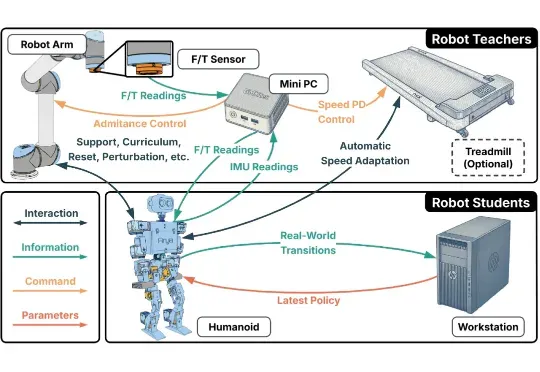
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。