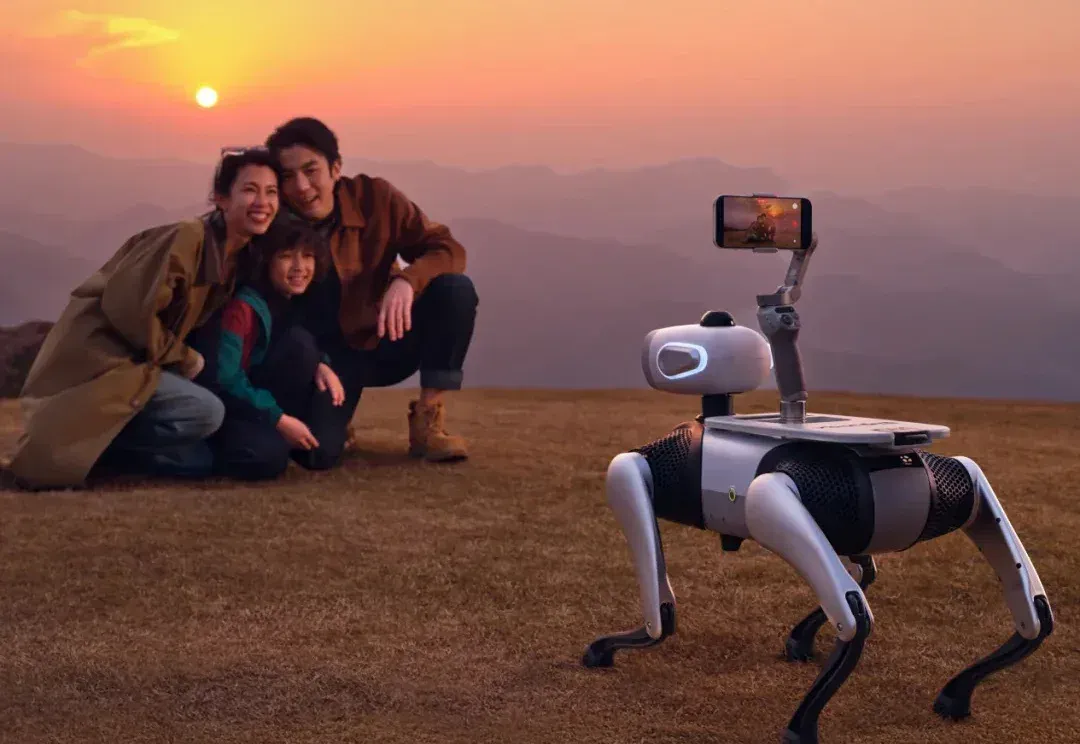
52 分钟订单破千,5 小时登上热搜,Vbot 用一只机器狗开启具身智能元年(在新窗口打开)
首发 9988 元创始权益价,2026 年 1 月启动公测。
共 427 篇
首发 9988 元创始权益价,2026 年 1 月启动公测。
科技赛道从不缺“造梦者”,但能精准击中行业痛点的“破局者”往往寥寥。
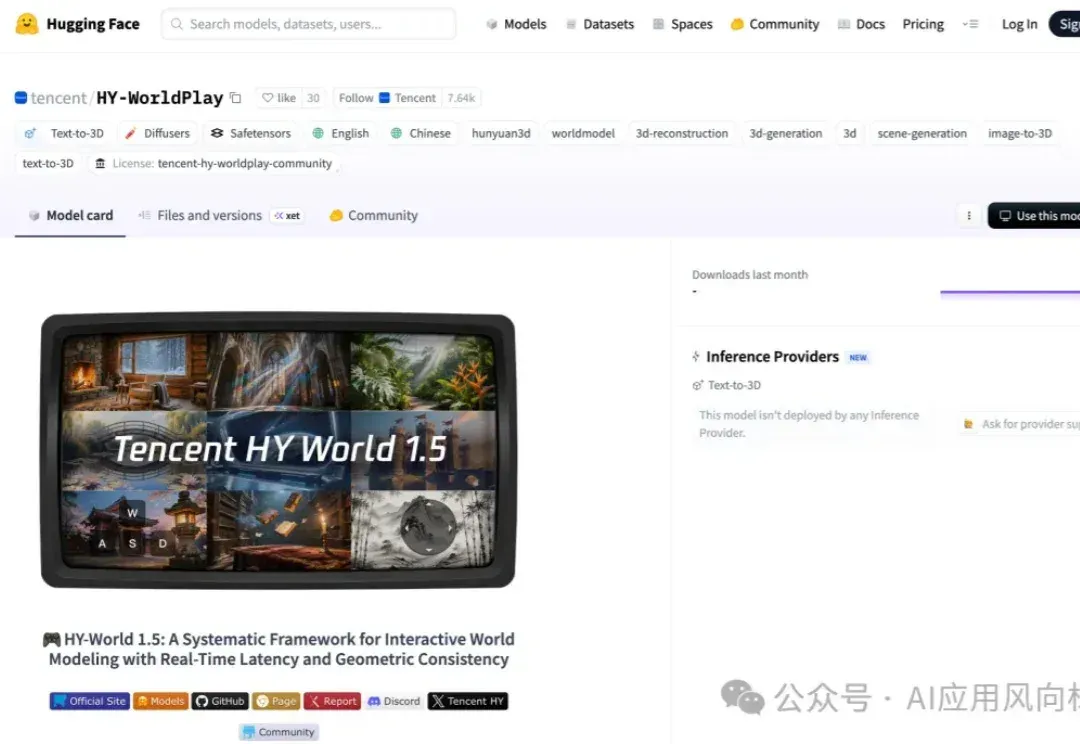
可支持24帧/秒的长时流式生成。 智东西12月17日报道,今天,腾讯混元发布并开源了最新的混元世界模型1.5(Tencent HY WorldPlay),用户输入文字指令或者图片即可创建可交互世界,该模型拥有空间记忆能力,能呈现出前后一致的场景,支持用户在生成的世界里随意移动探索。目前,这一模型可在腾讯混元3D官网申请体验。 这一模型支持生成第一视角和第三视角场景,能生成多种类型的风格化场景,还支持场景触发特定效果,可应用于AI游戏开发、影视制作和虚拟现实(VR)和具身智能训练等领域。从官方给出的效果图来看,仅通过输入“废弃游乐园,生锈的摩天轮,杂草丛生,怀旧忧伤”这一指令,该模型便生成了精度
他们不光能造GPU,还能写出全球顶级的算法!摩尔线程这次开源给国产具身智能递了一把「神兵利器」。
北航刘偲教授团队提出首个大规模真实星座调度基准AEOS-Bench,更创新性地将Transformer模型的泛化能力与航天工程的专业需求深度融合,训练内嵌时间约束的调度模型AEOS-Former。这一组合为未来的“AI星座规划”奠定了新的技术基准。
翻车是真的,希望也是真的。 香港中文大学的一处山间小道,流水小桥,树影斑驳,青苔攀附在陡峭连绵的石梯上。 无人机视野下500 米的定向越野路线。 一只人形机器人跨过三十度的小桥,走上一段石路,迈过两段台阶。好不容易来到一个九十度的弯,重心一歪,仰面倒下。 全程 500 米的定向越野,它只能走完开头。 到了90度分叉路口,就躺平罢工。 第二天,它又出现在大学的岭南体育场,尝试户外分拣垃圾。 草地秃噜,每一步都像踩进人生陷阱,还没碰到桌上的垃圾,就扑通倒地。 在第五届 ATEC 科技精英赛——全球首个全自主、全真实户外场景的机器人竞技场上,类似画面不断上演。离开遥控器、走到户外,机器人还能不能工作
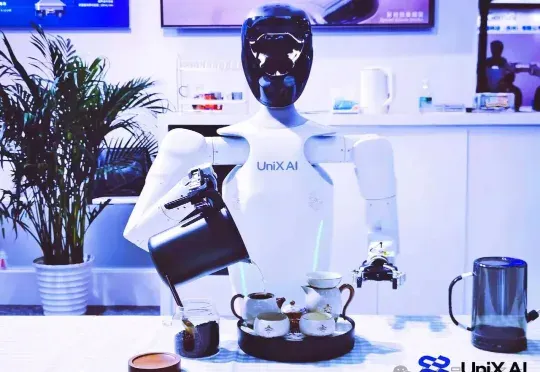
优理奇机器人(UniX AI)近日宣布完成两轮合计3亿元天使++++轮及天使+++++轮融资,由川商基金、吴中金控、益华资本、青域基金、太浩创投等机构,以及若干上市公司及产业方参与投资,老股东赛纳资本追加投资。
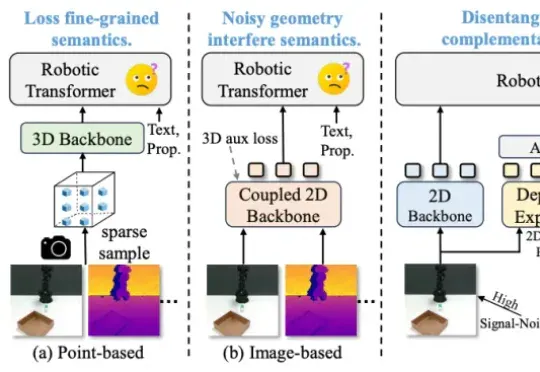
作者在包含 50 多个任务的多个仿真和真实世界场景中评估了 SpatialActor。它在 RLBench 上取得了 87.4% 的成绩,达到 SOTA 水平;在不同噪声条件下,性能提升了 13.9% 至 19.4%,展现出强大的鲁棒性。目前该论文已被收录为 AAAI 2026 Oral,并将于近期开源。
具身智能如何突破「遥操作」的数据桎梏?商汤联合创始人王晓刚领衔的大晓机器人,交出颠覆性答卷——发布全球首个开源商业落地世界模型「开悟3.0」。
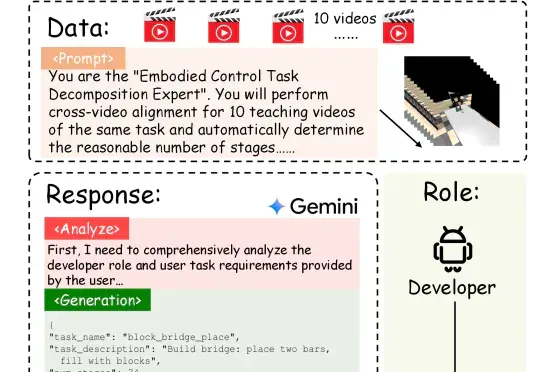
具身智能的「ChatGPT时刻」还没到,机器人的「幻觉」却先来了?在需要几十步操作的长序列任务中,现有的VLA模型经常「假装在干活」,误以为任务完成。针对这一痛点,北京大学团队提出自进化VLA框架EvoVLA。该模型利用Gemini生成「硬负样本」进行对比学习,配合几何探索与长程记忆,在复杂任务基准Discoverse-L上将成功率提升了10.2%,并将幻觉率从38.5%大幅降至14.8%。