搜索

关于“STEM”的结果

共 40 篇

万帧照片级仿真,打通视觉机器人学习的感知与物理鸿沟:国产仿真器GS-Playground入选RSS 2026

万帧照片级仿真,打通视觉机器人学习的感知与物理鸿沟:国产仿真器GS-Playground入选RSS 2026(在新窗口打开)

近日,清华大学智能产业研究院(AIR)DISCOVER Lab 联合谋先飞技术、原力灵机、求之科技和地瓜机器人,提出了新一代高通量视觉高保真仿真器 GS-Playground。该成果已被机器人领域国际顶级学术会议 RSS 2026(Robotics: Science and Systems)录用,标志着国内具身智能仿真基础设施在视觉保真度与训练吞吐量两个维度上同时取得了国际领先水平的突破。
AI技术文章
0
苏黎世联邦理工实测:一句Prompt就能摧毁16个Agent组成的「共识网络」多Agent避坑指南来了

苏黎世联邦理工实测:一句Prompt就能摧毁16个Agent组成的「共识网络」多Agent避坑指南来了(在新窗口打开)

在构建多Agent系统(Multi-Agent Systems)时,让几个Agent互相“对话”并不难,但要让它们在局部状态不一致的情况下,敲定一个全局唯一的决策,也就是达成“一致”(Agree)或“共识(Consensus)”,却是一个极具挑战的工程难题,您可能会问为什么,这有何难?

AI技术文章
0
文心X1.1发布!这三大能力突出,一手实测在此

文心X1.1发布!这三大能力突出,一手实测在此(在新窗口打开)

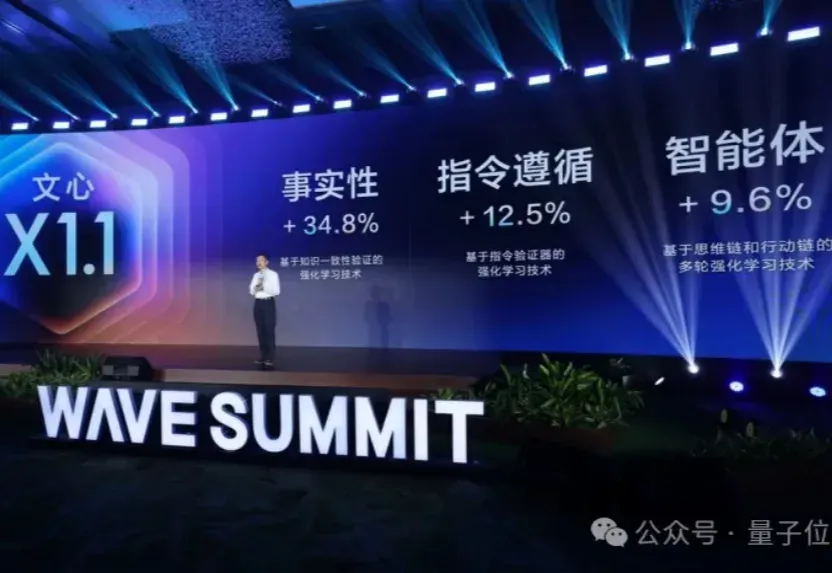
刚刚,百度深度思考模型升级上线了! 升级后的文心大模型X1.1,在事实性、指令遵循、智能体等能力上均有显著提升。 官方展示了其在智能客服场景复杂长程任务中的应用,在System Prompt中输入用户的问题后,文心X1.1借助模型本身智能体能力,即可自动拆分复杂任务,调用不同工具逐步规划执行,且严格遵循服务流程和业务规则。 再用它编写python脚本,让25个彩色粒子在真空圆柱形容器里弹跳、留轨迹,还要带容器旋转和场景缩放。 效果丝滑,粒子全程守规矩没出界: 用HTML动画整活归并排序,排序过程动态可视化,算法步骤一目了然: 具体到数据上的提升,相比文心大模型X1,X1.1的事实性提升34.8

AI资讯
0