JustGRPO:扩散语言模型的极简主义回归(在新窗口打开)
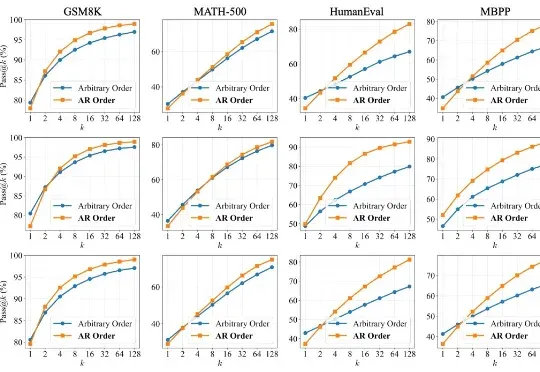
扩散语言模型(Diffusion LLMs, dLLMs)因支持「任意顺序生成」和并行解码而备受瞩目。直觉上,打破传统自回归(AR)「从左到右」的束缚,理应赋予模型更广阔的解空间,从而在数学、代码等复杂任务上解锁更强的推理潜力。
共 57 篇
扩散语言模型(Diffusion LLMs, dLLMs)因支持「任意顺序生成」和并行解码而备受瞩目。直觉上,打破传统自回归(AR)「从左到右」的束缚,理应赋予模型更广阔的解空间,从而在数学、代码等复杂任务上解锁更强的推理潜力。
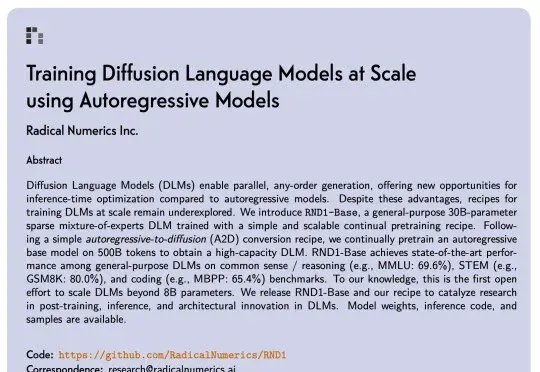
扩散语言模型(Diffusion Language Models,DLM)一直以来都令研究者颇感兴趣,因为与必须按从左到右顺序生成的自回归模型(Autoregressive, AR)不同,DLM 能实现并行生成,这在理论上可以实现更快的生成速度,也能让模型基于前后文更好地理解生成语境。
8 月 7 日晚上 10 点,MiniMax H3 团队来到 Reddit 的 r/StableDiffusion 社区举行 AMA(Ask Me Anything)。参与此次交流的包括 H3 研究负责人 dacongya,研究员 Luigi、Nero、Kiro,系统工程师 Reynor,以及 MiniMax 开发者关系负责人 Ryanlee。
袁博地的答案是否定的。从清华大学接触计算机视觉,到 UC Berkeley 攻读 AI 博士,再到 Google X 负责机器人的视觉系统,袁博地过去十多年的研究几乎始终围绕 Pixel 展开:从图像识别,到 GAN、Diffusion,再到图像和视频生成,技术范式不断变化,研究对象却始终指向同一件事——如何让机器理解和生成视觉世界。
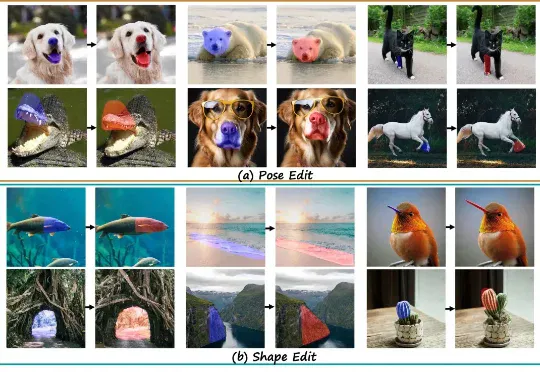
还在用 DragGAN、DragDiffusion 拖拽修图?点选拖拽容易变形、边界割裂、细节丢失的时代落幕了!ECCV 2026 ICRDrag 首创上下文区域拖拽模型,用掩码精准定位局部区域,移动、缩放、变形全都丝滑自然,兼顾精准度与画面真实感。
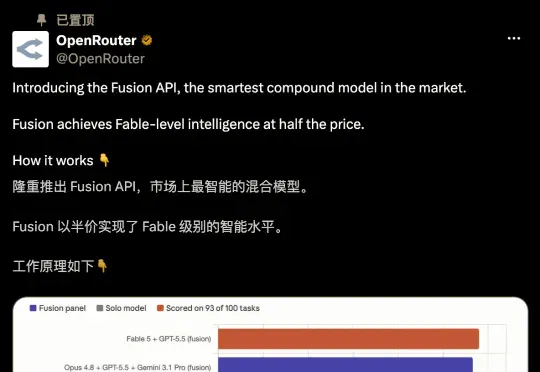
OpenRouter 上线了一个叫 Fusion 的新功能,把同一道题丢给一组模型,再让一个裁判模型把答案揉成一份。结果是,几个便宜的开源模型组起团来,能直接打平 Fable 5,价格只有其一半。
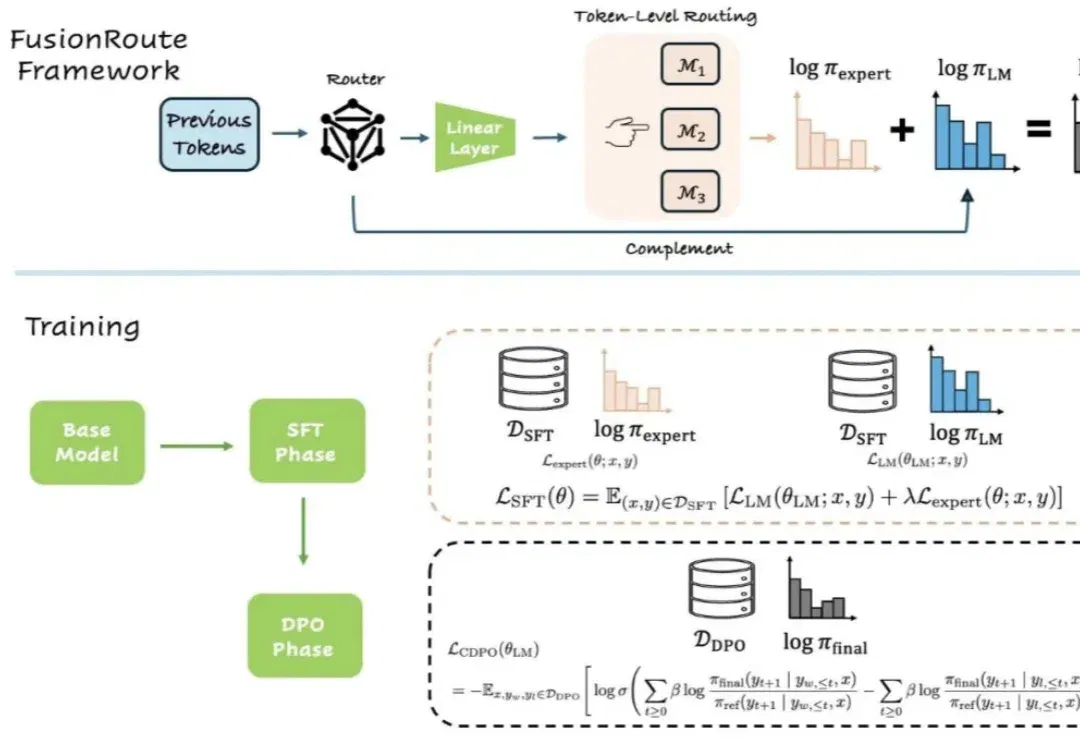
近年来,大语言模型能力的提升,已不再仅仅依赖于更大的模型规模或更多的训练数据。越来越多的研究开始探索另一条路径:通过多个专家模型的协作来完成生成任务。
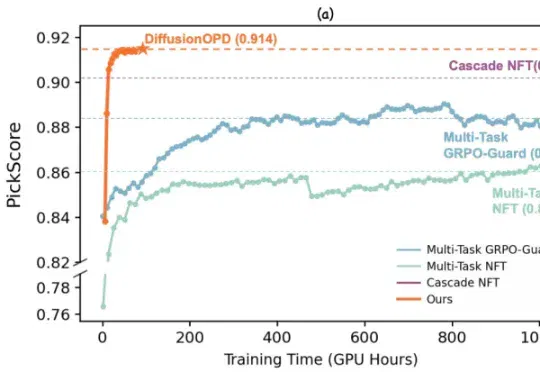
近期,来自复旦大学与阿里巴巴通义万相的研究团队对此提出了新的思考。他们认为,多任务强化学习不应被视为一个统一优化问题,而应该解耦为两个彼此独立的过程:单任务的在线策略探索 & 多任务能力整合。
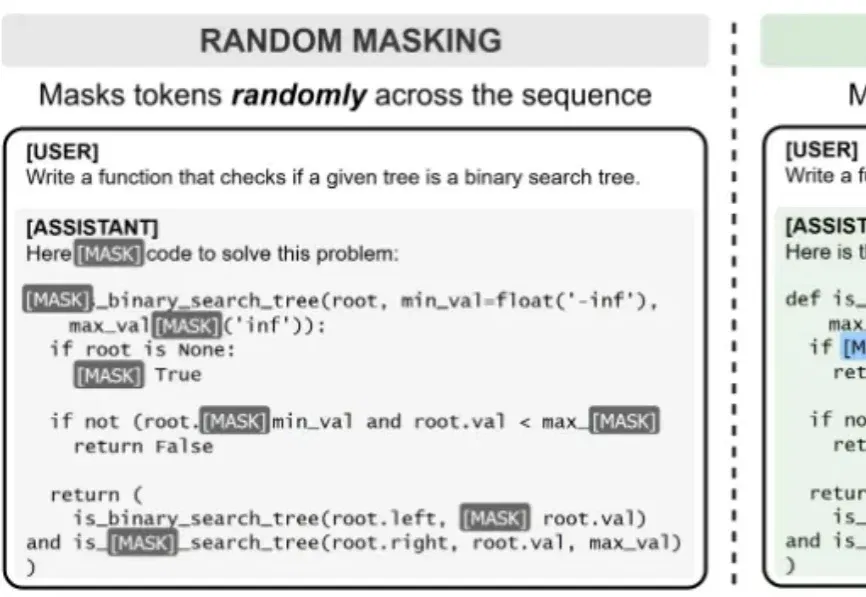
这两年,扩散语言模型(Diffusion LLM)一直是个很有讨论度的方向。
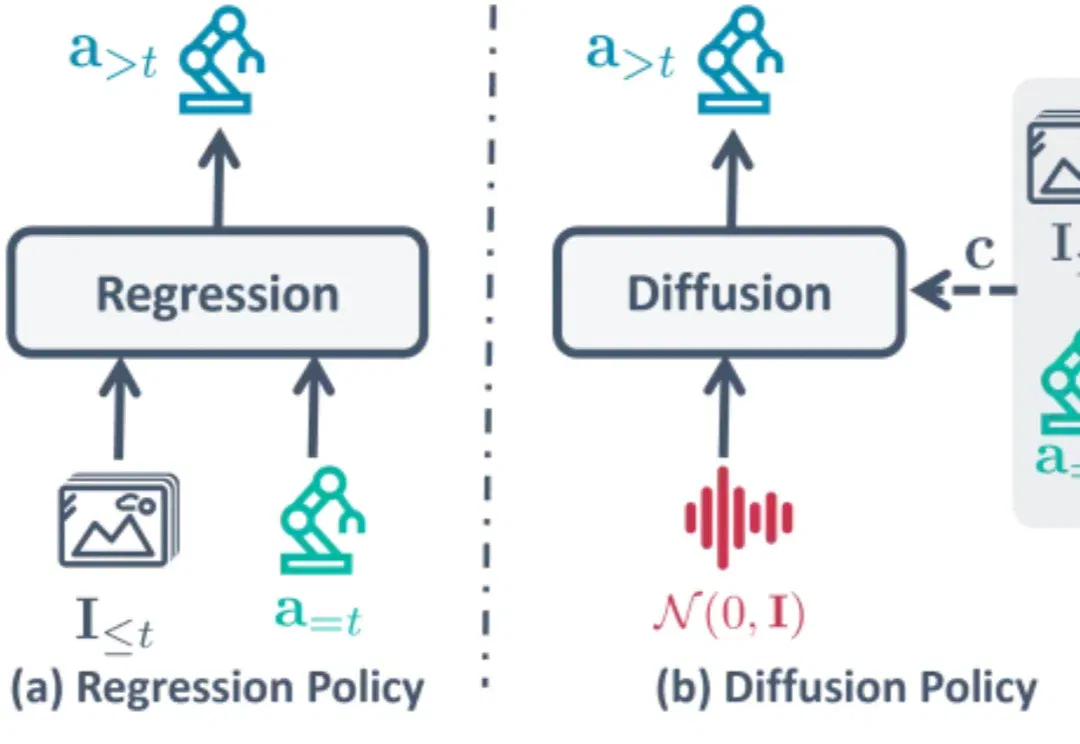
在机器人领域,扩散策略(Diffusion Policy)已经成为了标准模仿学习策略和 VLA 动作生成范式,但其「从随机噪声中迭代解噪」的机制带来了不容忽视的推理延迟。如果机器人不再从随机高斯噪声开始「盲猜」,是否可以基于「刚刚做了什么」来预测「下一步做什么」呢?