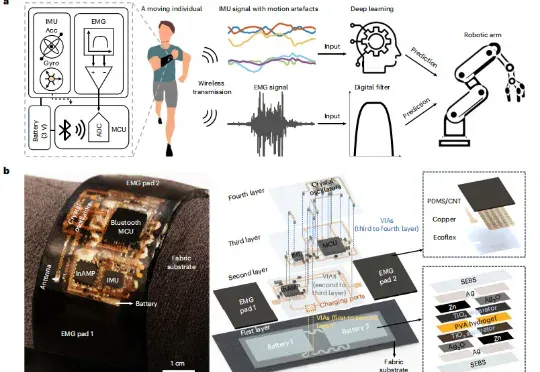
告别静态操控:新型AI可穿戴贴片,可在运动中精准识别手势控制机械臂(在新窗口打开)
美国加州大学圣地亚哥分校(UCSD)徐升教授对 DeepTech 表示:“很荣幸我们的工作成为 Nature Sensors 期刊的首篇论文,我们第一次通过 AI 的方法实现了在动态下抗运动伪影的人机交互,应用场景包括可穿戴和移动设备的手势控制、机器人遥操作、AR/VR 动作追踪、游戏、康复与辅助设备、工业与军事训练、健康与运动监测、
共 33 篇
美国加州大学圣地亚哥分校(UCSD)徐升教授对 DeepTech 表示:“很荣幸我们的工作成为 Nature Sensors 期刊的首篇论文,我们第一次通过 AI 的方法实现了在动态下抗运动伪影的人机交互,应用场景包括可穿戴和移动设备的手势控制、机器人遥操作、AR/VR 动作追踪、游戏、康复与辅助设备、工业与军事训练、健康与运动监测、
机器人觉醒:控制范式退场,认知时代降临 2025年10月,IROS(国际智能机器人与系统会议)在全球机器人从业者的目光中落幕。作为行业最具影响力的学术与产业盛会,本届在杭州召开的IROS的“中国印记”与“具身智能转向”尤为醒目——展台上,国产具身智能企业扎堆亮相,灵巧手、低成本机械臂等硬件技术刷新全球认知;会场内,“Learning驱动具身智能”的论文占比突破60%,标志着机器人从“传统控制工具”向“智能认知主体”的范式转移。 当“具身智能”从实验室热词走向产业实践,当硬件迭代与大模型技术碰撞出真实的商业可能,雷峰网AI科技评论特别邀请三位横跨学界与业界的嘉宾:上海交通大学计算机学院助理教授、
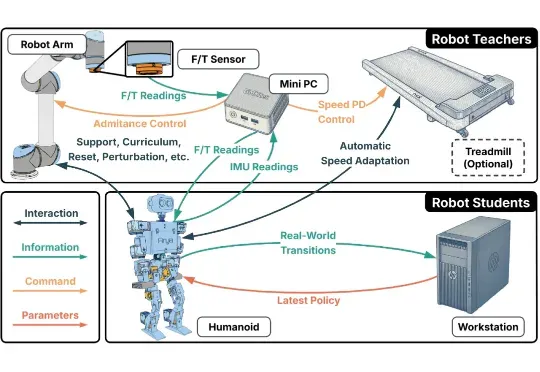
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。