具身智能来时路:谷歌RT1、2,SayCan作者Ted Xiao复盘机器人学习三大时代(在新窗口打开)
你可能觉得今年人形机器人的 demo 已经看麻了。但 Ted Xiao 说,哪怕是最粗糙的那一条,放在两年前都能让全场研究者惊掉下巴,因为那时候没人相信这事真能成。
共 427 篇
你可能觉得今年人形机器人的 demo 已经看麻了。但 Ted Xiao 说,哪怕是最粗糙的那一条,放在两年前都能让全场研究者惊掉下巴,因为那时候没人相信这事真能成。
GENE-26.5 值得看的,是它背后的「具身智能版 Harness + 模型」。
还记得之前破产的扫地机器人鼻祖公司 iRobot 吗?最近它的创始人科林·安格尔(Colin Angle),在经历公司破产重整之后拿出了他的新作品。
独家获悉,RoboScience 机器科学于近日完成十亿元 A 轮融资,投资方包含多家国内外知名产业巨头及一线财务机构。本轮融资将用于持续深化其核心的 VLOA 大模型技术,以及推进自研机器人本体的工程化与量产,加速通用具身智能解决方案的规模化落地。
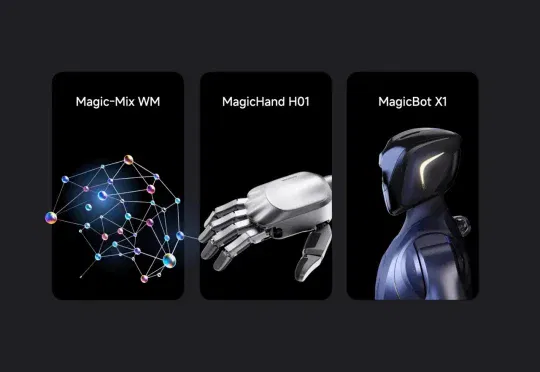
魔法原子在会上推出了新一代人形机器人 MagicBot X1 和灵巧手 MagicHand H01,而且第一次把其世界模型 Magic-Mix、数据生成与训练反馈闭环,作为一套完整的具身智能底层能力集中展示出来。
世界模型黑马横空出世!就在刚刚,生数科技的MotuBrain零宣发登顶双榜,直接打通「看懂世界+执行行动」,而且不同的是,他们把World Action Model适配多个头部机器人本体,完成多个长程任务,这是国产AI的硬核突围!从此,具身智能彻底迈入新纪元。
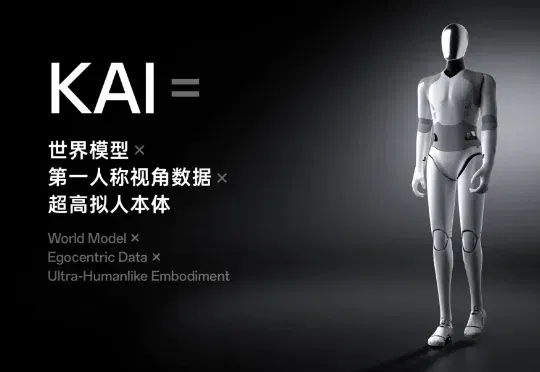
这是一场前所未有的发布会。直播中,超维动力(Kinetix AI)联合创始人 Tyler Zheng 首先亮相,但并没说几句话,就话锋一转:「我们相信如果机器人已经足够拟人,也许它也可以自己来介绍自己。」就把舞台交给了今天的主角 KAI。
就在这一背景下,银河通用联合清华北大英伟达等众多机构联合发布了跨本体「隐式世界-动作基础模型」LDA-1B,将目光投向了具身智能 Scaling Law 的这个终极命题:如何让模型有效利用互联网规模的异构数据。
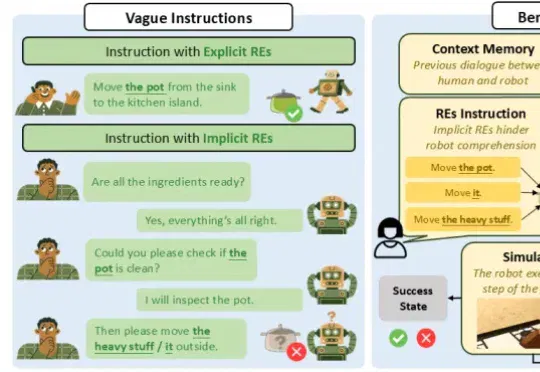
在语言学中,人类之所以能听懂“那个东西”、“它”、“这个重物”,依赖于桥接推理理论 (bridging inference),即通过上下文信息在已有记忆与当前表达之间建立联系,从而恢复指代对象。
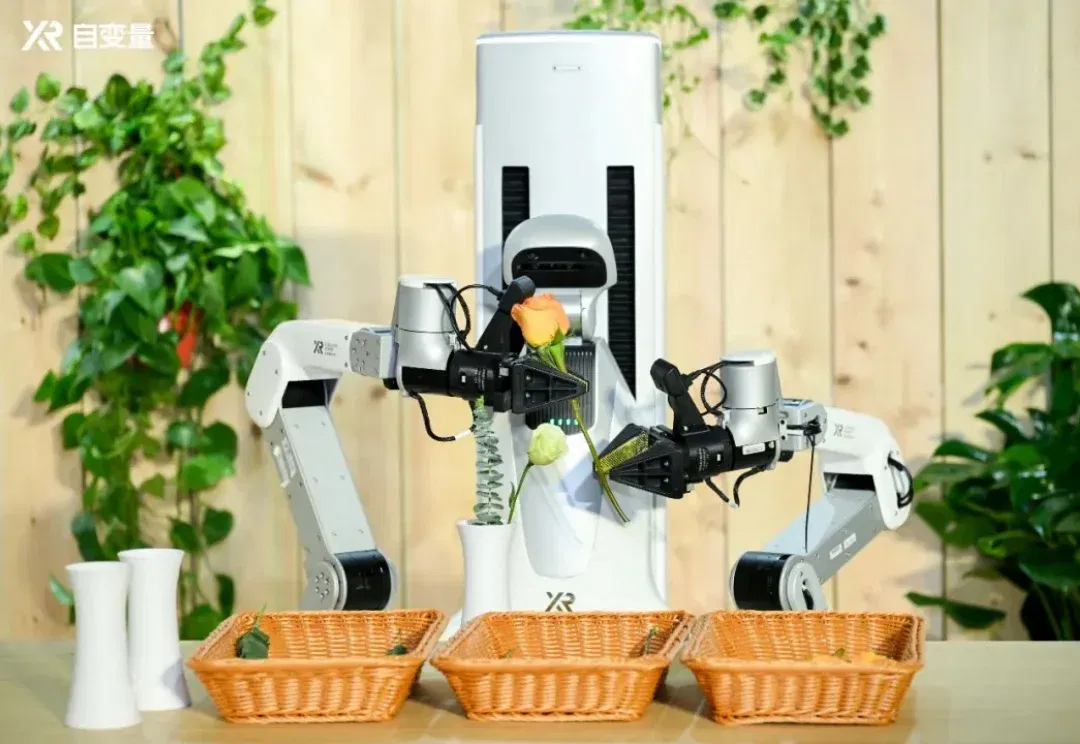
当很多具身智能公司更关心机器人先在哪些场景里跑通商业化时,自变量更想寻找哪条路径能够通往 AGI。