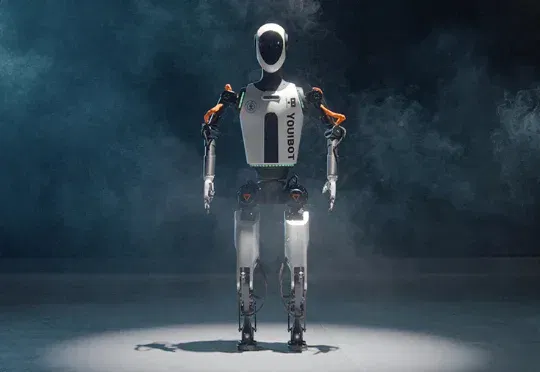
从第一性原理看机器人AI:为什么它比大模型更难?(在新窗口打开)
这篇来自 Interlatent(一家聚焦具身智能后训练与部署的早期创业公司) 的文章,试图从第一性原理出发,把现代 AI 机器人技术重新讲清楚:一个机器人到底如何理解世界,如何生成动作,又为什么会在数据、延迟和泛化上遇到如此多的困难。
共 427 篇
这篇来自 Interlatent(一家聚焦具身智能后训练与部署的早期创业公司) 的文章,试图从第一性原理出发,把现代 AI 机器人技术重新讲清楚:一个机器人到底如何理解世界,如何生成动作,又为什么会在数据、延迟和泛化上遇到如此多的困难。
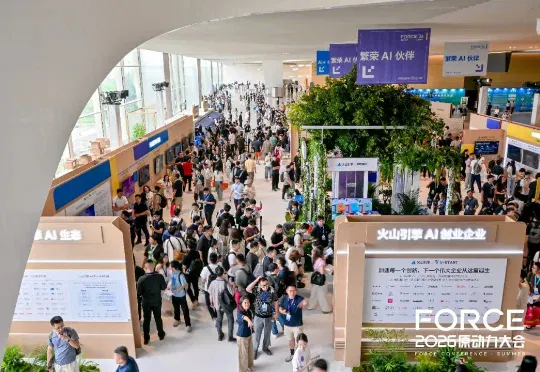
15 个来自火山引擎 V-START 加速器的项目,横跨具身智能、AI 陪伴硬件、Agent 工具、内容生成、AI 教育等赛道。都在各自的场景里,把模型能力变成了用户愿意持续使用甚至付费的产品体验,要么扎进了模型短期内替代不了的物理世界,要么在垂直场景里把 Agent 做到了用户真正愿意持续用的程度,要么用 AI 重构了一个原本就有刚需的消费品类。
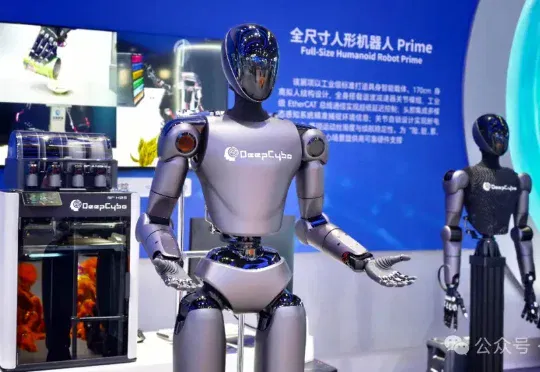
当全球具身智能行业还在争论技术路线时,一家中国公司已经率先定义并跑通了自己的答案。深度机智提出的「人类学习」路线——以人类数据为起点、动作建模为中心、机器人为 AI 而生——正在被英伟达、Physical Intelligence 等海外头部机构沿同一方向跟进。
太硬核了!全球首个搭载AI大脑的防爆机器人,正式接管加油站。自主定位、拧盖、提枪、注油,全套动作行云流水,24小时无休作业,具身智能终于在高危场景一战封神。
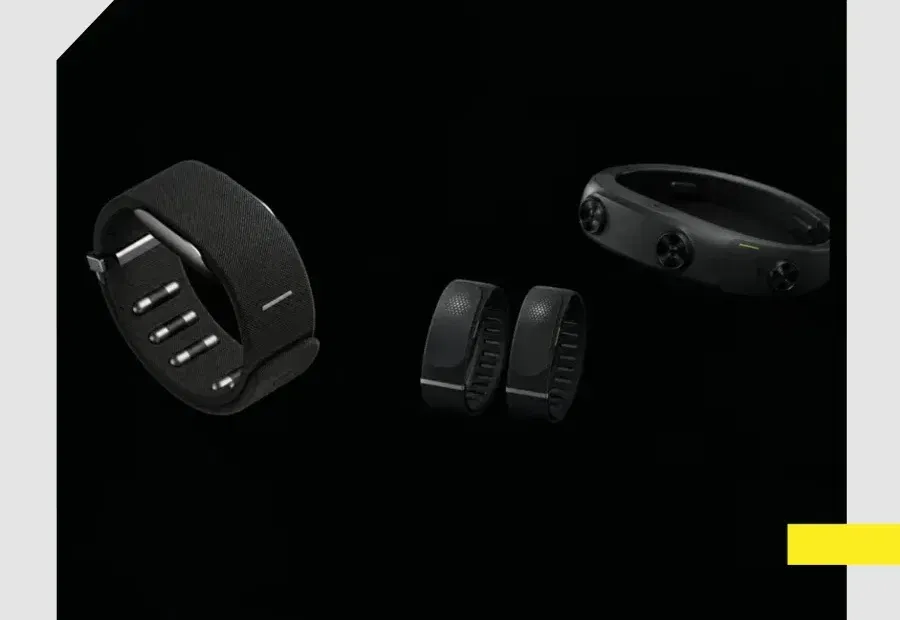
硬氪获悉,雪梦未来(SnowOrigin)团队获得龚虹嘉、陆奇及海外机构投资。这支北大背景团队以sEMG(表面肌电)运动神经信号解码技术为切入点,通过神经腕带、第一视角采集设备以及自研NMH(Neural Math Hybrid)AI解码模型,构建新一代面向具身智能的人类操控数据采集方案。
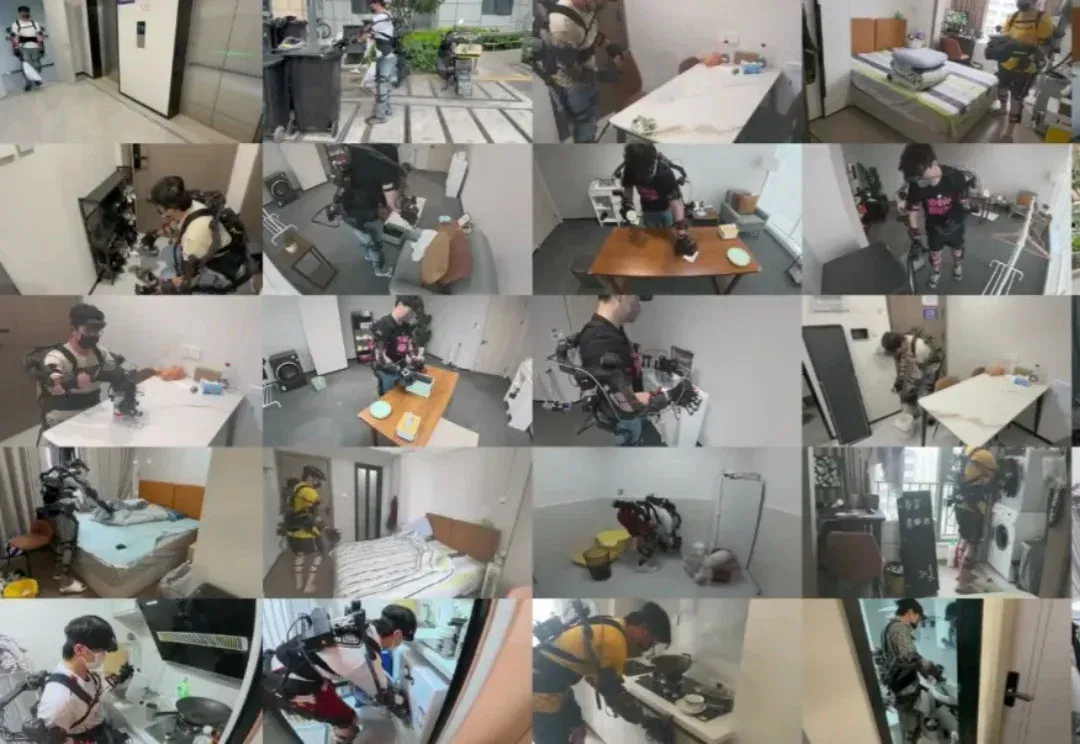
让人形机器人在移动中完成精细操作,一直是具身智能领域没有被很好解决的问题。
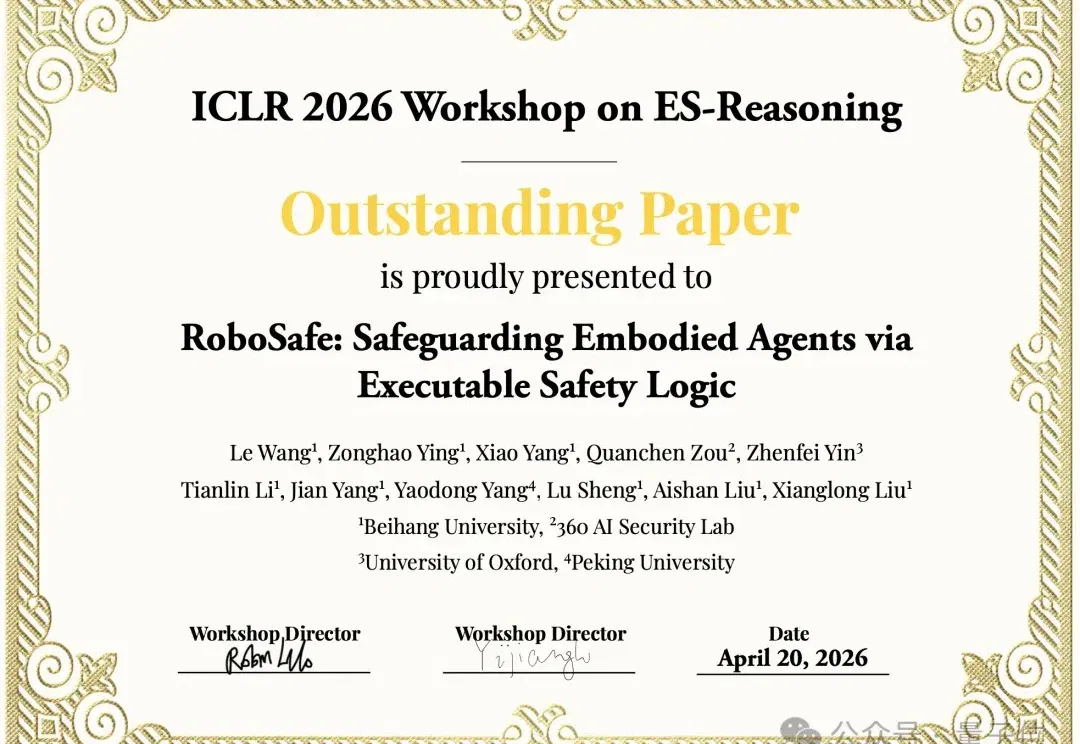
当大模型开始控制机械臂、家用机器人时,“安全”这件事也变得不一样了。
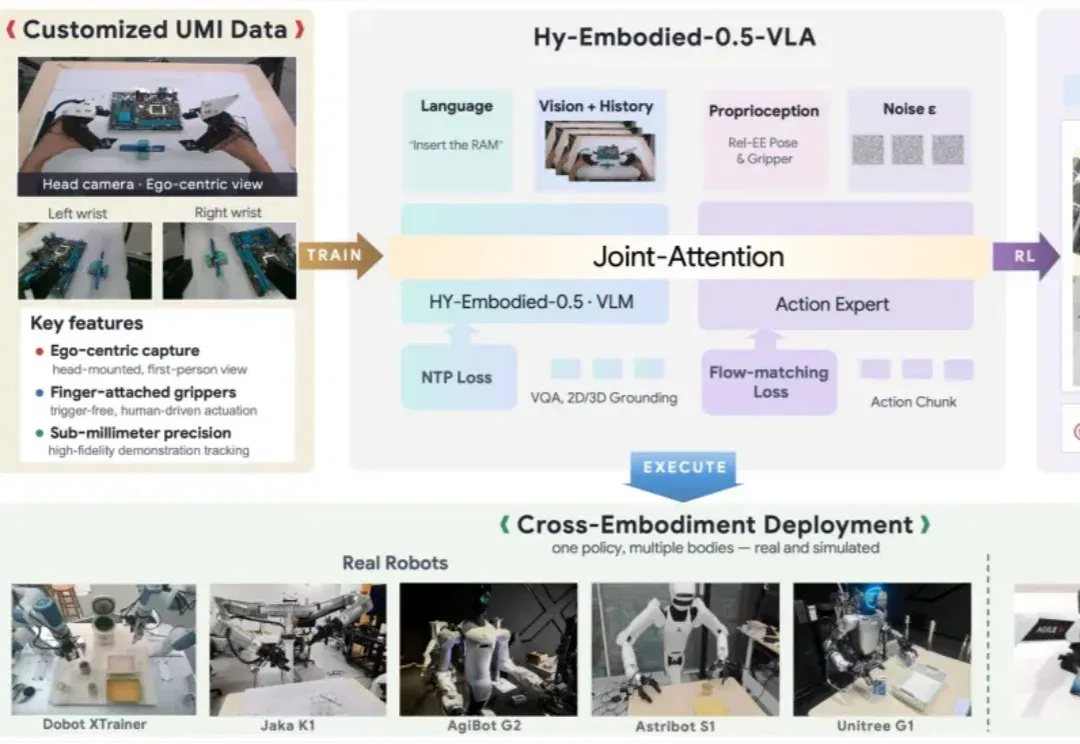
6 月 15 日,腾讯 Robotics X、福田实验室与混元团队联合发布面向真实世界机器人操作任务的端到端具身智能模型 Hy-Embodied-0.5-VLA(简称 HyVLA-0.5)。
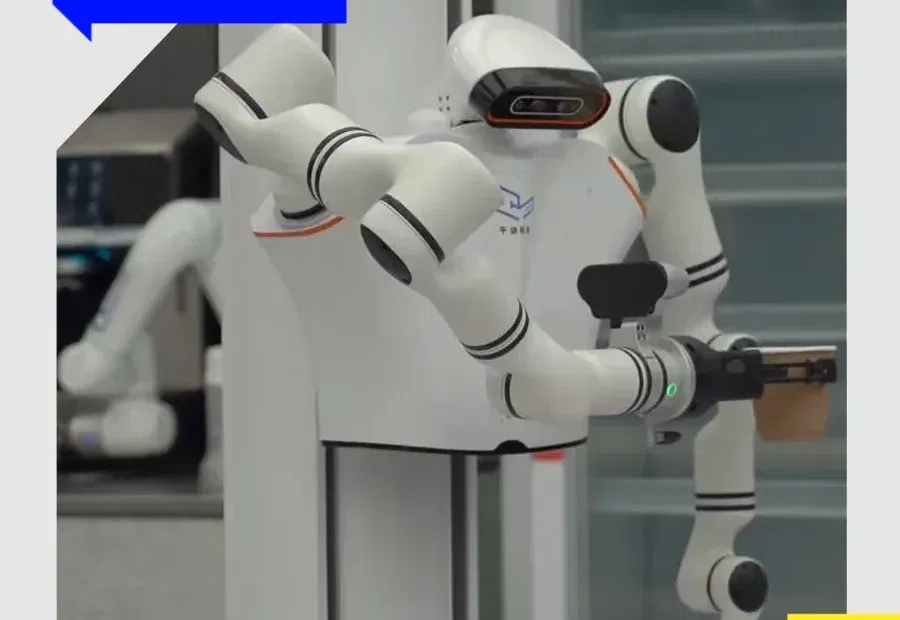
硬氪获悉,具身智能世界模型公司「千诀科技」日前完成数亿元A轮融资,本轮由京铭资本领投,山东新动能、山东财金资本、元禾厚望、芯能创投、南创投、英诺天使基金、尚势资本、仁爱集团、玄素投资等机构共同投资,投资方阵容汇集了国家队、产业方、市场化基金及家族办公室。Maple Pledge枫承资本长期出任私募股权融资顾问。
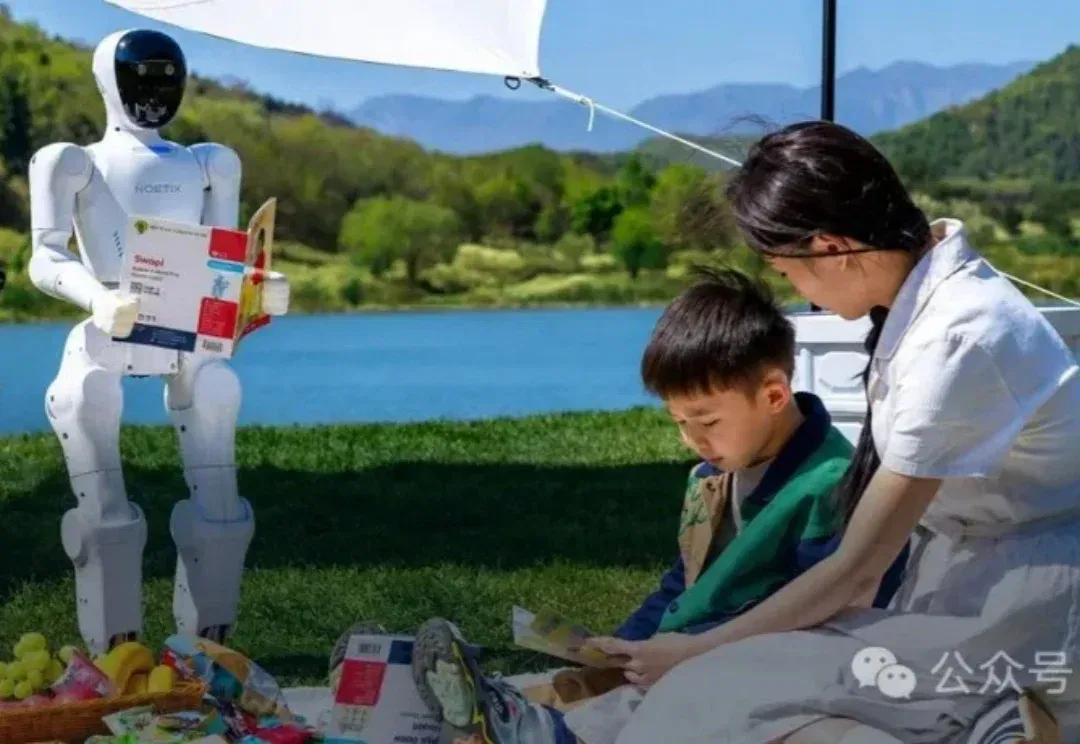
当 AI 教育从屏幕走向物理世界,松延动力正用小布米、课程体系和「学校—机构—家庭」生态闭环,把 K12 机器人教育变成具身智能走进千家万户的第一站。