谁说3DGS必须靠LiDAR?如视Argus入选ECCV,让图像也能提供LiDAR级位姿约束(在新窗口打开)
近期, ECCV 2026 结果公布,Realsee 团队的成果 Argus: Metric Panoramic 3D Reconstruction for Indoor Scenes 成功入选。它面向室内全景图像,能够从稀疏、无序的全景照片中,直接预测相机位姿、度量深度和点云重建结果,可以为 3DGS 提供更稳定、更精准的几何约束。
共 46 篇
近期, ECCV 2026 结果公布,Realsee 团队的成果 Argus: Metric Panoramic 3D Reconstruction for Indoor Scenes 成功入选。它面向室内全景图像,能够从稀疏、无序的全景照片中,直接预测相机位姿、度量深度和点云重建结果,可以为 3DGS 提供更稳定、更精准的几何约束。
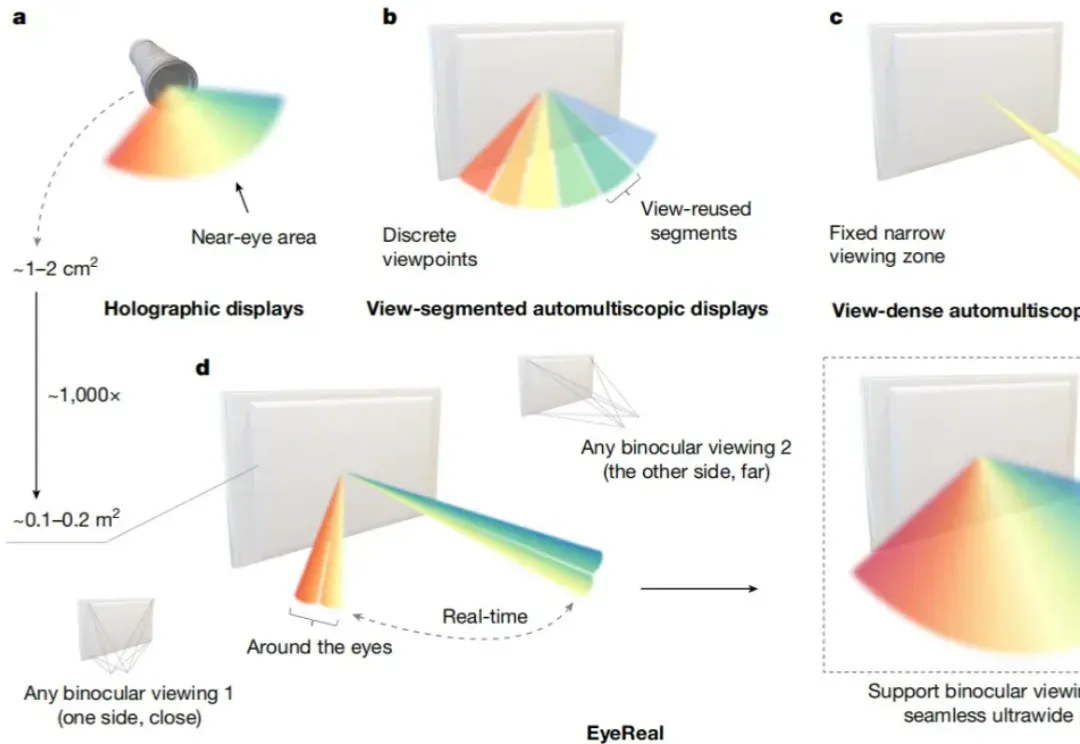
我们能否像《头号玩家》那样伸手就能触摸到虚拟世界?像《阿凡达》那样植物和动物仿佛就在眼前飞舞?这不再只是科幻。11 月 26 日,在一篇最新 Nature 论文中,来自复旦大学团队和上海人工智能实验室的研究人员打造出一款名为 EyeReal 的裸眼 3D 显示器。
Kimi 介绍基于K3.1 Pro、Kimi Code和Kimi Work的游戏开发方案,连接Unity、Unreal、Blender等工具,展示原型、工程修改与试玩验证。官方演示的耗时与完成度依赖任务及环境,不代表任意用户都能在一两天完成商业游戏。
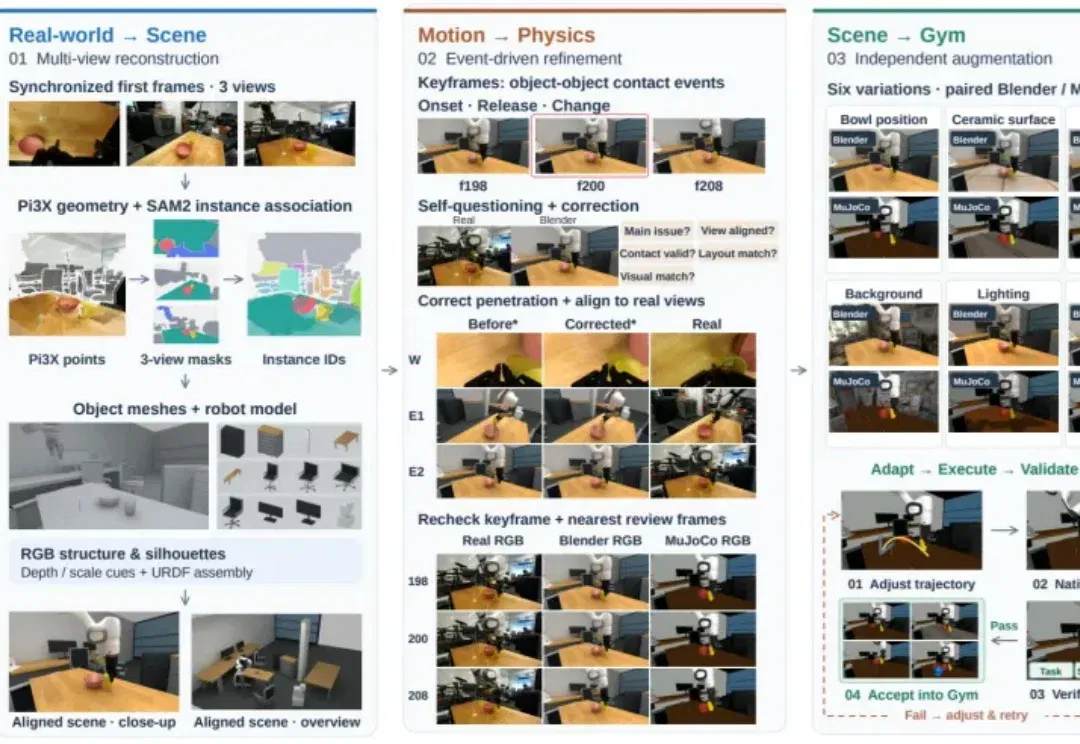
把杯子放进微波炉里,这一人类几乎不用思考的日常动作,机器人却可能在杯子放不稳、夹爪碰到门框这样的细节上频频出错。
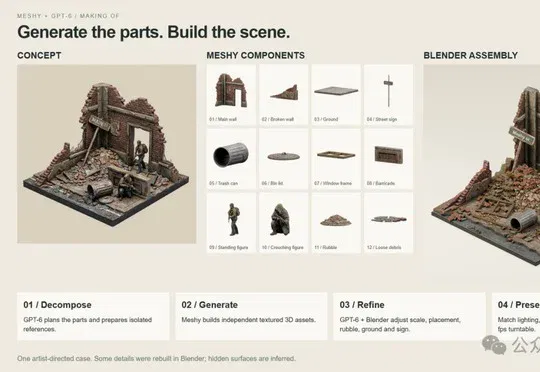
GPT-6 Astra一发布,3D圈已经坐不住了…它能用Blender盖出这样一栋房子,再直接导进Unreal Engine 5,变成能走进去逛的漫游场景:社交媒体上,网友很快玩出了更多新花样。
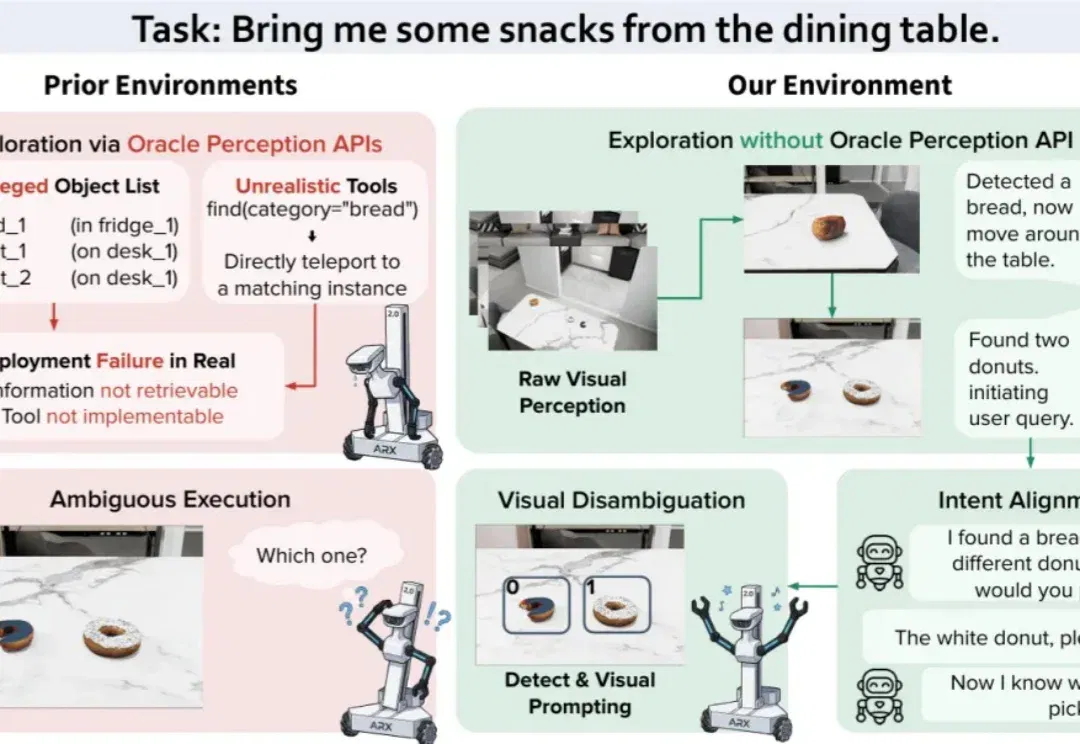
真实家庭任务往往从「不完整的信息」开始:机器人不知道目标在哪里,用户也未必能一次说清自己想要什么。面对「帮我从餐桌上拿点零食」这样的模糊指令,机器人不仅要主动寻找候选物体,还要在发现面包和多个甜甜圈后进一步询问用户,确认究竟该拿哪一个。
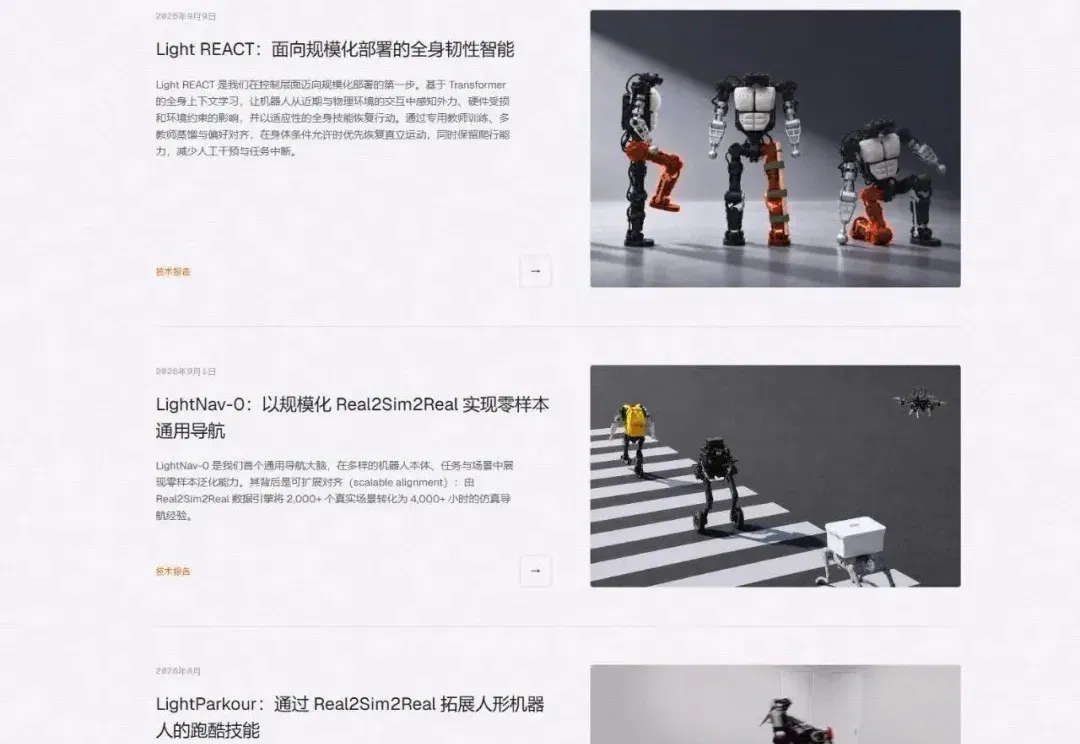
过去一年,具身智能的技术迭代明显加快。VLA、世界模型持续演进,强化学习重新成为机器人学习的重要技术路径,Sim2Real加速从仿真走向真机,全身控制能力也在快速突破。

最近,GPT-6 Astra 的三维建模与空间理解 demo 引发关注。它能在 Blender 中搭建带家具和庭院的住宅,再将场景转入 Unreal Engine 5,让人能走进房间、打开柜门,甚至操作咖啡机。
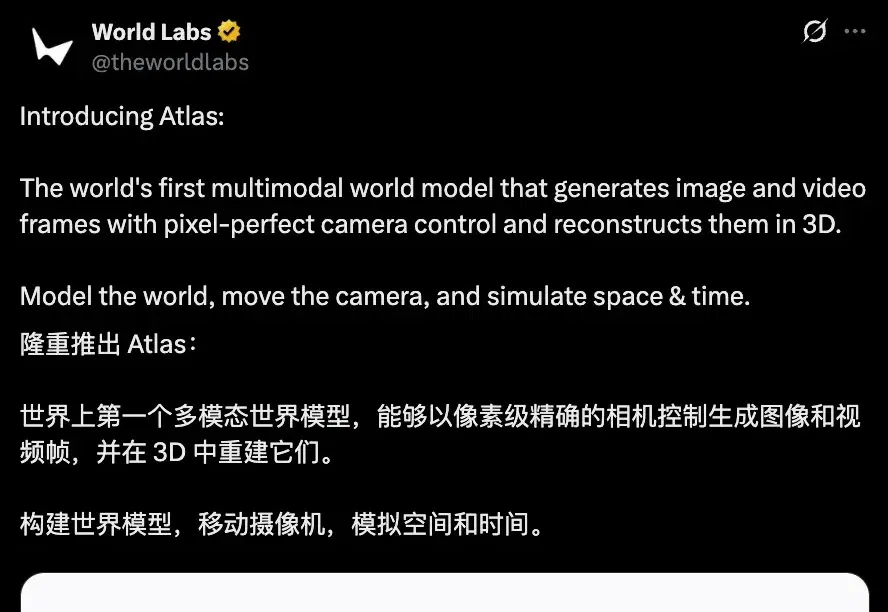
「全球首个」多模态世界模型,来了! 来自李飞飞World Labs。 World Labs对这个名为Atlas的新一代世界模型,用词可谓毫不克制,「全球首个」之外,slogan也明确强调出,这一次,可不只是生成一段可互动视频了哟: 建模世界,移动相机,模拟空间和时间。 就是说,Atlas能够以像素级的相机控制生成图像和视频帧,并完成3D重建。并且空间和时间都能理解。 李飞飞本人将其视作World Labs的「里程碑式」成果,直接一手置顶: Atlas为从视觉特效到机器人的众多应用场景打开了大门。 飞飞高徒、英伟达机器人主管Jim Fan也来捧场,指出:这是机器人领域Real-to-Sim的一大
影眸Hyper3D发布世界生成模型WorldGen,用户上传一张场景图片即可在两三分钟内生成由多个独立可交互物体组成的3D场景,物体具备质量、摩擦系数等物理属性,可直接接入Blender、Unity、Unreal Engine等主流工具及机器人仿真环境,标志着3D生成进入场景级时代。