迈向Physical RSI第一步,具身智能系统RoboCoach如何高效主动纠错?(在新窗口打开)
RSI(Recursive Self-Improvement,递归自我改进)关注系统能否不断发现自身短板、获取新经验,并用新经验提升下一轮表现。然而,当前的具身系统仍高度依赖真机试错和人工决策。
共 75 篇
RSI(Recursive Self-Improvement,递归自我改进)关注系统能否不断发现自身短板、获取新经验,并用新经验提升下一轮表现。然而,当前的具身系统仍高度依赖真机试错和人工决策。
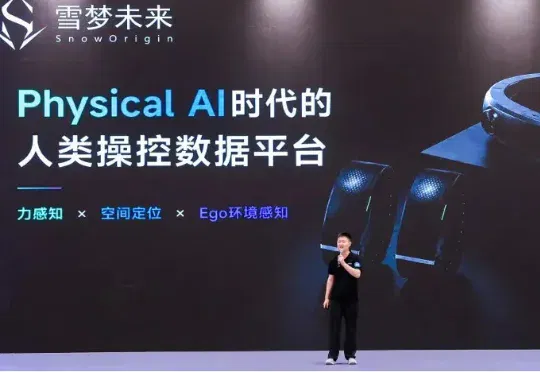
北大团队雪梦未来(SnowOrigin)获龚虹嘉、陆奇及海外机构投资。公司以神经腕带、全景头环等可穿戴设备为入口,结合自研NMH(Neural Math Hybrid)AI 解码模型,试图将人类真实操作过程中的意图、姿态、发力趋势、微控制及环境上下文,转化为可用于机器人、世界模型和具身智能训练的结构化数据。
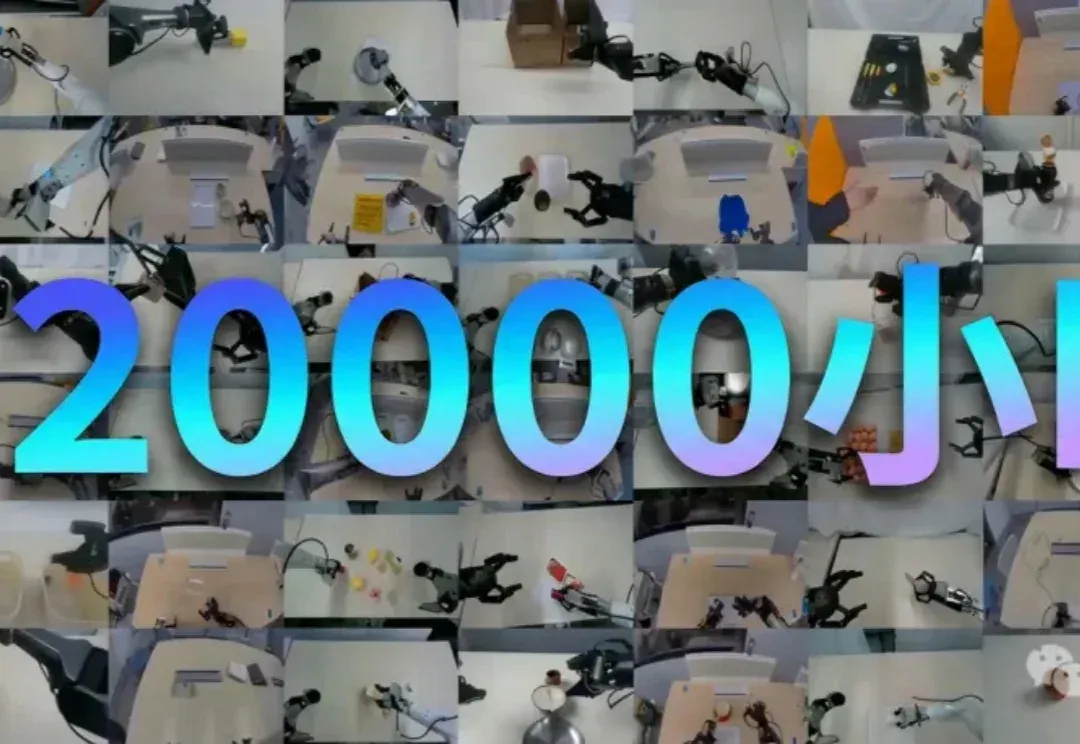
从3000小时到整整20000小时。 真实世界数据里的Scaling Law,直接喂出了个最强VLA(Vision-Language-Action)基座模型! 这就是蚂蚁灵波今天开源的具身智能基座模型——LingBot-VLA。 为什么说它是目前最强?先看数据。 从“20000小时”这个量上来看,LingBot-VLA已经解锁了迄今为止开源的最大规模真实机器人数据之一。 并且性能也是够打,在权威评测中也全面超越了此前公认最强Physical Intelligence的π0.5,以及英伟达GR00T N1.6等一众国际顶尖模型。 再看实际表现。 此前具身智能圈子一个很头疼的问题,就是一旦环境发生
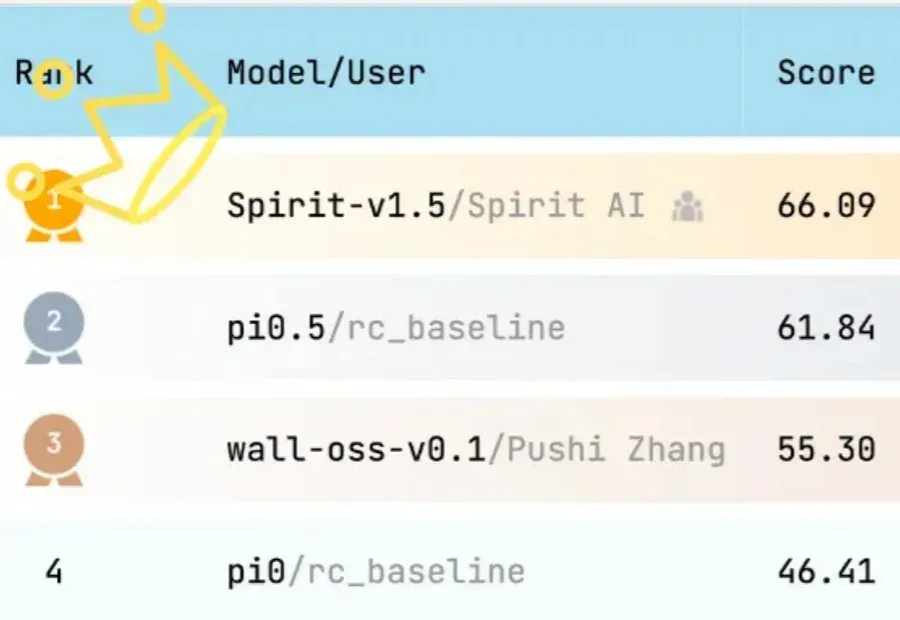
事情开始变得有趣起来了。 刚刚,来自千寻智能的具身智能基础模型Spirit v1.5,在RoboChallenge真机评测榜上,以总分66.09,成功率50.33%的成绩,超越美国明星公司Physical Intelligence的Pi0.5(π0.5),登顶榜首。 基于多样化的预训练数据采集范式,Spirit v1.5在插花、把水果放进篮子、挂牙刷杯等多项任务中,拿下第一,刷新榜单纪录。 经此一役,Spirit v1.5不仅是RoboChallenge自去年10月上线以来,首个击败baseline模型Pi0.5的国产具身模型,同时也是首个在RoboChallenge上成功率超过50%的具身智
今天凌晨,Physical Intelligence发布了全新的VLA模型π0.7,狠狠敲了世界模型一记闷棍。π0.7第一次在机器人领域证明了Compositional Generalization(组合泛化),且VLA。
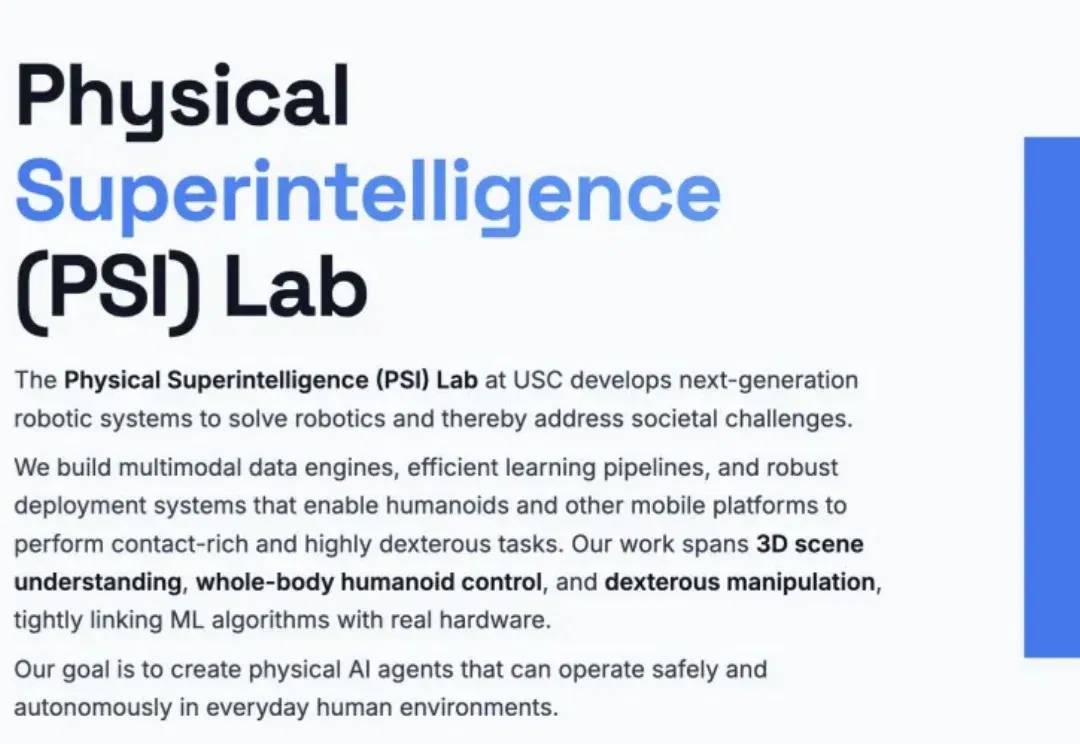
在南加州大学,王越的 PSI Lab(Physical Superintelligence Lab)是过去两三年里具身智能方向上升最快的年轻团队之一。
今年是人工智能正式被提出七十周年,新智元十周年峰会也将于9月7日在北京中关村软件园举行,主题是「新天终启,万象智生」。此次峰会将发布《2025新智元ASI前沿趋势报告》,大会集结百度CTO、NVIDIA副总裁等十位领航者,以「十人十题」解构AI五阶段路线图,纵贯大模型、Physical AI、具身智能到医疗AI、视频AI、脑科学、AI Agent与人才培养,定义下个十年智能图景。
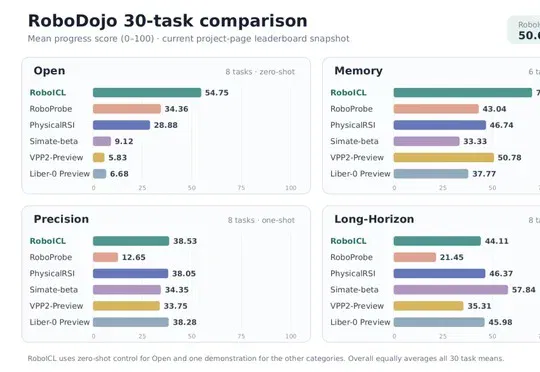
三星与上海交通大学提出RoboICL具身上下文学习方法,通过冻结GPT-6 Astra模型并在推理时提供少量示范与机器人自身交互记忆,在RoboDojo 30项机器人操控评测中以50.64分全面领先PhysicalRSI等现有方法,并公开了929条可逐布局核查的执行记录及真实机械臂实验结果。
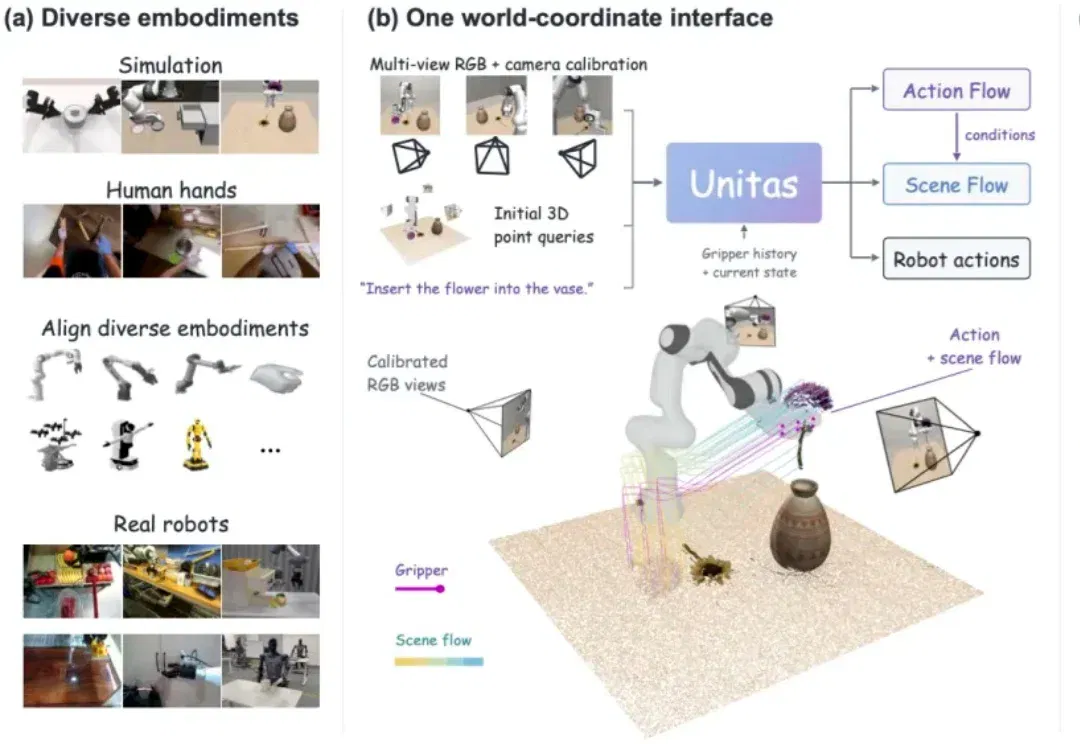
大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
Digital AI和Physical AI之间,曾有一道难以跨越的鸿沟。