章鱼动力发布基座模型SYNWorld V0.5:具身的“Scaling答案”,从任务清单走向物理世界通用模型(在新窗口打开)
2026世界机器人大会(WRC)开幕当天,北京亦庄的展馆里挤满了人形机器人、工业机械臂和各式各样的灵巧手Demo。
共 33 篇
2026世界机器人大会(WRC)开幕当天,北京亦庄的展馆里挤满了人形机器人、工业机械臂和各式各样的灵巧手Demo。
在 Demo 中,我们能看到花样百出的机器人表演,但在工厂里,机械臂换了一个工件型号,工程师们却还要蹲在产线前重新编程三小时。
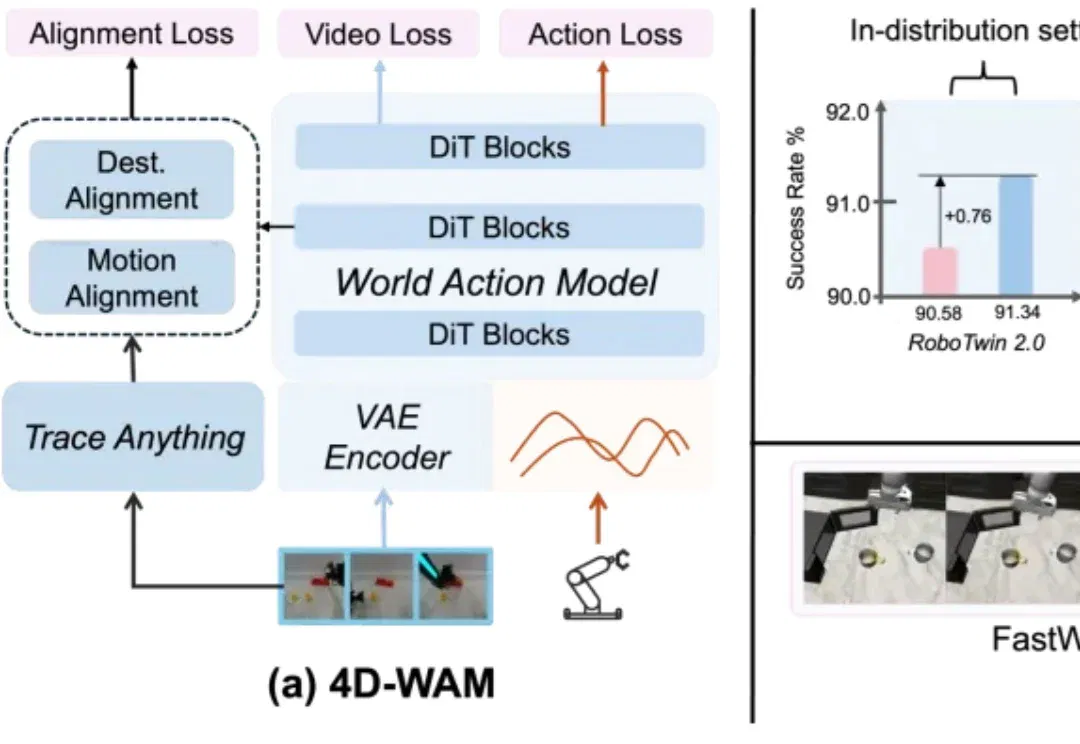
当机器人把书放进抽屉,它看到的是一串二维图像,然而真正需要完成的,却是一段发生在三维空间、持续随时间演化的动作。
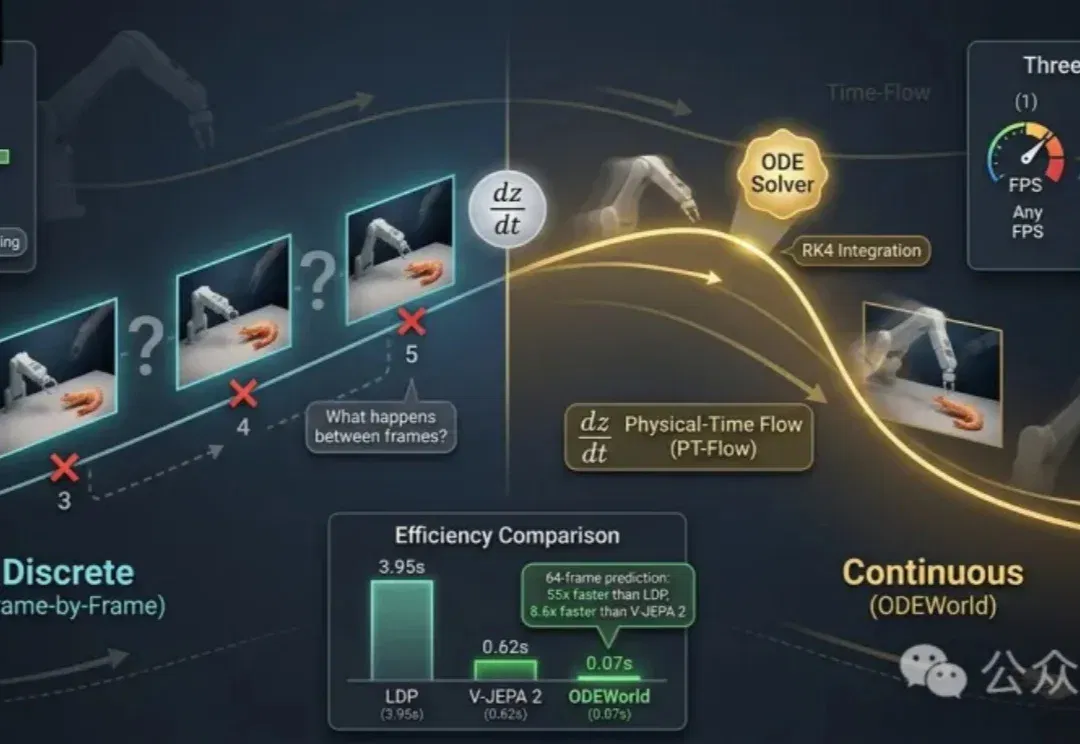
让机器人把一只虾夹起来,再放进锅里。 真正困难的,可能不是认出虾,也不是找到锅,而是把握夹爪闭合的那个瞬间:早一点,夹爪会落空;晚一点,虾可能已经被推走。夹住之后,机械臂还要连续调整力度、方向和速度。整个过程没有暂停键,也不会等摄像头拍完「下一帧」再继续。 但许多视觉世界模型认识时间的方式,恰恰来自这些被摄像头截取的画面。它们看到第1帧、第2帧、第3帧,并学习如何从一张图跳到下一张图。至于两帧之间发生了什么、换一种帧率后该如何预测,甚至某个关键瞬间缺失后如何还原,模型通常没有一条可以直接查询的连续轨迹。 问题也由此变得具体: 如果机器人对世界的理解只存在于一格格画面里,它要怎样抓住发生在两帧之
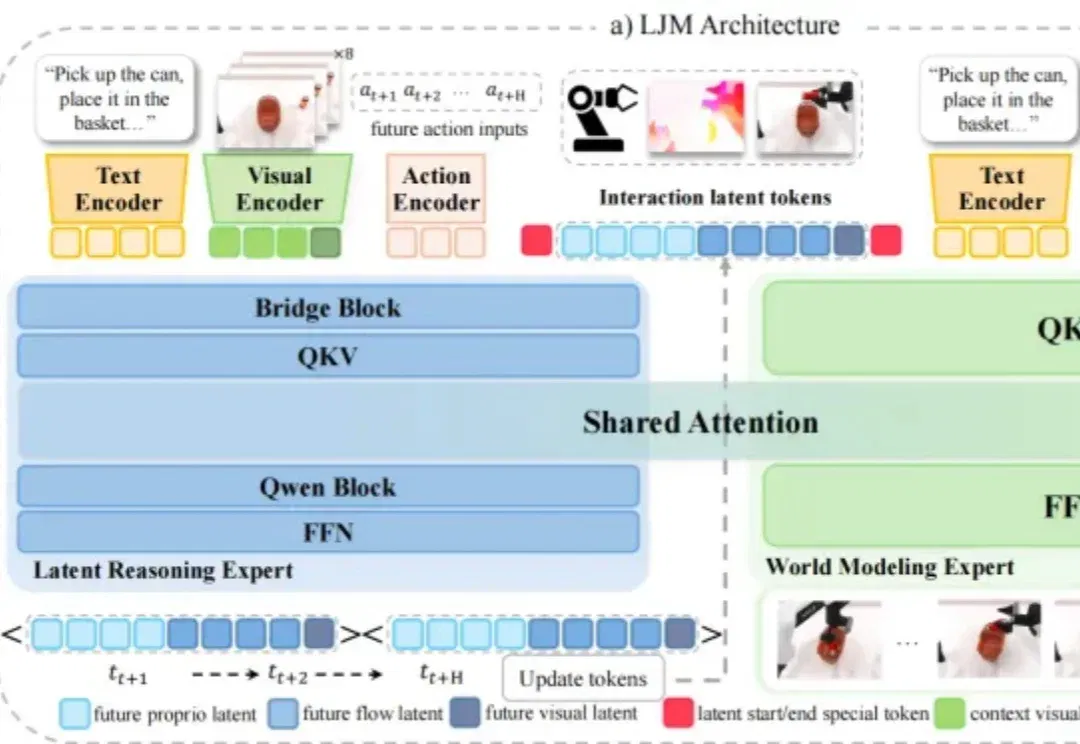
机器人实验室里,这样的画面总是反复出现:屏幕上模拟的机械臂正以完美轨迹移动,但真实世界的一边,玻璃杯还待在桌面上,甚至已被夹爪打翻。
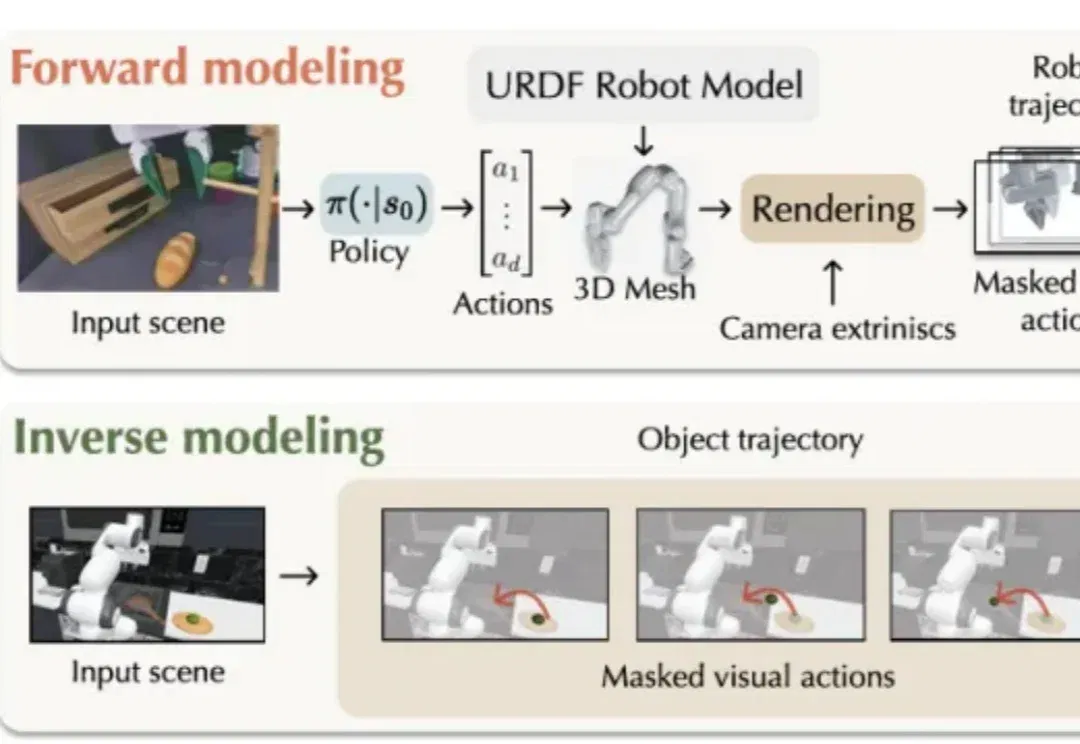
如果要让机械臂把咖啡机旁的杯子移到桌上,需要经历哪几个步骤?
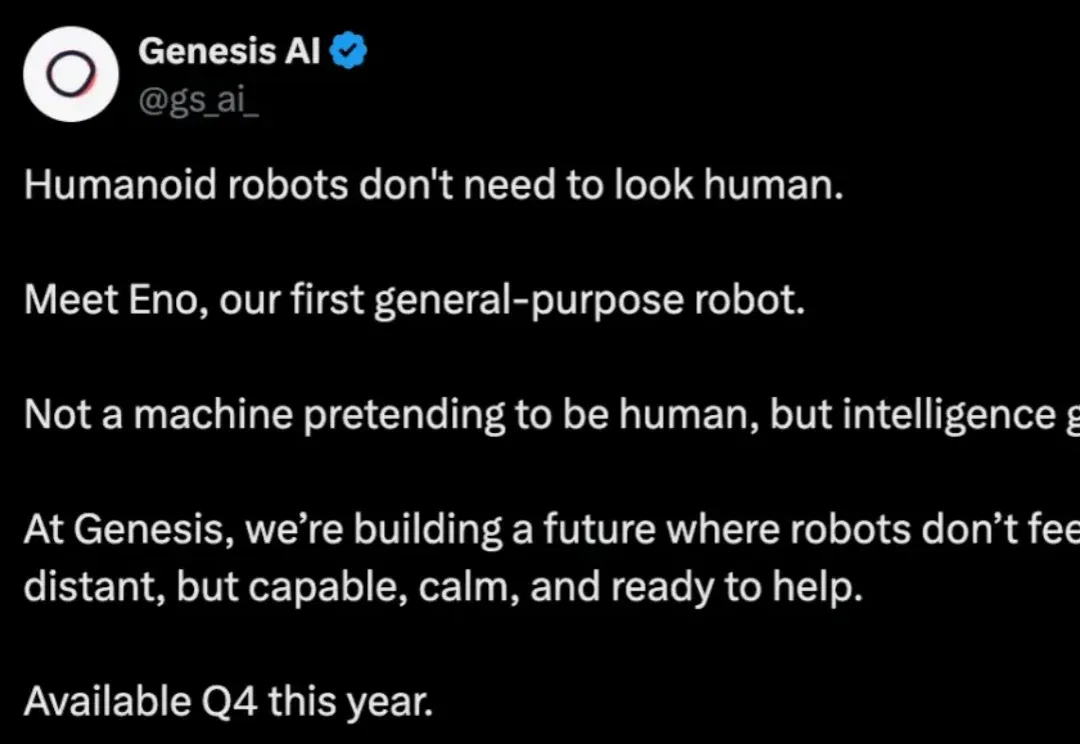
通用机器人,不必长得像人。 昨天,机器人创业公司 Genesis AI 正式发布了首款通用机器人 Eno。 这是一台轮式机器人,配备两只机械臂。它没有腿部结构,取而代之的是一套由多块面板组成的躯干,可以伸缩升降,闲置时还能折叠收起。机器人外壳颜色可按使用场景定制。 我们编辑部看了之后调侃它,外形挺猎奇,上半身长得像个大号充电宝。 Eno 这个名字,是英文「one」的反写。它是 Genesis AI 计划推出的系列机器人中的第一款。 Genesis AI 于 2025 年初成立,由周衔和 Théophile Gervet 共同创立。周衔拥有卡内基梅隆大学机器人学博士学位。Théophile Ge
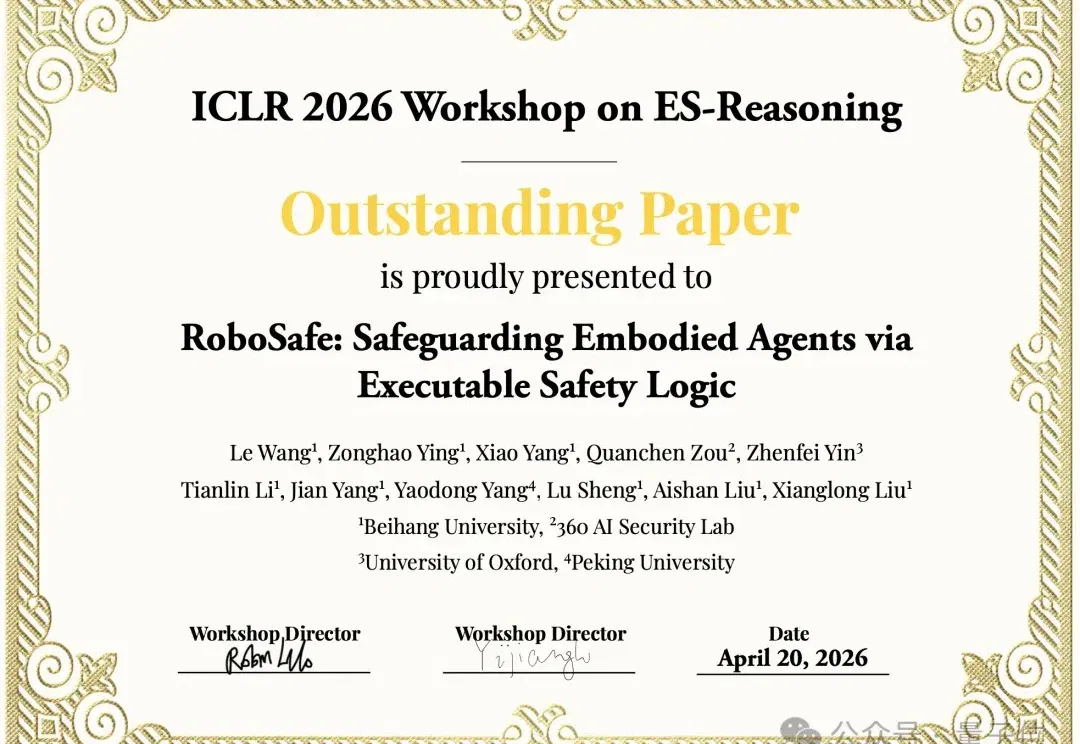
当大模型开始控制机械臂、家用机器人时,“安全”这件事也变得不一样了。
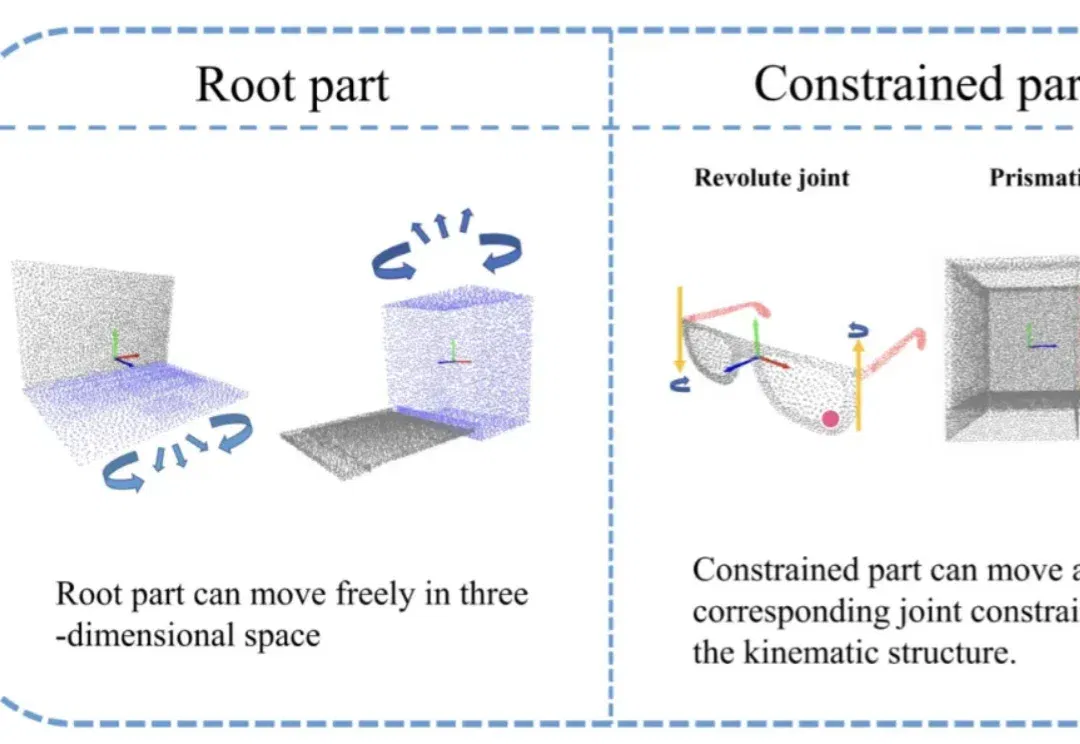
在具身智能快速发展的今天,机器人已经不再满足于「看见」刚体物体,而是开始真正走向复杂环境中的交互与操作。从机械臂开柜门,到服务机器人整理抽屉,再到工业场景中的工具操作,大量真实世界目标都属于关节物体(Articulated Objects)。
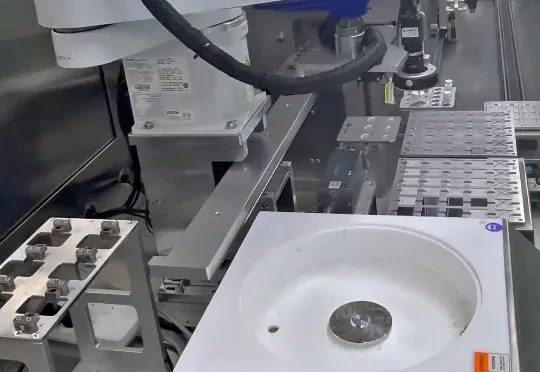
香港城市大学朱宗龙、曾晓成团队给出了终极终结方案。他们首创了一套AI驱动的自动化闭环研发平台。从2万个分子的“大海捞针”,到自动化机械臂精准制备,再到AI实时反馈调整,全程无需人类插手。