机器科学介绍云端具身智能体 Visics-Agent,计划12月上线(在新窗口打开)
团队展示语音教学、技能积累和多末端执行器适配,披露454条内部任务测试,现已开放首批体验申请。
共 427 篇
团队展示语音教学、技能积累和多末端执行器适配,披露454条内部任务测试,现已开放首批体验申请。
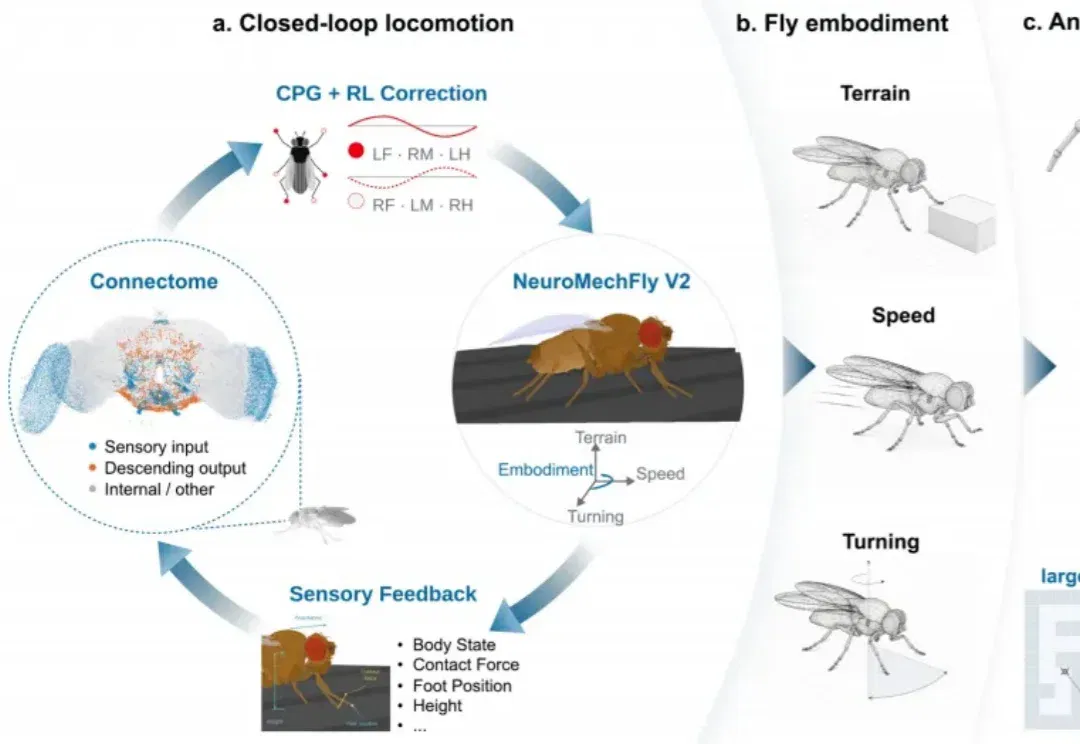
清华团队把成年果蝇连接组作为固定网络核心,在仿真身体中训练感觉与运动接口。研究比较跨障碍、转向、变速及不同足数身体的控制,报告相较MLP等对照的适应收益;这些结果尚不能等同真机部署效果。
CEL 探索让机器人共享成功经验,由失败场景引导检索与策略微调,并用容错异步系统支撑集群持续运行。团队在 96 台机器人原型中观察规模收益,再用未参与训练的同型号机器人测试;高成功率来自五项指定任务,仍保留初始化示范与人类结果判定。
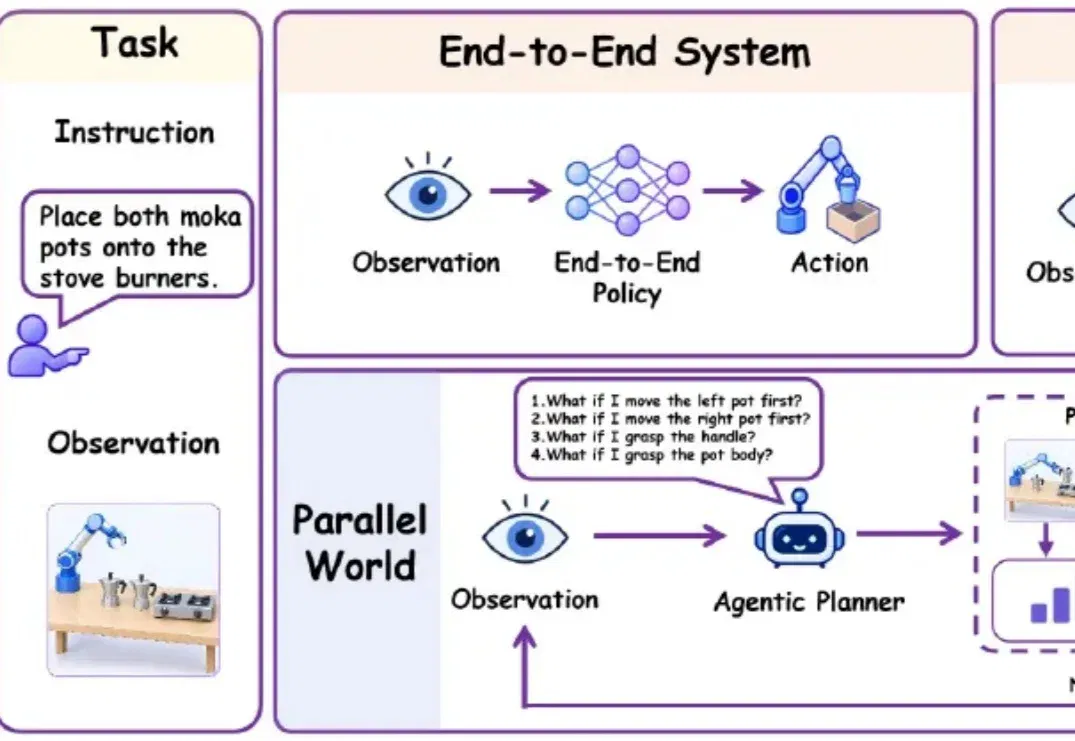
机器人动手前,能不能先看一看不同选择会带来什么后果?ParallelWorld 将多步预演引入具身智能体的高层规划,将任务成功率从 56% 提升至 83%。
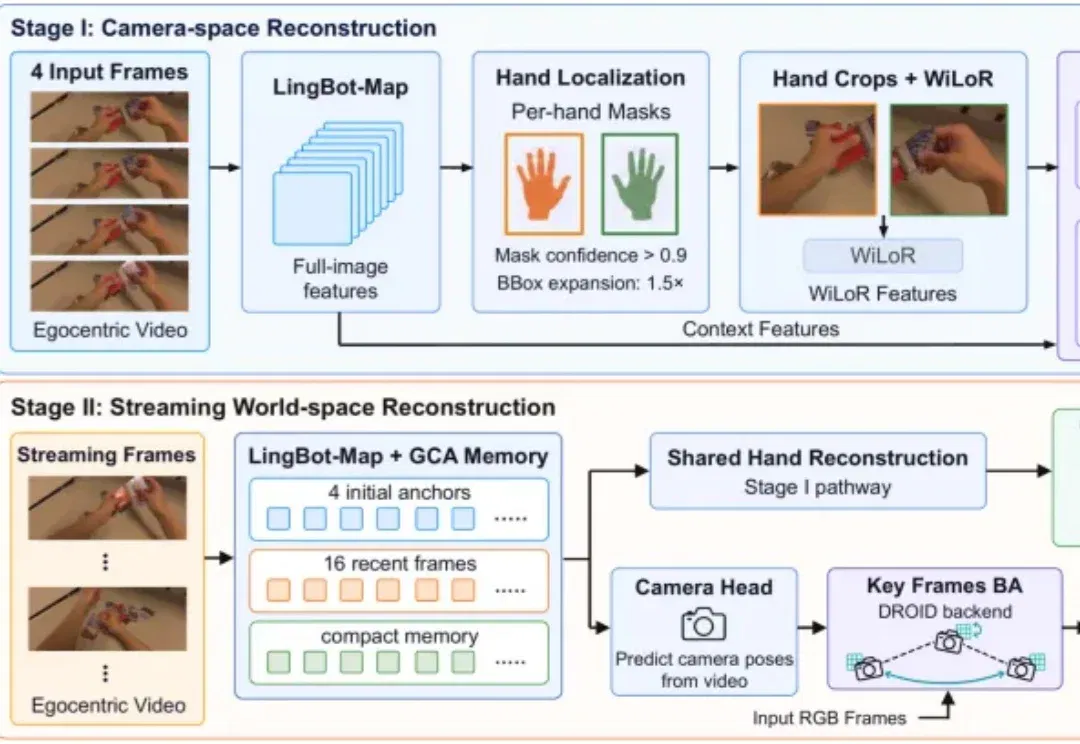
人类每天都在完成丰富的手部操作。通过头戴相机记录下这些过程,能为具身智能提供大量示范。
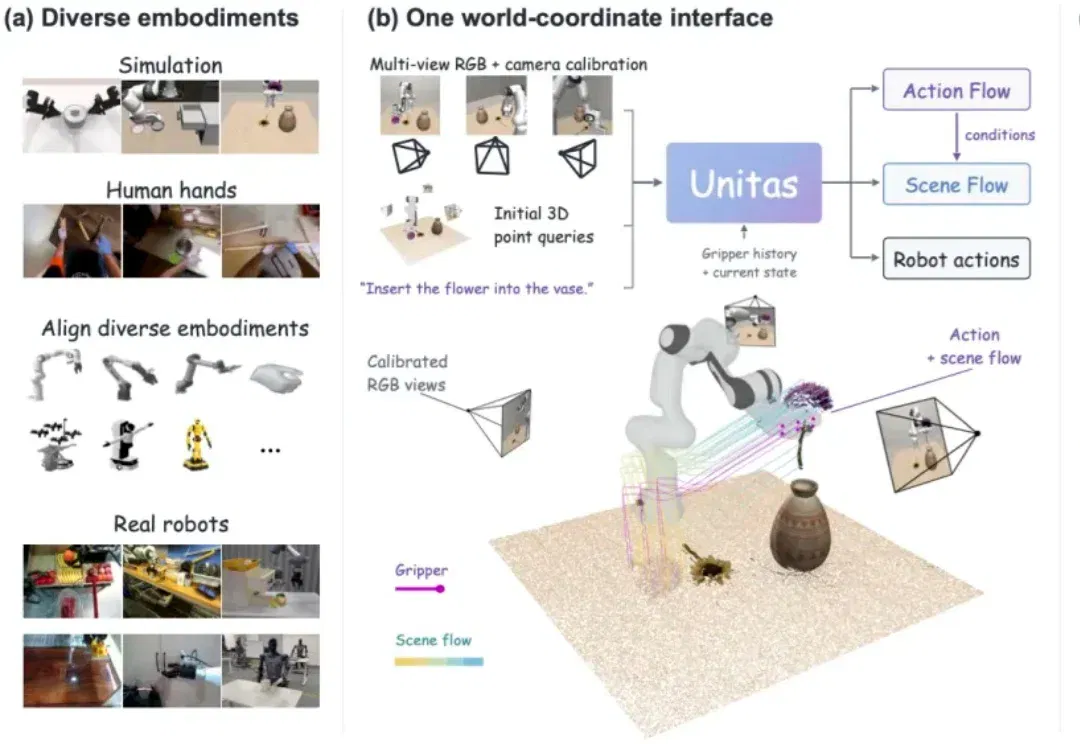
大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
Physical Intelligence联合创始人Sergey Levine指出,机器人尚未进入稳定缩放阶段,应以先验知识、有效决策循环和多样化数据提升泛化与可靠性,并在找到真正可规模化的技术后扩大投入。
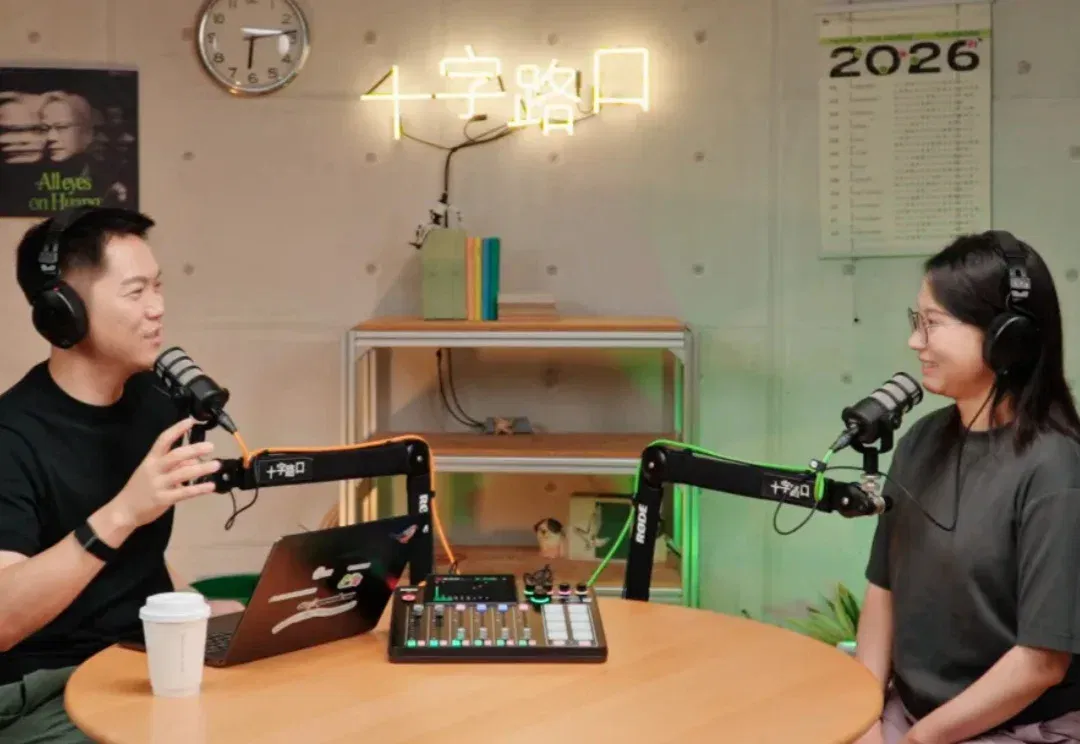
本周「十字路口」的嘉宾是清华叉院助理教授徐梦迪。从清华车辆工程出发,途经 Johns Hopkins、CMU,再到 Stanford 吴佳俊、李飞飞组做博士后,2024 年初她选择回国,加入清华交叉信息研究院。她的核心命题是机器人的 In-Context Learning (ICL):让机器人到一个新环境,通过一两次交互当场学会新任务,而且越学越快。
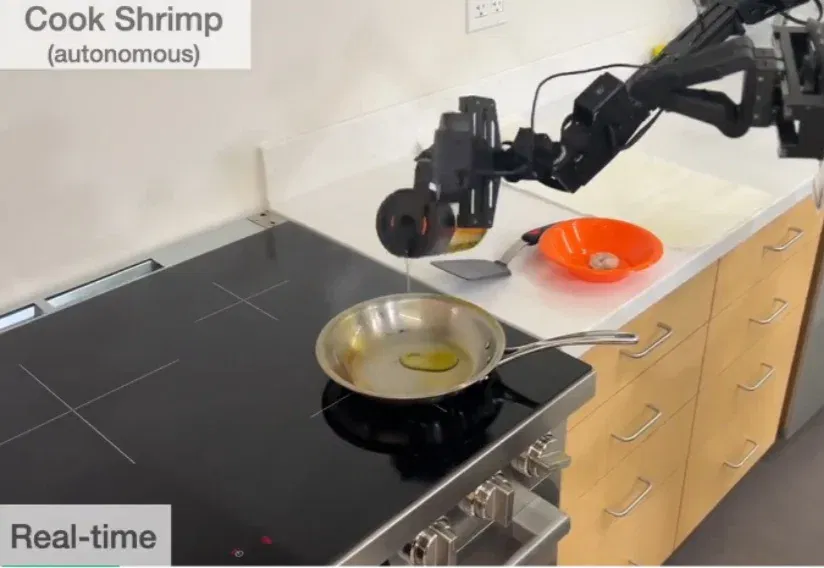
两年前,一段机器人炒虾的视频在网上爆火。
9 月 16 日,在谷歌 DeepMind 深度参与了 Gemini 2.5/3、世界模型 Genie 2/3 以及具身智能体 Sima 2 研发的核心研究员 Bonnie Li 宣布离职,转会 OpenAI。