机器人终于不瞎抓了!港大阿里联手开源FineVLA:用哪只手、抓哪里,一句话全搞定(在新窗口打开)
机器人模型已经能根据“把杯子放进篮子”这类指令完成任务,但用哪只手?
共 13 篇
机器人模型已经能根据“把杯子放进篮子”这类指令完成任务,但用哪只手?
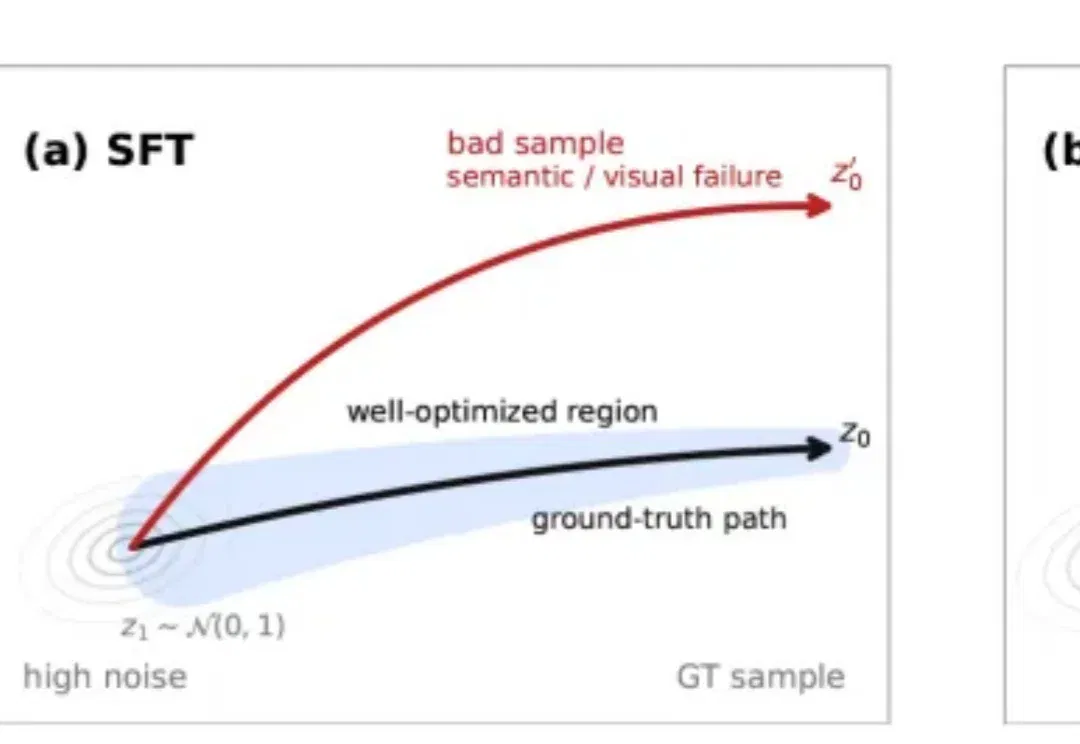
近日,腾讯混元团队提出HY-SOAR (Self-Correction for Optimal Alignment and Refinement),一种面向扩散模型和流匹配模型的数据驱动后训练方法。
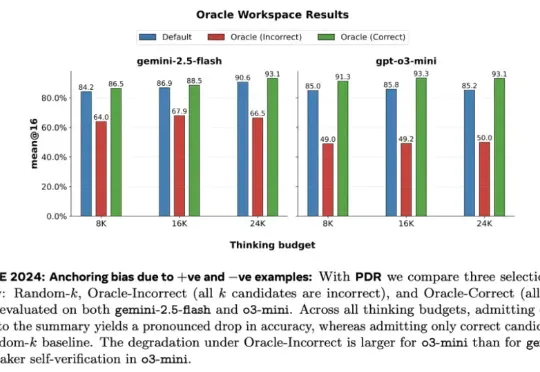
Meta 超级智能实验室、伦敦大学学院、Mila、Anthropic 等机构的研究者进行了探索。从抽象层面来看,他们将 LLM 视为其「思维」的改进操作符,实现一系列可能的策略。研究者探究了一种推理方法家族 —— 并行 - 蒸馏 - 精炼(Parallel-Distill-Refine, PDR),