宇树风波后,具身智能还值得相信吗?顶级机器人学者Sergey Levine指明方向(在新窗口打开)
Physical Intelligence联合创始人Sergey Levine指出,机器人尚未进入稳定缩放阶段,应以先验知识、有效决策循环和多样化数据提升泛化与可靠性,并在找到真正可规模化的技术后扩大投入。
共 19 篇
Physical Intelligence联合创始人Sergey Levine指出,机器人尚未进入稳定缩放阶段,应以先验知识、有效决策循环和多样化数据提升泛化与可靠性,并在找到真正可规模化的技术后扩大投入。
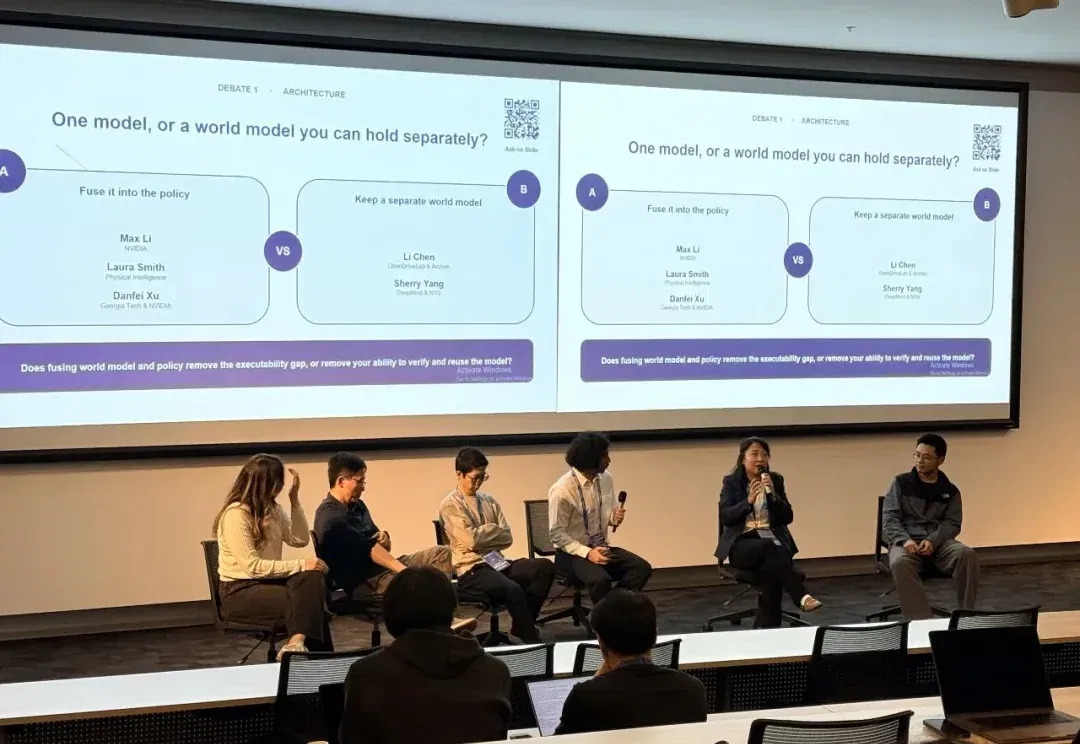
数据从哪来?控制靠像素还是动作? 在具身智能与机器人领域迅速演进的今天,一个问题正在浮出水面: 要想让机器人真正走进千家万户,我们到底该靠特定硬件采集的“具身数据”,还是该拥抱浩瀚如海的“互联网与人类行为数据”? 2026年RSS大会最后一天的workshop圆桌讨论,现场火药味十足。五位专家围绕世界模型的实际落地展开激烈交锋。 来自Georgia Tech和Nvidia的徐丹飞,以组合世界模型的研究闻名;Google与NYU的Sherry Yang,专注物理代理的世界模型评估与改进;Physical Intelligence的Laura Smith,强调具身智能的实践落地;NVIDIA的Ma
导读:近日,位于中关村的深度机智全球首次使用全新范式——人类学习,在多个国际 Benchmark 上取得 SOTA,史无前例地使用全新架构(仅使用人类第一视角数据、零真机数据)击败 Physical Intelligence 和英伟达等头部巨头二十多个百分点,并在两会开幕首日被央视报道。
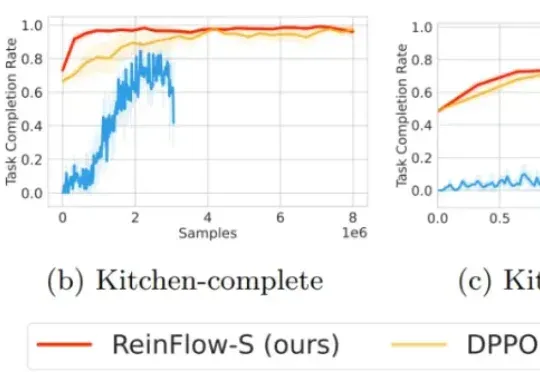
今年,流匹配无疑是机器人学习领域的大热门:作为扩散模型的一种优雅的变体,流匹配凭借简单、好用的特点,成为了机器人底层操作策略的主流手段,并被广泛应用于先进的 VLA 模型之中 —— 无论是 Physical Intelligence 的 ,LeRobot 的 SmolVLA, 英伟达的 GR00T 和近期清华大学发布的 RDT2。
“包括Physical Intelligence在内,如今的北美头部具身智能公司离成熟都还有不短的距离。整个领域,也还没出现真正的奠基性工作。”“中国真正领先的,恰恰是机器人硬件。美国同样没有成熟答案,中国公司又何必急着把自己称为‘中国版XX’?”
数亿美金,竟输给了一台相机? 一边,是硅谷明星机器人初创Physical Intelligence,用数亿美金算力砸出来的明星大模型π0.5。另一边,是一家中国公司,加一台随手能买到的运动相机。 7月15日,银河通用发布WAM-TTT,全球首个面向具身智能大模型的测试时后训练框架。 随框架一起公布的跨环境实测里,双方正式pk,结果令人意外—— 光照一变、物体一换、背景一乱,π0.5的平均成功率直接砍半,而WAM-TTT泛化保持率为76%! 想象机器人进家的第一天:你家的马克杯它没见过,厨房灯也偏暖,台面还比它训练时高5厘米。看起来只是这一点细微的差别,但足以让一台千锤百炼的机器人当场卡壳。 对
具身智能通往通用性的征途,正被 “数据荒漠” 所阻隔。当模型在模拟器中刷出高分,却在现实复杂场景中频频 “炸机” 时,行业开始反思:我们喂给机器人的数据,是否真的包含人类操作的精髓?近日,深度机智在以人类第一视角为代表的真实情境数据,筑牢物理智能基座,解决具身智能通用性难题的道路上又有重要举措。
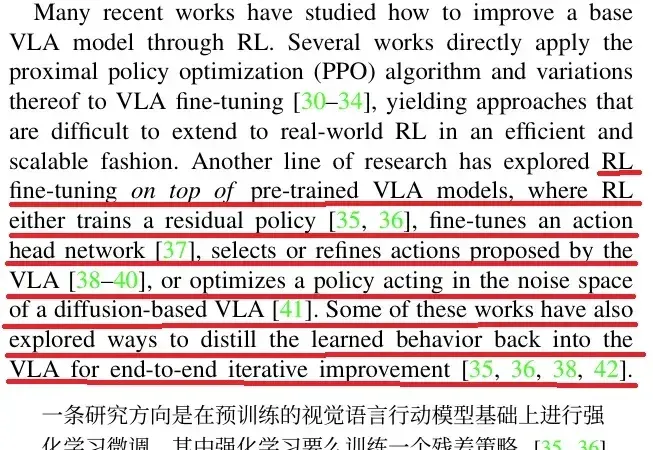
在 Physical Intelligence 最新的成果 π0.6 论文里,他们介绍了 π0.6 迭代式强化学习的思路来源:
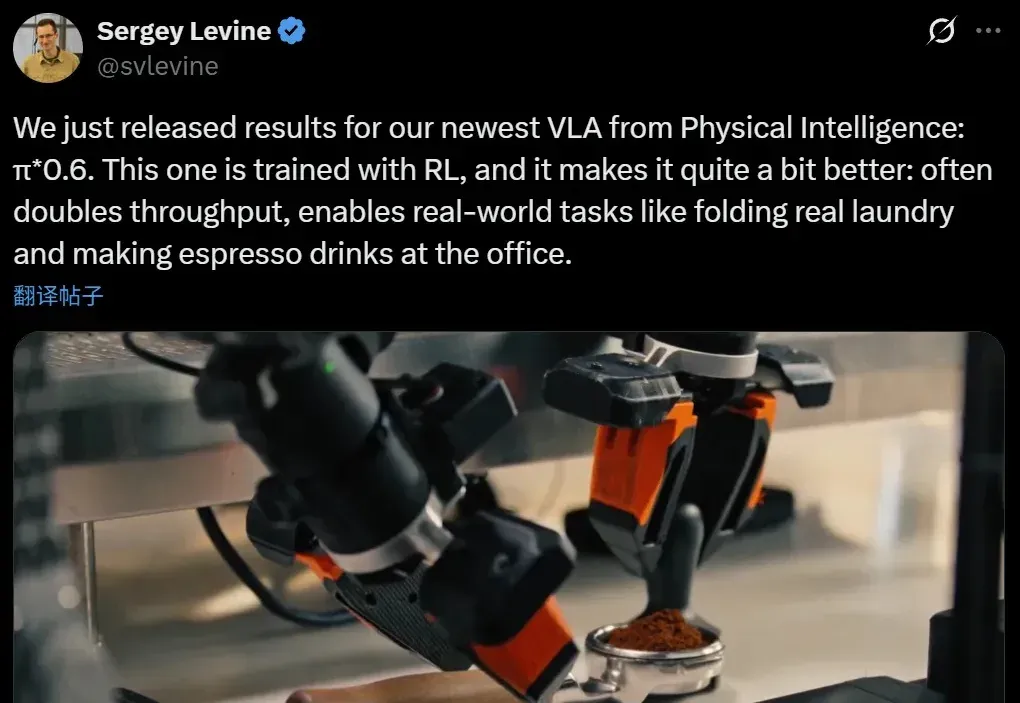
本周,美国具身智能创业公司 Physical Intelligence(简称 PI 或 π)发布了旗下的最新机器人基础模型 π*0.6。PI 是一家总部位于旧金山的机器人与 AI 创业公司,其使命是将通用人工智能从数字世界带入物理世界:他们的首个机器人通用基础模型名为 π₀,让同一套软件控制多种物理平台执行各类任务。