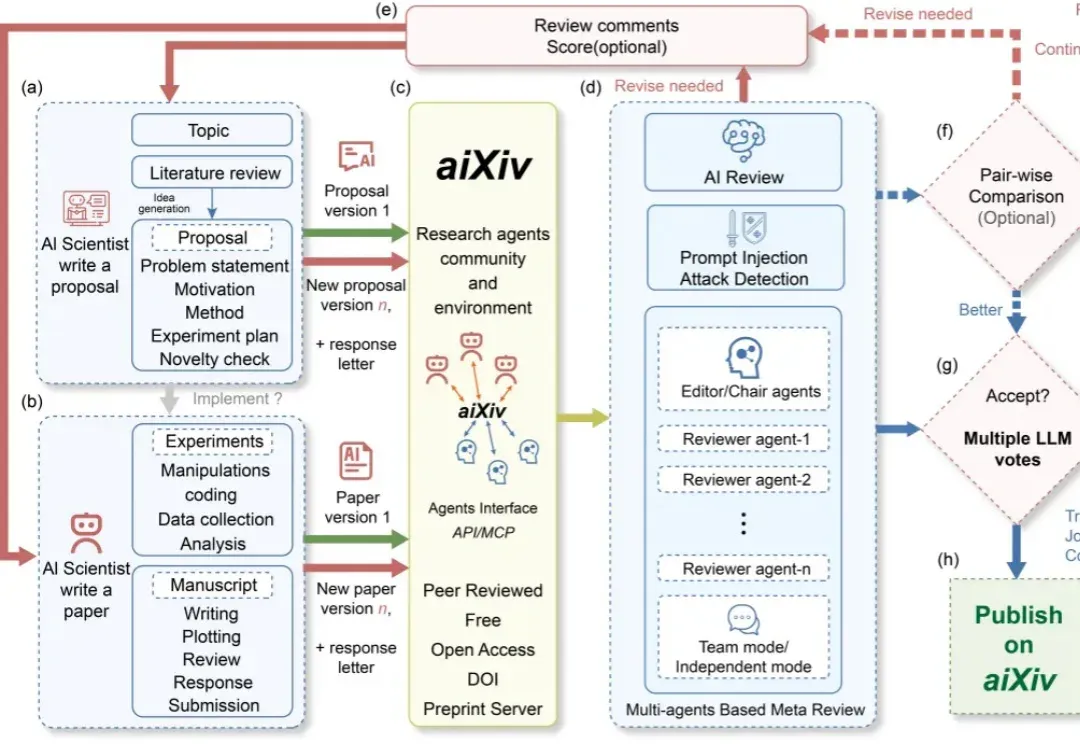
研究人员打造带有AI同行评审的预印本平台,有望革新现有科学出版方式(在新窗口打开)
在讨论 AGI 或者通用机器人定义时,人们往往会自然联想到一些直观的衡量标准,比如 AI 能否解出高考题、在国际数学奥林匹克(IMO,International Mathematical Olympiad)上获得金牌,或者机器人能否胜任家务。
共 27 篇
在讨论 AGI 或者通用机器人定义时,人们往往会自然联想到一些直观的衡量标准,比如 AI 能否解出高考题、在国际数学奥林匹克(IMO,International Mathematical Olympiad)上获得金牌,或者机器人能否胜任家务。
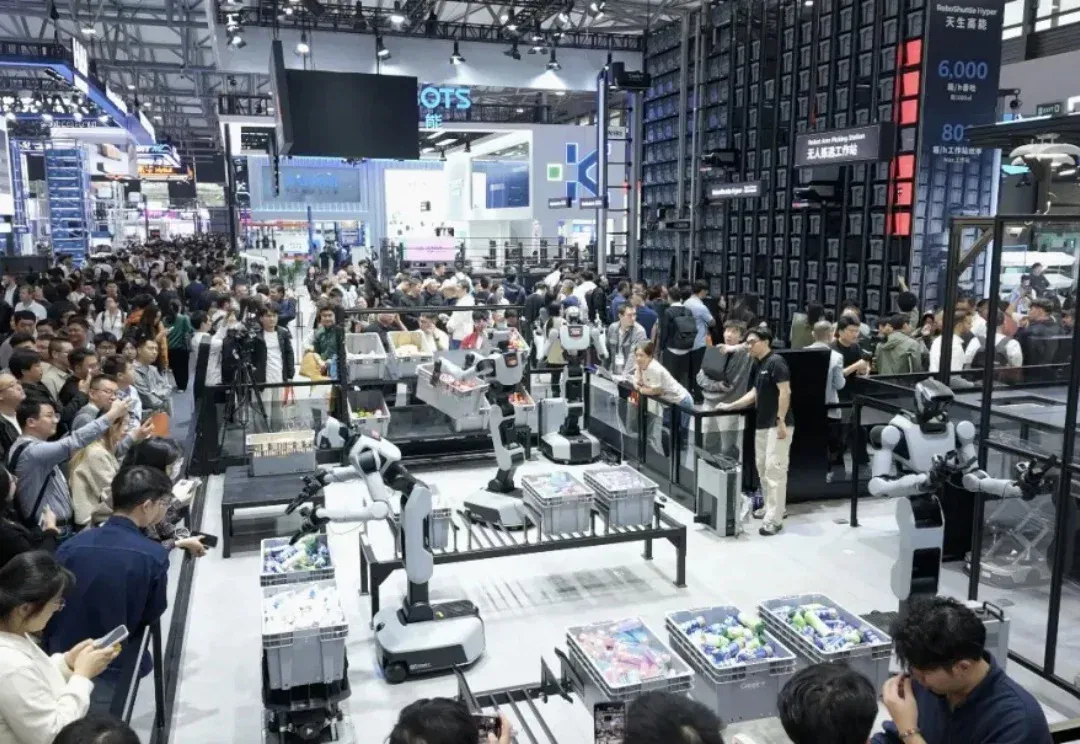
CeMAT 2026 上,极智嘉展示 Gravity 驱动的抓取、长程任务和语言纠偏,并介绍其与仓储机器人及调度系统的衔接。公司提出24/7自主智能仓计划;展台演示和特定实验的成功率,仍需在真实仓库长期运营中检验。
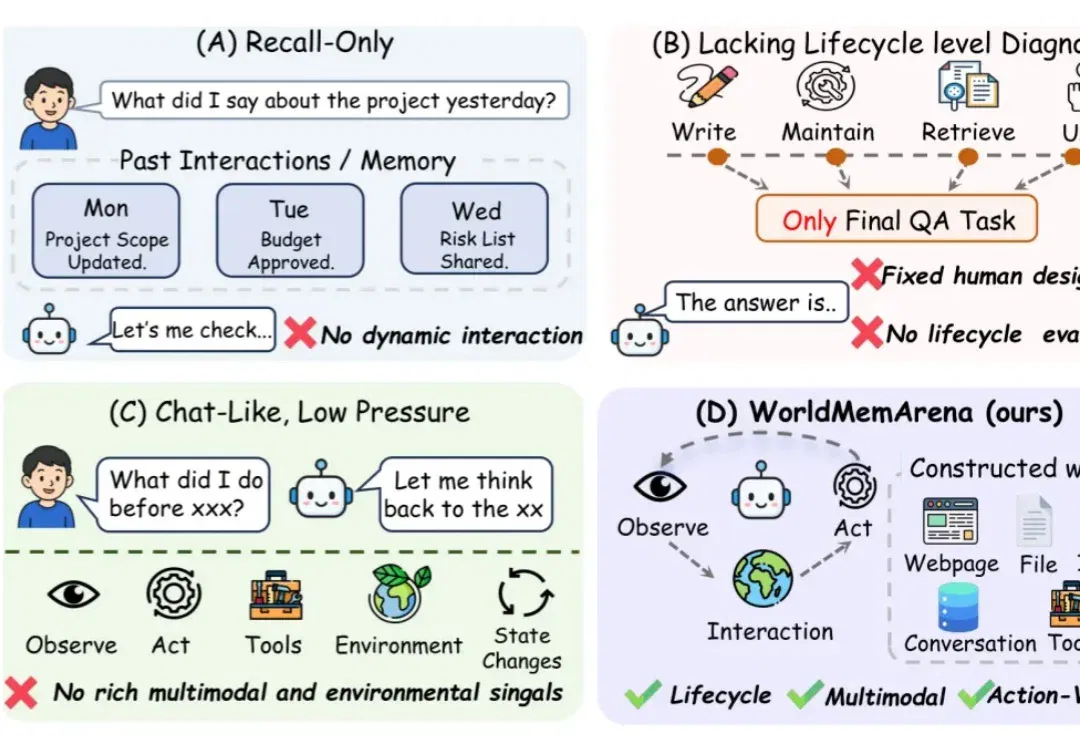
团队盯住的是一个很实际的问题:Agent 明明保存了项目计划,预算更新后却仍按旧版本行动;看过环境截图,下一步又忽略了画面里已改变的状态。它究竟是没记下来、没及时更新,还是找到了证据却没用上?
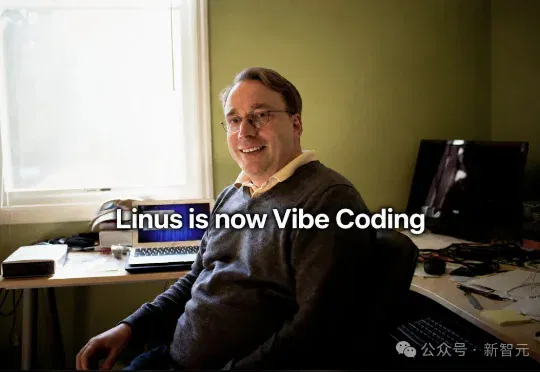
真是活久见! 连Linux之父,都让Claude来写内核了。就在最近,一位开发者在刷新Linus的官方内核仓库时,赫然发现了一个极不寻常的新分支——noref-filemap-read-with-llm
vLLM Semantic Router推出并开源Decision 3.0系列多模态决策模型,覆盖0.6B至27B六款模型,其中d3在Jev Decision Index 0.3.1文本榜和视觉榜均排名第一。
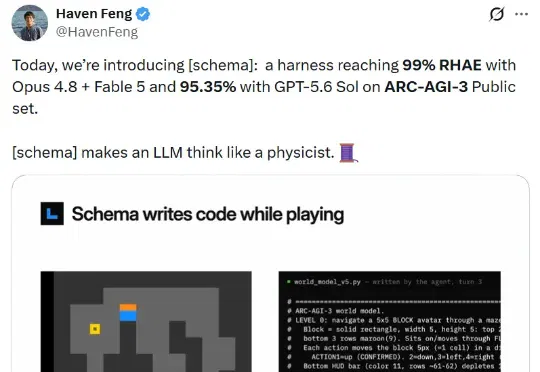
7 月 16 日,伯克利博士后 Haven Feng 的一条推文火了。原因无他,结果很震撼:在 ARC-AGI-3 Public 集上,一套名为 [schema] 的智能体框架,与 Claude Opus 4.8、Fable 5 组合后达到 98.98% 的 RHAE;换成 GPT-5.6 Sol 组合,分数也有 95.35%。
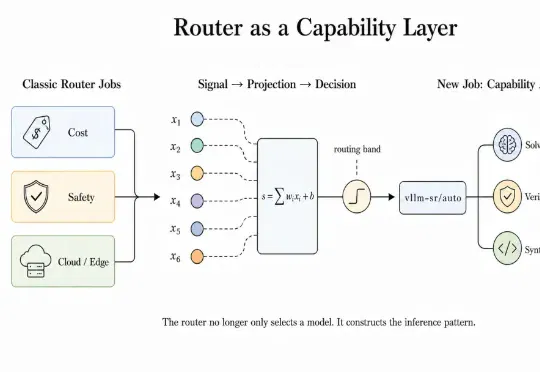
vLLM 社区推出的 Semantic Router 除了专注上面三个方向,正在更进一步:我们认为:router 不只是选择模型,还可以提升模型能力。用户不用改权重,也不用让每个 Agent 团队都自己搭一套 Graph,而是在一次普通 Model API 调用的内部,组织出一支有边界、有预算、有验证、有回退的 “小队”。
硬氪获悉,具身智能企业穹彻智能(Noematrix)近日完成新一轮数亿元融资,本轮融资由无锡数据集团领投,投资方包括上海交通大学AI未来基金(创业基金)、上海创之智科技有限公司(上海创智学院全资子公司)、一村资本等。
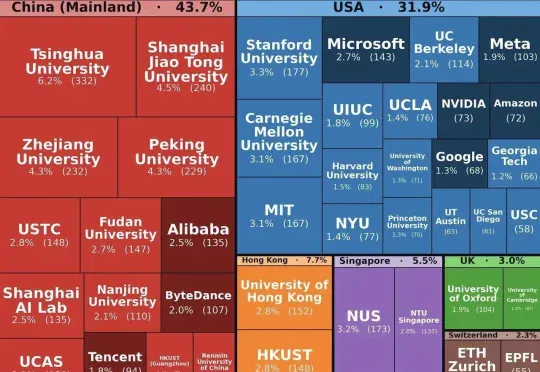
ICLR 2026,全球AI三大顶会之一,刚刚在巴西里约落幕。有社区研究者逐篇扒开5356篇被接收论文PDF首页、提取机构署名、清洗归一后,一张Treemap热力图炸翻了整个学术圈:中国大陆,43.7%。美国,31.9%。欧洲(含英国),5.3%。
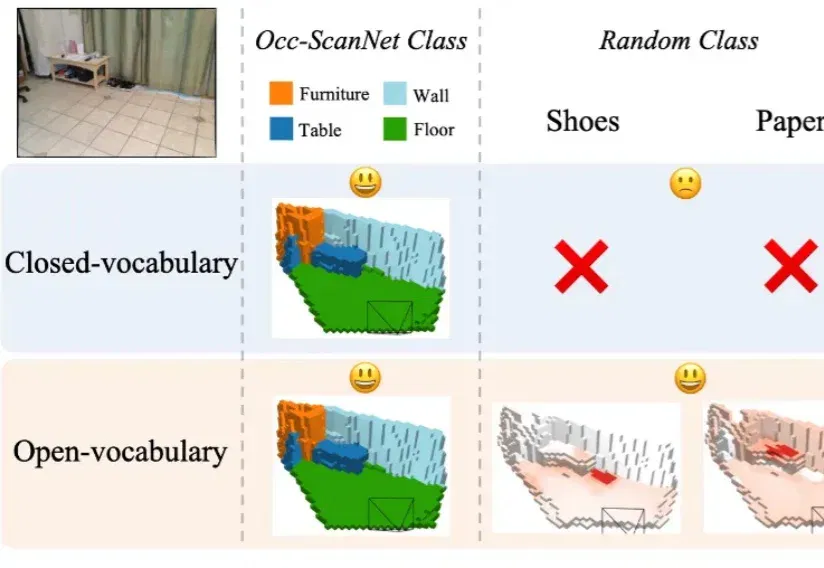
在具身智能研究中,如何让智能体精准理解周围环境的精细几何结构与开放语义信息,始终是具身感知的核心难题。近年来,语义占据预测(Semantic Occupancy Prediction) 将稠密几何与语义信息统一到三维体素网格中,用于构建 3D 语义占据地图,为机器人的空间推理、导航与交互操作提供了场景表达基础。