全球最大开源具身大模型!中国机器人跑完马拉松后开始学思考(在新窗口打开)
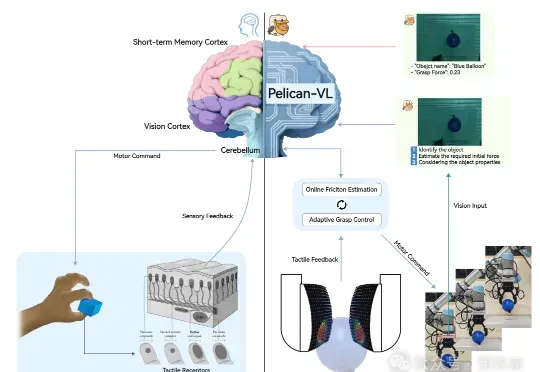
昨天,全球参数量最大的具身智能多模态大模型——Pelican-VL 1.0正式开源。它不仅覆盖了7B到72B级别,能够同时理解图像、视频和语言指令,并将这些感知信息转化为可执行的物理操作。
共 19 篇
昨天,全球参数量最大的具身智能多模态大模型——Pelican-VL 1.0正式开源。它不仅覆盖了7B到72B级别,能够同时理解图像、视频和语言指令,并将这些感知信息转化为可执行的物理操作。
全新的具身模型空间能力评估范式 Theory of Space 突破了传统静态图文问答的局限,系统性地考察基础模型能否像人一样,在部分可观测的动态环境中,通过自主探索来构建、修正和利用空间信念。该论文已被 ICLR 2026 接收。
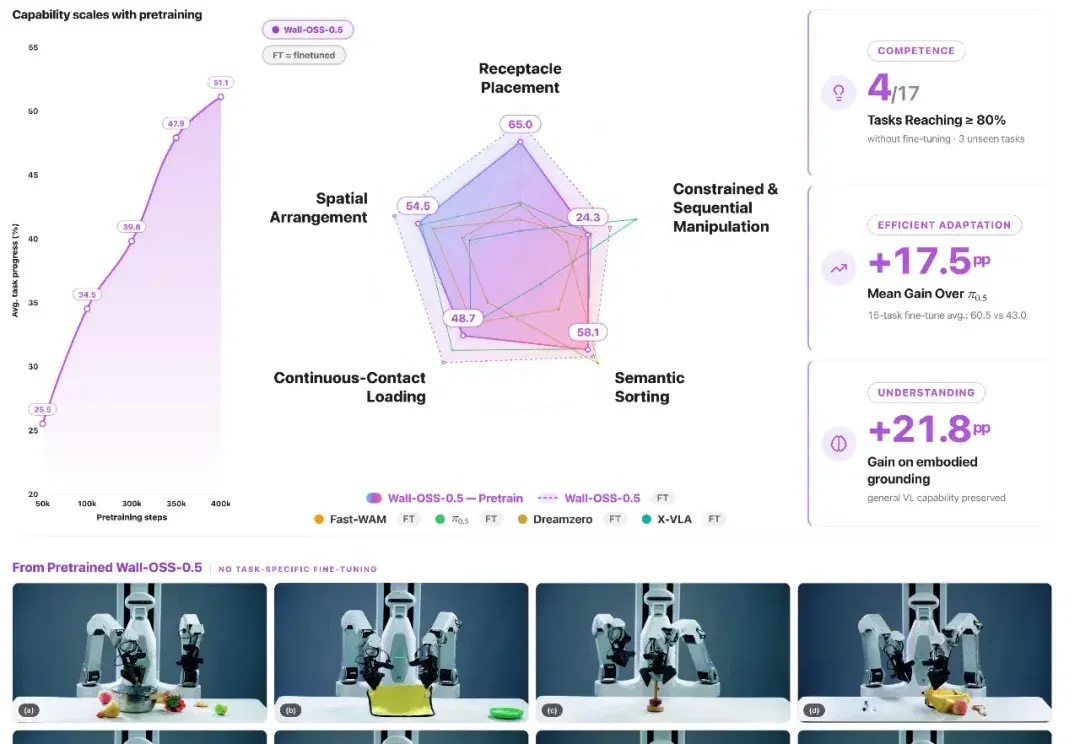
2026 年初,国内具身智能赛道掀起了一波开源潮,越来越多团队开始公开自己的视觉-语言-动作(VLA)模型、数据集与训练框架。与此同时,行业竞争也逐渐集中到 benchmark 成绩、任务成功率以及跨任务泛化能力上,尤其是在标准化或已训练任务中的表现。
用多样化的任务与公开透明的机制,堵上具身大模型刷榜的捷径。
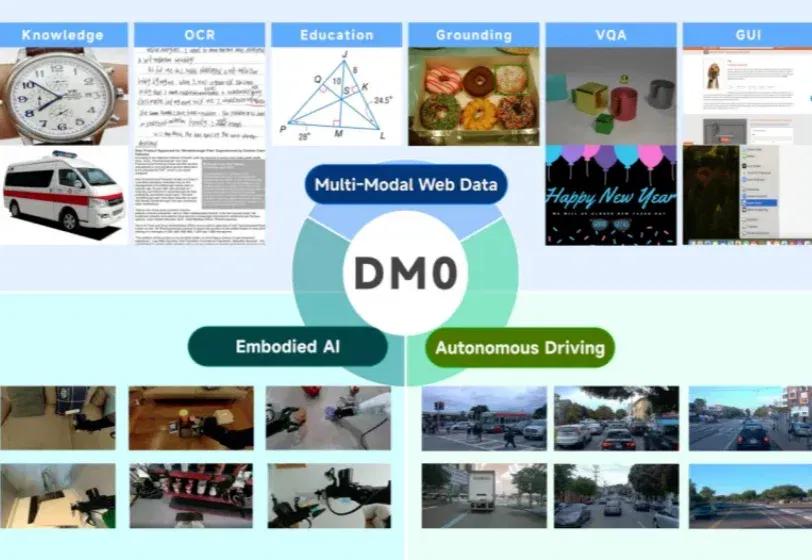
当前,大语言模型(LLMs)和视觉语言模型(VLMs)在语义领域的成功未能直接迁移至物理机器人,归根结底在于其互联网原生的基因。
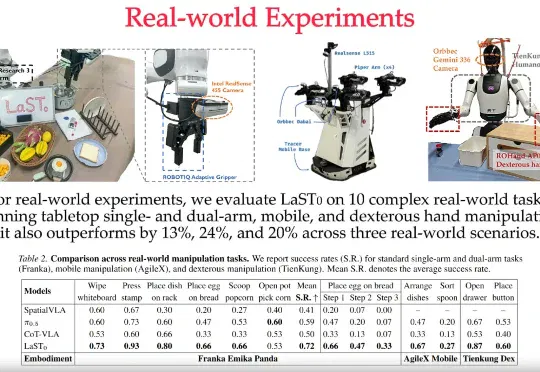
LaST₀团队 投稿 量子位 | 公众号 QbitAI 近日,至简动力、北京大学、香港中文大学、北京人形机器人创新中心提出了一种名为LaST₀的全新隐空间推理VLA模型,在基于Transformer混
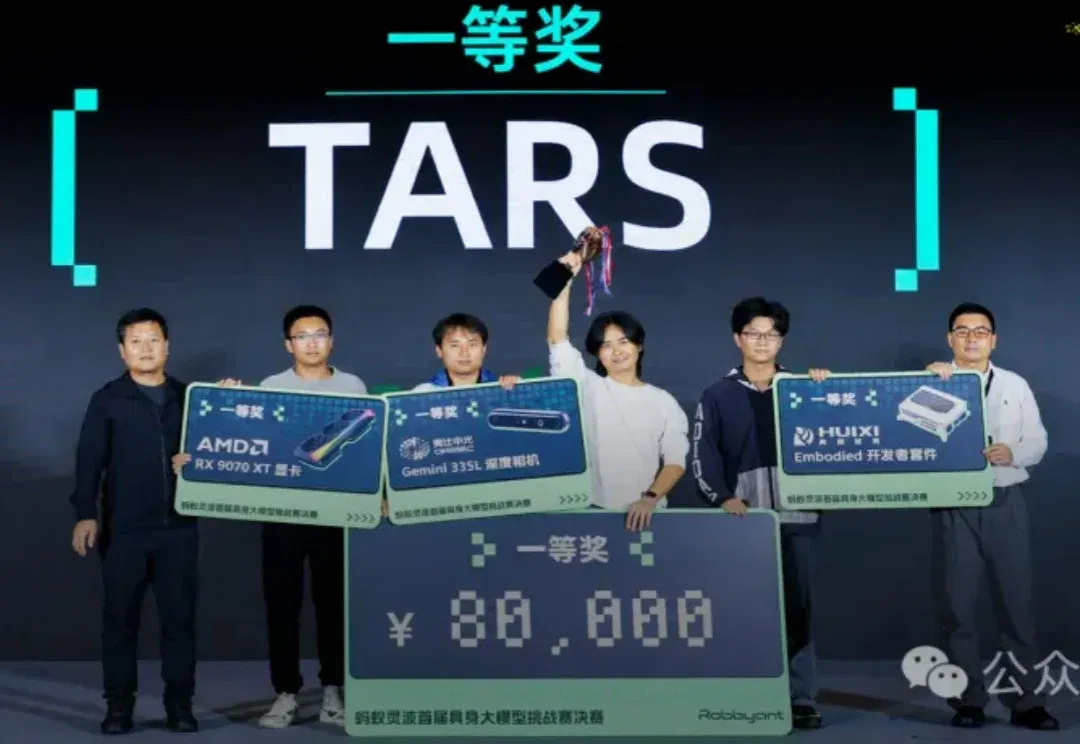
15支队伍进入LingBot挑战赛线下决赛,围绕果蔬、透明物体和双臂操作完成任务。TARS以82.50分夺冠,报道展示了补采数据、重力补偿与现场适配的重要性。
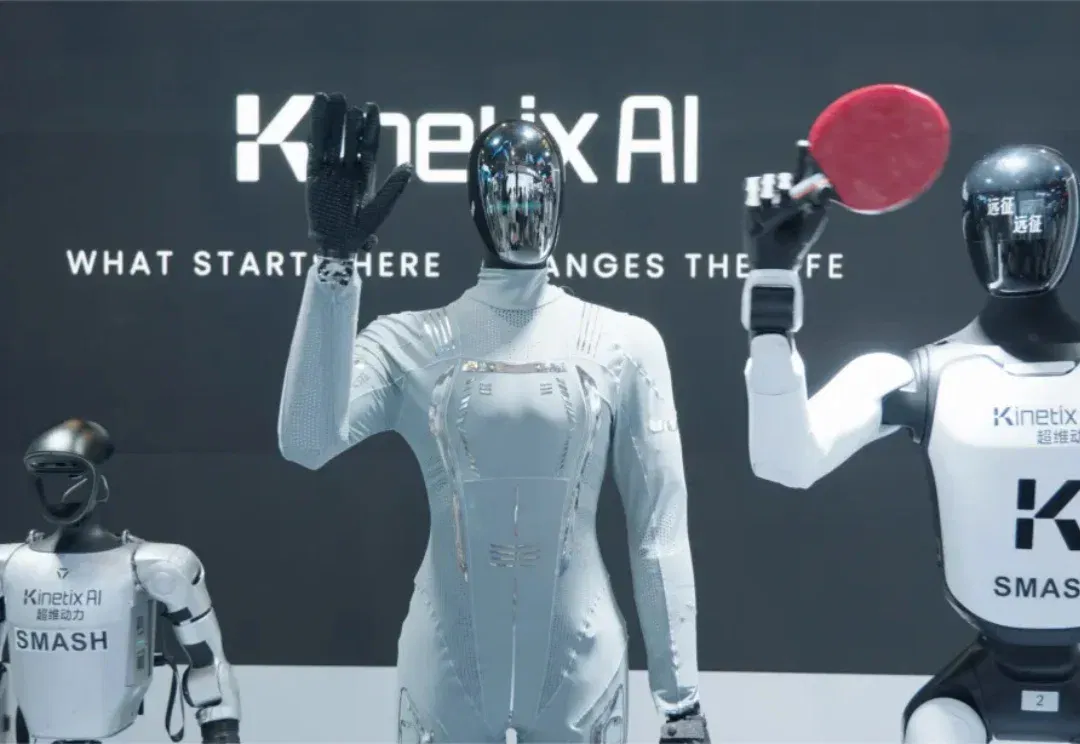
今年 WAIC,最热闹的区域之一,是超维动力展台的一张乒乓球桌。
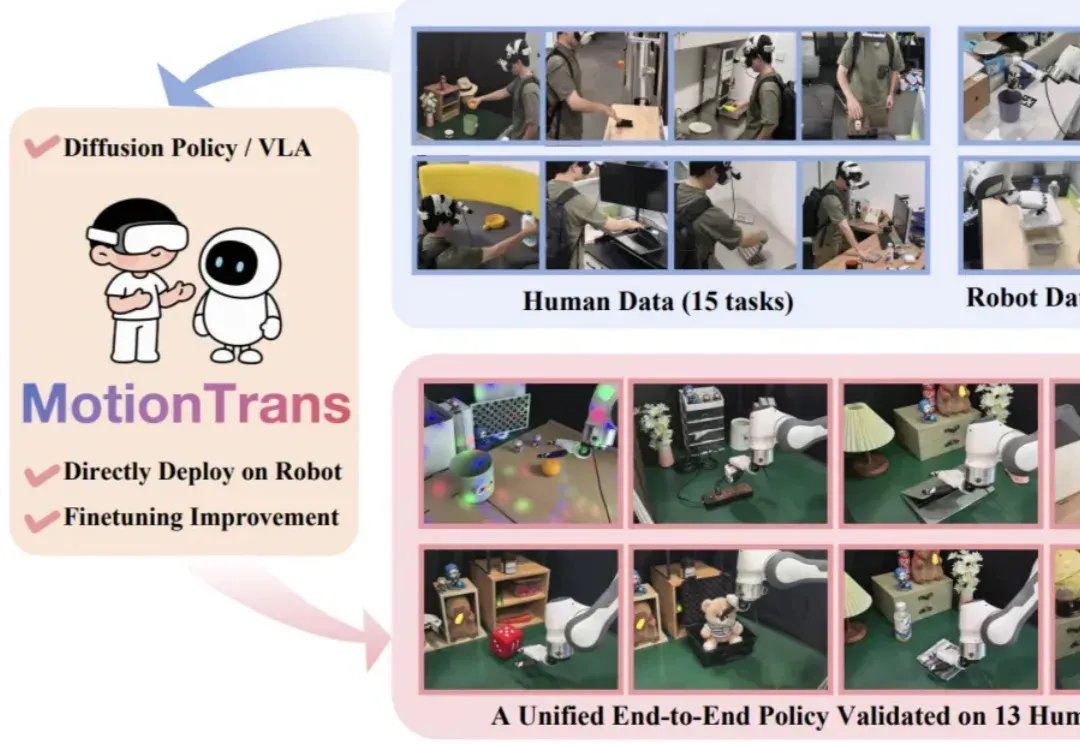
近期,Google DeepMind 发布新一代具身大模型 Gemini Robotics 1.5,其核心亮点之一便是被称为 Motion Transfer Mechanism(MT)的端到端动作迁移算法 —— 无需重新训练,即可把不同形态机器人的技能「搬」到自己身上。不过,官方技术报告对此仅一笔带过,细节成谜。