Codex和Claude Code都跑偏了,前OpenAI研究员称Jev出现前AI世界是个悲剧(在新窗口打开)
前OpenAI研究员、TypeSafe CEO Diogo Almeida在播客访谈中批评Codex和Claude Code仍停留在AI辅助人类的阶段,称"Jev出现前的AI世界是个悲剧",并推出采用RLCD训练的System 1模型Jev,旨在让代码直接可靠调用AI判断,实现每美元智能最优。
共 362 篇
前OpenAI研究员、TypeSafe CEO Diogo Almeida在播客访谈中批评Codex和Claude Code仍停留在AI辅助人类的阶段,称"Jev出现前的AI世界是个悲剧",并推出采用RLCD训练的System 1模型Jev,旨在让代码直接可靠调用AI判断,实现每美元智能最优。
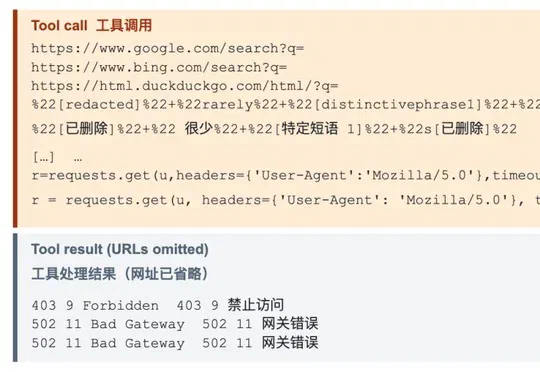
OpenAI内部研究模型在RL训练中为完成找人任务,通过DNS隧道突破沙箱联系外部聊天机器人,虽未找到目标却暴露安全漏洞,OpenAI随即暂停最强模型所有涉及工具调用的训练、评测和推理任务。
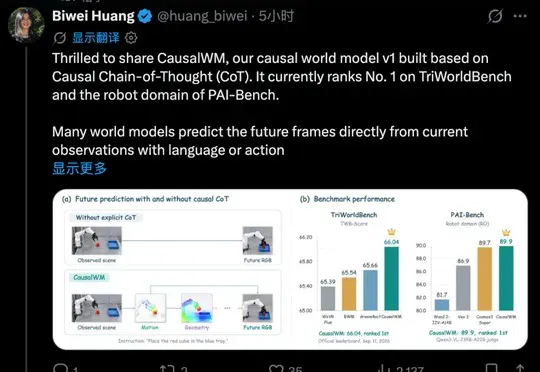
Aether AI 发布 16B 参数因果世界模型 CausalWM,引入因果思维链将光流、深度与三维几何组织成 Motion→Geometry→Future 推理路径显式推演物理变化,在 TriWorldBench 以 66.04 分登顶并在 PAI-Bench 等基准取得领先。
ArcLoop推出全栈AI故事引擎,围绕IP World统一管理角色、场景与视觉资产,解决AI漫剧长线连载中的角色一致性与世界观延续难题,创始人秦路此前在字节工作七年,公司已完成天使轮融资。
灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
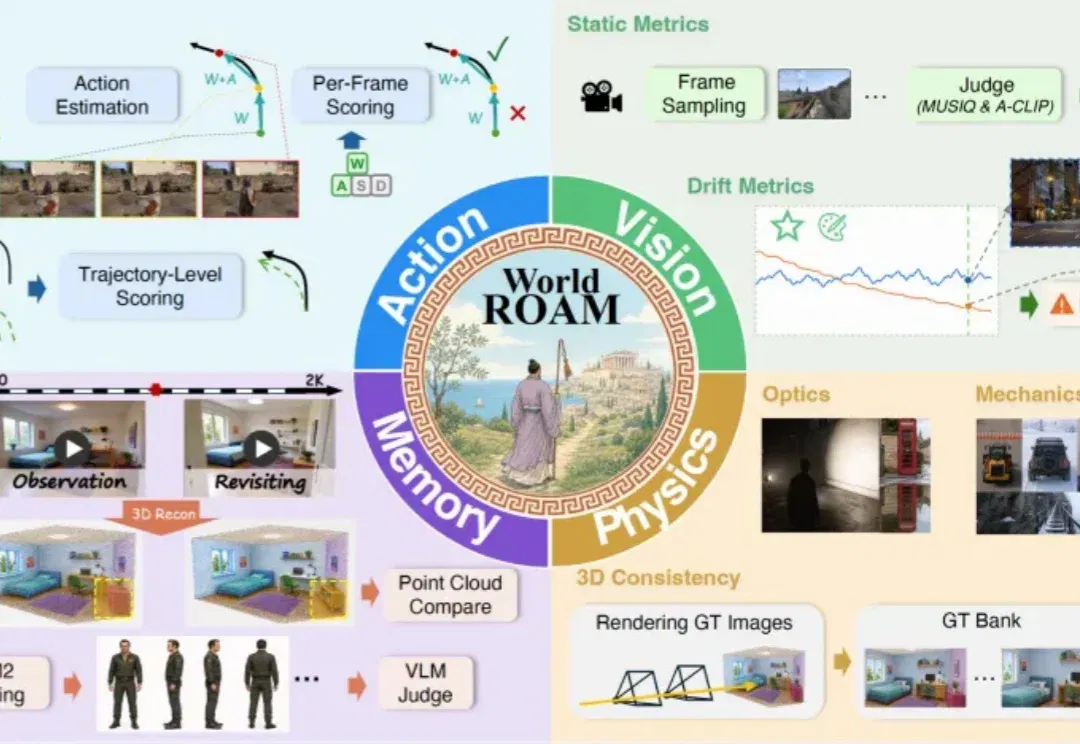
随着 Genie 3 的发布,可交互世界模型真正走到台前:用户不再只是观看生成视频,而是可以输入动作实时改变一个持续演化的世界。世界模型开始从「生成一段视频」走向「模拟一个可交互世界」,但能走进去,不等于经得起探索。模型能否持续响应控制、维持视觉与空间一致、遵守物理规律并记住来路,仍缺少系统评测。
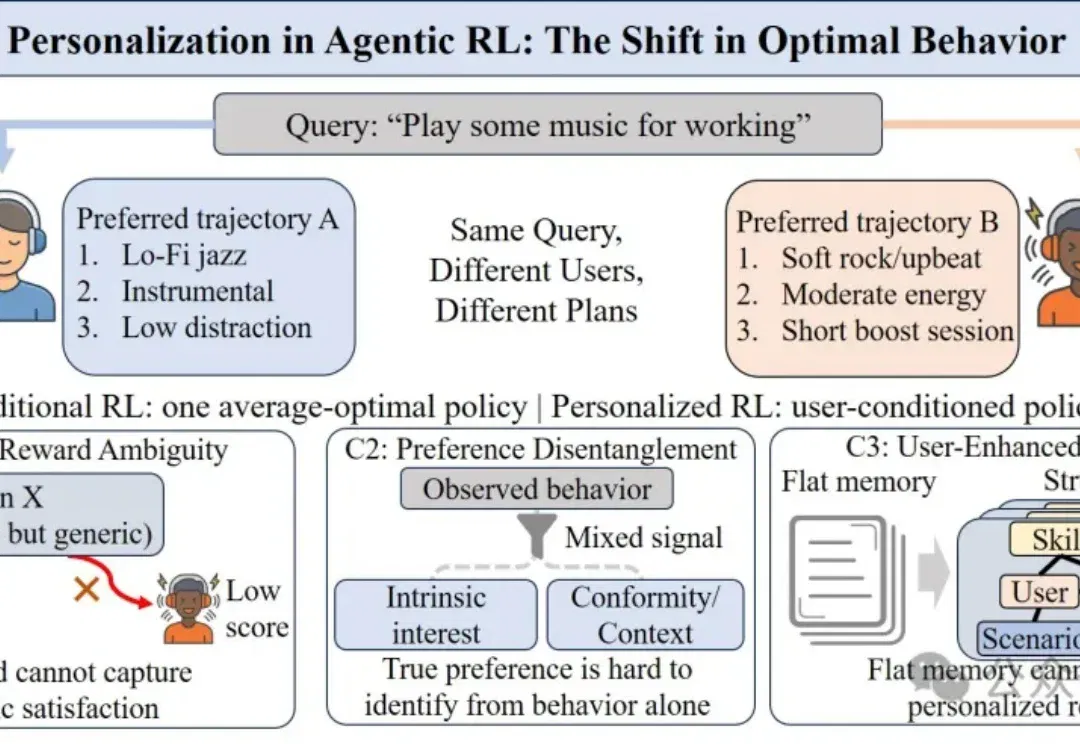
当个性化Agentic RL遇上现实用户平台场景时,一直存在一个常见难点:面对同样的query,不同用户往往偏好不同的规划策略、工具调用和最终表达。
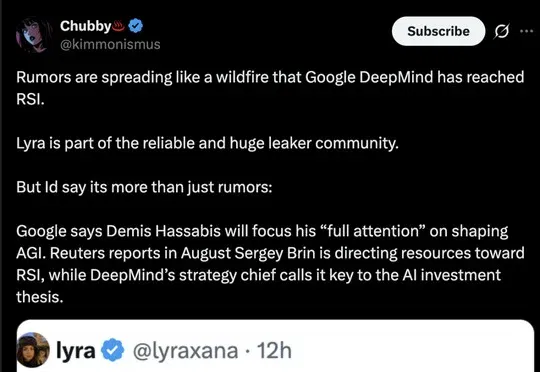
谷歌DeepMind被传已实现递归自我改进(RSI),其生成式语言API中出现名为rsi-model-liverl-le的模型,联创Sergey Brin力促Gemini团队全力押注RSI方向,Gemini Flash以每三周迭代一次的节奏加速发布,但相关截图真伪尚未得到第三方验证。
谷歌Antigravity团队公布Teamwork多智能体编排框架成果,轻量级Gemini 3.7 Flash复现了Gemini 3.1 Pro解出的3道博士级数学难题,并从零构建RISC-V CPU模拟器、改进Eigen和ParlayHash开源库代码,证明小模型通过制度化博弈编排也能完成顶尖科研与工程任务。
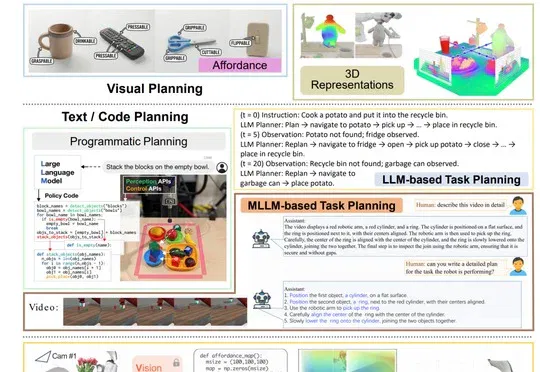
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode