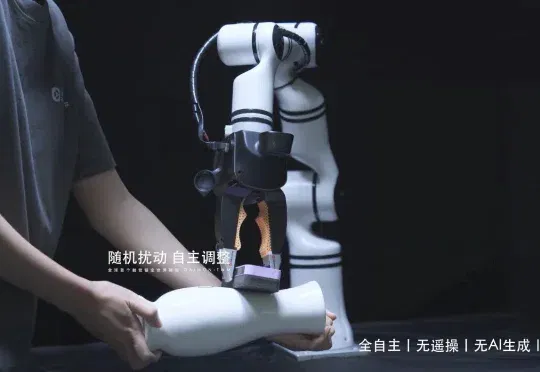
比李飞飞的T-Rex更进一步:戴盟发布全球首个触觉锚定世界模型 Daimon-TWM(在新窗口打开)
8 月 10 日,戴盟机器人正式发布全球首个触觉锚定世界模型 Daimon-TWM(Tactile-grounded World Model),以原生触觉贯穿物理认知、推演决策和瞬时反应全阶段。这个 “物理交互脑” 不仅能理解正在发生的物理接触,还能预测下一步交互会发生什么,并根据瞬息万变的反馈及时修正动作。
共 388 篇
8 月 10 日,戴盟机器人正式发布全球首个触觉锚定世界模型 Daimon-TWM(Tactile-grounded World Model),以原生触觉贯穿物理认知、推演决策和瞬时反应全阶段。这个 “物理交互脑” 不仅能理解正在发生的物理接触,还能预测下一步交互会发生什么,并根据瞬息万变的反馈及时修正动作。
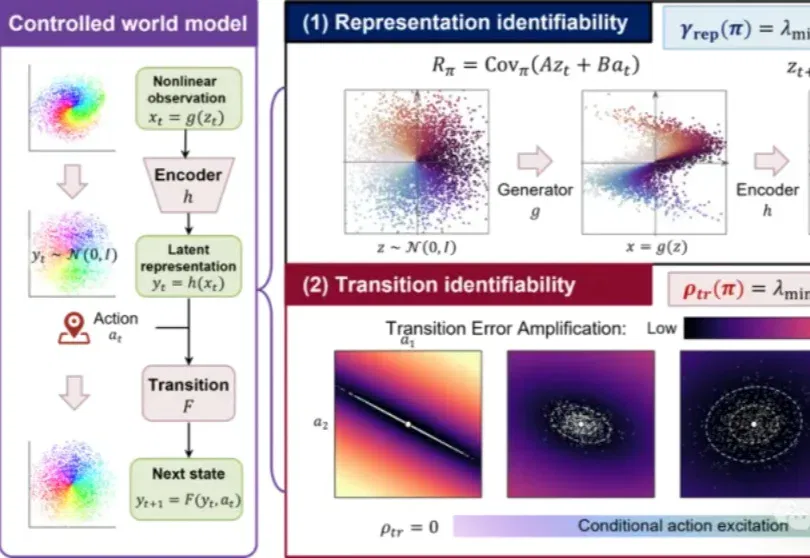
世界模型是物理原生智能(Physics-native Intelligence,Phi)重要的组成环节。
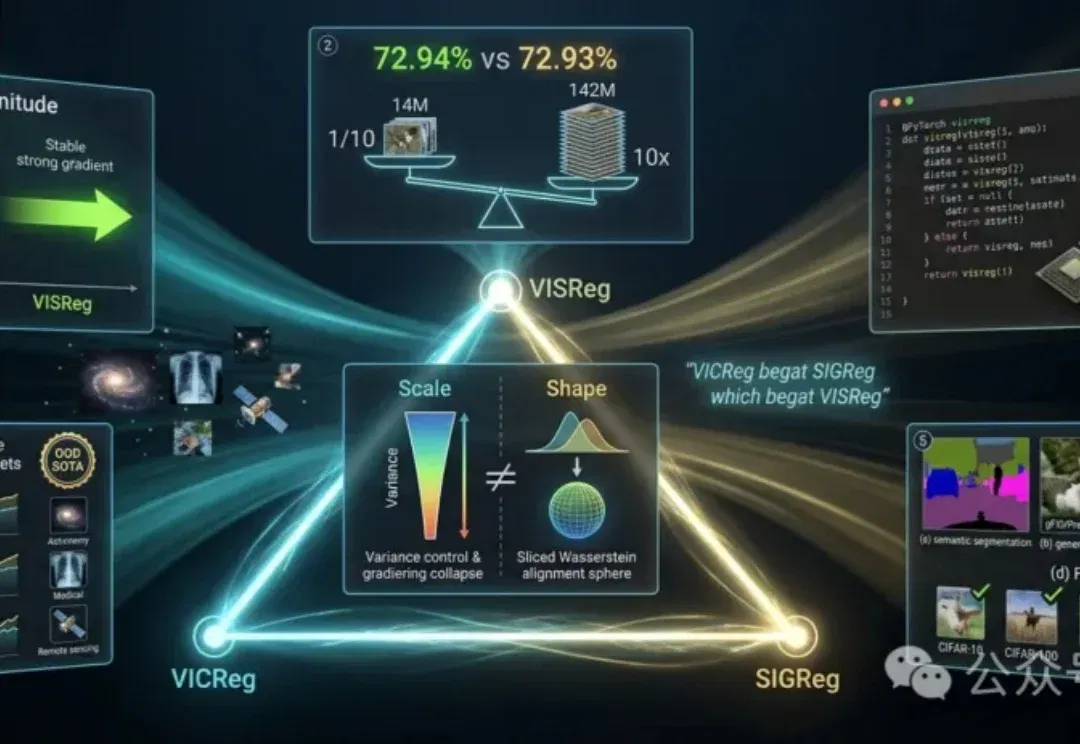
JEPA世界模型的底层是Yann LeCun自2017年起持续倡导的自监督学习(Self-Supervised Learning, SSL)。
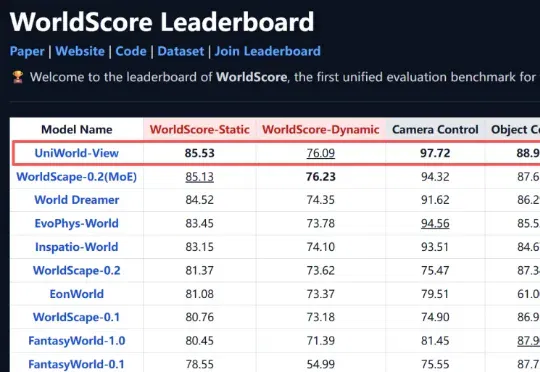
最近,兔展智能联合北京大学、鹏城实验室研发的 UniWorld-View 登顶李飞飞团队 WorldScore 世界模型榜单(训练数据来自北大系初创企业元空智能),并完成国产昇腾算力适配与代码、权重开源。
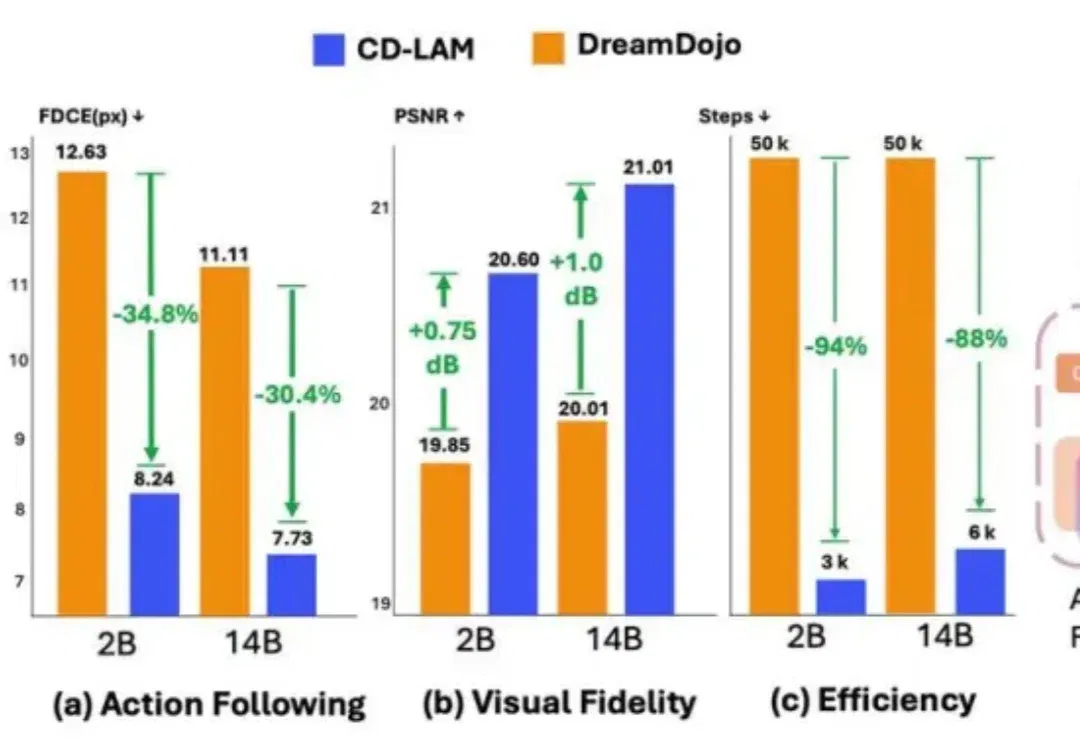
人类可以轻松想象一个还没做出的动作会带来什么:手一松,杯子会掉;往前一推,抽屉会合上。动作尚未发生,大脑已经预演了可能的结果。对机器人来说,具身世界模型(Embodied World Model)会根据当前观察和未来的动作,预测动作执行后的未来画面。
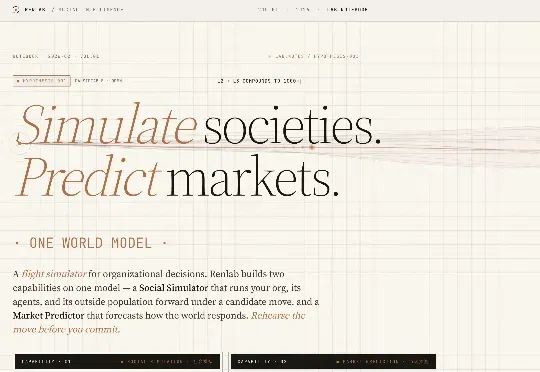
社会智能公司境瞳科技近日完成数千万元人民币天使轮融资,投资方包括英诺天使基金、水木清华校友种子基金、零以创投和驰星创投。这笔钱将主要用来扩大社会模拟器的规模,为社会世界模型的预训练做准备。
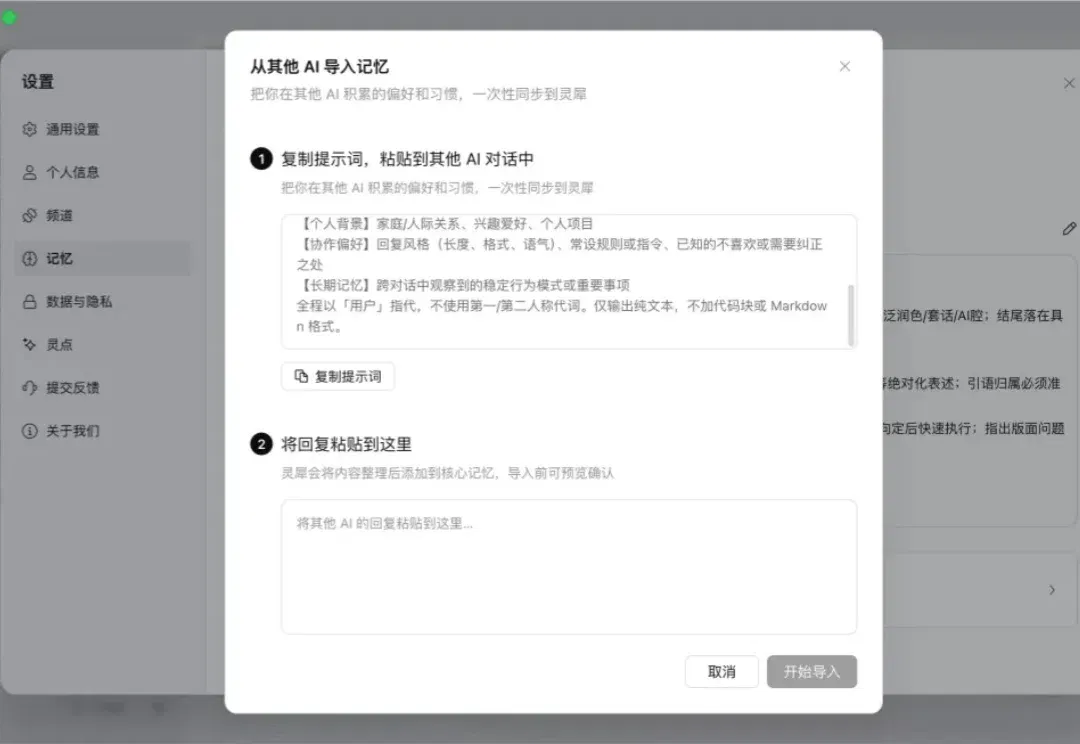
「帮我把这10万字速记整理一下。」 这句话打出去的时候,我其实没抱太大希望。 5份具身智能coffee chat记录,十多位嘉宾,世界模型、VLA、机器人强化学习、仿真数据,各种内容混在一起。 不光人名长得像,技术路线听着也像。 要是我自己整理,八成得看串。 结果没过多久,一套知识库就被搭了出来。 原本散落在不同文档里的讨论,被重新串到了一起: 5场活动分别聊了什么,世界模型和VLA之间是什么关系,具身智能为什么一直缺数据,灵巧手和夹爪又在争什么,都能从总览里快速找到概括。 几场讨论里反复出现的共识和分歧,统统都被拎了出来,归纳成了6大主题,从总览入口还能快速跳转到该主题的单独页面。 完成这项
WorldArena 1.0 的核心意义,在于将世界模型评测从 “好不好看” 推进到 “是否真的有用”。它不再只关注视频观感,而是把物理一致性、可控性、3D 准确性和具身任务功能性纳入统一评测框架,使许多看似流畅的生成结果第一次在机器人具身任务中接受检验。
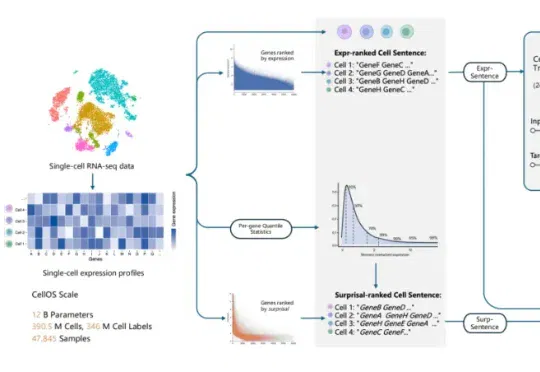
最近,AI虚拟细胞(AIVC)赛道,迎来关键突破!作为全球最早布局该领域的企业之一,百曜科技正式发布全球首个基于LLM-JEPA架构的AI虚拟细胞世界模型——AURA CellOS。
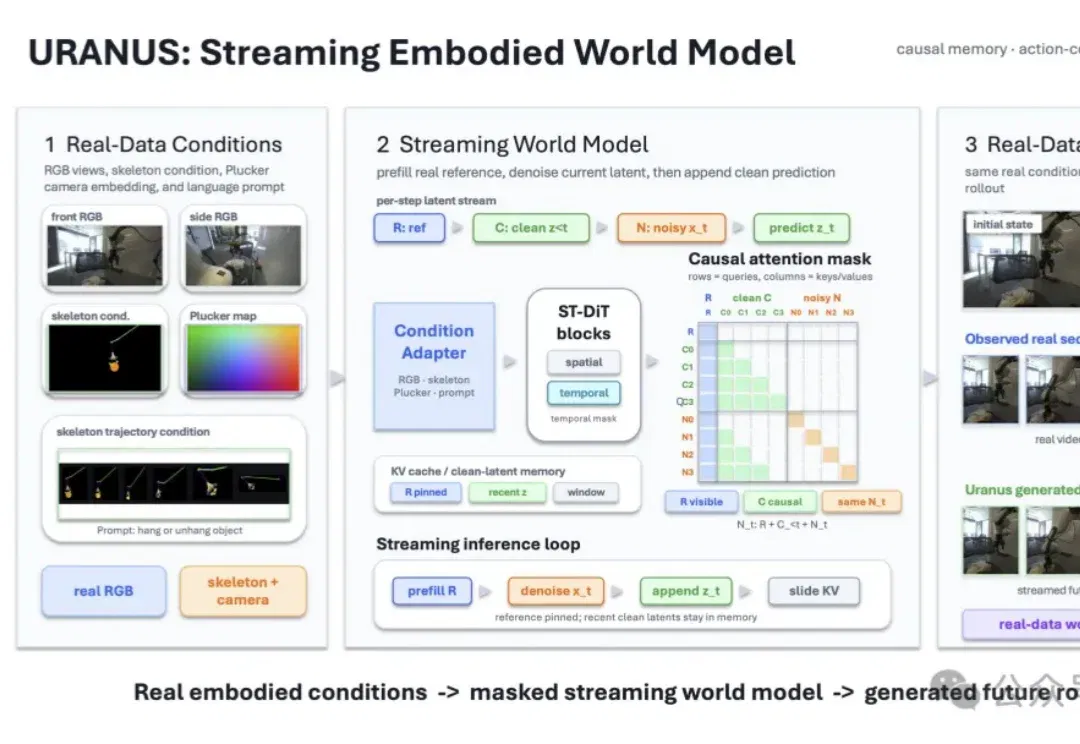
眼下具身赛道都在卷世界模型,都在抢着做机器人的“大脑”。