看一遍就会,三星&上交提出RoboICL新方法,GPT-6 Astra多项机器人操控评测全面领先(在新窗口打开)
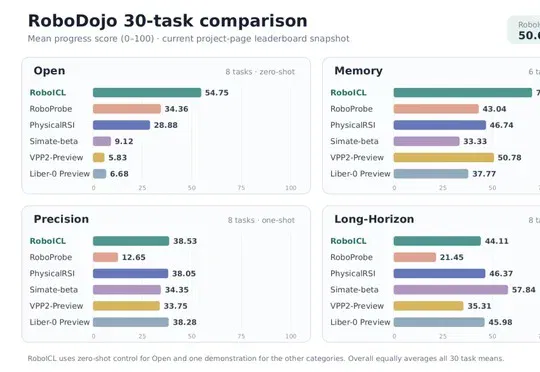
三星与上海交通大学提出RoboICL具身上下文学习方法,通过冻结GPT-6 Astra模型并在推理时提供少量示范与机器人自身交互记忆,在RoboDojo 30项机器人操控评测中以50.64分全面领先PhysicalRSI等现有方法,并公开了929条可逐布局核查的执行记录及真实机械臂实验结果。
共 881 篇
三星与上海交通大学提出RoboICL具身上下文学习方法,通过冻结GPT-6 Astra模型并在推理时提供少量示范与机器人自身交互记忆,在RoboDojo 30项机器人操控评测中以50.64分全面领先PhysicalRSI等现有方法,并公开了929条可逐布局核查的执行记录及真实机械臂实验结果。
苹果真正的AI杀手锏并非Siri,而是硬件路线——在新任CEO John Ternus主导下,苹果计划于2029年前后重返企业服务器市场,推出搭载两枚或四枚M8 Ultra芯片的设备用于本地AI推理,凭借统一内存架构为企业提供开箱即用的AI部署方案。
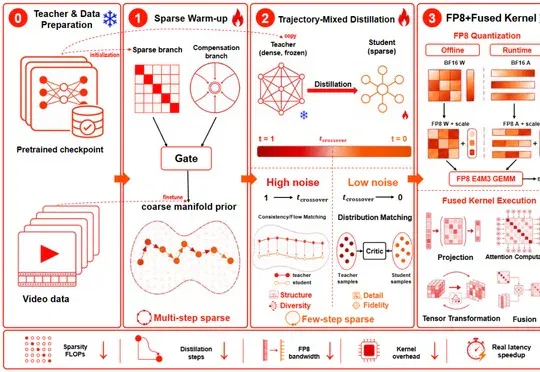
北京大学、清华大学与阿里巴巴等机构联合提出SparkDiffusion视频生成加速系统,通过融合稀疏注意力、少步蒸馏与FP8量化,在单卡RTX 5090上实现最高720倍推理加速,可在18秒内生成5秒720P视频,并已完整开源权重与训练代码。
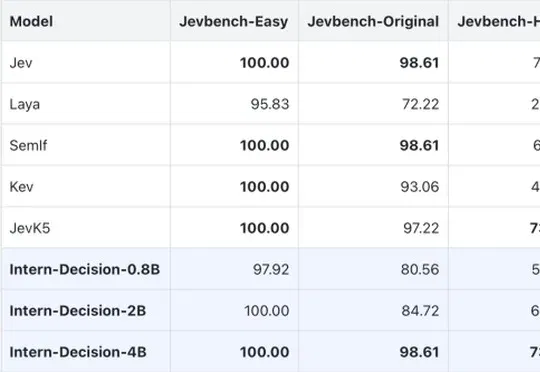
上海人工智能实验室开源的多模态决策SOTA模型Intern-Decision采用自回归式掩码语言任务框架,在推理速度上比Jev提升2至3倍,并在游戏画面决策、验证码识别和网页操作等任务中展现出将视觉理解与结构化决策结合的能力,目前已在Hugging Face、GitHub开源0.8B、2B和4B三个版本。
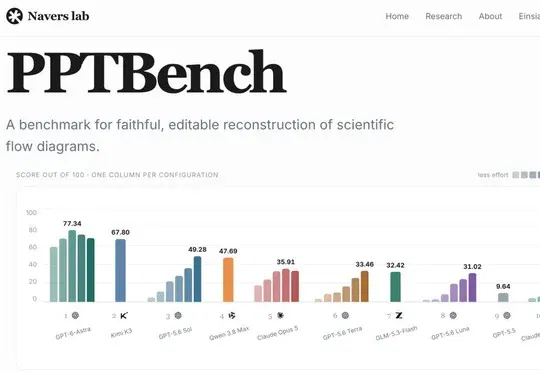
Einsia AI旗下Navers Lab发布视觉编程基准PPTBench,包含500个科学流程图任务并测试10个模型36种配置,GPT-6 Astra High以77.34分居首,但64.03%的结果因流程语义错误被拒,表明视觉理解仍是当前主要瓶颈。
RSI(递归自我改进)已经热了一段时间。从 OpenAI、Anthropic 到谷歌,头部实验室都在探索如何让 AI 参与下一代 AI 的研发,创业公司也开始围绕它做产品、搭环境、建评测。
最近,一个叫Jev的新模型突然火了。 它来自TypeSafe AI。这支有OpenAI背景的团队没有继续卷生成和推理,而是换了个方向:让AI直接做判断。 他们甚至把口号直接写成:Decisions, not strings(要决策,不要文本)。 Jev的走红,也让“Decision”(决策)重新成为AI圈的热门词。 但如果把时间线往前拨几个月,会发现这条趋势并不是今天才出现。 在Jev受到关注之前,国内已经出现了一条“决策AI”路线。今年6月,中科闻歌(此前被部分媒体称为“决策大模型第一股”)发布了通用决策大模型Decitron决策机,尝试将世界模型、多智能体推演、博弈与求解纳入统一的决策框架
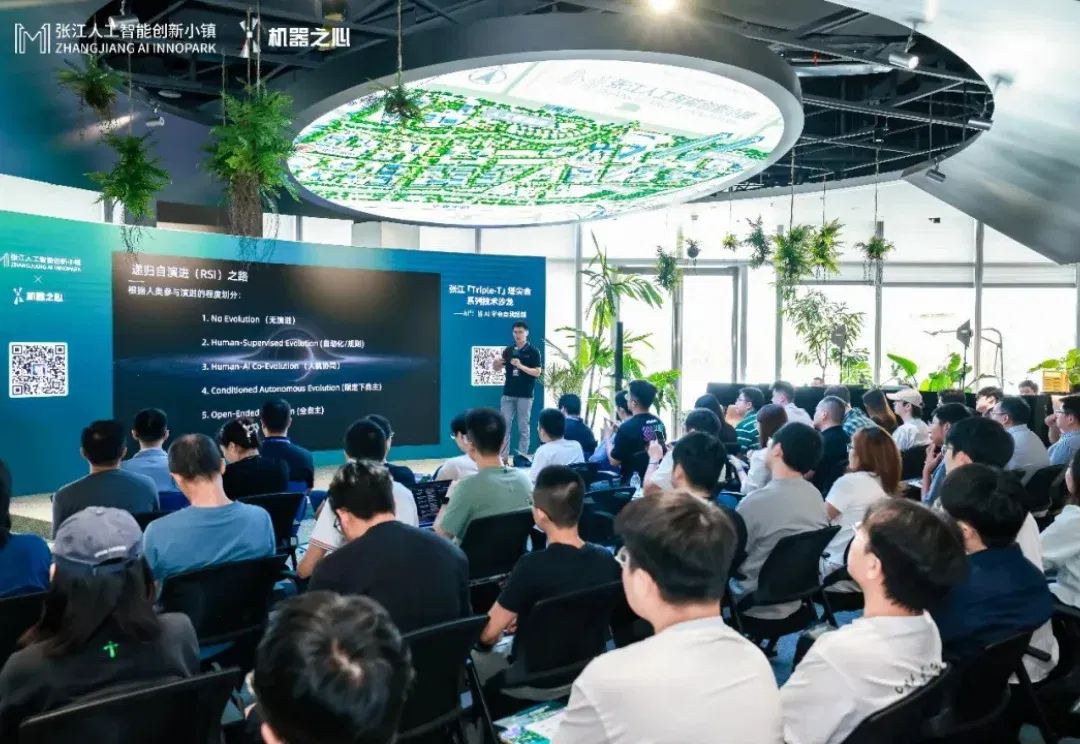
AI 距离真正的递归自我改进(RSI)还有多远?当前,AI 已开始参与数据生成、训练优化、工具迭代与结果验证,但参与研发,并不意味着已经具备持续改进自身的能力。它能够自主完成哪些环节,又如何将局部优化连接成持续、可靠的改进闭环?回答这些问题,需要回到具体的研究与实践,审视已有进展与尚待突破的瓶颈。
近日,IQuest Research 同北京航空航天大学、曼彻斯特大学等合作伙伴发布 ModularRSI,尝试让 Agent 根据自身执行经验,持续修改模型外围的运行机制——Harness。
Z Potentials获悉,Physical AI公司息壤开物近日连续完成数亿元种子轮及天使轮融资,目前估值达5亿美元。本轮融资由敦鸿资产领投,华控基金、三花控股、银杏谷资本、泽然资本、本坚基金、天使基石、标朴投资等机构跟投。募集资金将主要用于原生物理AI模型的规模预训练、真实物理交互数据建设、核心研发人才引入及场景验证。