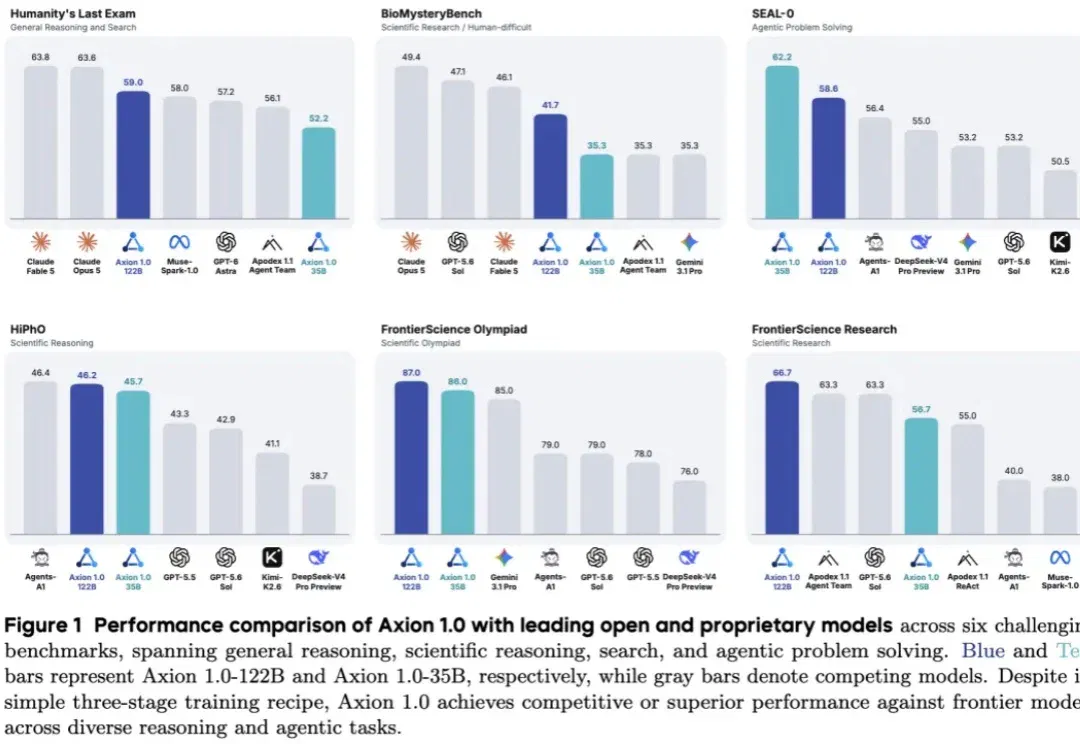
Axion 1.0开源智能体训练流程,以两阶段SFT和RL培养科学工具能力(在新窗口打开)
杜克大学、字节跳动等团队介绍Axion 1.0,通过推理与信息获取两阶段监督微调,再进行强化学习。论文报告数学、科学推理和信息搜寻等任务的结果,并开放训练材料。
共 362 篇
杜克大学、字节跳动等团队介绍Axion 1.0,通过推理与信息获取两阶段监督微调,再进行强化学习。论文报告数学、科学推理和信息搜寻等任务的结果,并开放训练材料。
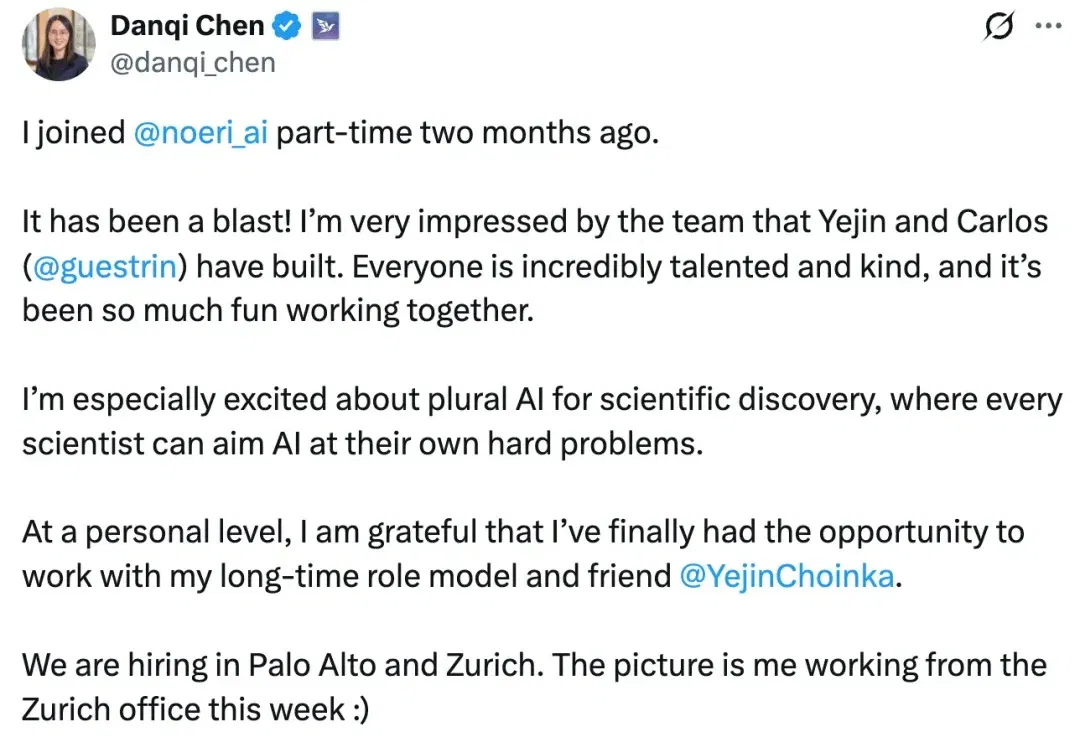
陈丹琦披露兼职加入Noeri。该公司由Yejin Choi与Carlos Guestrin共同创立,提出复数智能理念,计划结合企业数据优化模型、工具及工作流,并让人类审核每次改动。
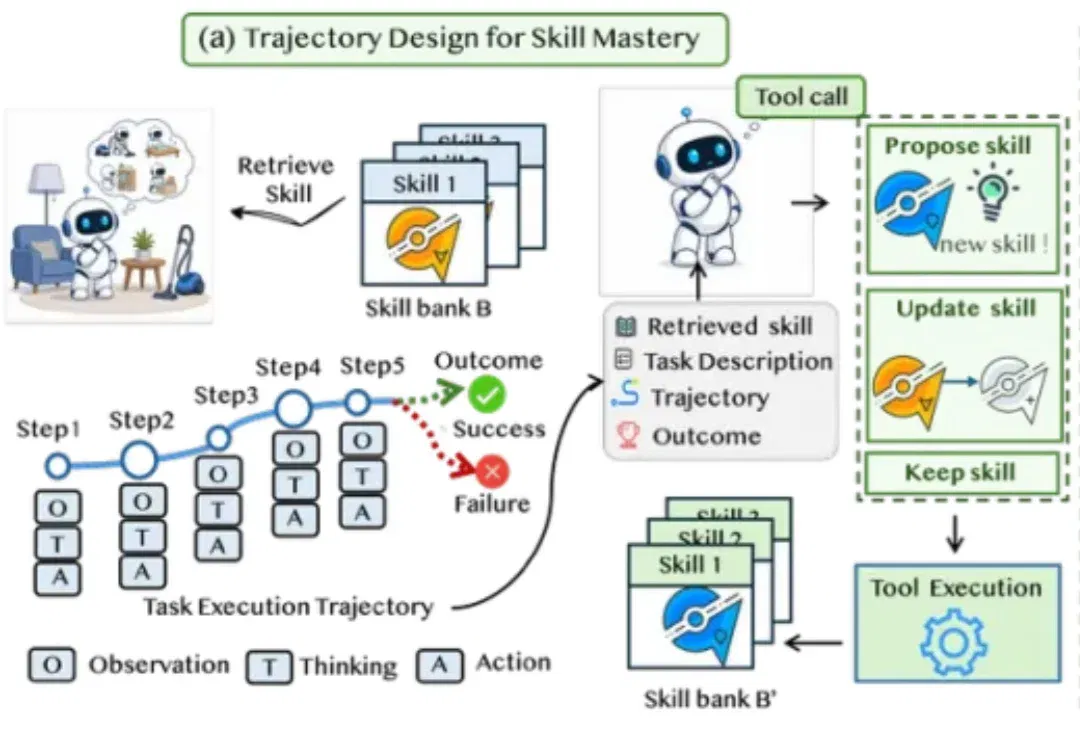
方法让同一策略创建、更新和保留外部技能,以相关探测任务的变化构造奖励,在ALFWorld、WebShop及搜索问答测试。
World Labs 将生成、布景、打光与网格导出串为工具链。媒体记录草图和重庆场景体验,也指出成片或游戏仍需后续制作。
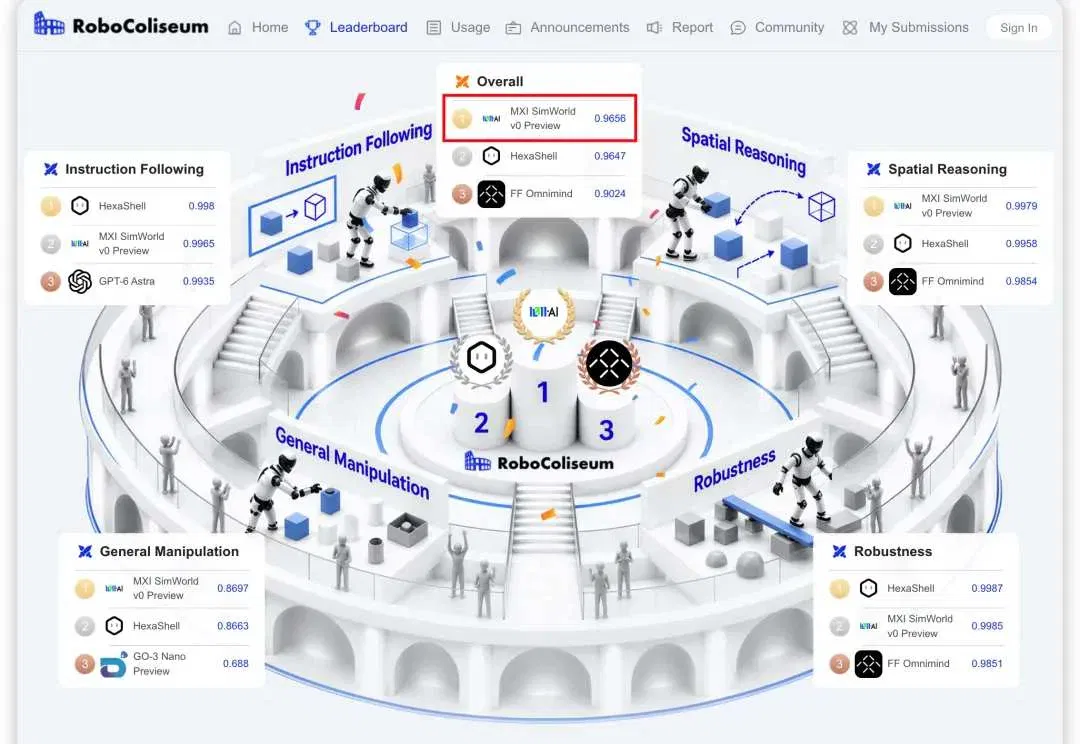
据团队介绍,系统把场景重建、交互校准与并行动作预演连接起来。报道列出11月11日榜单结果,并介绍真机验证方向。
投中网披露 TensorWorld 物原科技连续完成天使轮及天使+轮融资,并介绍团队在物理表征、动力学预训练与机器人仿真上的方向。
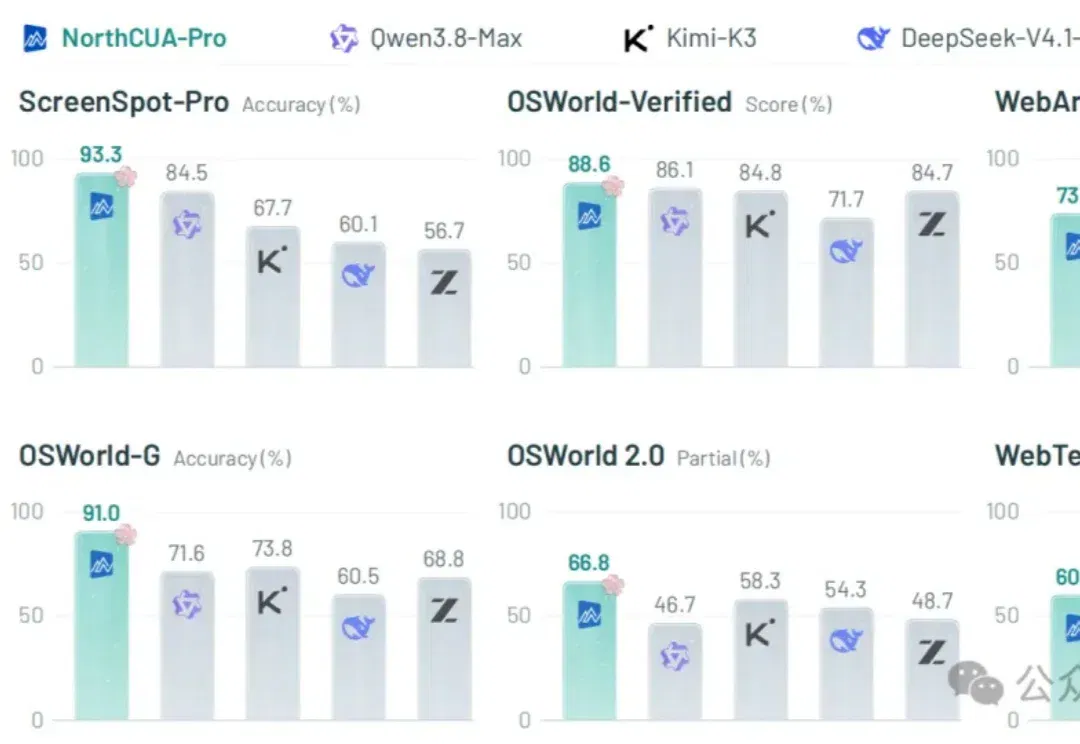
NorthCUA 将任务构造、执行验收与分阶段训练结合。团队报告中,Nano、Mini 和 Pro 在 OSWorld-Verified 上分别达到 78.90%、85.30% 和 88.64%,加速路径也有一定成功率代价。
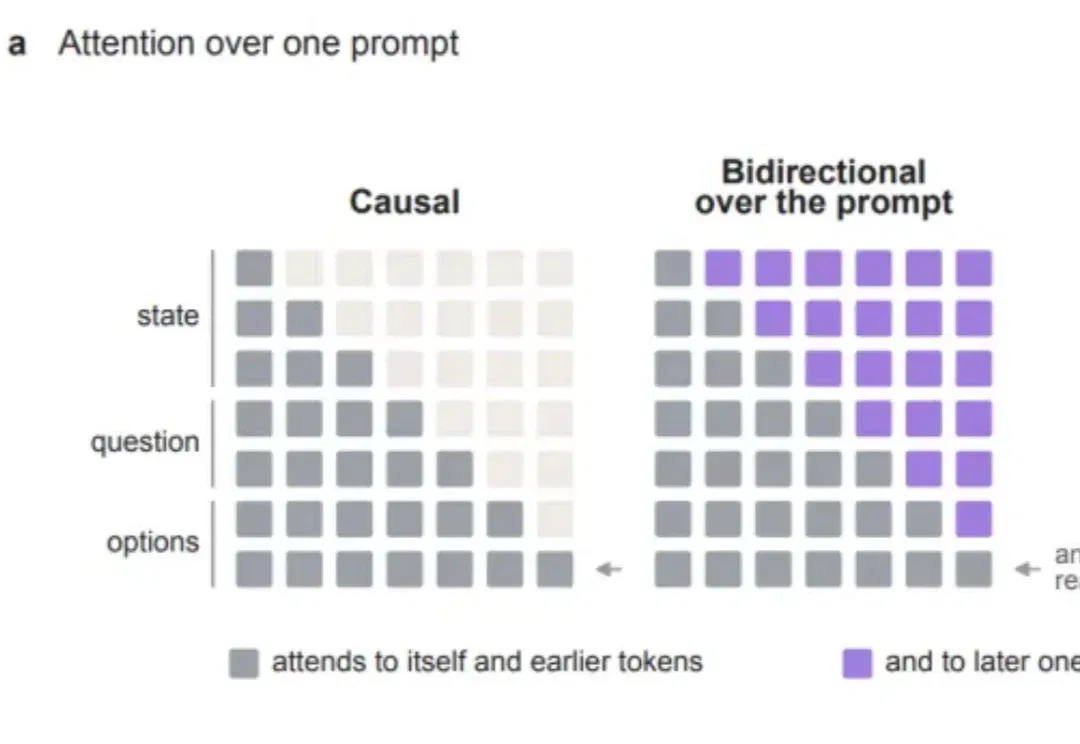
StartLux-Decision 结合单次概率判断与按需推理,研究置信度门控、RLCD²训练和策略感知校准。论文区分推理长度、终止率与准确率,并用DecisionPivot检验关键条件变化;推理收益及置信度仍受任务分布和路由策略影响。
浙江大学、TeleAI 与伽马智能提出 GR-BC,把多次成功、失败和人工介入轨迹连成图,从成功终点反向搜索进度,再为有效动作片段加权训练。在四项精细操作的真机实验中,X-VLA骨干平均成功率约91%,其他骨干只在部分任务上验证。
Anthropic早期员工Ivan Vendrov在《Some Memories of Early Anthropic》中回忆,入职八个月后因AI安全使命与商业化、模型竞赛压力带来的精神重压选择离开,并质疑公司将谨慎服从的助手塑造为“受过创伤的官僚”。