OpenClaw:红过,爱过,散了(在新窗口打开)
OpenClaw数月内GitHub Star飙至38万成现象级爆款,但因Token消耗与安全风险被Claude Code、Codex等Harness取代而迅速降温,国内已涌现30余款衍生产品,创始人Peter Steinberger已加入OpenAI研发下一代Agent。
共 180 篇
OpenClaw数月内GitHub Star飙至38万成现象级爆款,但因Token消耗与安全风险被Claude Code、Codex等Harness取代而迅速降温,国内已涌现30余款衍生产品,创始人Peter Steinberger已加入OpenAI研发下一代Agent。
由Liu Fayao(刘发耀,新加坡A*STAR研究科学家),Ye Deheng(叶德珩,前腾讯AI合伙人&首席专家)和Chen Tianrun(陈天润,魔芯科技创始人)带领的研究团队提出了Claw AI Lab。
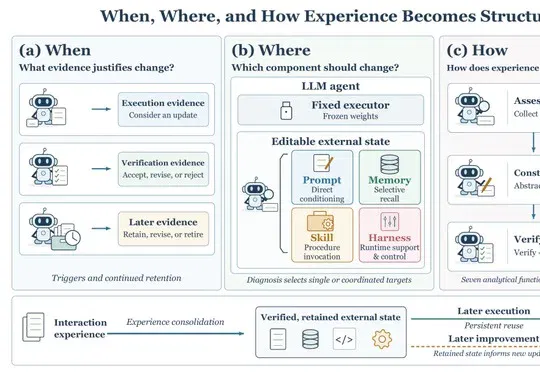
论文围绕Prompt、Memory、Skill和Harness四条路线,以七步生命周期比较更新闭环,并强调独立验证、回归与长期维护。
平台提供配置化托管、自定义镜像和纳管路径,结合身份、网络、日志与评测支撑协作;仍须核对Harness成熟度及能力矩阵。
Qwen Code 1.0 预览版开放融合后的运行框架,以事件组织会话、工具与反馈。团队保留稳定分支,并计划继续完善分布式扩展和任务接续。
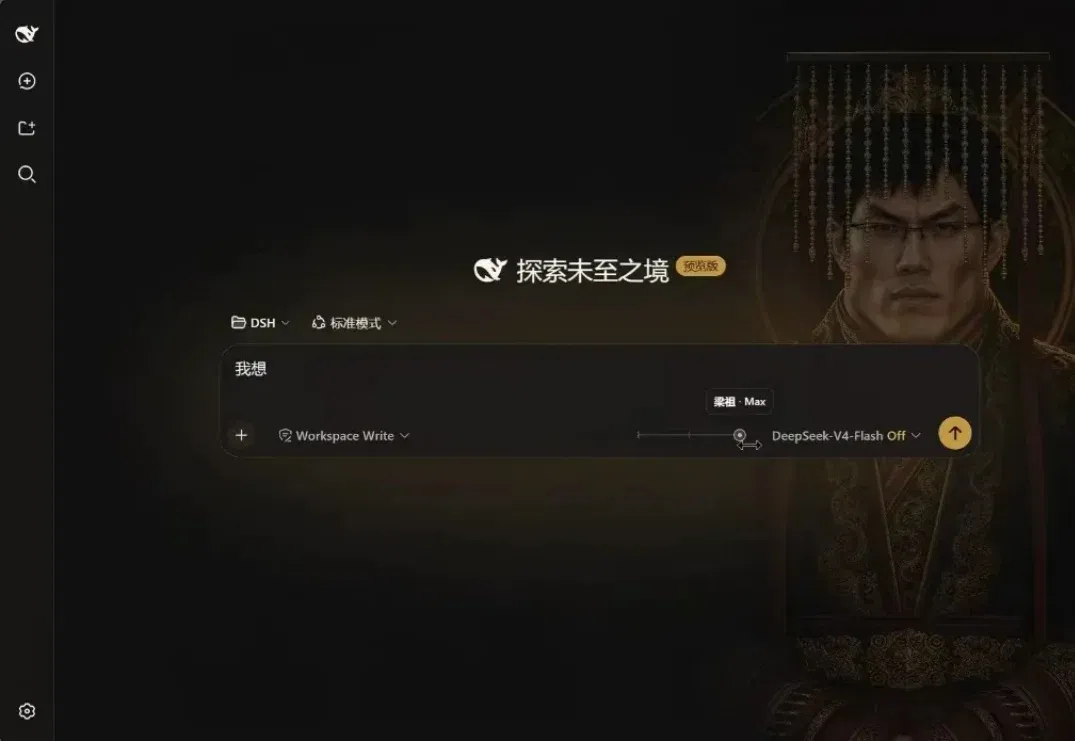
教程介绍模型接入、工作区权限、四种模式、第三方插件和用量管理。所列版本、收费和支持平台以写作时的说明为准。
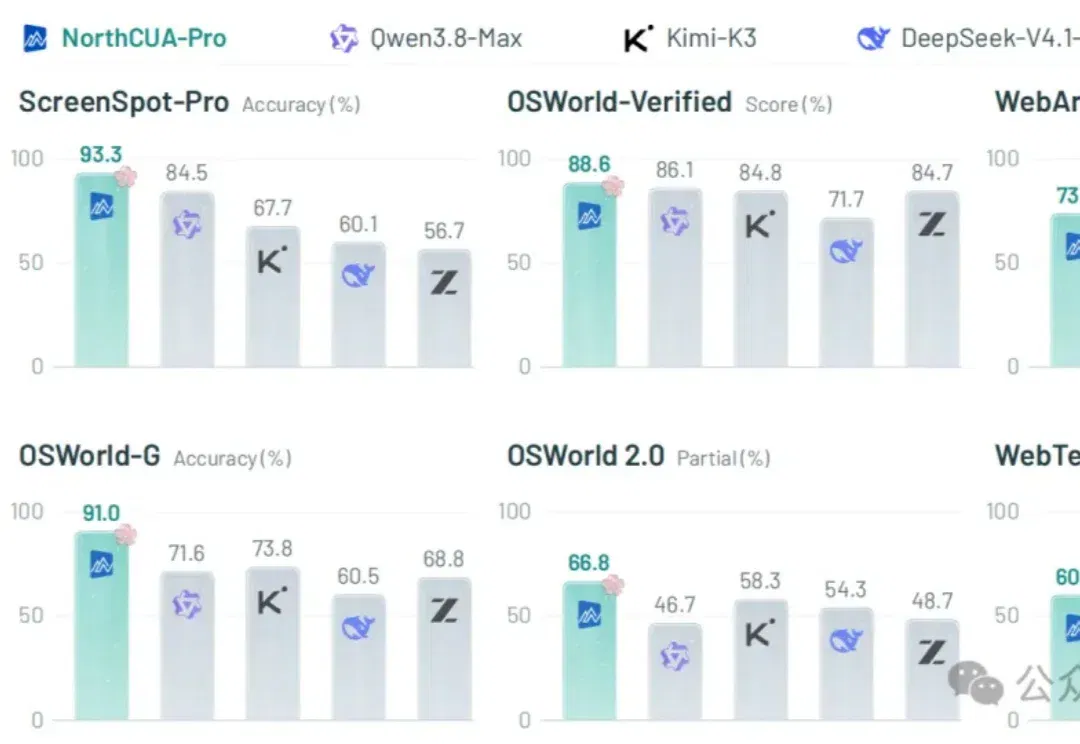
NorthCUA 将任务构造、执行验收与分阶段训练结合。团队报告中,Nano、Mini 和 Pro 在 OSWorld-Verified 上分别达到 78.90%、85.30% 和 88.64%,加速路径也有一定成功率代价。
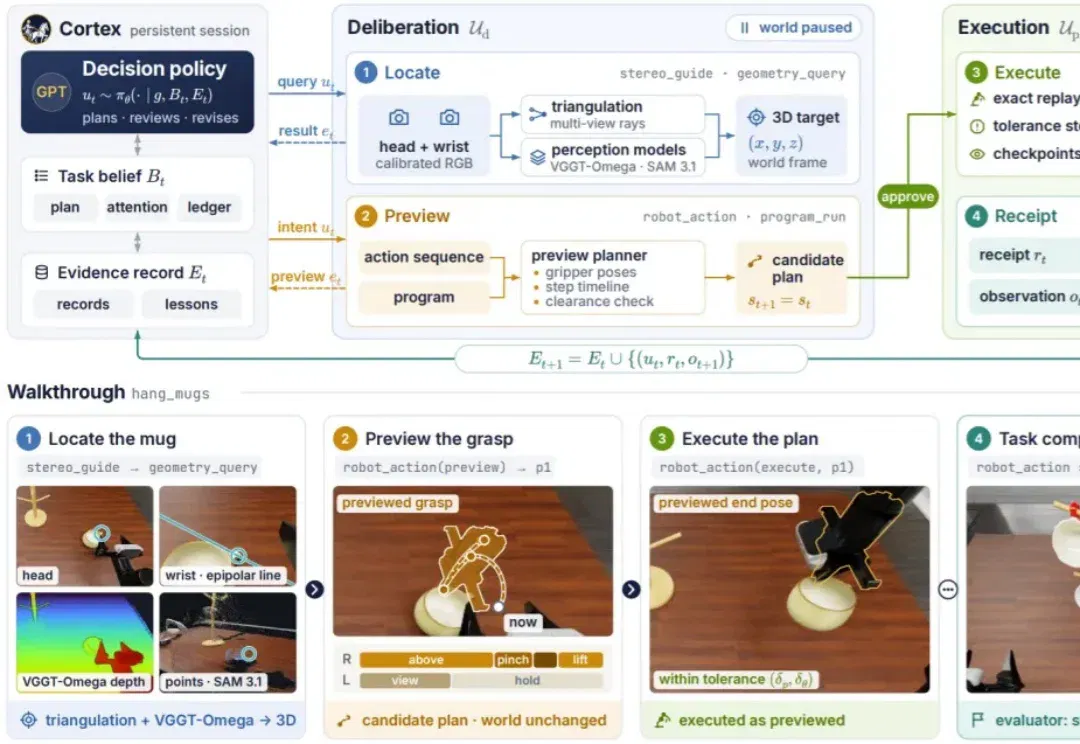
星衍智能介绍具身 Harness 框架 Auriga,以几何测量、动作预演、执行验证与失败记录支持机器人在线纠错。团队在 RoboDojo 和 RoboCasa365 仿真基准上采用固定系统评测,并讨论从人工推动的通用能力迭代走向自主改进的下一步。
DeepSeek Harness 团队公开 Super-agent 原型,介绍 Router 与 Worker 双层结构、事件订阅直通、上下文召回,以及计算与执行环境分离。初步合成负载实验展示了多任务耗时与 Token 开销之间的取舍;文章也列出长程记忆、人机接管、安全与隐私等尚待解决的问题。
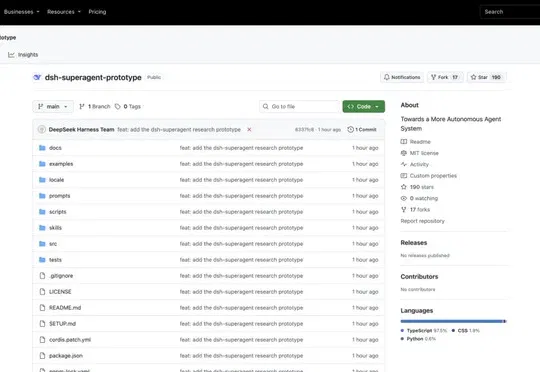
DeepSeek Harness 团队发表技术文章,介绍由 Router 统筹、Worker 执行的 Super-agent 架构,支持跨会话并行、主动响应外部事件和长期在线,并已用于内部研发协作,相关原型 dsh-superagent-prototype 已开源但尚非正式产品。