高德重磅发布3D原生城市世界模型ABot-Earth0.5,把地球玩成了《我的世界》!(在新窗口打开)
6月8日,高德重磅发布了全球首个3D原生城市世界模型——ABot-Earth0.5。ABot-Earth0.5的发布不仅宣告着城市级场景3D原生技术的重要突破,更彻底重塑了传统3D建模的生产逻辑与成本结构。
共 388 篇
6月8日,高德重磅发布了全球首个3D原生城市世界模型——ABot-Earth0.5。ABot-Earth0.5的发布不仅宣告着城市级场景3D原生技术的重要突破,更彻底重塑了传统3D建模的生产逻辑与成本结构。
近日,北京大学 EvoPhys 团队推出首个以 “人” 为中心的 “场景级万物可控” 5D 世界模型 EvoPhys-World,基于摩尔线程全国产算力底座,团队首次将 AI 生成世界从 “可观看、可漫游,浅交互” 的阶段,推进到 “可操纵、深交互、自进化” 的新阶段。
世界模型黑马横空出世!就在刚刚,生数科技的MotuBrain零宣发登顶双榜,直接打通「看懂世界+执行行动」,而且不同的是,他们把World Action Model适配多个头部机器人本体,完成多个长程任务,这是国产AI的硬核突围!从此,具身智能彻底迈入新纪元。
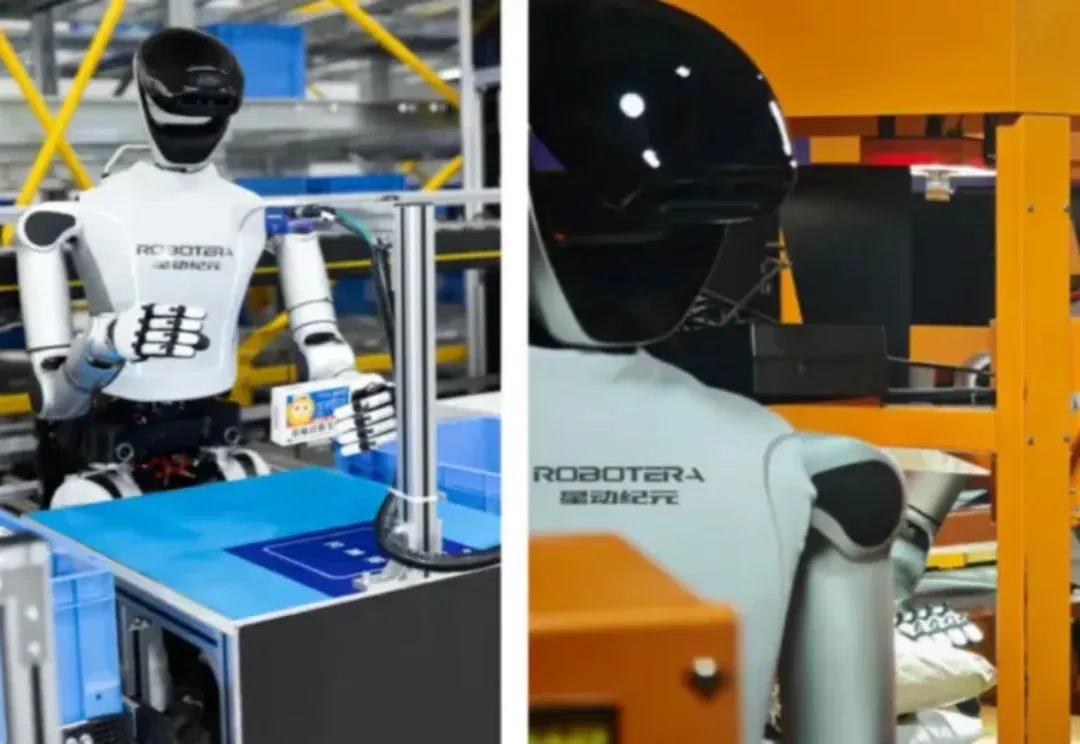
2026,什么最火爆? 具身智能和世界模型,今年合计已吸金超300亿元,前者是物理AI落地的产品,后者是物理AI的“训练场”,它们共同组成了物理AI的一体两面。 然而,物理AI始终是融入真实世界的AI,尽管世界模型代表的仿真路线,以较低成本为物理AI供应了海量数据,但其中的Sim2Real鸿沟,又让行业长期头疼。如果转而依靠真实数据,成本又太高,很难上量。 在这种矛盾之下,行业开始转向虚实融合的方式,为物理AI供应大规模的数据。就在近日,这条路线上涌现出了业界首个数据基座平台。 具身智能的火,照亮数据的难 开年短短2个月,具身智能赛道融资超20起,平均3天不到就有一笔热钱涌入,行业累计融资金额
当全行业还在为昂贵的多视角数据焦头烂额时,中科院和CreateAI重磅推出NeoVerse,直接用百万单目视频砸开了4D世界模型的大门,让AI真正学会了理解开放世界。

进入到 2026 年,可交互世界生成面对一道更难的考题:AI 生成的世界能否经得起用户反复探索?一扇门画得逼真,只是起点。往前走,它要自然靠近;穿过走廊再回头,它还应该留在原来的位置。用户每一次移动、转身和折返,都在检验模型是否有能力记住已经生成的世界。
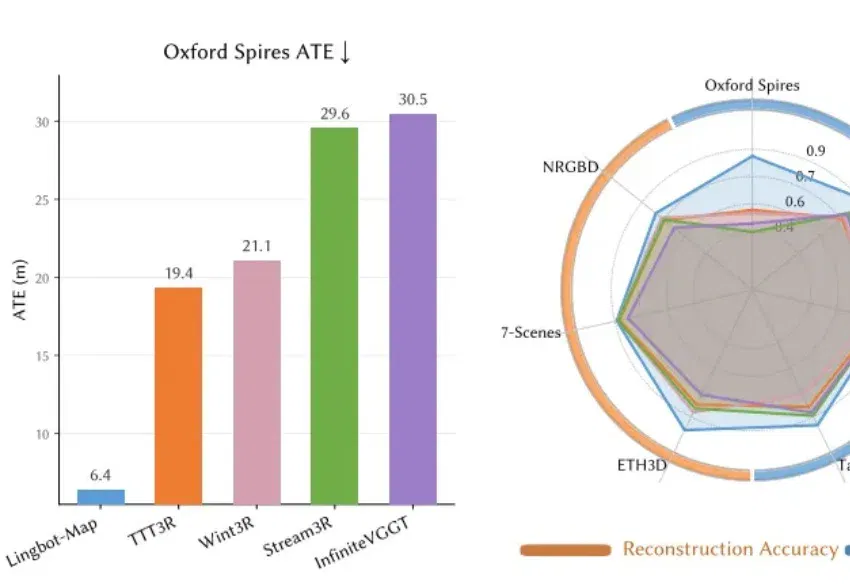
蚂蚁灵波,下了盘大棋。 今年 1 月,蚂蚁灵波一口气开源了 4 款大模型,包括高精度空间感知模型 LingBot-Depth、具身大模型 LingBot-VLA 与具身世界模型 LingBot-VA,以及世界模型 LingBot-World。 其中,LingBot-Depth 负责从图像中估算深度、感知空间距离,LingBot-World 负责对环境进行模拟和理解,LingBot-VLA/VA 负责机器人的决策和动作控制。 这四款模型「各司其职」,分别覆盖感知底层、环境理解和行动输出,但中间一直缺少一个关键环节,就是如何把连续的感知数据实时构建成稳定的三维空间模型,让后续模块有据可依。 现在,
▲图片由AI生成 一场押注AI未来的技术豪赌。 智东西2月1日报道,北京时间1月29日,北京智源人工智能研究院推出的多模态大模型“悟界·Emu”登上Nature正刊,成为继DeepSeek之后第二个达成此成就的中国大模型团队研究成果,也是中国首篇围绕多模态大模型路线的Nature论文。 ▲Nature官网截图 Nature编辑点评道:“Emu3仅基于‘预测下一个token’实现了大规模文本、图像和视频的统一学习,其在生成与感知任务上的性能可与使用专门路线相当,这一成果对构建可扩展、统一的多模态智能系统具有重要意义,有望推动原生多模态助手、世界模型以及具身智能等方向的发展。” ▲Emu3有望推动
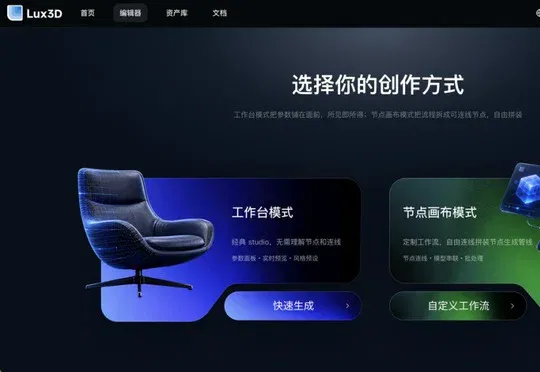
群核科技发布3D生成模型Lux3D,最快20秒即可批量生成带PBR材质的3D资产,并同步内测世界模型产品,以显式3D路线打造可交互数字空间的底层能力。
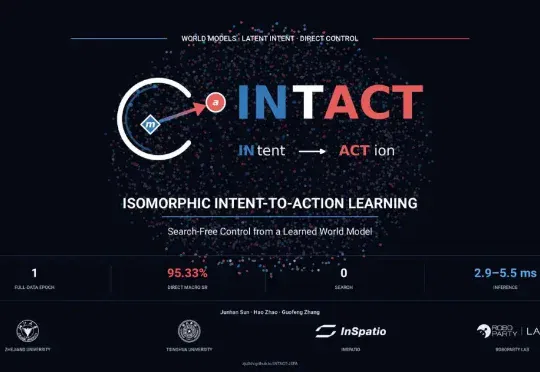
浙江大学、清华大学智能产业研究院、影溯 InSpatio、RoboParty Lab 等团队提出的 INTACT(INtent-To-ACTion),一种基于端到端 JEPA 的无搜索世界模型控制方法,试图改变这一范式:直接利用离线轨迹中已有的状态、动作与未来结果,将运动意图转化为动作模型可以读取的语义接口,使模型无需搜索候选动作序列,就能直接生成动作计划