深度|六角未来HexaShell登顶RoboDojo-Agent榜单:让Coding Agent从使用工具到迭代与创造工具(在新窗口打开)
近期,六角未来沿着 Physical Coding 的思路,进一步构建了 HexaShell-Preview。根据官方评测结果,在 RoboDojo 全部 42 项任务上,HexaShell-Preview 取得了 46.9% 的成功率、53.2 的进度得分,成功率高出第二名 7.5 个百分点,领跑 RoboDojo-Agent 榜单。
共 17 篇
近期,六角未来沿着 Physical Coding 的思路,进一步构建了 HexaShell-Preview。根据官方评测结果,在 RoboDojo 全部 42 项任务上,HexaShell-Preview 取得了 46.9% 的成功率、53.2 的进度得分,成功率高出第二名 7.5 个百分点,领跑 RoboDojo-Agent 榜单。
近日,Manifold AI流形空间登顶机器人学习基准RoboDojo榜单(Agent Track),超越 GPT-6-Astra、英伟达 GR00T-N1.。其 WorldScape R²SI系统超过GPT-6-Astra、英伟达 GR00T-N1.7等模型,位列总榜第一。
Manifold AI推出WorldScape R²SI,通过上下文学习与双层Agent持续改进能力登顶RoboDojo Agent Track总榜,超过GPT-6-Astra等模型。
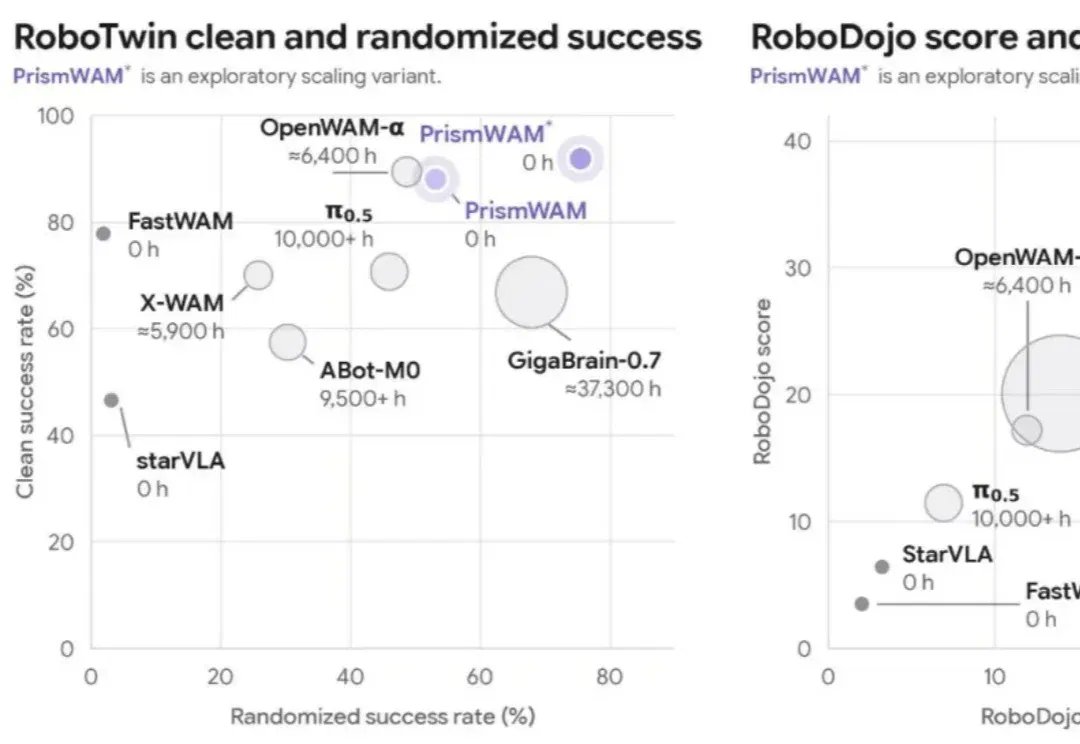
近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
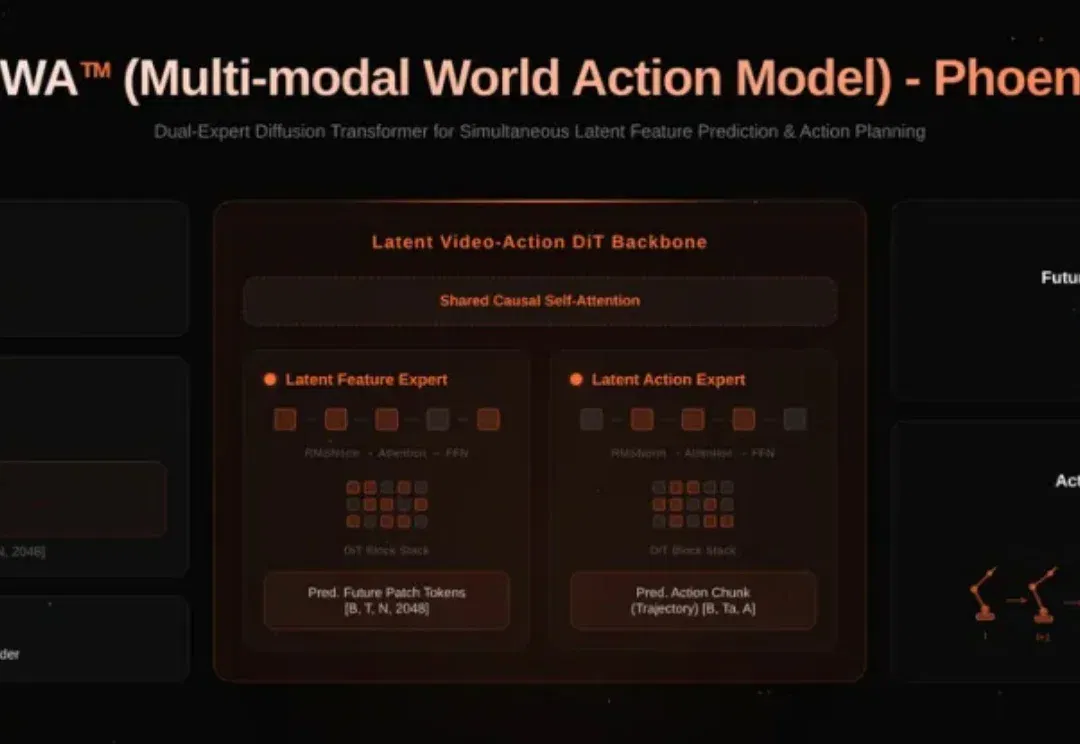
今日,无界动力正式发布并开源 MWA™-Phoenix 隐空间世界模型基座,横扫 LIBERO-Plus、LIBERO-Pro、RoboCasa GR1、Bench2Dex、RoboTwin 2.0 和 RoboDojo 真机榜。
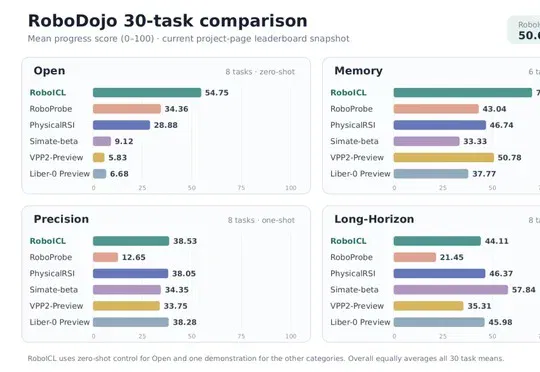
三星与上海交通大学提出RoboICL具身上下文学习方法,通过冻结GPT-6 Astra模型并在推理时提供少量示范与机器人自身交互记忆,在RoboDojo 30项机器人操控评测中以50.64分全面领先PhysicalRSI等现有方法,并公开了929条可逐布局核查的执行记录及真实机械臂实验结果。
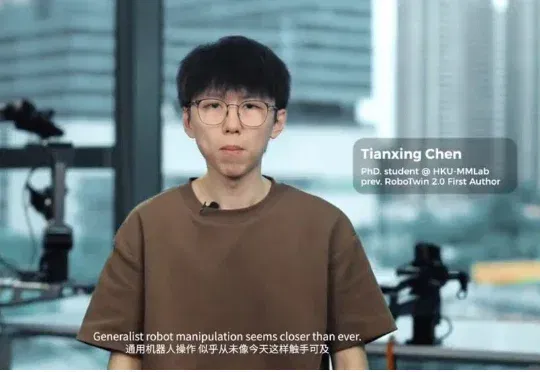
曾推出 RoboTwin 系列基准的团队发布了 RoboDojo,一套统一覆盖仿真与真实机器人操作的具身智能评测体系。它包含 42 个仿真任务、18 个真实机器人任务,并将 30 个代表性机器人策略放到同一套标准下比较。
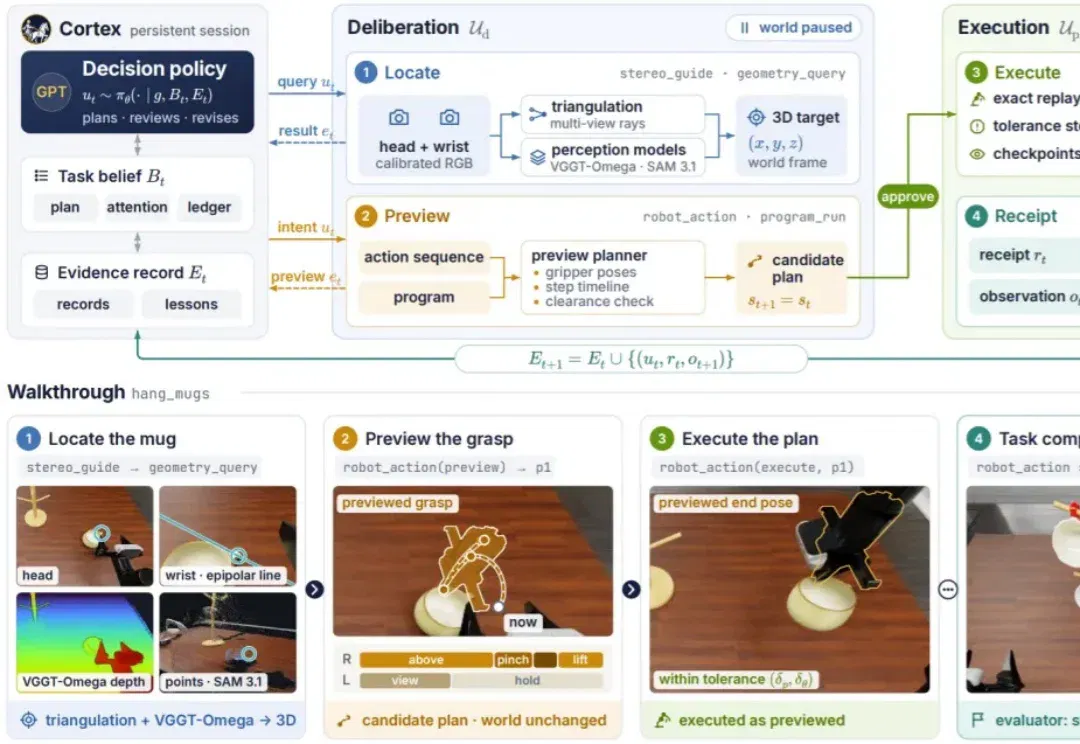
星衍智能介绍具身 Harness 框架 Auriga,以几何测量、动作预演、执行验证与失败记录支持机器人在线纠错。团队在 RoboDojo 和 RoboCasa365 仿真基准上采用固定系统评测,并讨论从人工推动的通用能力迭代走向自主改进的下一步。
诺因(Knowin)发布生成式学习框架GLOW,在RoboDojo、LIBERO-Pro、Embodied Arena三大具身智能榜单斩获第一,性能显著超越GPT-6,其原生自回归架构、Harness闭环反馈系统与RSI递归自我改进机制共同推动机器人实现"一教就会"的个性化家庭服务能力。
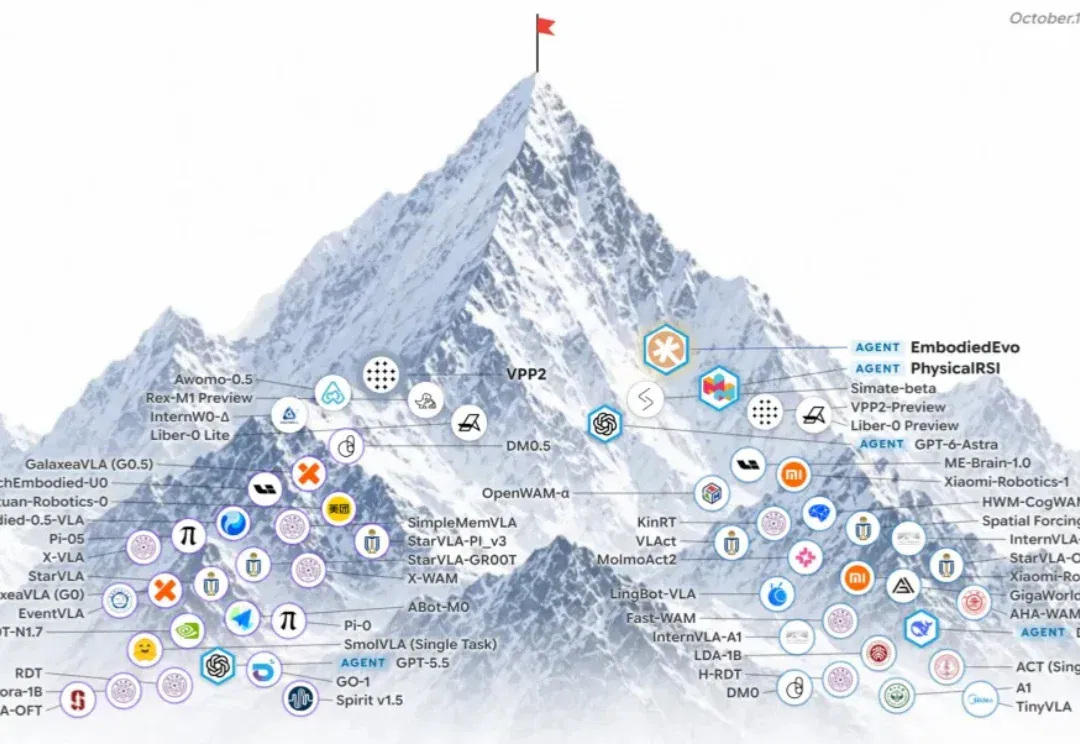
会写代码的 Agent,正在走向物理世界。