Physical Intelligence联创最新访谈:机器人尚未进入可预测的Scaling阶段(在新窗口打开)
2024 年末,Physical Intelligence 的实验室里,一台机器人正在接受叠衣服测试。
共 19 篇
2024 年末,Physical Intelligence 的实验室里,一台机器人正在接受叠衣服测试。
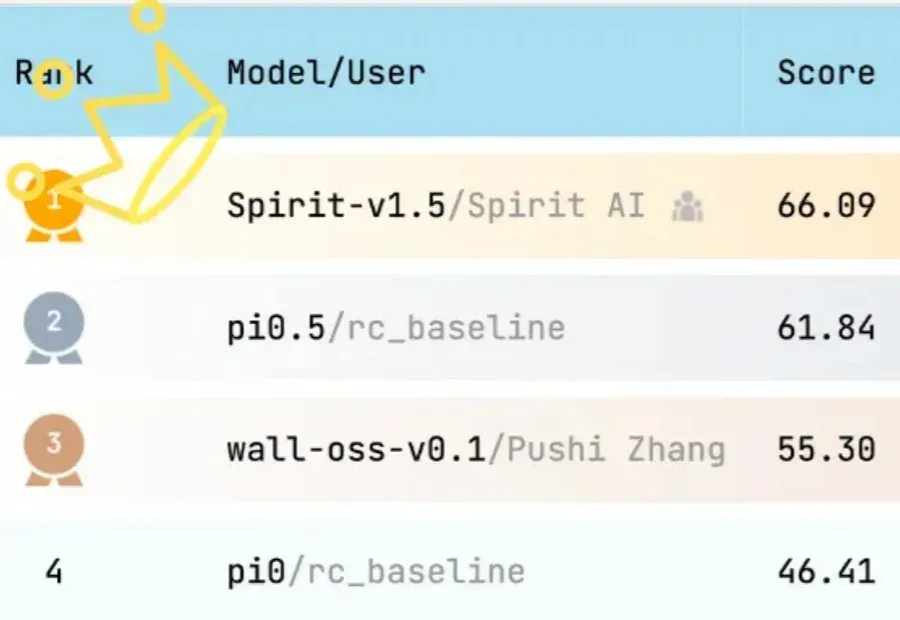
事情开始变得有趣起来了。 刚刚,来自千寻智能的具身智能基础模型Spirit v1.5,在RoboChallenge真机评测榜上,以总分66.09,成功率50.33%的成绩,超越美国明星公司Physical Intelligence的Pi0.5(π0.5),登顶榜首。 基于多样化的预训练数据采集范式,Spirit v1.5在插花、把水果放进篮子、挂牙刷杯等多项任务中,拿下第一,刷新榜单纪录。 经此一役,Spirit v1.5不仅是RoboChallenge自去年10月上线以来,首个击败baseline模型Pi0.5的国产具身模型,同时也是首个在RoboChallenge上成功率超过50%的具身智
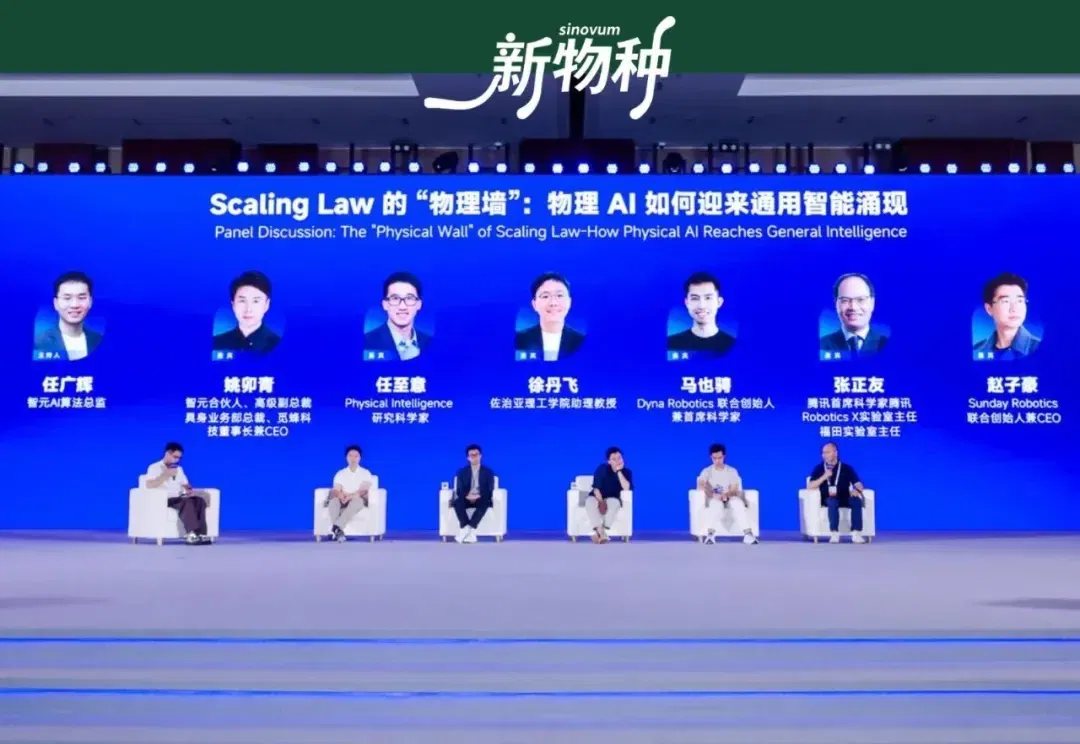
模型决定起点,数据定义终局。 2026年盛夏,上海世博中心,世界人工智能大会(WAIC)如约而至。如果说前几届大会的焦点是数字世界中的大模型参数竞赛,那么今年,聚光灯无疑打向了一个更富挑战性的领域:物理AI。 大会期间,中国向全球宣布支持人工智能发展与国际合作的重要举措,释放出进一步推动AI开放创新的信号。随着人工智能从实验室走向产业,全球AI竞争也正在进入一个新的阶段:从单纯追求模型能力突破,转向探索如何让智能真正进入现实世界。 7月19日,一场名为“智启具身”的论坛,汇聚了来自Physical Intelligence(PI)、Genesis AI、Dyna Robotics、腾讯Robo
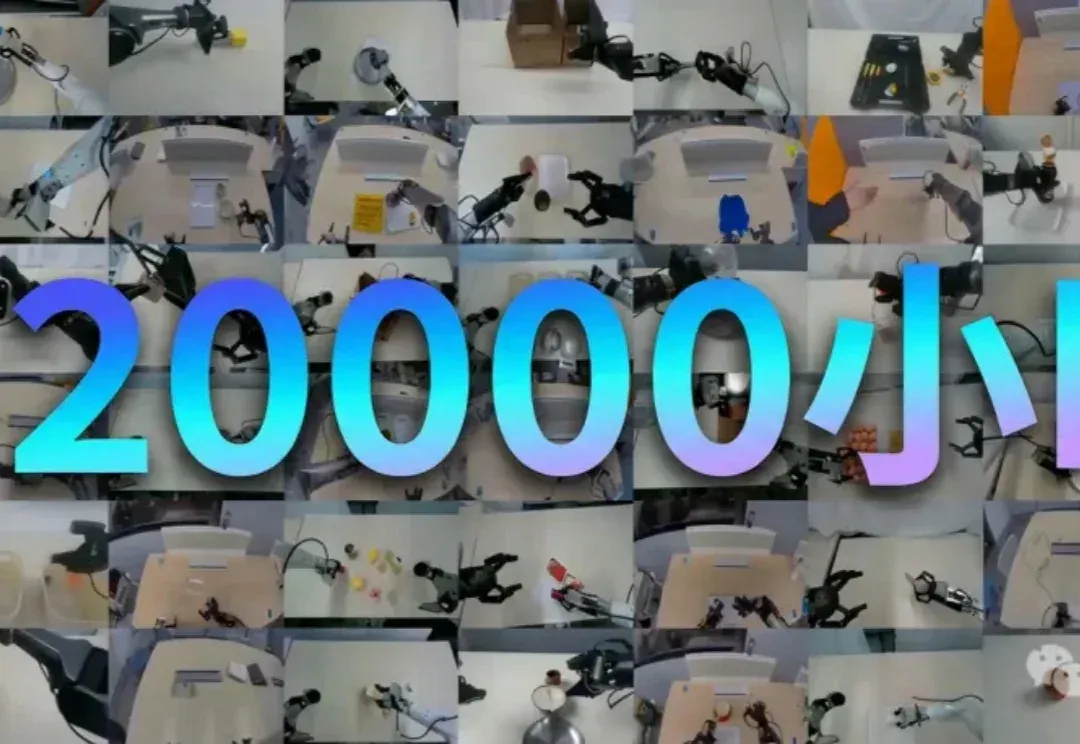
从3000小时到整整20000小时。 真实世界数据里的Scaling Law,直接喂出了个最强VLA(Vision-Language-Action)基座模型! 这就是蚂蚁灵波今天开源的具身智能基座模型——LingBot-VLA。 为什么说它是目前最强?先看数据。 从“20000小时”这个量上来看,LingBot-VLA已经解锁了迄今为止开源的最大规模真实机器人数据之一。 并且性能也是够打,在权威评测中也全面超越了此前公认最强Physical Intelligence的π0.5,以及英伟达GR00T N1.6等一众国际顶尖模型。 再看实际表现。 此前具身智能圈子一个很头疼的问题,就是一旦环境发生
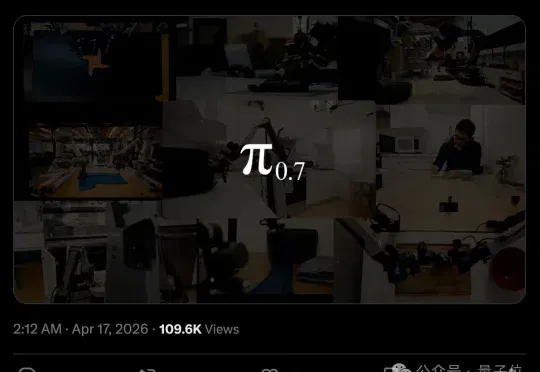
今天凌晨,Physical Intelligence发布了全新的VLA模型π0.7,狠狠敲了世界模型一记闷棍。π0.7第一次在机器人领域证明了Compositional Generalization(组合泛化),且VLA。
2026 年 7 月 31 日,迪士尼公司公布了旗下加速器项目(Disney Accelerator)第 12 期名单,入选的 5 家公司都和 AI 密切相关,其中包括具身智能公司 FieldAI、Physical Intelligence(简称 PI),以及 3 家生成式 AI 公司。
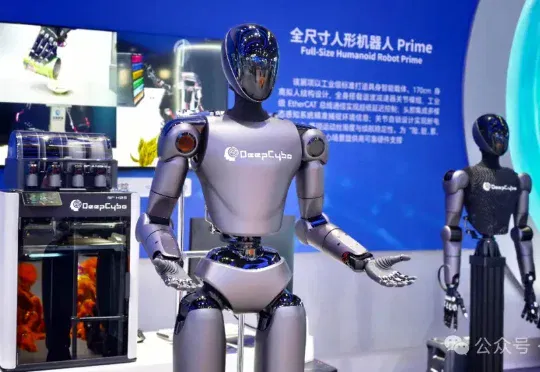
当全球具身智能行业还在争论技术路线时,一家中国公司已经率先定义并跑通了自己的答案。深度机智提出的「人类学习」路线——以人类数据为起点、动作建模为中心、机器人为 AI 而生——正在被英伟达、Physical Intelligence 等海外头部机构沿同一方向跟进。
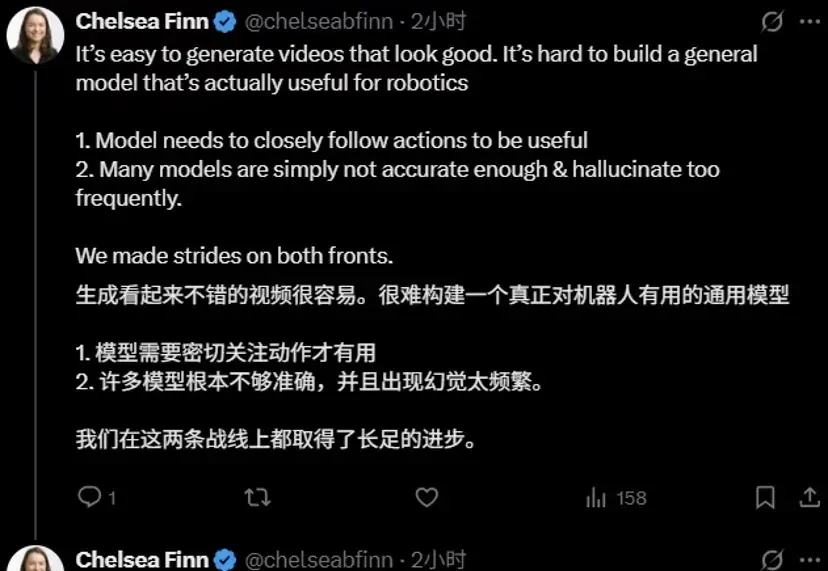
这两天,Physical Intelligence(PI)联合创始人Chelsea Finn在𝕏上,对斯坦福课题组一项最新世界模型工作kuakua连续点赞。
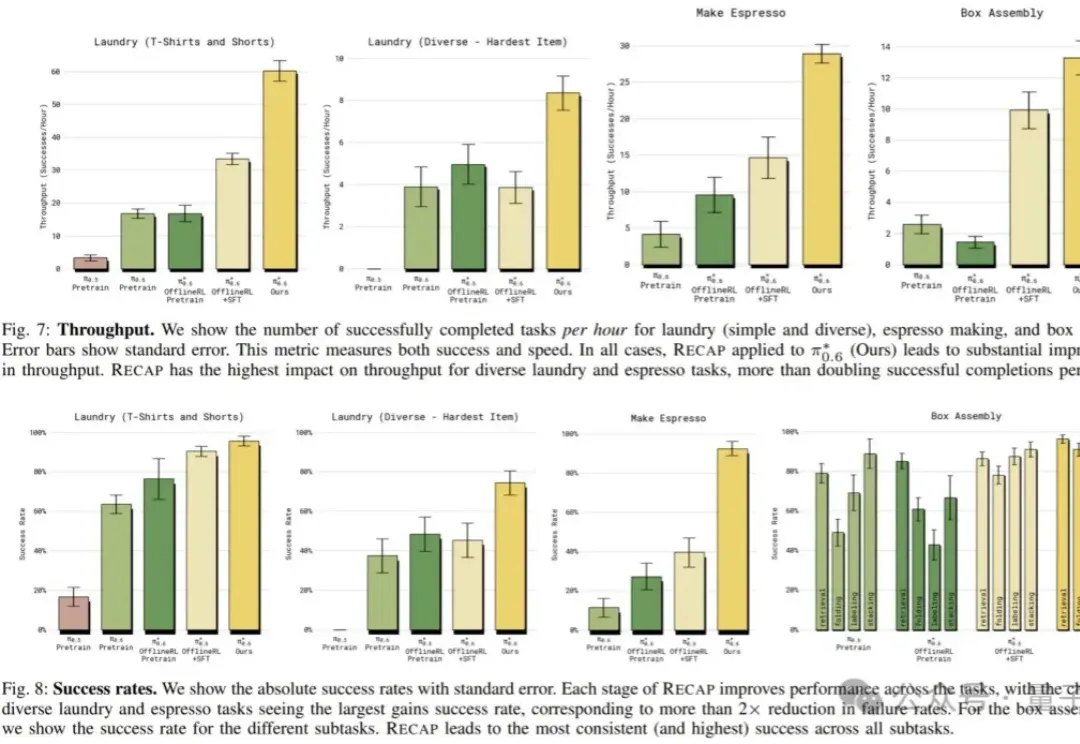
看似轻描淡写,实则力透纸背。 Physical Intelligence刷屏全网的机器人基础模型π*0.6,一亮相就秀出了实力: 让机器人连续一整天制作意式浓缩咖啡,数小时不间断折叠各类衣物,还能精准组装工厂所需的包装纸箱。 在π*0.6的加持下,这些任务的成功率都达到了90%以上。 然而,仔细阅读论文就会发现,比起连做13个小时咖啡,π*0.6真正的突破在于引入了一种更直觉的学习方法——Recap: 指导:用人类示范教它基础动作辅导:纠错指导让它修正错误练习:从自主经验中不断优化、变得更强 这彻底扭转了过去机器人只会逼近 “真值” 的模仿学习模式,让机器人能从自己的错误中成长。 就连网友也直
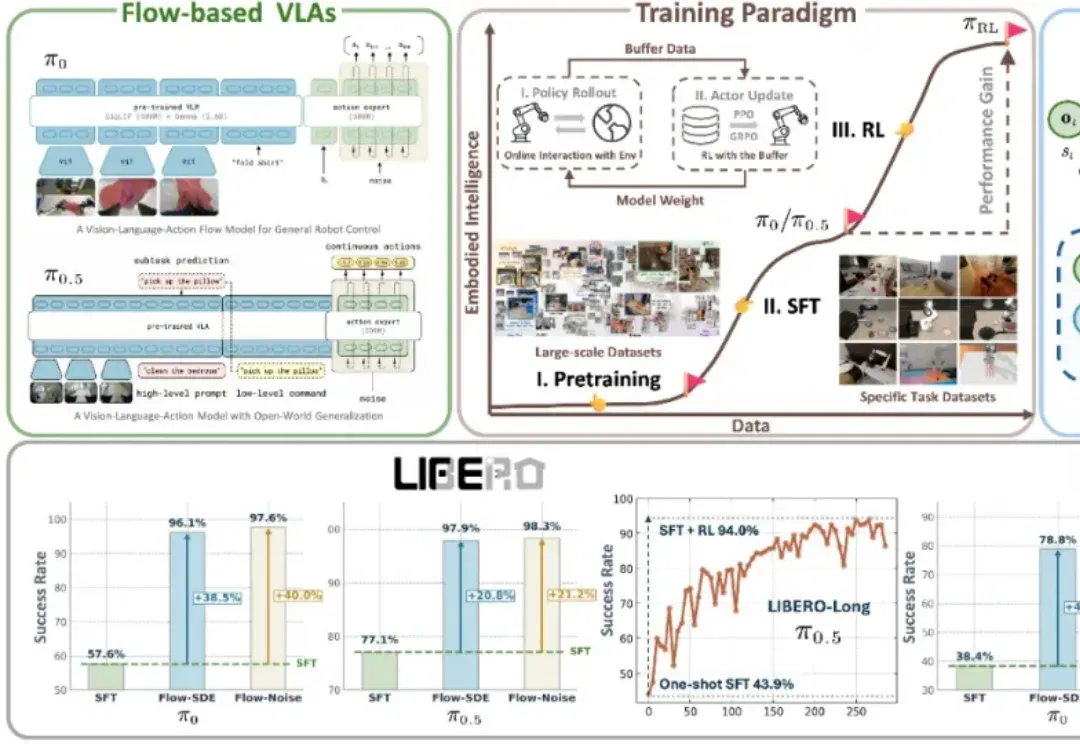
近年来,基于流匹配的 VLA 模型,特别是 Physical Intelligence 发布的 π0 和 π0.5,已经成为机器人领域备受关注的前沿技术路线。流匹配以极简方式建模多峰分布,能够生成高维且平滑的连续动作序列,在应对复杂操控任务时展现出显著优势。