蚂蚁灵波启动15亿融资,AI小镇或再诞生一只独角兽!(在新窗口打开)
蚂蚁集团旗下具身智能企业上海蚂蚁灵波科技有限公司(简称“蚂蚁灵波”)正式对外确认,已启动首轮外部融资,拟募集资金15亿元,并计划于2026年底前完成第二轮融资。若该融资节奏顺利落地,这家落地张江AI创新小镇的硬科技企业,将创下国内具身智能赛道的最快融资纪录。
共 17 篇
蚂蚁集团旗下具身智能企业上海蚂蚁灵波科技有限公司(简称“蚂蚁灵波”)正式对外确认,已启动首轮外部融资,拟募集资金15亿元,并计划于2026年底前完成第二轮融资。若该融资节奏顺利落地,这家落地张江AI创新小镇的硬科技企业,将创下国内具身智能赛道的最快融资纪录。
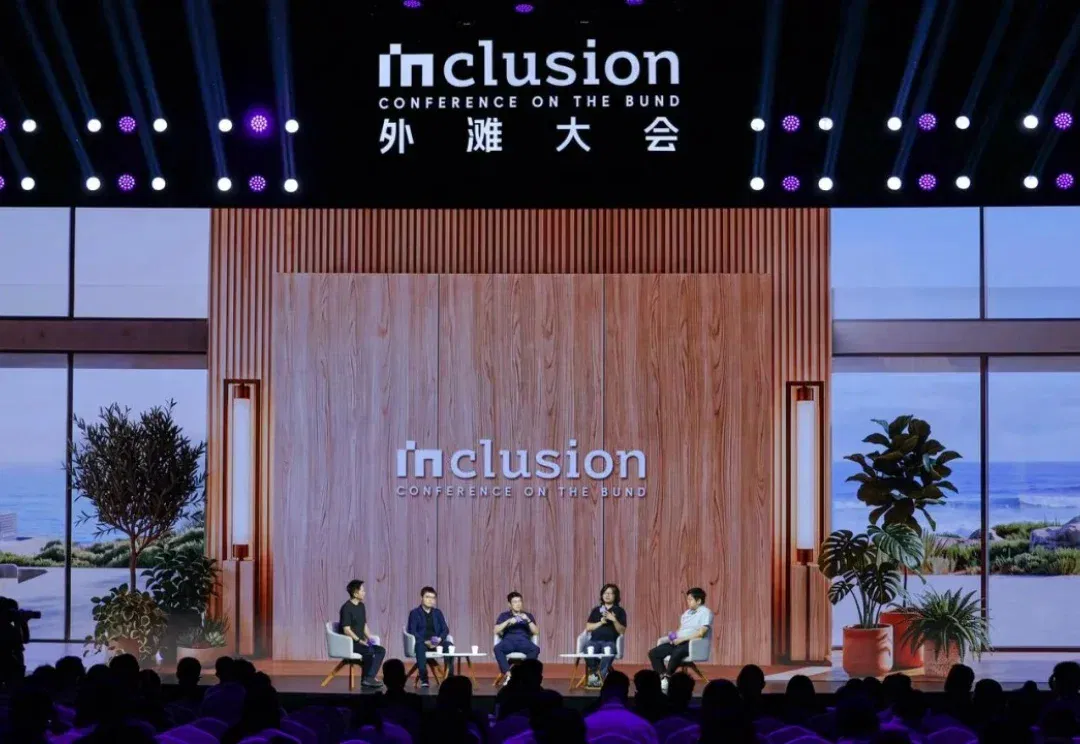
数据从哪儿来?模型怎么做?落地在哪里? 这是一次少见的、没有收敛的、关于具身路线级分歧的公开讨论。 2026 年的具身智能,已经不缺热度。缺的是有人把分歧摆上台面。数据从哪儿来?模型怎么做?落地在哪里? 如果 OpenAI、Anthropic 要做具身,会形成降维打击吗?Astra 的能力边界在哪里?造飞机像造 App 一样简单,是狂想还是触手可及? 9 月 10 日上午,2026 Inclusion·外滩大会上,一场围绕“物理智能——分歧与抉择”的主题圆桌对话拉开。本场对话由 Koji 主持,苏度科技联合创始人兼 CEO 韩铮、蚂蚁灵波科技首席科学家沈宇军、自变量机器人创始人兼 CEO 王潜
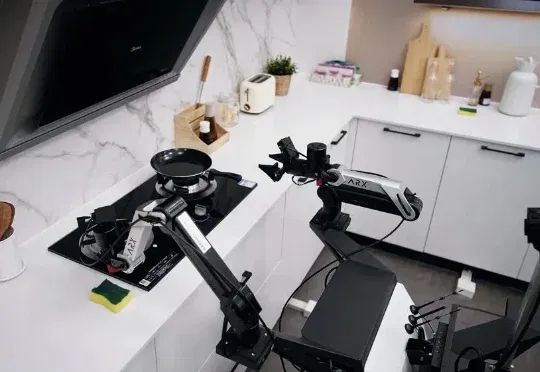
当机器人后空翻刷屏时,代表小脑已经在快速进展。但你是否意识到,让机器人真正干活卡脖子的从来不是小脑,而是大脑?蚂蚁灵波刚刚开源的LingBot-VLA2.0,用同一套模型「驯服」了20种的机器人构型。行业终于有人开始认真算重复适配成本这笔账了。
蚂蚁灵波的 LingBot-Depth 2.0,一出手就是王炸——12项世界第一!深扒内幕发现:他们竟然直接抛弃了 DINOv3,从头自研预训练基座,仅用11亿参数暴力干翻70亿大魔王,且宣布重磅开源。
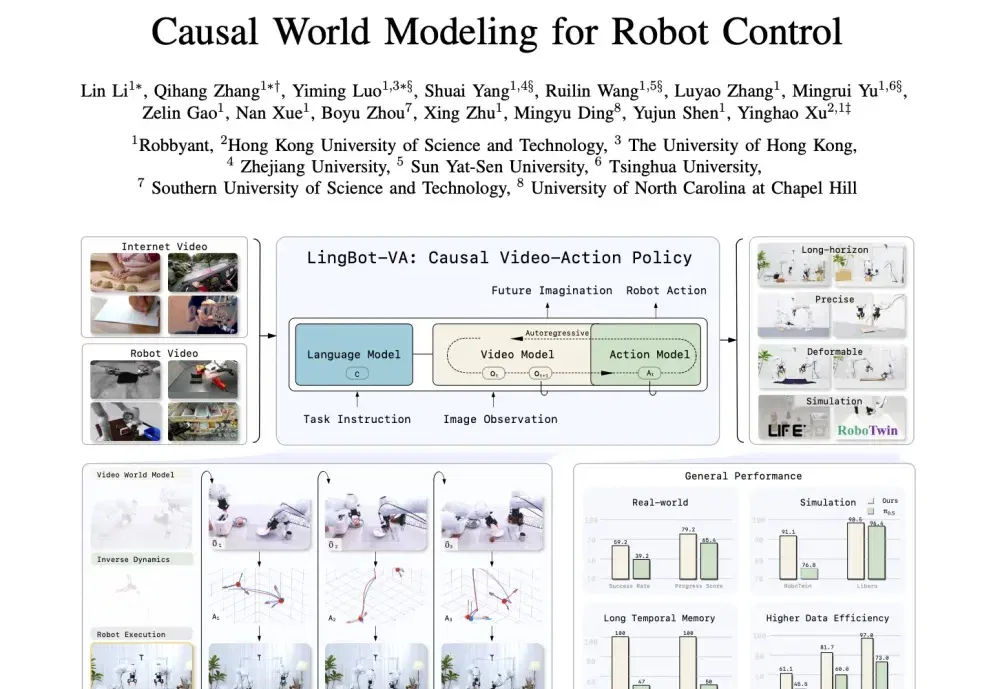
赋予机器人物理理解和预测能力是通用操作的关键。蚂蚁灵波等机构提出的 LingBot-VA 试图将视频帧预测与动作推理统一起来,让机器人通过自回归扩散框架学会“一边思考一边行动”。
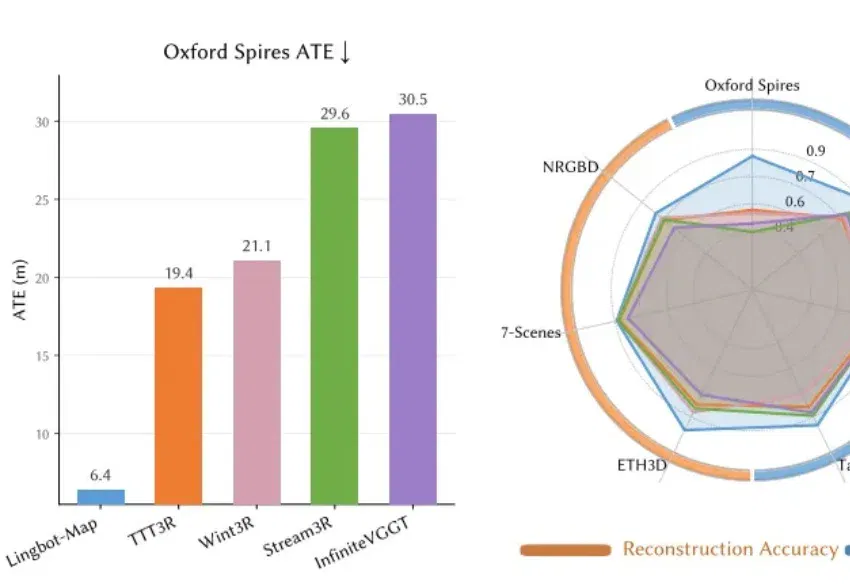
蚂蚁灵波,下了盘大棋。 今年 1 月,蚂蚁灵波一口气开源了 4 款大模型,包括高精度空间感知模型 LingBot-Depth、具身大模型 LingBot-VLA 与具身世界模型 LingBot-VA,以及世界模型 LingBot-World。 其中,LingBot-Depth 负责从图像中估算深度、感知空间距离,LingBot-World 负责对环境进行模拟和理解,LingBot-VLA/VA 负责机器人的决策和动作控制。 这四款模型「各司其职」,分别覆盖感知底层、环境理解和行动输出,但中间一直缺少一个关键环节,就是如何把连续的感知数据实时构建成稳定的三维空间模型,让后续模块有据可依。 现在,
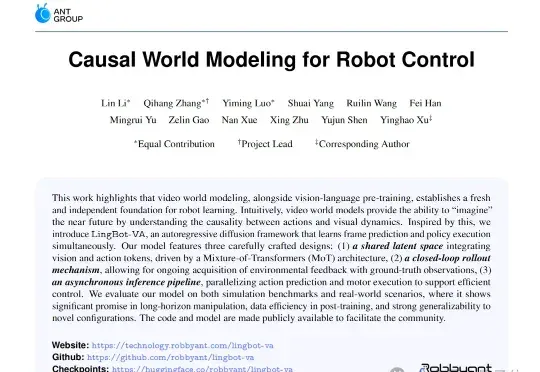
是蚂蚁灵波又又又又(连续第4天)开源的狠活儿——全球首个用于通用机器人控制的因果视频-动作世界模型,LingBot-VA。但LingBot-VA就不一样了,它通过自回归视频预测打破了这种思考方式,在动手之前,脑子里先把未来几秒的画面推演出来。
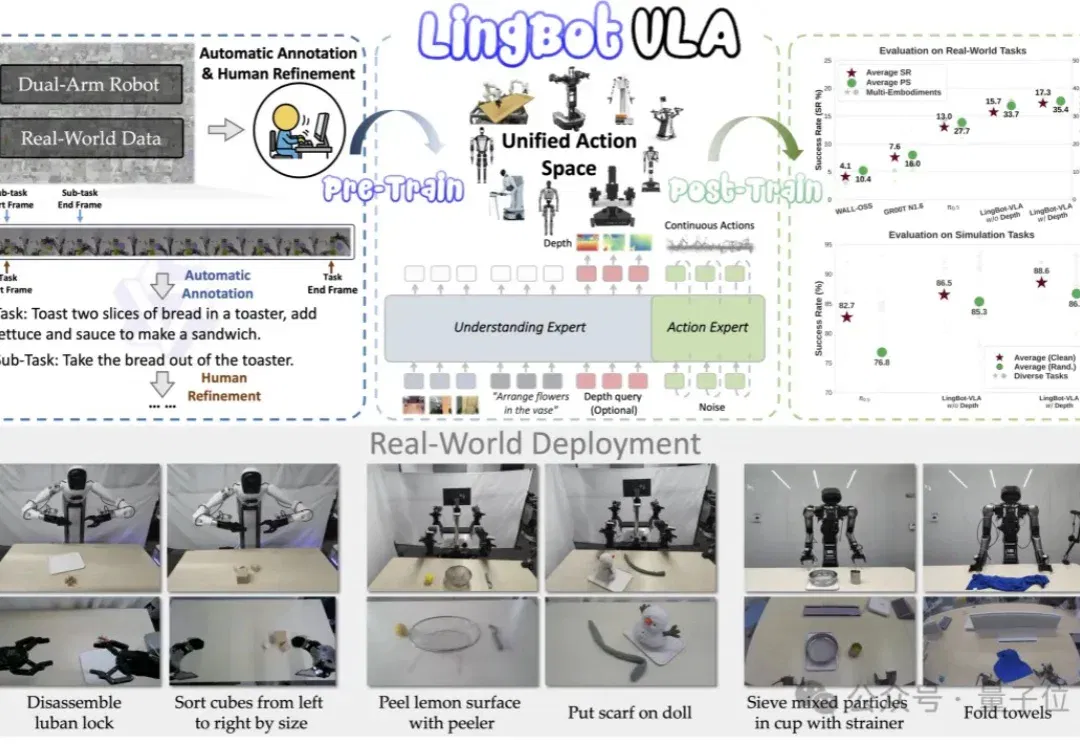
就在刚刚,蚂蚁集团旗下具身智能公司灵波科技传出新动作—— 全面开源其具身基座模型LingBot-VLA的真机后训练工具链。
蚂蚁集团旗下具身智能公司蚂蚁灵波,把这块最难的拼图拍上了桌:LingBot-VA 2.0——行业第一个具身原生预训练模型。所谓「具身原生」,一句话说清楚:不是拿现成的数字世界模型做嫁接,而是从数据、训练目标到模型架构,每一层都为「机器人在物理世界干活」而生—
从3000小时到整整20000小时。 真实世界数据里的Scaling Law,直接喂出了个最强VLA(Vision-Language-Action)基座模型! 这就是蚂蚁灵波今天开源的具身智能基座模型——LingBot-VLA。 为什么说它是目前最强?先看数据。 从“20000小时”这个量上来看,LingBot-VLA已经解锁了迄今为止开源的最大规模真实机器人数据之一。 并且性能也是够打,在权威评测中也全面超越了此前公认最强Physical Intelligence的π0.5,以及英伟达GR00T N1.6等一众国际顶尖模型。 再看实际表现。 此前具身智能圈子一个很头疼的问题,就是一旦环境发生