机械臂对照实验发现三款模型更熟悉 Franka Panda 参数(在新窗口打开)
研究者对 50 个模型比较常见机械臂与合成参数的运动学题。GPT-6 Astra 等三款模型更换参数后仍倾向原机械臂特征,测试不能直接确认训练数据。
共 33 篇
研究者对 50 个模型比较常见机械臂与合成参数的运动学题。GPT-6 Astra 等三款模型更换参数后仍倾向原机械臂特征,测试不能直接确认训练数据。
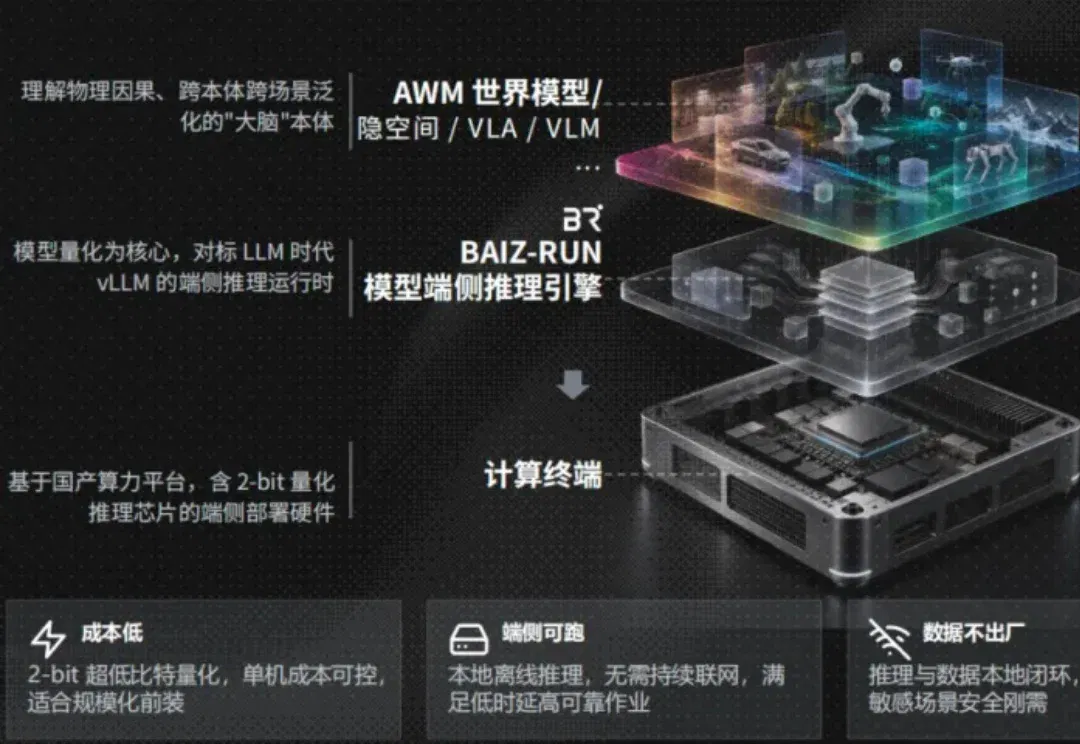
想象你站在一条产线旁边。 纸箱一个接一个地往前走。有的歪了,有的少装了一件,有的日期打码印错了。 线边的机械臂要在箱子移动的过程中发现问题,然后伸手、抓取、补料。 整个过程,5 秒以内。 听起来不难? 难点在于,箱子在动,机械臂也在动。它不能等箱子停下来再看清楚,而是必须提前判断:下一秒箱子会到哪里?现在伸手,会不会碰到别的东西? 换句话说,机器人得先在「脑子里」把接下来的几秒预演一遍。 这种在脑子里预演世界的能力,有个专门的名字:世界模型。 而让这条产线上的机械臂拥有这颗「大脑」的,是一家成立不到半年的合肥公司:白泽通境。 它做的不只是某一个算法,而是一整套能装进机器人身体里的具身大脑:负责
马斯克脑机接口,又有新动态。 Neuralink官方视频当中,一名演示者已经实现了机械臂的意念控制。 只见机械臂稳步抬起,然后伸向演示者嘴边,然后献上了一吻。 马斯克还表示,理论上通过电脑或手机,Neuralink将能够间接控制一切。 与此同时,Neuralink正在推进一项升级试验。 首位受试者或将收到更新 Neuralink的升级实验将采用“双植入”的方案,首位人类受试者Noland Arbaugh预计将成为首个接受二次手术的患者。 该方案计划在他保留现有颅骨植入物的基础上,在脊髓位置新增第二个接口。 这一架构的目的是建立“数字神经桥梁”,大脑端的芯片负责解码运动意图,脊髓端的芯片则负责接
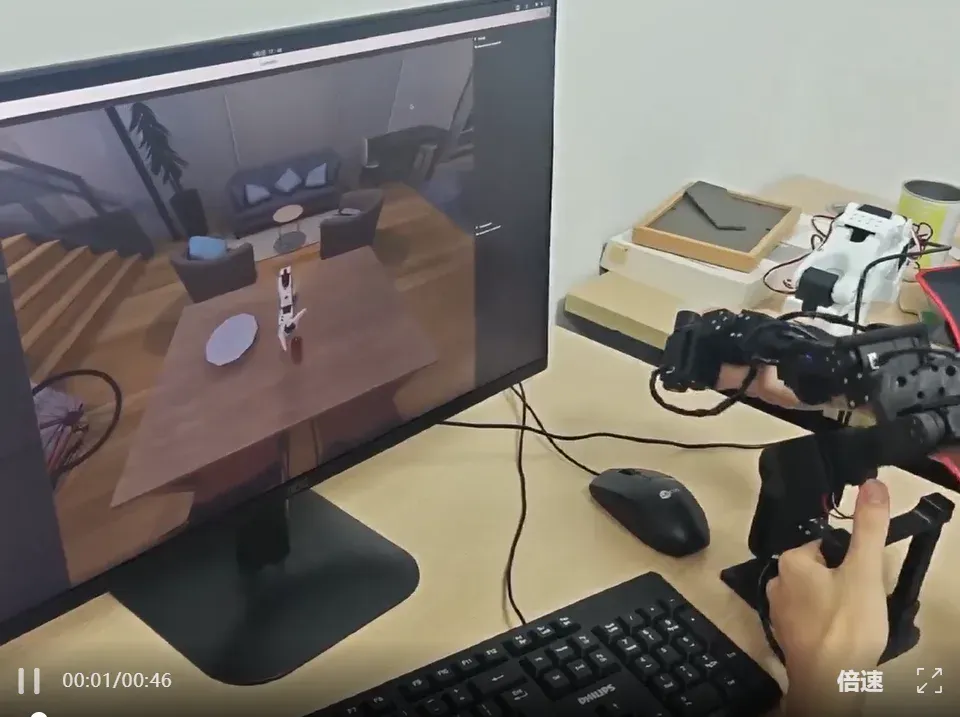
400元遥操95%机械臂,上海交大推出开源项目U-Arm! 目前它已在XArm6、Dobot CR5、ARX R5等多种机械臂真机上进行了遥操作的验证。
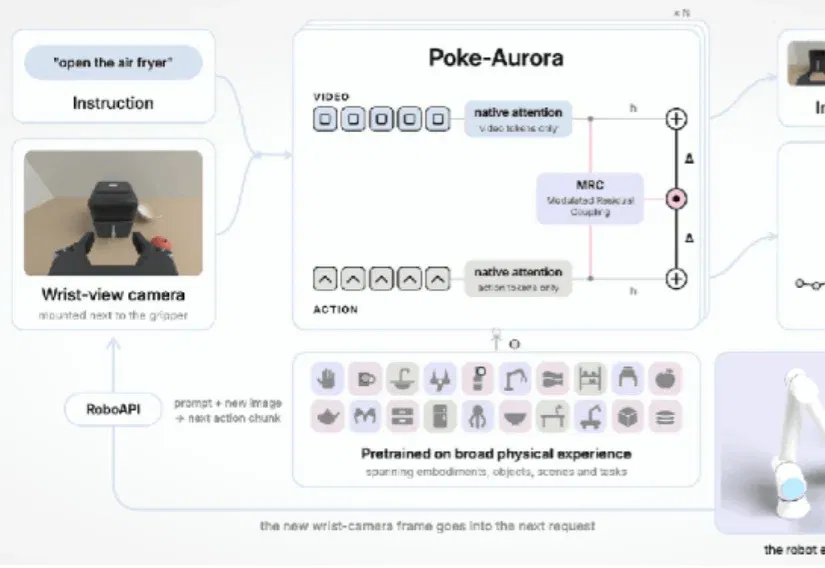
RoboAPI 将机器人的观测、状态与语言指令连接到动作预测,支撑模型为 Poke-Aurora。破壳展示了自建评测和实验室试用,并邀请外部开发者检验泛化表现;使用仍有机械臂构型与接入条件,目前定位非商业化应用,而非任意硬件即插即用。

一群机械臂手忙脚乱地自己干活,彼此配合、互不碰撞。
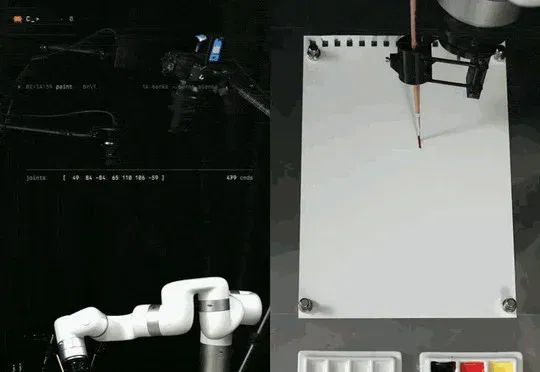
开发者称,系统在绘制《秋之冠》时发现缺少过渡色,用相机检查配色后继续绘制。案例依赖路径规划、碰撞检查和确定性执行器。
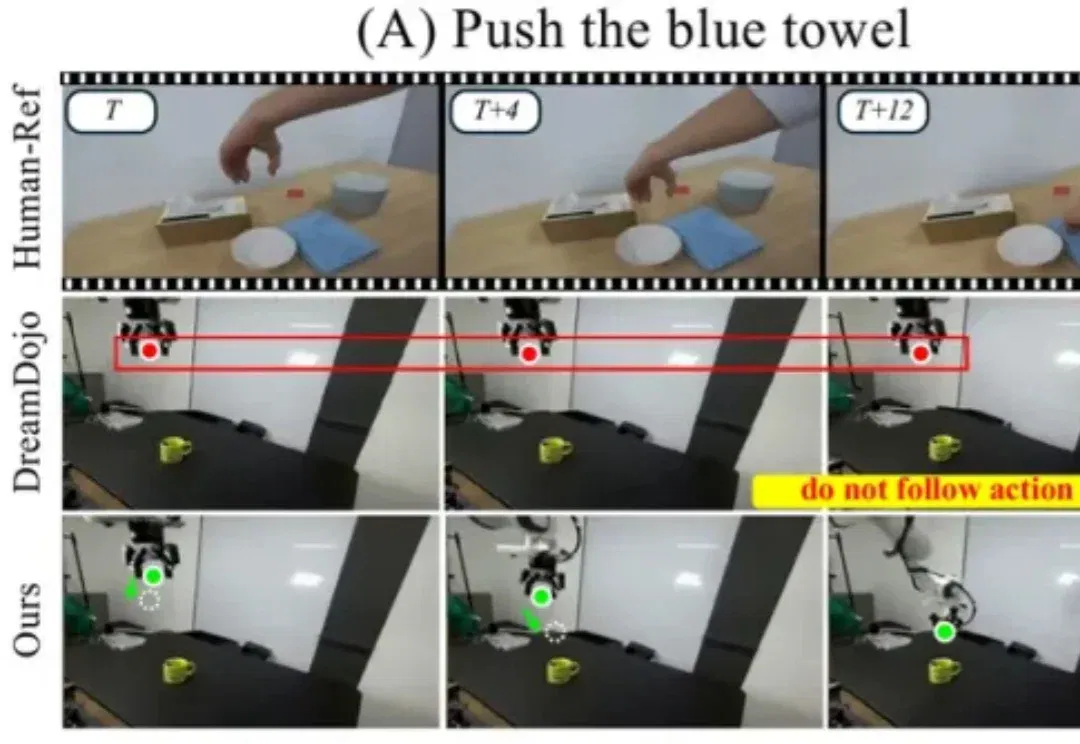
基于预训练的 Cosmos-Predict2.5-2B,SkeLAM 使用总计约 10 小时的机器人交互数据进行训练。在人手到机器人的迁移实验中,输入换成人类演示,生成视频中的机械臂仍然呈现出与演示对应的运动方向。迁移时模型参数全部冻结,没有针对这些演示额外微调。
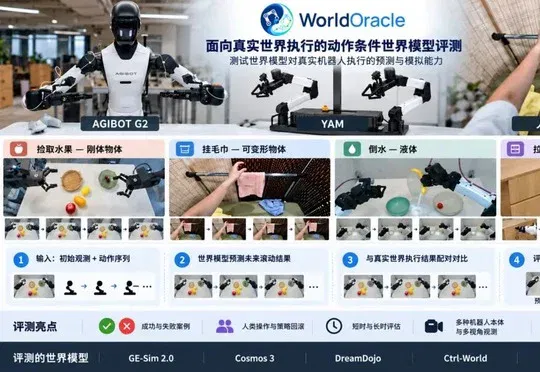
普林斯顿大学、得克萨斯大学奥斯汀分校、多伦多大学、NVIDIA和智元研究人员提出WorldOracle,并于10月16日开放评测平台;七种模型的真实执行对照显示,其机械臂轨迹较准但物体运动易偏离,长序列预测表现也会明显退化。
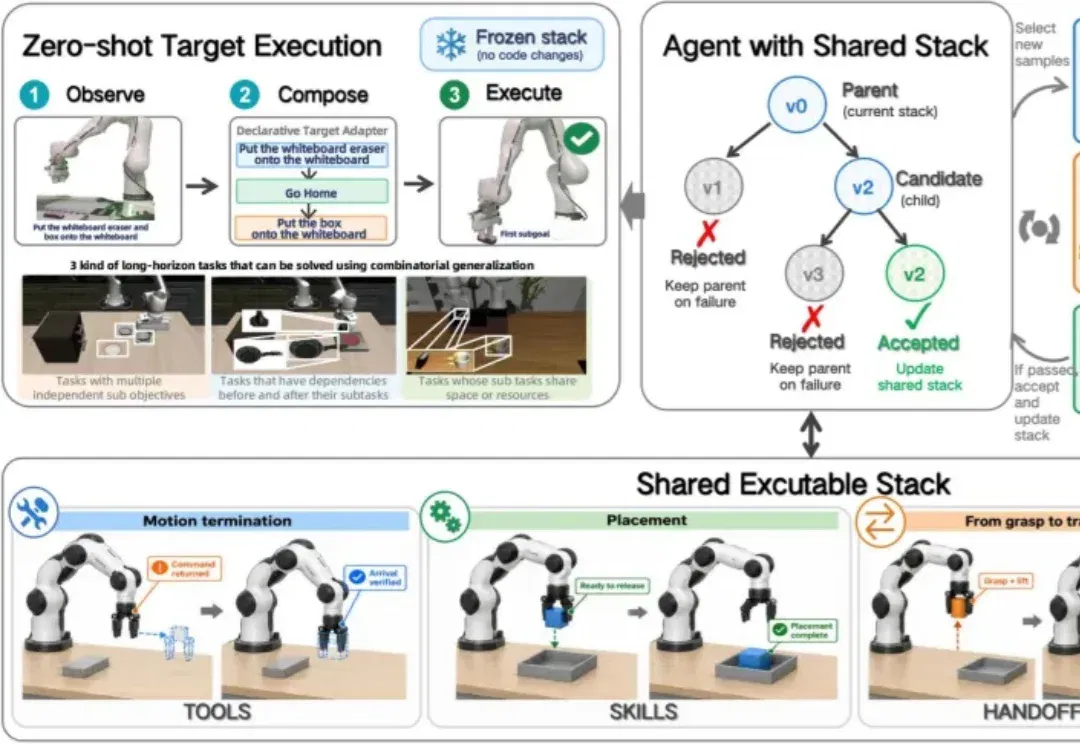
机器人 RSI 时刻远远未到达,先看一个动作:机械臂把碗放到盘子上,再抓起杯子,放进刚刚移动过的碗里。