速递|红杉领投AI机器人创企Mecka AI,估值5亿美元(在新窗口打开)
专注于收集人体运动数据以训练人形机器人的AI机器人初创公司Mecka AI,即将完成由红杉资本领投的新一轮融资,估值约为5亿美元,该公司通过付费让人们佩戴传感器记录日常任务来获取机器人训练所需的真实世界数据。
共 14 篇
专注于收集人体运动数据以训练人形机器人的AI机器人初创公司Mecka AI,即将完成由红杉资本领投的新一轮融资,估值约为5亿美元,该公司通过付费让人们佩戴传感器记录日常任务来获取机器人训练所需的真实世界数据。
重构仿真数据的生产方式。 5月12日,虚时科技(Intime AI)与地瓜机器人联合开发的首款仿真空间数据生成平台——AnySceneGen正式发布。 这是一个面向具身智能训练的仿真空间生成平台。用户可以基于多模态输入,快速生成对应的三维仿真场景,场景中所有物体自带完整的物理属性,可直接导入Isaac Sim、MuJoCo等主流仿真平台,用于机器人训练、评测与数据采集。 AnySceneGen平台产品界面 这场合作真正值得关注的,是它直指一个被反复提及,却迟迟无解的行业难题。 过去两年,具身智能对训练数据的需求进入指数级增长阶段。仿真数据理论上可以突破真实采集的物理限制,通过算力并行无限扩展,
蚂蚁灵波选择了后一条路:开源 LingBot-Video。这是一个面向具身智能的视频生成基座模型,也是一套专为机器人场景设计的 DiT 视频预训练范式。通用视频模型更多学习画面变化、镜头运动和视觉风格;LingBot-Video 则把重点放在动作、任务、交互和物理环境变化上,面向世界预测、动作理解和机器人训练构建视频生成基座。
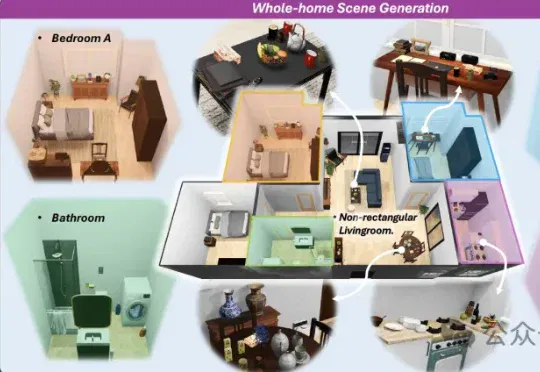
一觉睡醒,具身智能公司竟然也开始搞房地产了?!刚刚,大晓机器人联合港中文MMLab发布了一个新项目——Kairos-Homeworld,全球首个实现全屋三维生成与物体级全交互的统一框架。
还得是大学生会玩啊(doge)! 网上正高速冲浪中,结果意外发现:有男大竟找了个机器人队友?而且机器人还相当黏人(bushi~ 白天超市打工它要跟着,一看东西装好就立马乐颠颠帮忙拉小推车,上楼下楼忙个不停:
“AI教母”李飞飞创办的World Labs正式宣布收购美国机器人仿真初创公司SceniX。这笔交易是World Labs成立以来的首笔公开收购,也标志着这家以“空间智能”为旗帜的明星创企,正式将业务边界从3D世界生成推进到物理机器人训练领域。
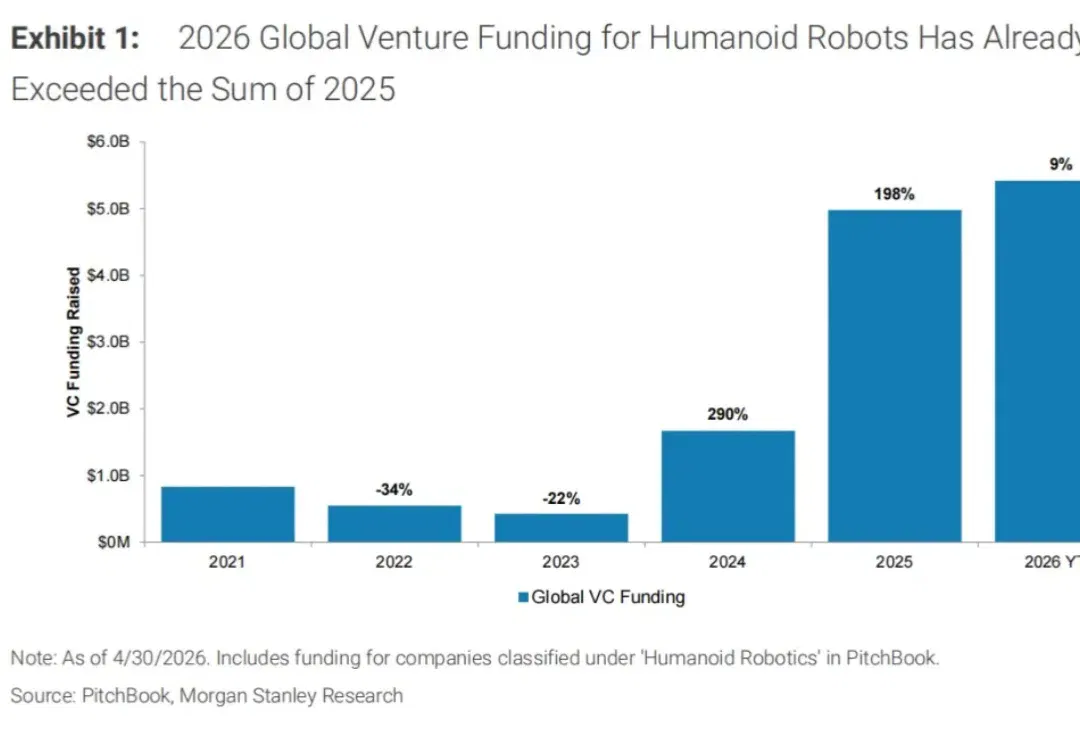
2026 年,“世界模型” 正在成为具身智能行业的高频词。越来越多公司开始将自己的技术路线表述为机器人世界模型,试图用可学习的环境模型提升机器人训练效率。
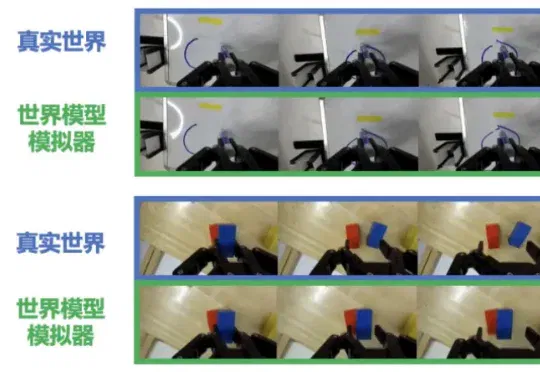
机器之心编辑部 整个具身智能领域都在探索世界模型的实用化路径。这个被寄予厚望的「数字模拟器」,本应成为机器人训练的核心工具,却因物理保真度低等问题成为「空中楼阁」。 去年年中,谷歌发布了 Genie-
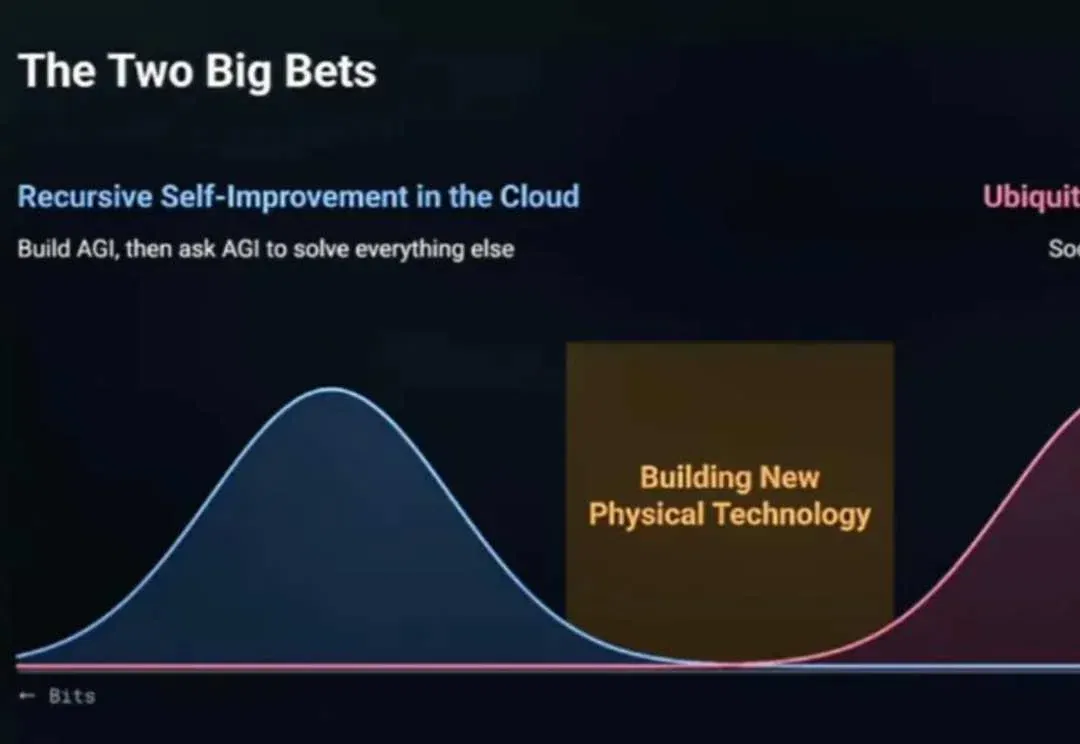
演讲从工程链条、机器人训练和自动实验室讨论验证瓶颈,主张到实际场景检验评估器,并把有限实测用于指导下一轮迭代。
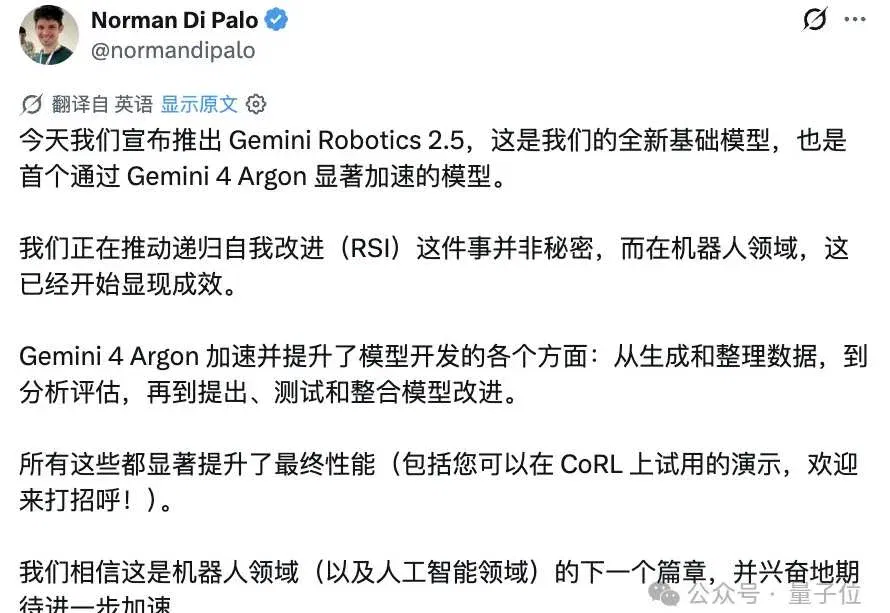
谷歌介绍新版 VLA 的灵巧操作、工厂概念验证和安全测试,并展示通用模型在仿真构建、数据检查及失败分析中的作用。