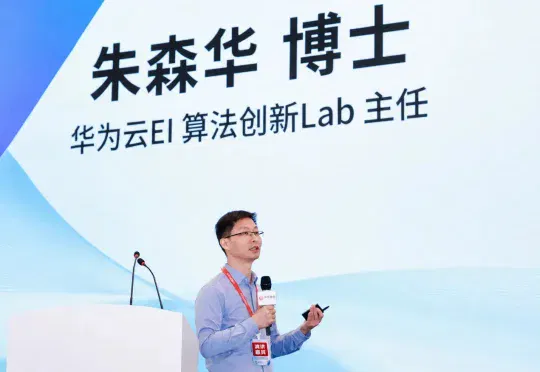
华为具身大脑一号位朱森华创业,具脑磐石获亿元级融资,用认知科学造世界模型(在新窗口打开)
刚刚完成新一轮亿元融资的具脑磐石,从成立之初押注的正是这个方向。具脑磐石由朱森华创立。他曾任华为云AI算法创新Lab主任,主导过AI脑科学云平台、盘古具身大模型、全球具身智能产业创新中心等系统级项目。在业内,他被称为“华为具身大脑一号位”。
共 19 篇
刚刚完成新一轮亿元融资的具脑磐石,从成立之初押注的正是这个方向。具脑磐石由朱森华创立。他曾任华为云AI算法创新Lab主任,主导过AI脑科学云平台、盘古具身大模型、全球具身智能产业创新中心等系统级项目。在业内,他被称为“华为具身大脑一号位”。
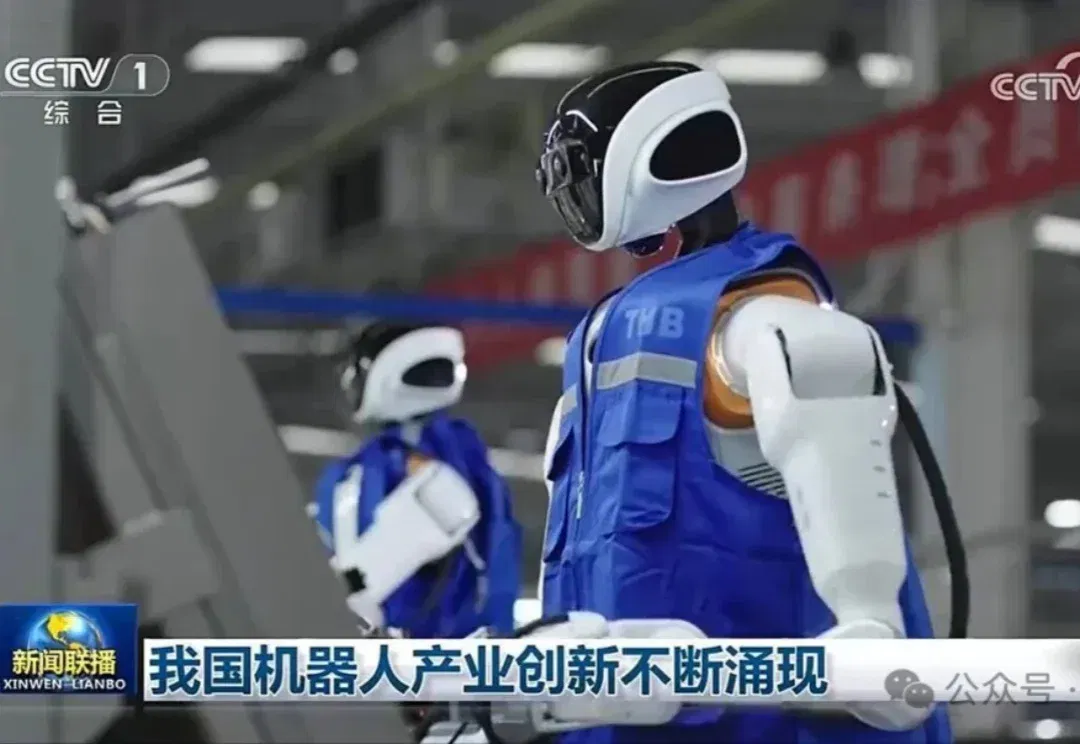
长期以来,机器人系统大多依赖专有模型。 一旦物体、场景或控制方式发生变化,往往就要重新进行数据采集、模型训练和部署调试。 如今,具身智能正步入以规模化落地为核心的下半场,较量的已不再是能否完成单点任务,而是同一套智能系统能否跨越环境、本体与任务边界,实现能力迁移与复用。 近日,它石智航通用具身大模型AWE3.7(AI World Engine)在十天内连续密集发布一系列任务,用同一颗“具身大脑”,贯通工业产线、物流作业、生活服务与移动操作等多场景,以真实任务回应了具身智能如何实现“通用泛化”这一行业命题。 工业产线:精度、力度与稳定性的三重考验 工业现场是检验具身智能的硬尺度——毫米级对位、实
机器人拉个拉链,到底需不需要“脑子”? 过去几年,从OpenVLA到π0、π0.5,具身大模型已经能让机器人把指令和动作连得有模有样。 但一旦包的位置挪了几厘米,或者光照暗了一点,它们往往就会“大脑宕机”。 究其原因,是因为这些机器人大多在玩“连连看”:看到观察结果,直接输出动作。 它们只是记住了轨迹,却并不理解背后的物理逻辑。 现在,一种让机器人“先想明白,再稳定行动”的新范式来了。 由至简动力、北大、港中文联合提出的LaST-R1,首次将隐空间物理推理塞进了强化学习的闭环。 同时,LaST-R1作为LaST₀基座模型的物理世界后训练范式,LaST₀首创面向机器人的隐空间物理思维链推理,并已
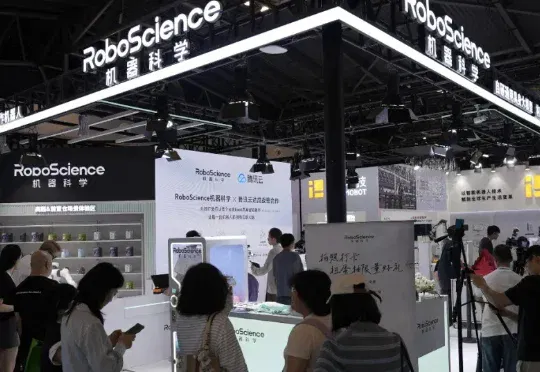
RoboScience机器科学直接把世博馆展台,变成了 Visics 的压力测试场。换本体、换物品、换任务,多轮挑战轮番上阵,专挑具身大模型最容易掉链子的地方下手。Visics 的泛化能力究竟行不行?现场观众可以直接点题,围观验货。
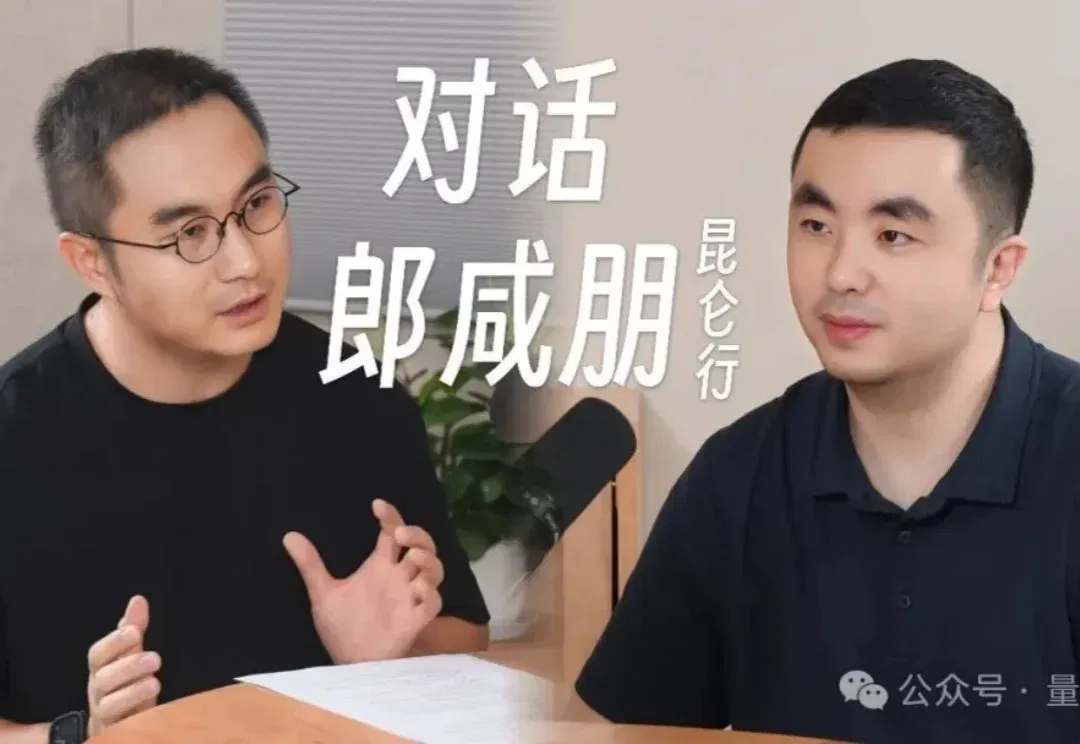
郎咸朋创业之后,第一次开口了。 理想汽车前智驾一号位,8年把辅助驾驶从0做到150万辆量产,交付端到端和VLA; 今年3月创立了具身智能公司昆仑行——90天内连融三轮,规模达数十亿元,跑成一家独角兽。 这是他出来创业后的首次公开露面。 近2小时聊下来,有几条信息足够劲爆: 具身智能有多烧钱?训一个具身大模型,几亿、十亿都打不住,得几十亿甚至上百亿。 只靠融资,谁都撑不到具身实现的那一天。 眼下这场“百机大战”,在他看来会像新能源车一样大浪淘沙,最后跑出具身智能自己的“蔚小理”。 至于整个行业走到哪一步,他的参照系是十年前的自动驾驶—— 2015、2016年那阵,路线不定、demo满天飞,但没一
正式入职小米还不到10天,罗福莉的首篇论文,这就来了!针对自驾与具身操作场景的知识迁移难题,MiMo团队提出并开源了全球首个打通这两大领域的跨具身(X - Embodied)基座模型——MiMo-Embodied。
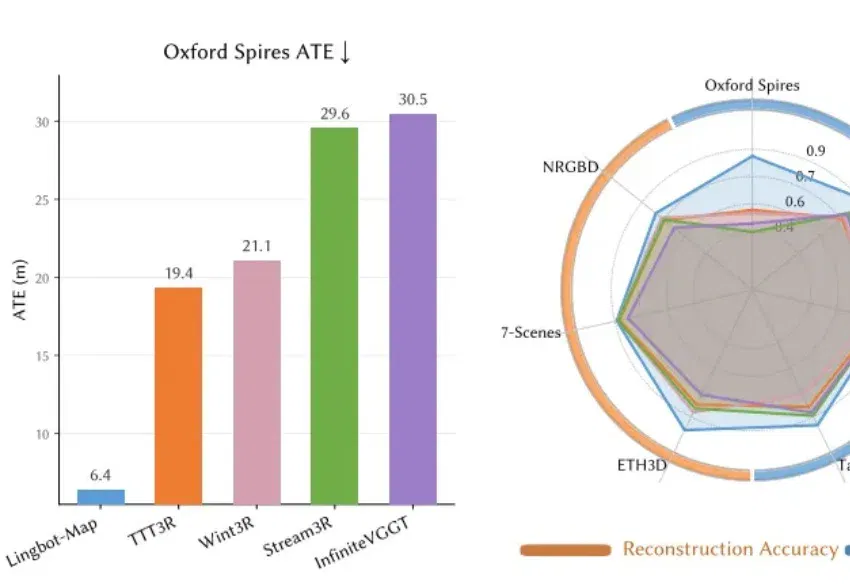
蚂蚁灵波,下了盘大棋。 今年 1 月,蚂蚁灵波一口气开源了 4 款大模型,包括高精度空间感知模型 LingBot-Depth、具身大模型 LingBot-VLA 与具身世界模型 LingBot-VA,以及世界模型 LingBot-World。 其中,LingBot-Depth 负责从图像中估算深度、感知空间距离,LingBot-World 负责对环境进行模拟和理解,LingBot-VLA/VA 负责机器人的决策和动作控制。 这四款模型「各司其职」,分别覆盖感知底层、环境理解和行动输出,但中间一直缺少一个关键环节,就是如何把连续的感知数据实时构建成稳定的三维空间模型,让后续模块有据可依。 现在,
极佳视界具身大模型 GigaBrain-0.5M*,以世界模型预测未来状态驱动机器人决策,并实现了持续自我进化,超越π*0.6 实现 SOTA!该模型在叠衣、冲咖啡、折纸盒等真实任务中实现接近 100% 成功率;相比主流基线方法任务成功率提升近 30%;基于超万小时数据训练,其中六成由自研世界模型高保真合成。
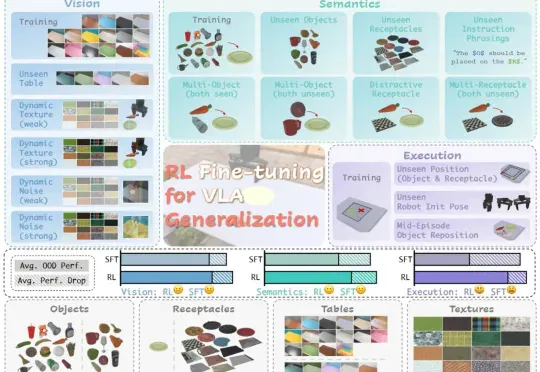
在具身智能领域,视觉 - 语言 - 动作(VLA)大模型正展现出巨大潜力,但仍面临一个关键挑战:当前主流的有监督微调(SFT)训练方式,往往让模型在遇到新环境或任务时容易出错,难以真正做到类人般的泛化
近日,清华大学深圳国际研究生院的机器人博士团队创办的「知有无界」获得卓源亚洲领投、力合科创跟投的种子轮融资。「知有无界」诞生在清华大学王学谦教授的智能机器人实验室,实现了全球首个船舶具身通用大模型,本轮融资后,「知有无界」将会进一步加快在船坞的商业化落地,并持续进行多代产品的研发。