力压李飞飞团队登顶WorldScore,黑马Manifold AI领跑世界动作模型新范式(在新窗口打开)
通用世界模型评测榜单 WorldScore 登顶、建立具身世界模型评测榜单 WorldArena 、发布通用世界模型 WorldScape 、发布世界-动作模型 WorldScape Policy,这家低调的世界模型创业公司 Manifold AI(流形空间)近期走出隐身模式频频出手,开始领跑世界-动作模型具身新路线。
共 14 篇
通用世界模型评测榜单 WorldScore 登顶、建立具身世界模型评测榜单 WorldArena 、发布通用世界模型 WorldScape 、发布世界-动作模型 WorldScape Policy,这家低调的世界模型创业公司 Manifold AI(流形空间)近期走出隐身模式频频出手,开始领跑世界-动作模型具身新路线。
Jim Fan 押注的这条 “先预测世界,再生成动作” 的新路,正是当下具身智能领域最炙手可热的下一代范式 —— 世界动作模型(World Action Models,简称 WAM)。虽然 WAM 正在迅速成为各大顶尖实验室的核心发力点,但业界至今仍然缺乏对它的统一标准和系统梳理。近期,复旦大学可信具身智能研究院,上海创智学院,新加坡国立大学发表了首篇 WAM 的详细综述。
刚刚,BeingBeyond智在无界发布首个基于人类视频数据的隐式触觉世界动作模型—— Being-H0.8。
9 月 22 日,以 FLUX 图像模型闻名的 Black Forest Labs 跨界发布了开源 7B 世界动作模型 FLUX 3 Action。据其官方博客,该模型在英伟达 RoboLab-120 榜单上超过了此前最强的开源模型 Cosmos 3 Nano,参数量却不到后者一半。一家做图像生成的公司跑来卷机器人控制,说明视频模型里积累的「物理直觉」正被越来越多的团队当作机器人大脑的底座。
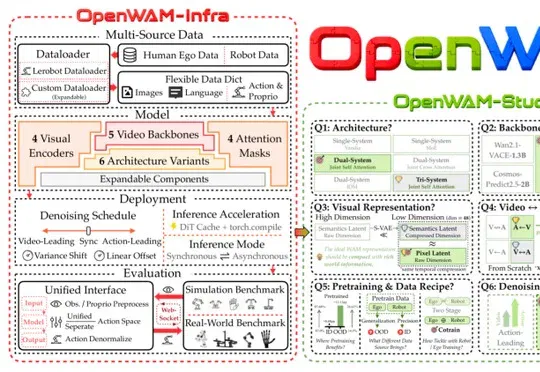
新加坡国立大学、清华大学、北京大学等七所高校联合开源世界动作模型 OpenWAM,由 OpenWAM-Infra 模块化基础设施、OpenWAM-Study 受控实验与 OpenWAM-α 大规模预训练基座模型组成,整合视频生成的世界动态先验与机器人动作学习,在多个仿真基准和真实机器人平台上验证了机器人预测环境变化并执行动作的能力。
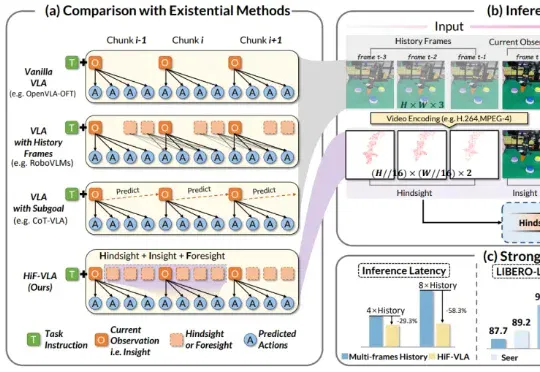
来自西湖大学、浙江大学、西湖机器人等机构的研究团队提出了一种以运动(Motion)为中心的全新双向时空推理框架 HiF-VLA。抛弃冗余的像素级输入,HiF-VLA 巧妙提取低维紧凑的 Motion 向量作为动态先验,在一个创新的「联合专家」模块中,同步完成未来视觉运动的预测与高精度动作序列的生成。
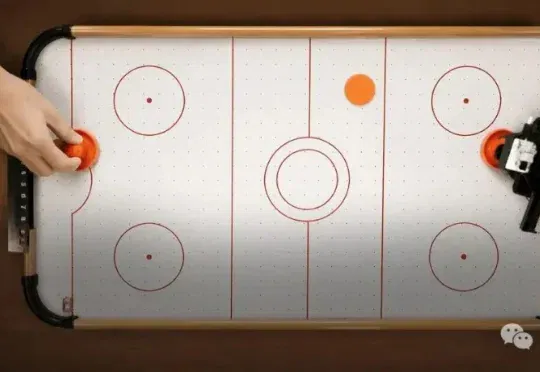
蚂蚁集团旗下具身智能公司蚂蚁灵波,把这块最难的拼图拍上了桌:LingBot-VA 2.0——行业第一个具身原生预训练模型。所谓「具身原生」,一句话说清楚:不是拿现成的数字世界模型做嫁接,而是从数据、训练目标到模型架构,每一层都为「机器人在物理世界干活」而生—
英伟达世界动作模型 DreamZero 训练一次要烧 8 张 H100 整整 25 天,RLinf 从算子融合到 I/O 全链路系统级重构,把训练吞吐拉高近 4 倍——1 个月的活,1 周就能干完。
好家伙,世界动作模型(WAM)赛道,中国团队直接冲到了全球第一?!
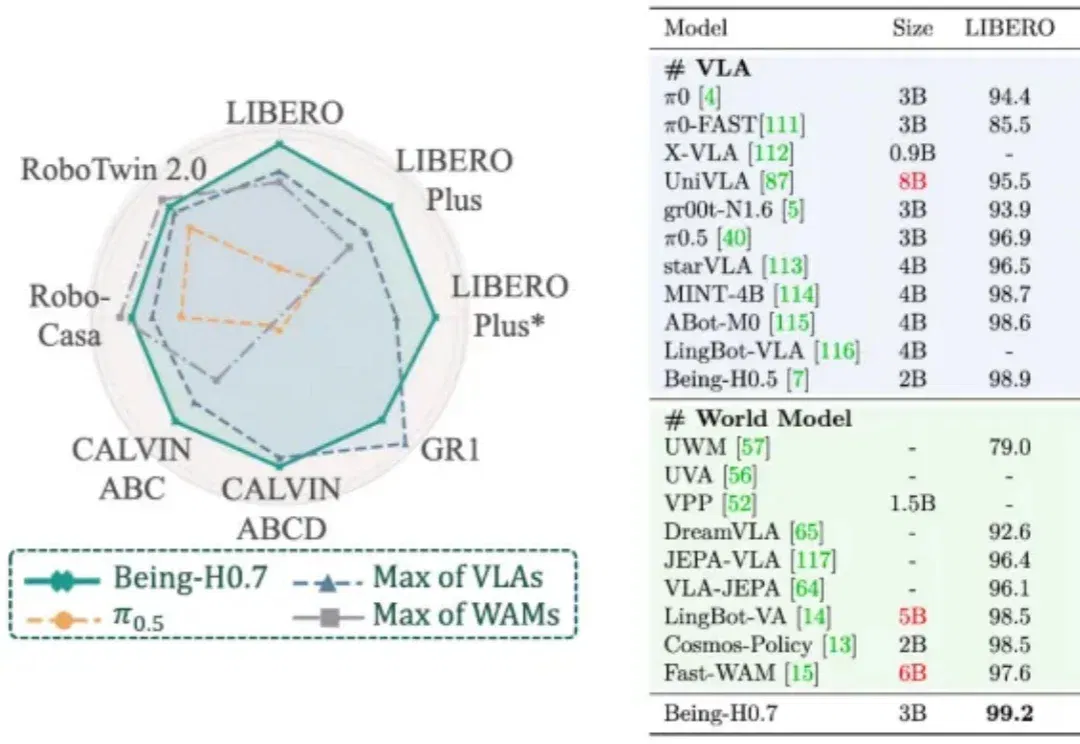
过去两年,人形机器人赛道的竞争焦点,正从整机硬件进一步延伸到模型能力。