机械臂对照实验发现三款模型更熟悉 Franka Panda 参数
研究者对 50 个模型比较常见机械臂与合成参数的运动学题。GPT-6 Astra 等三款模型更换参数后仍倾向原机械臂特征,测试不能直接确认训练数据。
编辑更正(2026年11月10日)这项对照实验提供了模型熟悉特定机械臂参数的证据,模型训练数据的具体构成仍未证实。
2026 年 9 月 3 日,GPT-6 Astra 正式发布。
除了推理、编程和 Agent 能力,这款新模型在机器人操作领域展现出的潜力,也引起了不少关注。
在很多人看来,一个通用多模态大模型,似乎已经能够理解机器人所处的环境,并根据任务要求生成相应动作。
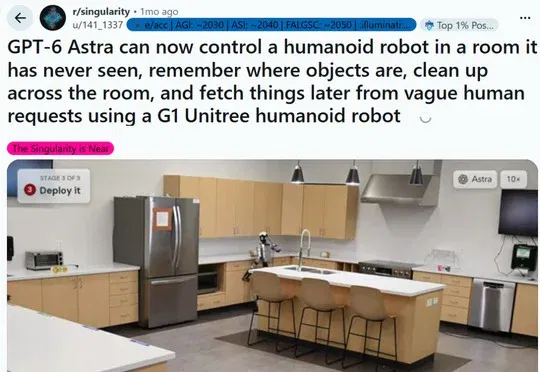
发布后,NVIDIA 将 GPT-6 Astra 引入机器人仿真与设计工作流。在一项演示中,开发者使用 Astra、PTC Onshape 和 NVIDIA Isaac Sim,建立汽车悬架的 3D 模型,调整扳手的形状与位置,使其能够触及悬架上的螺栓,最终在仿真环境中演示机器人使用扳手拆卸部件的过程。
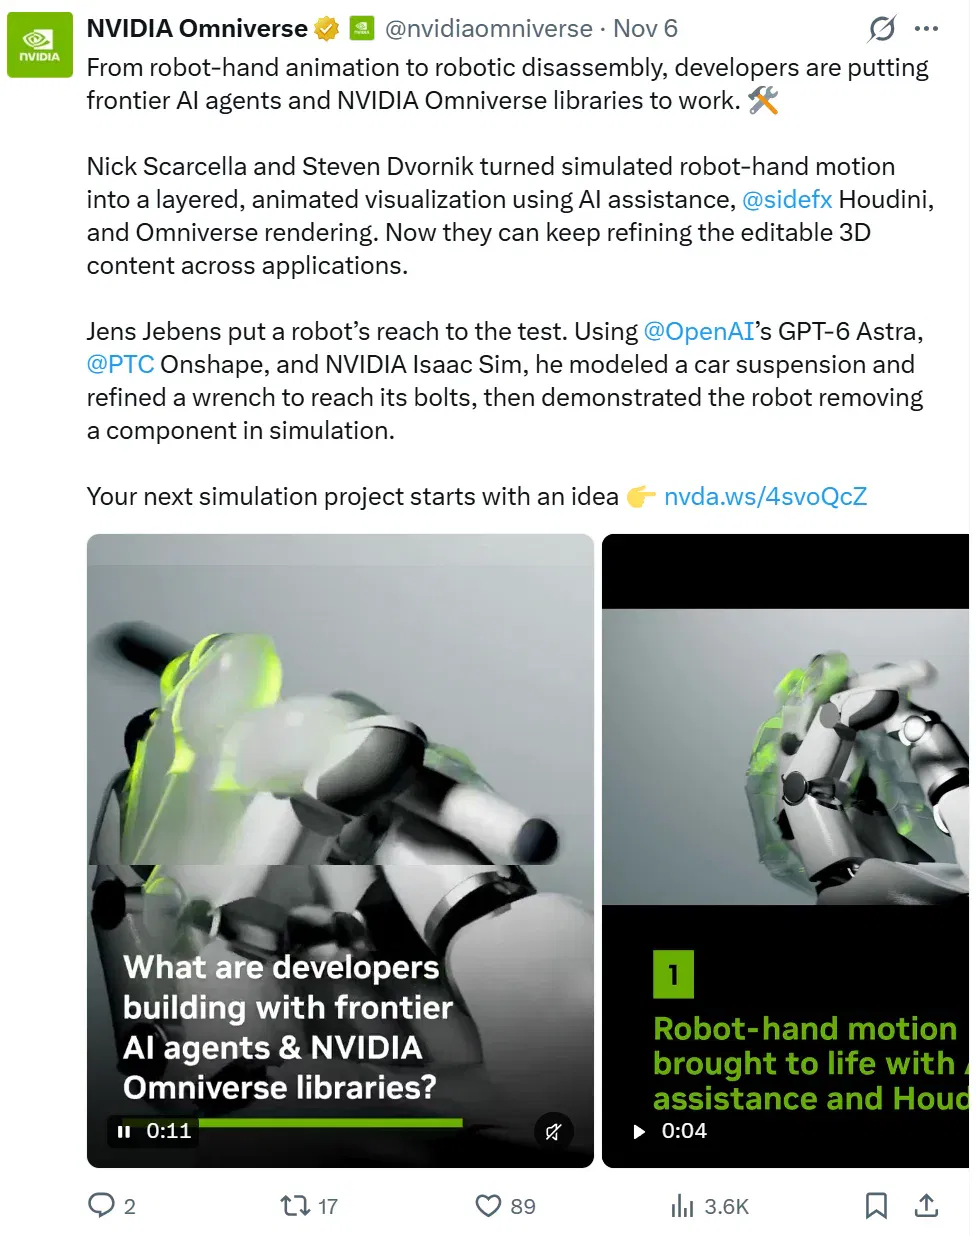
来源:https://x.com/nvidiaomniverse/status/2118450742176698700
另一项演示借助 Unitree G1 人形机器人,Astra 可以在一个从未见过的房间里自主行动,记住不同物体的位置,跨越整个房间完成整理任务。之后,即使人类只给出比较模糊的自然语言指令,它也能根据此前建立的空间记忆,找到并取回指定物品。
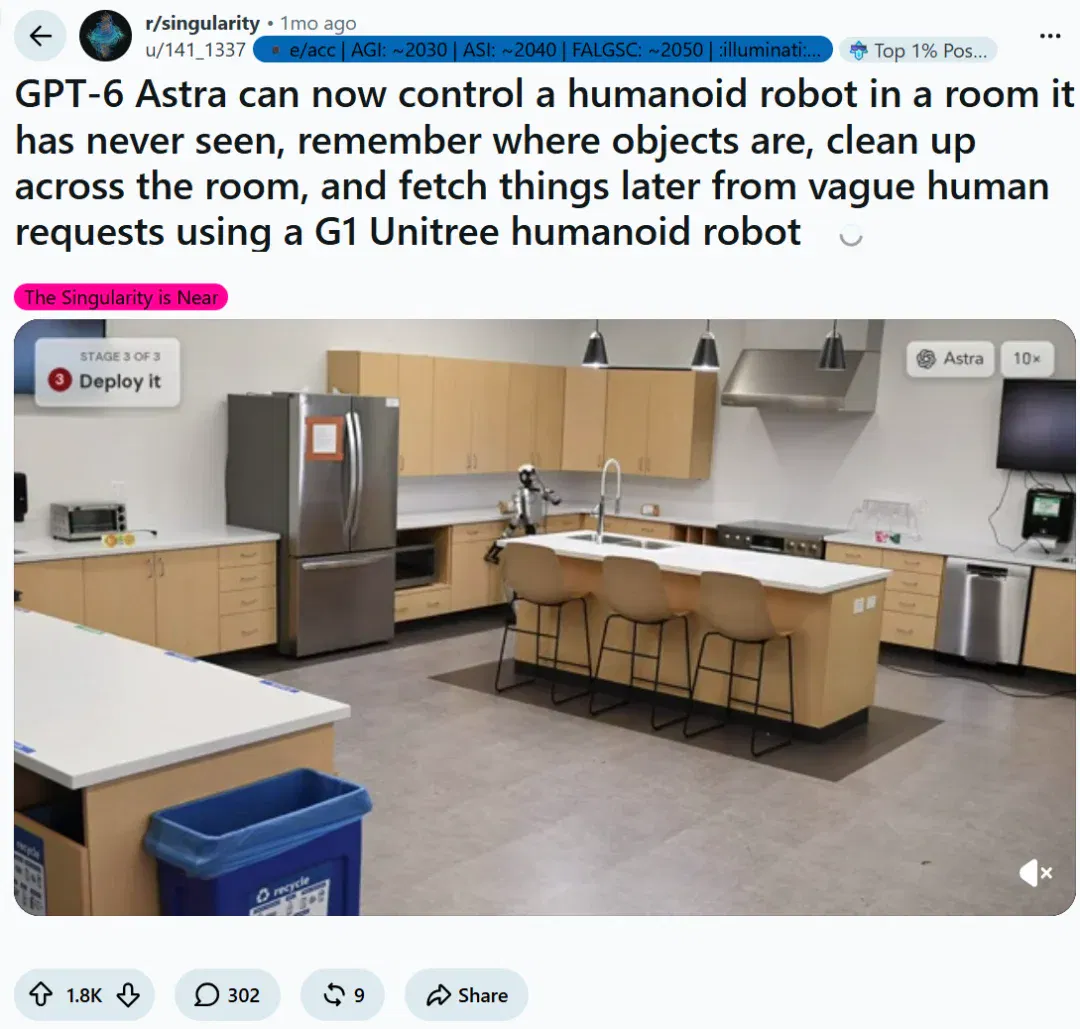
来源 :https://www.reddit.com/r/singularity/comments/1wqwcqe/gpt6_astra_can_now_control_a_humanoid_robot_in_a/
类似的案例还有不少,这里就不一一列举了。
GPT-6 Astra 一出,机器人圈就热闹了起来。有人直接喊出:VLA 已死,Robot RSI 时代来了!通用大模型要接管机器人了!
但一个更关键的问题来了:GPT-6 Astra 展现出的机器人能力,究竟是通用智能发展到一定阶段后自然涌现的结果,还是模型在训练过程中已经积累了大量机器人领域的专门知识?
OpenAI 官方博客并未明确披露模型训练数据的具体构成,也没有说明预训练阶段是否使用了专门的机器人数据。
对照实验发现部分模型可能记住了特定机械臂参数
最近,一项研究给出了一个值得关注的线索。
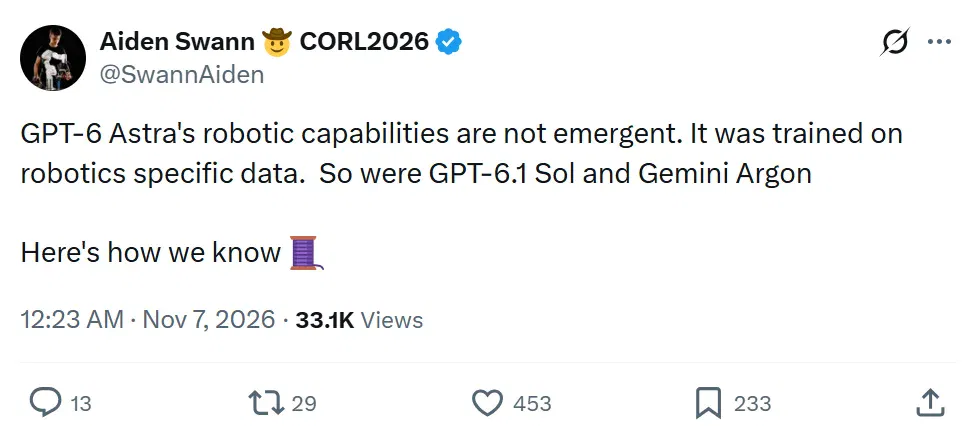
来源:https://x.com/SwannAiden/status/2118741112227774702
研究者比较了 GPT-6 Astra、GPT-6.1 Sol 和 Gemini Argon 等模型在已知机械臂及合成参数上的表现,并提出它们可能记住了特定机器人知识。
研究者对 50 个开源和闭源模型进行了测试,比较它们在两类运动学任务中的表现。
一类使用 Franka Panda 机械臂的运动学参数,另一类则使用合成生成的机器人运动学参数。
通过比较模型在两类测试中的表现差异,研究者希望判断模型是否记住了特定机器人本体的运动学知识,以及这种知识能否迁移到陌生的机器人结构上。
研究者首先要求模型完成正运动学(Forward Kinematics,FK)和逆运动学(Inverse Kinematics,IK)计算。
正运动学是根据机器人各关节的角度,计算末端执行器的位置和姿态;逆运动学则反过来,根据目标位置和姿态,求出机器人各关节应该采取的角度。
实验中,研究者要求模型不调用外部工具、不运行代码,也不进行逐步推导,直接给出计算结果。
例如,给定机械臂的一组关节角度:
q = [0.180, 0.029, 0.137, -2.128, -0.156, 1.973, 0.453]
模型需要直接回答,机械臂末端执行器的位置坐标 [x, y, z] 是多少?
在测试的 50 个模型中,有三个模型表现出明显异常。研究者特别指出,GPT-6 Astra、GPT-6.1 Sol 和 Gemini Argon 与其他模型存在显著差异。
真正暴露问题的,是接下来的一项对照实验。
研究者改变了机器人的 DH(Denavit-Hartenberg)参数,要求模型根据新的参数重新计算末端执行器的位置。
DH 参数是一种描述串联机器人各关节坐标系之间几何关系的方法,包含连杆长度、连杆扭转角、连杆偏距和关节角度等信息。给定这些参数和关节角度,就可以通过坐标变换计算机械臂末端的位置。
按照正常的运动学计算逻辑,机器人本体结构发生变化,模型也应该根据新的参数调整计算结果。
但研究者发现,GPT-6 Astra 等三个模型即使拿到了另一台七自由度机器人的 DH 参数,给出的预测仍然与 Franka Panda 机械臂的运动学特征相符。
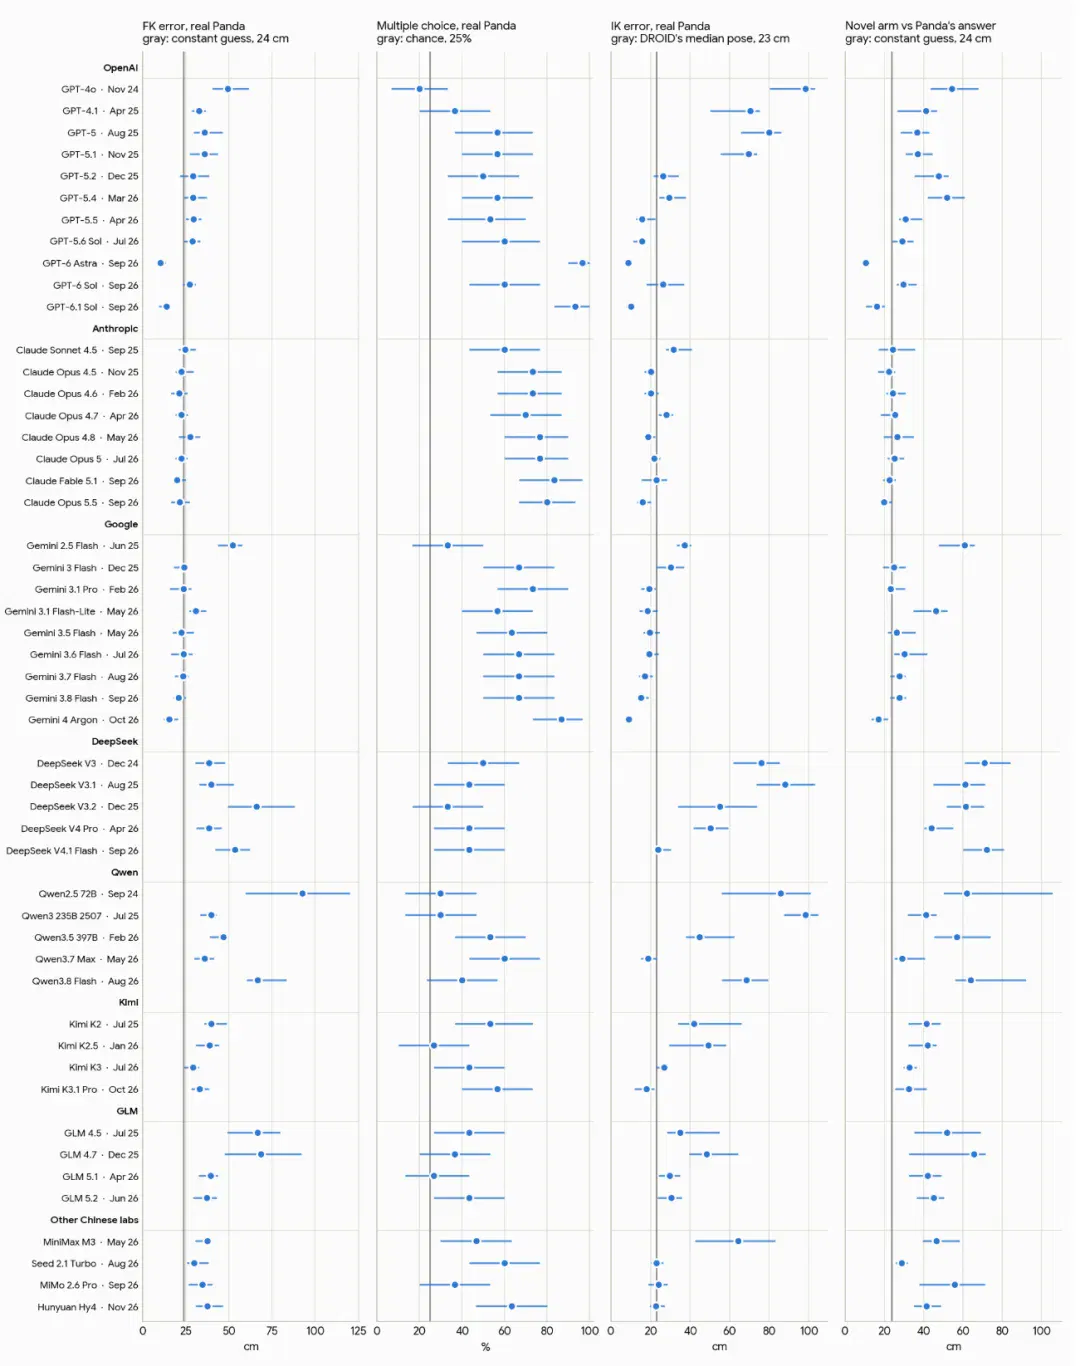
研究者认为,这有力地表明,这三个模型对特定机器人本体存在过拟合。
换句话说,模型可能记住了与 Franka Panda 有关的运动学知识,却没有真正掌握能够迁移到不同机器人结构上的通用运动学规律。
这项实验最值得关注的地方,恰恰在于它区分了两种能力:一种是记住特定机器人的结构和运动关系,另一种是理解运动学规律,并根据陌生机器人的参数重新计算。
两者在熟悉的机器人上可能表现相似,但在更换机器人本体后,差异就会显现出来。
机器人专门数据,可能是关键线索
这项测试还不能直接证明 OpenAI、Google 在预训练阶段具体使用了哪些机器人数据,但它提供了一个值得重视的线索:GPT-6 Astra、GPT-6.1 Sol 和 Gemini Argon 展现出的部分机器人能力,可能与训练阶段积累的特定机器人知识有关,并非完全来自通用智能的自然涌现。
研究者还公开了完整实验结果、代码和模型推理记录,供社区复现与验证。
地址:https://github.com/swannaiden/vlm-robotics-training
这一发现也引起了其他研究者的关注。有研究者表示,他们在自己的测试中同样观察到,Astra 对 Franka Panda 机械臂表现出了明显的熟悉倾向。
还有网友提出了一个更具体的问题:能否将同样的正运动学和逆运动学测试扩展到 Unitree G1 人形机器人?
作者回应称,团队确实计划将测试扩展到更多机器人本体,并进一步研究特定训练数据集对模型表现的影响。不过,这项工作还需要更多 Token 资源支持。
这表明,研究者接下来希望回答一个更关键的问题:如果模型真正掌握了通用的机器人运动学规律,能否在面对一台从未接触过的机器人时,仅凭其结构参数就准确预测运动结果?
目前,这项研究还只是一个初步探索,不能据此断言 GPT-6 Astra 的机器人能力完全来自专门数据训练。但它至少提醒了行业:通用大模型在机器人任务上的出色表现,并不自动意味着它已经形成了可以跨机器人本体迁移的物理智能。
VLA 是否会被通用大模型取代,Robot RSI 能否成为新的技术路线,这些问题都还没有答案。
文章来自于微信公众号 “机器之心”,作者 “机器之心”
Related topics
After reading
Join the AINRK community
Read how to join the community and connect with people working in AI.
Related articles
Continue reading related topics and articles in this category.
Study Uses Astra to Edit 65 Token-Embedding Rows, Improving Robot Instruction Understanding (opens in a new tab)
The best edit raised held-out simulation success from 86.3% to 92.0% across 765 episodes, with four regressions. Real-robot transfer remains unverified.
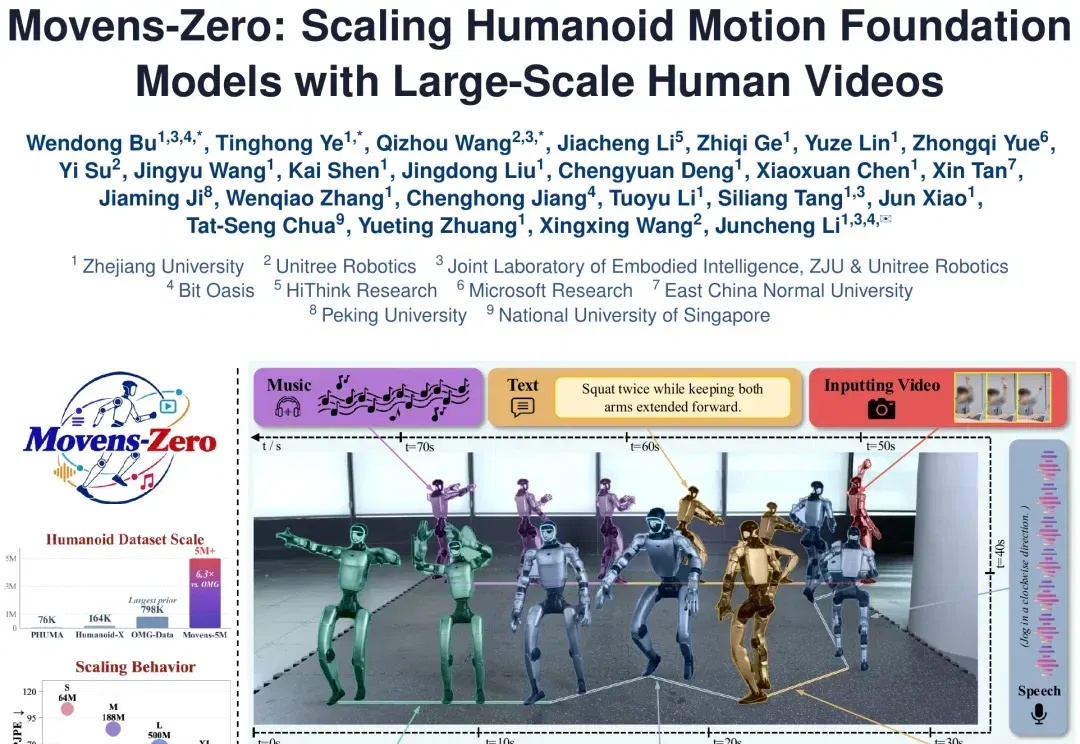
Zhejiang University and Unitree open-source Movens-5M for multimodal whole-body motion pretraining (opens in a new tab)
Movens-5M pairs five million simulation-validated robot motions with text, video, speech and music. The team trains Movens-Zero and demonstrates it on a Unitree G1, using scaling experiments to examine gains from more data and larger motion experts.
Grid Robotics proposes an embodied-system framework separating models from closed-loop execution (opens in a new tab)
A Grid Robotics position paper proposes capability and responsibility levels around S0/S1/S2 roles, independent verification and time budgets. It examines the engineering needed to connect general-purpose models to physical systems; the framework is the team's proposal.
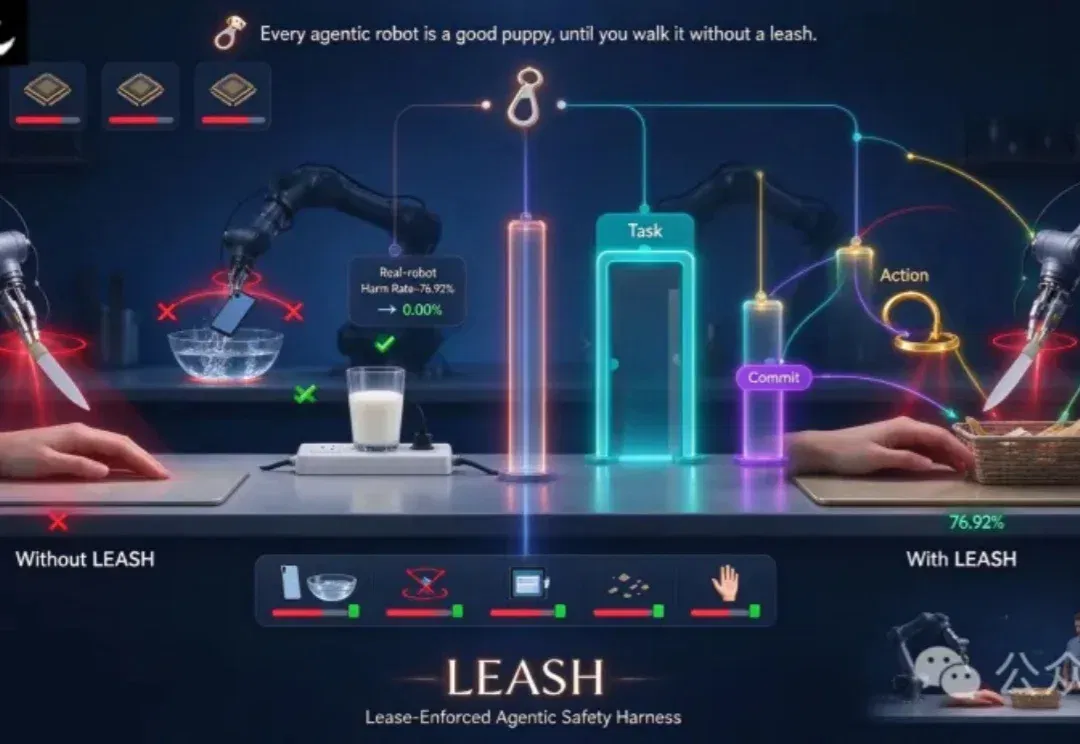
RoboRisk tests robotic semantic hazards; LEASH reduces harm within specified tasks (opens in a new tab)
RoboRisk evaluates model-controlled robots on 92 simulated and thirteen physical tasks, testing LEASH’s three gates. Some configurations incurred no harm in the physical sample; this does not guarantee safety in open environments.
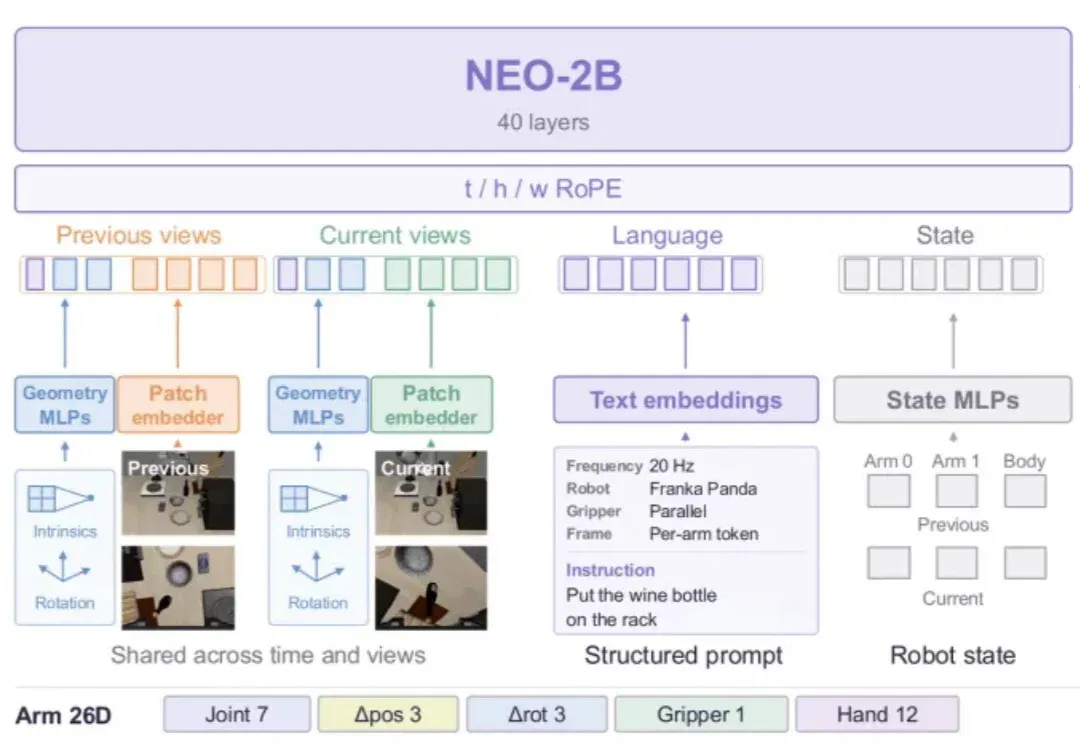
NEO-VLA studies how native visual representations support robot action learning (opens in a new tab)
NEO-VLA lets an action expert read multiple backbone layers, comparing frozen models, fine-tuning and joint understanding training. Simulation and three physical tasks evaluate transfer, robustness and remaining spatial/task-generalization limits.