刚刚,全球首个机器人大脑API开放!英伟达DreamZero团队创业,葛云皓任CTO
今天,DreamZero 团队创立的 Dream Labs 正式结束隐身,宣布完成 9000 万美元种子轮融资,同时上线 Dream API:全球首个开放给公众的机器人大脑 API。
今天,DreamZero 团队创立的 Dream Labs 正式结束隐身,宣布完成 9000 万美元种子轮融资,同时上线 Dream API:全球首个开放给公众的机器人大脑 API。
这意味着, 任何人都可以将 Dream API 接入自己的机器人,只需提供自然语言指令,Dream API 就能生成相应的电机控制指令,让机器人执行任务。更重要的是,它还能适配训练中从未见过的机器人。
目前已有 20 多家硬件厂商加入合作。
这支来自英伟达的团队今年 2 月提出了 世界动作模型(WAM),WAM 如今已是具身智能最热的路线之一。
Dream API 背后搭载的是 Dream Labs 的首个模型 Dream-1,能够实时、闭环地控制机器人。开发者无需机器学习背景,就能将这一能力接入自己的机器人,使用价格仅为每小时 3 美元。任何人都可以到 dreamlabs.ai 官网尝试。
Dream-1 宣传片
Dream Labs官网:https://dreamlabs.ai/
本轮融资由 B Capital 领投,Kindred Ventures、A.Capital、Unusual Ventures、SV Angel、Wing VC、Scribble VC 以及 Adrian Aoun 等跟投。
机器人缺一个通用大脑
全球工厂里运行着创纪录的 500 万台工业机器人,但几乎每一台都只为单一任务编程,学到的东西没法迁移到另一台机器上。
与此同时,机器人硬件正在迅速变便宜:一套双臂机械臂最低约 2000 美元,低于 1.5 万美元的半人形机器人也越来越多。可这些机器人出厂时几乎都没有「大脑」。教会一台机器人做一件事,往往要专家花上几个月;换个任务、换台硬件,又得从头再来。
聊天机器人之所以能迅速普及,是因为一个通用模型,任何人打开电脑或手机就能用上。在 Dream Labs 看来,机器人也需要这样的时刻。便宜的硬件
加上能零样本泛化的模型,才能让数据飞轮转起来:机器人更早变得有用,就会有更多人用,产生更多数据,模型再变得更好。
Dream API:开放给所有人的机器人大脑
过去,想让机器人用上一个基础模型,往往要自己训练或和厂商深度合作。Dream API 是全球首个开放给公众的机器人基础模型 API:开发者注册后把机器人接上 API 就能用。模型部署在全球多个数据中心,机器人在哪里都能快速响应。
围绕 Dream API,还有两项配套服务:
- 微调(FaaS):遇到还不支持的硬件或新任务,开发者和机器人厂商提交少量演示数据,几小时内就能拿到定制模型。对一台新机器人,一条 5 分钟的轨迹 就足以完成适配:在 12 台参与 Beta 测试的合作伙伴机器人上,有 10 台的 Language following 得分得到提升。
- Robot Playground:不用买机器人,打开浏览器就能给 Dream Labs 旧金山办公室里的真实机器人下指令,实时观看它的反应,全程不剪辑。
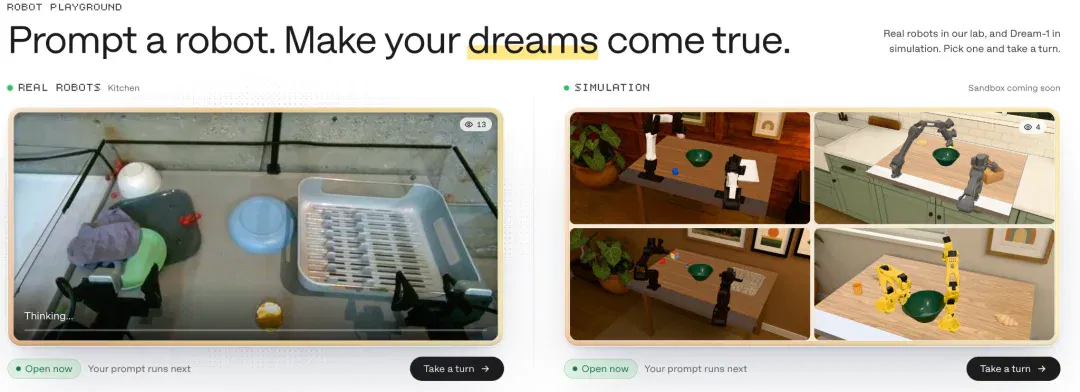
价格方面,除了每小时 3 美元的 Dream-1,还有更快更轻的 Dream-1-flash,每小时 2 美元。
Dream Labs 联合创始人兼 CTO 葛云皓说:「就像 ChatGPT 第一次面向公众发布那样,机器人也终于迎来了第一个开放给公众的通用大脑 API。它可能还不完美,但总有人需要迈出第一步。」
Dream-1:从视频里学会「跨本体」
Dream-1 能在不同厂商的机器人上工作。它在人们完成日常任务的视频上训练,学会预测接下来会发生什么,再据此决定机器人该做的动作。因为它是从视频、而不是从某一台机器上学习,学到的能力就能在不同硬件之间迁移:对于带夹爪的双臂机器人,Dream-1 开箱即可零样本上手。
Dream Labs 联合创始人兼 CEO Joel Jang 打了个比方:「你坐进一辆租来的车,不需要重新学开车,找到操控装置,过去的驾驶经验会搞定剩下的事。Dream-1 对待新机器人也是这样,一台新机器人几分钟就能干上有用的活,而不是几个月。」
为什么从视频学习就能跨本体?葛云皓告诉机器之心:「世界动作模型同时学习预测视频和动作,所以『控制一台机器人』和『想象这台机器人接下来会做什么』变成了同一个问题。而在头部相机看来,任何机器人都只是画面里移动的形状,视频是所有机器人共享的那一种表示。只要模型能预测出一台新机器人完成任务时的样子,它就能生成让机器人到达那里的动作。」
没见过的机器人、没教过的任务,也能零样本上手
团队在仿真中评测了 27 种 Dream-1 从没见过的机器人,包括宇树 R1、Baxter、双臂 UR5e、ALOHA 等,每种跑 300 次 rollout。以 YAM 的表现为 100%,其中 24 种达到一半以上,最高的双臂 PiPER 达到 91.2%。
在真机上,Dream-1 同样在没有任何特定本体数据的情况下,零样本控制了 MakerMods 的 Metal Arm 和 Maker Arm、Seeed Studio 的 reBot B601-DM、Anvil Robotics 的 OpenYAM,以及 Dexmate 的 Vega 等合作伙伴机器人,完成叠毛巾、关抽屉、把耳机挂到钩子上、「把不是猕猴桃的水果放进篮子」等指令。
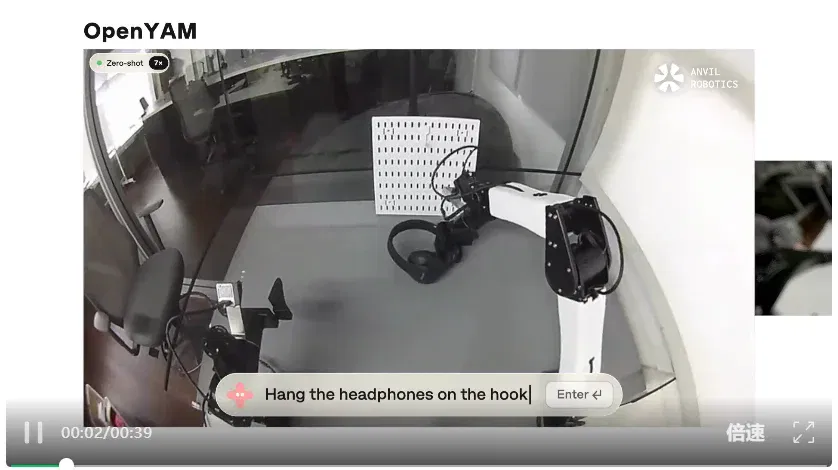
Dream-1 零样本控制新机器人
它也能在没去过的环境里完成没见过的任务。Beta 测试伙伴在全球 9 个站点自主运行 Dream-1,包括上海的 AGIBOT、深圳的 BitRobot、首尔的 KAIST、巴黎的 Hugging Face、旧金山的 Scale AI 等,任务从把螺丝刀放进盒子、折盒子,到把工具分类放进收纳箱。
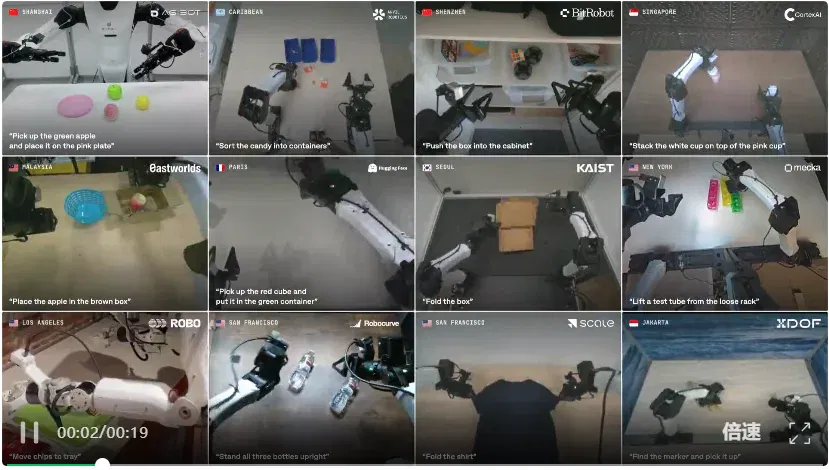
Dream API
目前,Dream-1 主要处理桌面任务,比如抓取和放置物体、叠衣服。双臂平行夹爪机器人不需要额外数据就能用;对 20 多家硬件伙伴,Dream Labs 还会针对每台机器人进一步优化模型,这些机器人的价格大约在 2000 到 1 万美元之间。
大模型能直接控制机器人,还需要机器人大脑吗?
最近,GPT-6 Astra 等通用大模型被直接接上机械臂、控制机器人干活,不少人开始担心:专门训练的机器人基础模型,会不会被大模型取代?
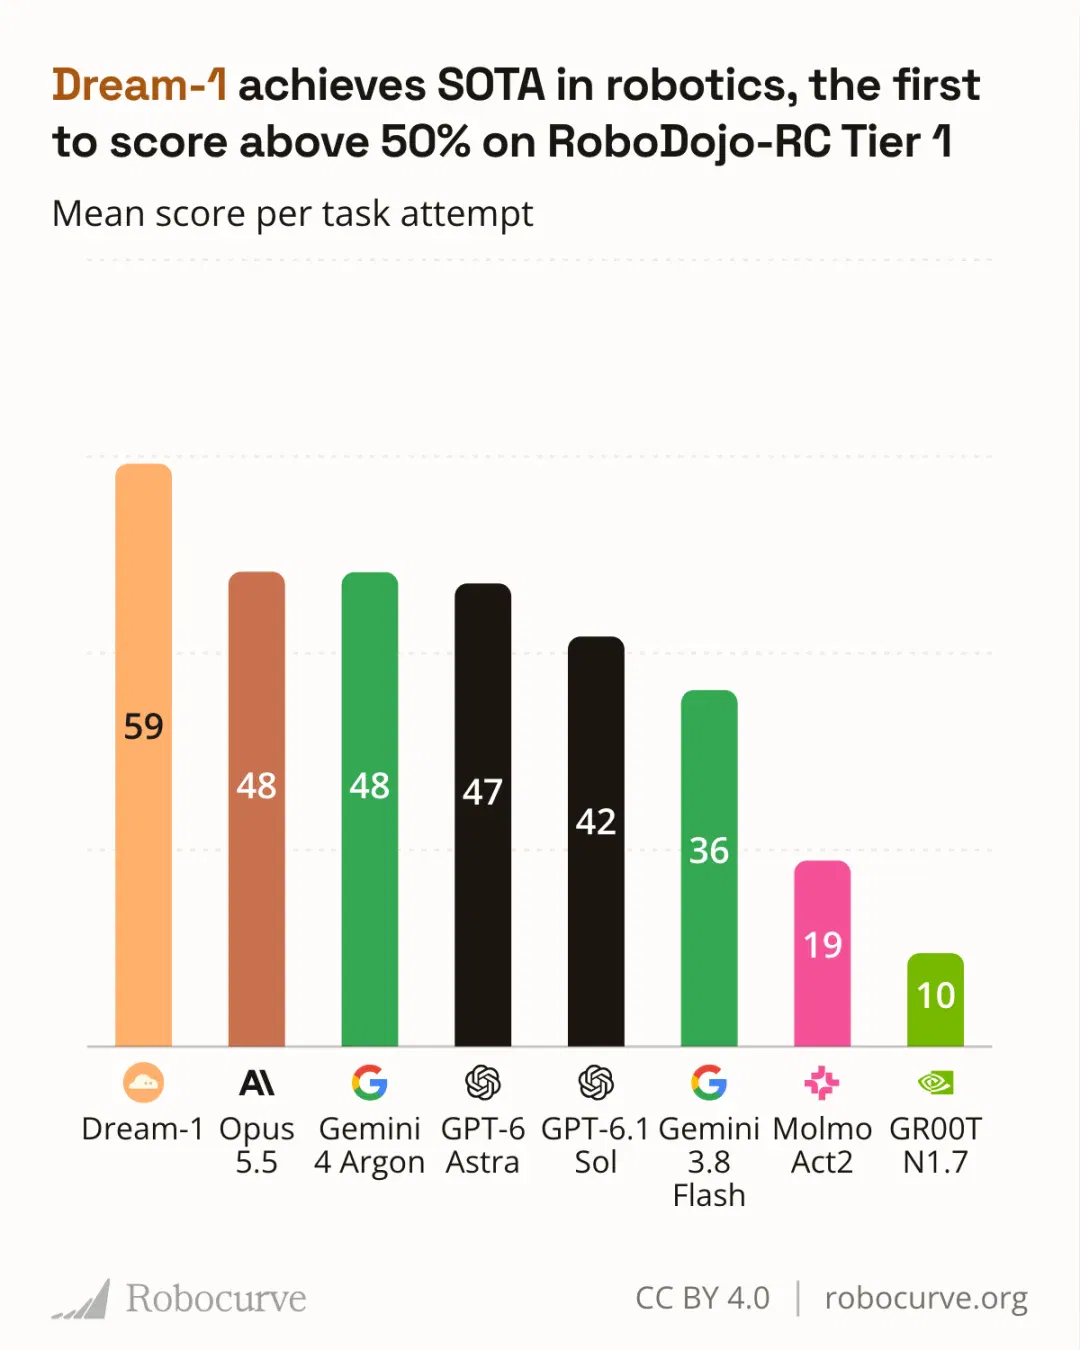
在独立第三方评测机构 Robocurve 发布的 RoboDojo-RC Tier 1 评测中,Dream-1 每次任务尝试的平均得分达到 59%,是第一个超过 50% 的模型,高于 Claude Opus 5.5(48%)、Gemini 4 Argon(48%)、GPT-6 Astra(47%)、GPT-6.1 Sol(42%)等最新大模型,也高于 MolmoAct2(19%)和 GR00T N1.7(10%)等机器人模型。
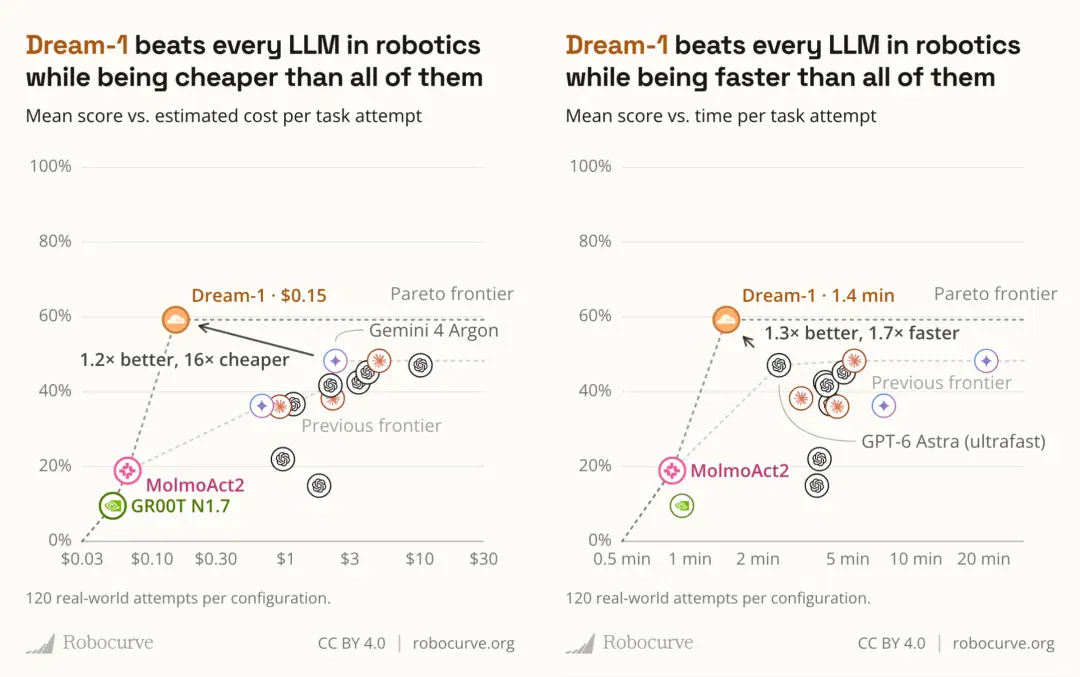
不只是得分更高,Dream-1 还更便宜、更快:每次任务尝试的成本约 0.15 美元,和得分次高的 Gemini 4 Argon 相比,得分高 1.2 倍,成本却低约16 倍。平均用时 1.4 分钟,和最快的大模型 GPT-6 Astra(ultrafast)相比,得分高 1.3 倍,速度快1.7 倍。每个模型配置都在真实世界中测试了 120 次。
英伟达 GR00T 四位核心成员
四位联合创始人都来自英伟达 GR00T 机器人团队:
- Joel Jang(联合创始人兼 CEO):英伟达 GR00T 世界模型负责人,主导了 LAPA、DreamGen、DreamDojo 和 DreamZero;
- 葛云皓(联合创始人兼 CTO):英伟达 GR00T 视频模型负责人,参与构建了英伟达 Cosmos 世界基础模型系列(Predict、Transfer、Policy),履历横跨斯坦福、南加州大学、谷歌和微软;
- Scott Reed(联合创始人兼首席科学家):英伟达 GEAR 实验室创始成员,主导 GR00T N1 至 N1.7 系列模型;此前在 DeepMind 工作 8 年,打造了 Gato 和 Genie,Google Scholar 引用超过 15.8 万次;
- You Liang Tan(联合创始人兼 Chief Robot Officer):英伟达 GR00T 开源负责人,参与构建了 ROS 2、Octo、SERL、EgoScale。全栈机器人专家。
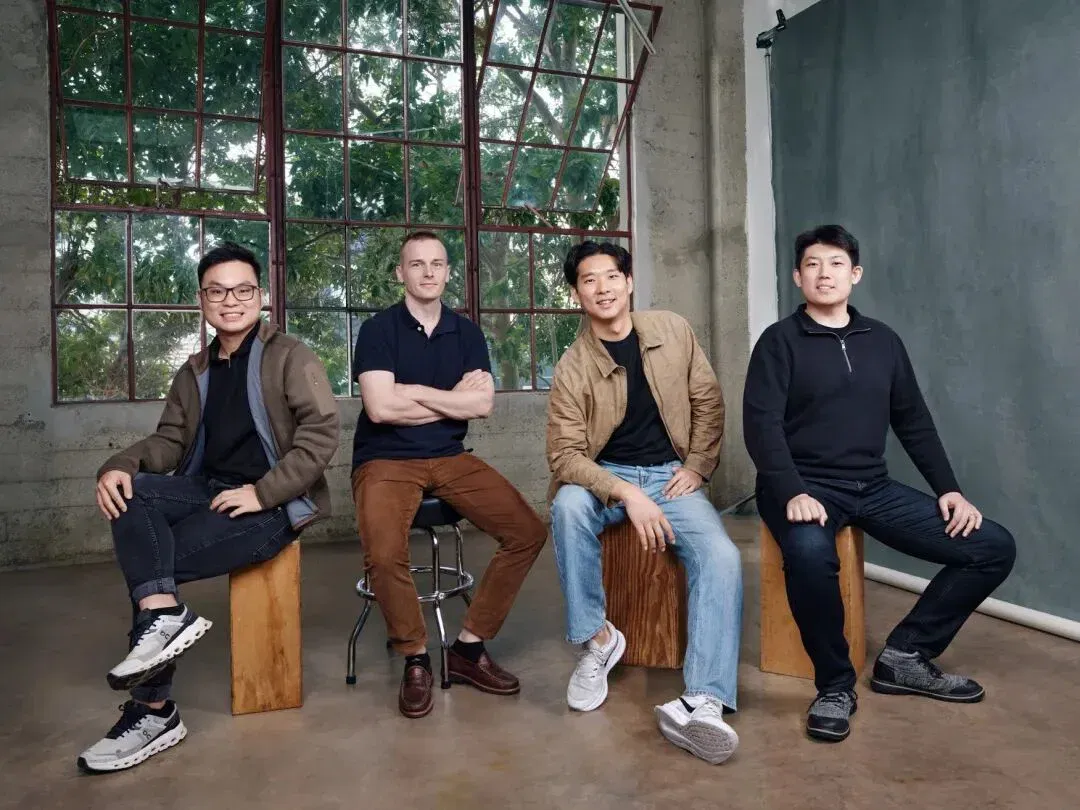
今年 2 月,这支团队还在英伟达时发布了 DreamZero,首次明确提出世界动作模型( World Action Model,WAM )。此后半年,WAM 迅速成为具身智能最热的路线之一。
当时最让团队意外的是:DreamZero 只用 30 分钟的 YAM 机器人数据做后训练,就零样本泛化到了没见过的任务上,而过去这往往需要数百甚至上千小时的特定本体数据。如果 30 分钟就够,机器人「没数据就没用、没用就没数据」的死循环就有可能被打破。团队由此决定创业。六个月后,Dream-1 问世。
领投方 B Capital 合伙人( General Partner )Daisy Cai 表示:「一台能干活的机械臂,已经从豪车的价格降到了高端笔记本的价格,它现在缺的是智能。这个团队在英伟达完成了机器人学习领域一些开创性的工作,现在任何拿到 Dream API 的人都可以在此基础上构建。」
局限与下一步
Dream-1 目前是研究 Beta 版,团队也写明了它的局限:
- 表现取决于每台机器人 IK 求解器的质量;
- 只决定夹爪最终到哪里,不控制手臂怎么到达,在障碍物附近或关节极限处可能出问题;
- 面对和已见过的机器人差别很大的本体,可能预测出不可行的动作。
Joel Jang 说:「我们不给大家看剪辑过的 demo,而是给大家一个可以自己测试的、真正能用的模型,连同它的错误一起。」
零样本和一次适配之间仍有差距。葛云皓表示:「我们真正想要的是连这 5 分钟都不需要。零样本和一次适配之间的差距,就是我们接下来最主要的工作。」
下一步,Dream-1 将支持轮式移动机器人和灵巧手。本轮融资将主要用于算力,以扩展 Dream-1 能处理的任务和机器人种类,并支撑更多用户。
在硬件越来越便宜、却仍然缺少「大脑」的机器人世界里,一个能直接接管陌生机器人的模型能走多远?Dream-1 交出了第一份可以亲手检验的答卷。
最后附上一个彩蛋:
参考链接:
https://dreamlabs.ai/
https://dreamlabs.ai/research/dream-1
文章来自于"机器之心",作者 "机器之心"。
相关主题
读完之后
加入 AINRK 交流群
了解加入交流群的方式,与更多 AI 从业者交流。
相关文章
继续阅读AI资讯栏目中的内容。
清华系AI创企熵简科技完成C轮融资,蚂蚁领投(在新窗口打开)
将联合研发AI金融智能体。 智东西10月19日消息,今日下午,北京AI金融创企熵简科技宣布完成C轮融资,由蚂蚁集团领投,东方国信与乔贝资本跟投。本轮融资后,蚂蚁集团将与熵简科技在AI金融智能体研发、AI金融垂域模型训练等领域展开深度合作。 熵简科技成立于2017年,主要业务为依托大数据、云计算、人工智能等先进技术,打造全资产、全流程的端到端智能资产管理平台。其公司名称的由来是热力学第二定律中对系统混沌程度的度量“熵”,“熵简”寓意通过AI降低金融投研的复杂度。 根据官方披露,该公司核心管理层均毕业自清华大学。其创始人、CEO费斌杰本科就读于清华大学工业工程系,硕士毕业于五道口金融学院,曾担任嘉
DeepSeek刚把搜索卷起来,另一种玩法开始全网「捞人」(在新窗口打开)
让全网信息变成合作机会。 近日,DeepSeek开放了自研网页搜索接口,它还披露,这套引擎每天处理全球数亿次请求,已经收录千亿级网页。 它正在把自己积累的搜索能力交给更多开发者,让其他产品也能借助这套引擎获取最新的网络信息。 不过,搜索引擎每天要处理的资料里,还有一类信息很特殊,那就是人。 而在这个过程里,最费时间的往往是把零散线索拼到同一个人身上。最近看到一家名叫Simplex AI的创业公司,它的创始人张博,曾担任DeepSeek-VL项目负责人。 如今,他带领团队做的Lev8,简单来说主要面向GTM,人物搜索是整个流程的起点,也是它最容易让人理解的一项能力。 你只要用平常说话的方式描述目
Demo|离开字节剪映,获千万美元融资,他用vibe coding的方式帮你做视频(在新窗口打开)
视频Agent赛道又来新玩家,但这次有点不一样。
再访Dyna Robotics:被部署教训了300天后,找到机器人Scaling Law(在新窗口打开)
“全世界最无聊的机器人。”这是最近《纽约邮报》的一篇报道标题,而这家公司的创始人们却认为,这是“对一家机器人公司最高的赞美”,这家公司叫Dyna Robotics。
Jeff Dean投的模拟果蝇+世界模型,估值破百亿(在新窗口打开)
不er,为什么要化身一只果蝇在世界模型里飞啊啊啊?!