六位顶尖学者、三大挑战赛道——IROS 2026 Physical World Models Workshop征稿 (opens in a new tab)
2026年10月1日,IROS 2026 Workshop——Physical World Models for Scaling Embodied AI将在美国匹兹堡举行。论文征集现已开放,8月10日截止;WorldArena 2.0 Challenge三大赛道已于7月10日开赛,总奖金$7500。
Total 7 articles
2026年10月1日,IROS 2026 Workshop——Physical World Models for Scaling Embodied AI将在美国匹兹堡举行。论文征集现已开放,8月10日截止;WorldArena 2.0 Challenge三大赛道已于7月10日开赛,总奖金$7500。
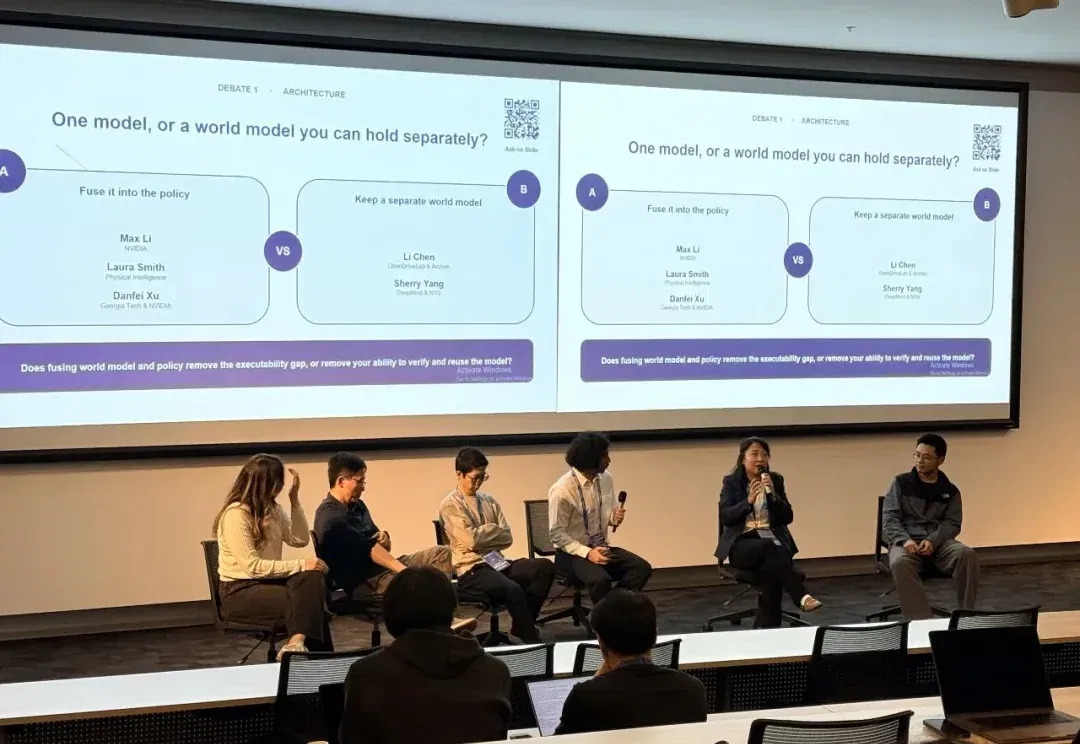
数据从哪来?控制靠像素还是动作? 在具身智能与机器人领域迅速演进的今天,一个问题正在浮出水面: 要想让机器人真正走进千家万户,我们到底该靠特定硬件采集的“具身数据”,还是该拥抱浩瀚如海的“互联网与人类行为数据”? 2026年RSS大会最后一天的workshop圆桌讨论,现场火药味十足。五位专家围绕世界模型的实际落地展开激烈交锋。 来自Georgia Tech和Nvidia的徐丹飞,以组合世界模型的研究闻名;Google与NYU的Sherry Yang,专注物理代理的世界模型评估与改进;Physical Intelligence的Laura Smith,强调具身智能的实践落地;NVIDIA的Ma
2026年,Recursive Self-Improvement(RSI,递归式自我改进)开始从论文中的长期命题,变成了AI产业议程上一个新的赛道。学术界开始把RSI从分散研究方向变成一个独立议题。4月,ICLR首次为Recursive Self-Improvement(RSI,递归式自我改进)单独办了一场Workshop。
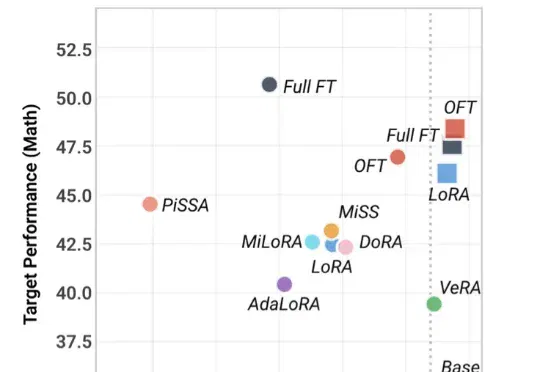
近期,来自香港中文大学、西湖大学、德国马普所等机构的研究者提出了 PEFT-Arena —— 一个从稳定性‑可塑性权衡(stability–plasticity trade-off)视角重新审视 PEFT 方法的评测基准与分析框架。该工作已在 ICLR 2026 相关 workshop 上进行了展示,并开源了完整代码。
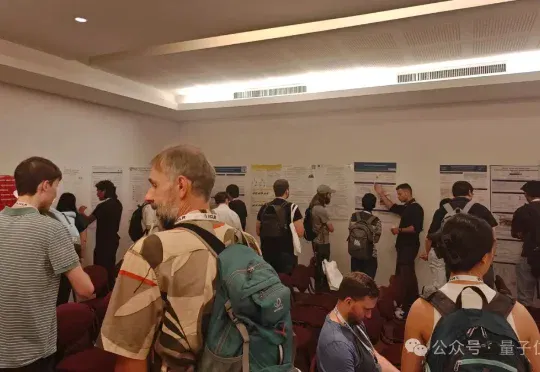
瓜多到一度吃不下的ICLR 2026,这几天终于在巴西开线下了!!没去不要紧,最热闹最好玩的,咱都已经总结好了:随机一个场景都有可能“掉落”LeCun这位巨佬NPC,学术追星人纷纷带着合照意满离;
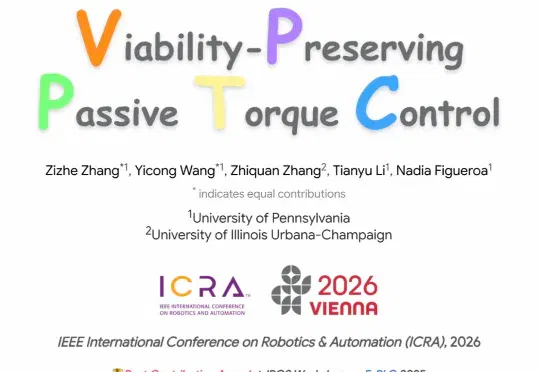
本篇文章被 ICRA 2026 接收并获得 IROS 2025 双料 Workshop 最佳论文,第一作者张子哲(site: zizhe.io)是宾夕法尼亚大学机器人学硕士生,同时在 GRASP 实验室担任科研助理,导师为 Nadia Figueroa 教授,研究兴趣涵盖机器学习,安全控制以及人机交互。
史上首次,ICLR成立后设立机制设计相关Workshop,全球顶流学者众神云集!