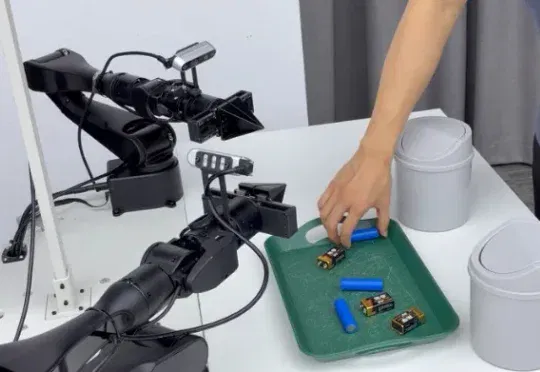
Zero-Shot、长记忆、抗干扰,DM0.5把VLA带进真实世界 (opens in a new tab)
今天原力灵机正式发布的 DM0.5 往前推进了一步。它不只是继续提高某些固定任务上的表现,而是围绕真实世界里的泛化问题做了一次系统突。 如果深入分析,就会发现 DM0.5 这几个核心提升,都是想解决一个问题:如何让具身模型从可控环境里的能力演示,走向开放环境里的稳定执行。
Total 7 articles
今天原力灵机正式发布的 DM0.5 往前推进了一步。它不只是继续提高某些固定任务上的表现,而是围绕真实世界里的泛化问题做了一次系统突。 如果深入分析,就会发现 DM0.5 这几个核心提升,都是想解决一个问题:如何让具身模型从可控环境里的能力演示,走向开放环境里的稳定执行。
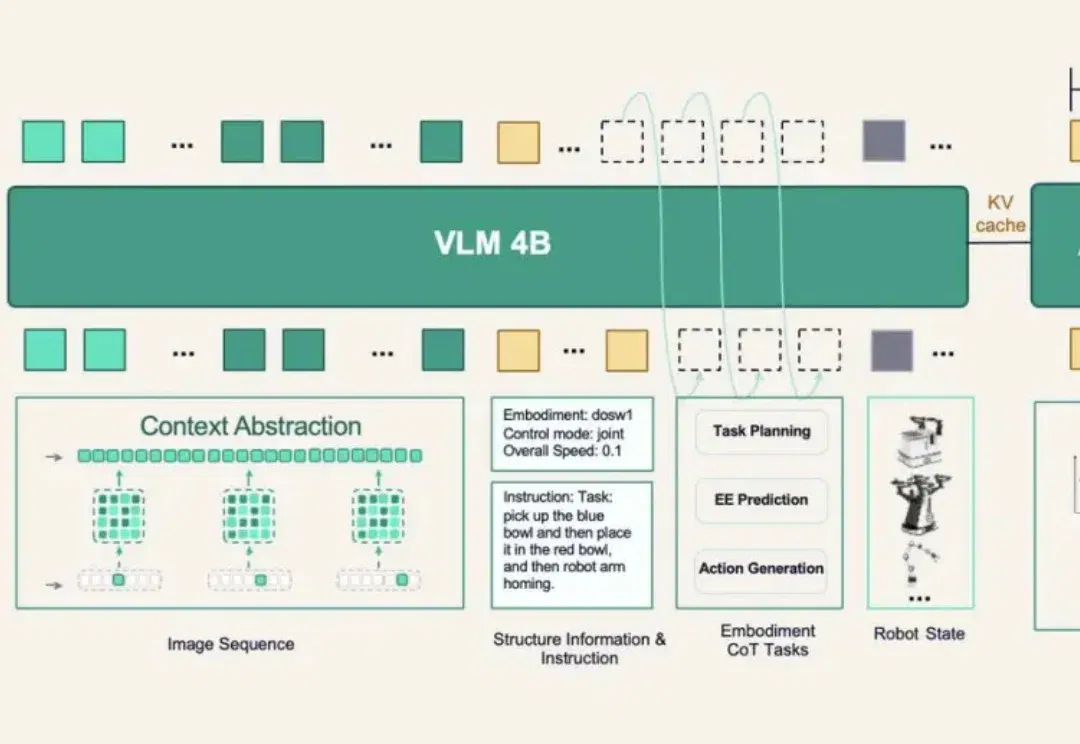
具身智能最近又多了一张榜单,而排在第一的,还是一个熟悉的名字:原力灵机 DM0.5。
今天的原力灵机开发者大会上,这家公司就把新一代具身基础模型DM0.5端上了桌。 往前,它能接住数据飞轮;往后,它连着开发者平台与真实场景,可以说是后续一切落地动作的底座。
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
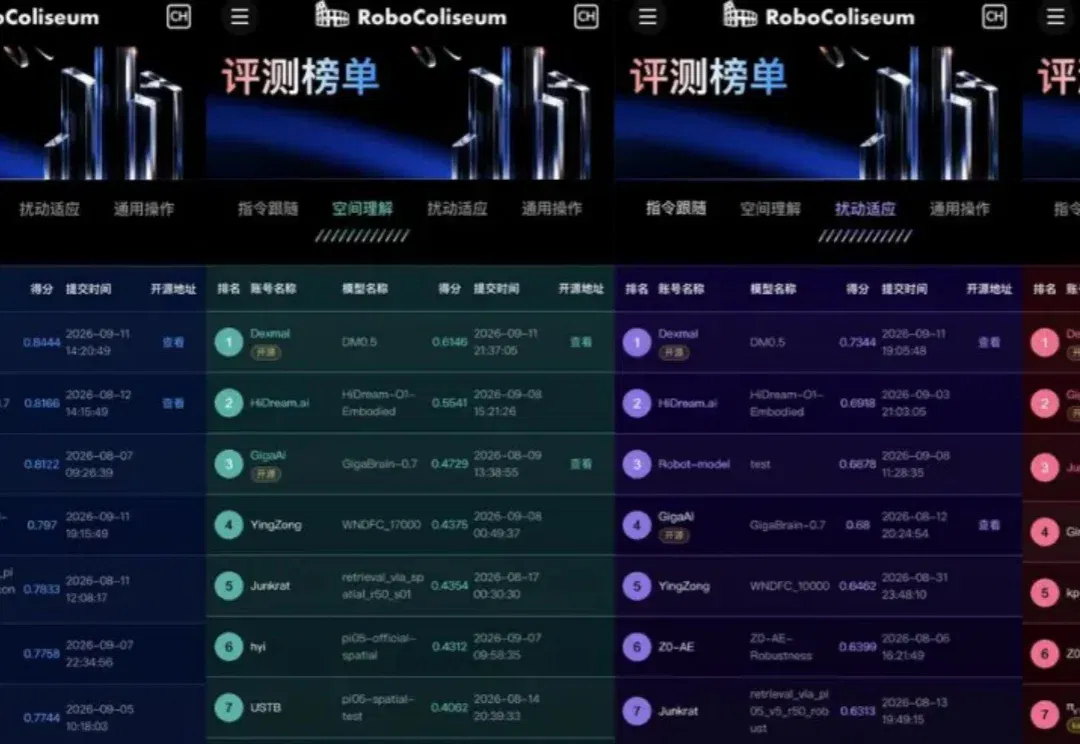
单科冠军不够,具身智能落地需要没有结构性短板的底座
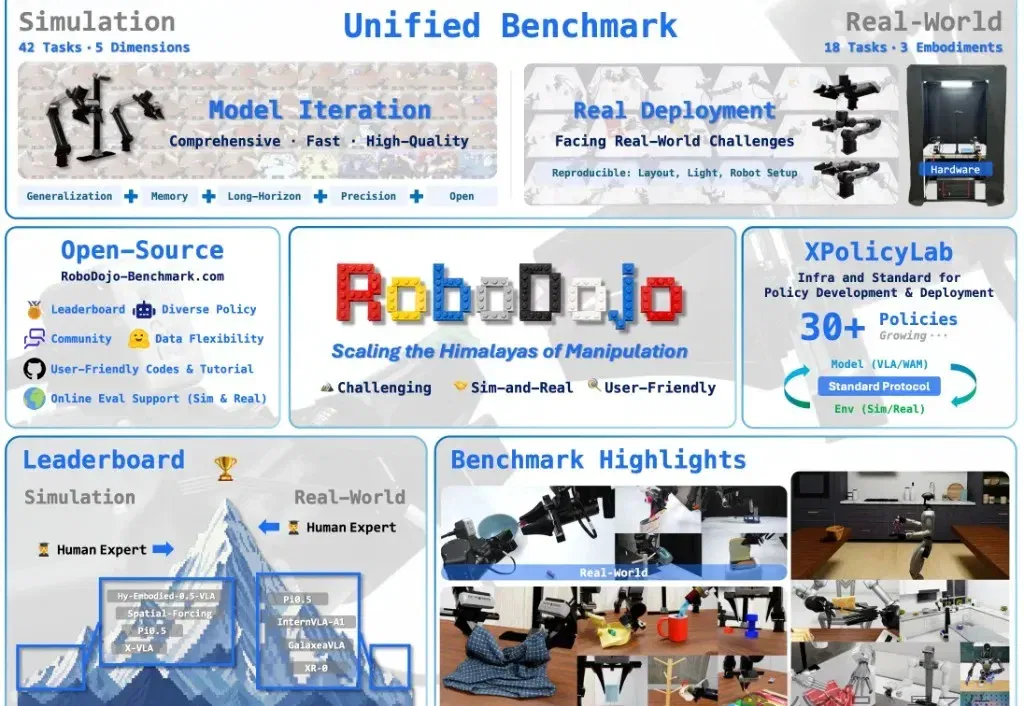
一觉醒来,机器人大脑的SOTA,易主了。
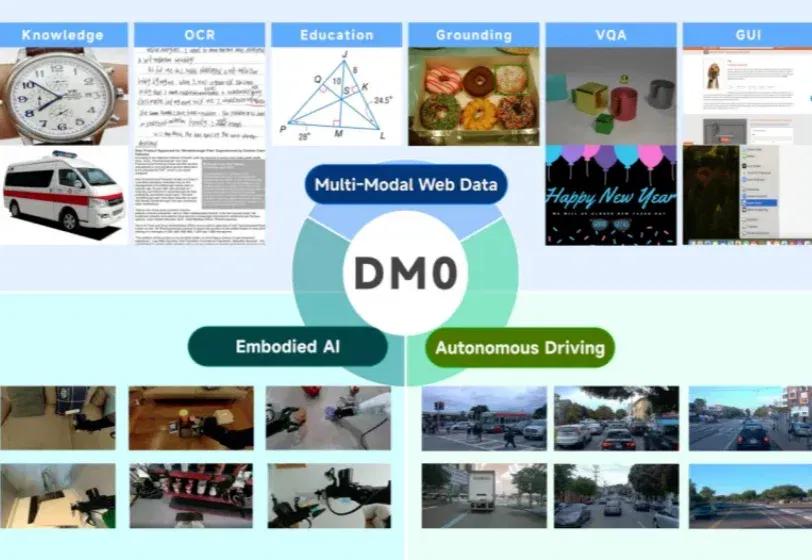
当前,大语言模型(LLMs)和视觉语言模型(VLMs)在语义领域的成功未能直接迁移至物理机器人,归根结底在于其互联网原生的基因。